
gaoxiang12/lightning-lm
gaoxiang12/lightning-lm has 1,684 GitHub stars and 344 forks. GitHot measured +1 stars in 24 hours and +4 in 7 days. Last checked 2026-11-11 16:54 UTC. Last push 2026-04-09.
Lidar Localization and Mapping
实测星标增长
- 24小时
- +1
- 7天
- +4
- 15天
- 更新延迟
- 1个月
- 更新延迟
各周期内的星标净变化,周期相互重叠,并非每日新增。缺失的测量保持空白。星标代表关注度,不代表软件质量。
README_CN.md
原文Lightning-LM
English | 中文
Lightning-Speed Lidar Localization and Mapping
Lightning-LM 是一个完整的激光建图+定位模块。
Lightning-LM特性:
- [done] 完整的3D Lidar SLAM,快速的LIO前端(AA-FasterLIO),标配
- [done] 3D至2D地图转换(g2p5),选配,选上的话会输出实时的2D栅格,可以保存
- [done] 实时回环检测,标配,选上的话会进行后端回环检测并闭环
- [done] 流畅的高精3D Lidar 定位,标配
- [done] 地图分区动态加载方案,适用大场景
- [done] 动静态图层分离定位,适配动态场景,可选择动态图层的策略,选配,选上的话会保存动态图层的地图内容,有三种策略可以选(短期、中期、永久),默认永久
- [done] 高频率IMU平滑输出,标配,100Hz
- GPS地理信息关联,选配 (TODO)
- 车辆里程计输入,选配 (TODO)
- [done] 轻量优化库miao以及增量式优化(来自g2o,但更轻更快,支持增量优化,不需要重新构建优化模型),标配,在回环、定位中均有用到
- [done] 离线与在线两种验证方案。离线可以断点调试,一致性强。在线可以多线程并发,处理速度快,可以设置动态跳帧,占用低。
- [done] 基于外推器和平滑器的高频率输出,平滑因子可调
- [done] 高性能计算:以上这些特性在纯CPU端不到一个核心就可以运行(在线定位0.8个核,建图1.2个核,32线雷达,无UI情况)
更新
2026.4.2
- 对建图和定位的稳定性进行了大量提升,已适配issue里提到的多层数据,云深处提供的多层数据,相关数据正在上传百度云,欢迎大家尝试!
- 调整了状态变量的结构和维度,现在ba, grav,offset_R, offset_t不用在线估计了,状态变量减到了12维(原本是23维)
- 添加定位部分激光定位的修正量比例,现在会基于LIO预测来进行定位,防止激光跳变太大
- LaserMapping部分加上了点到点ICP误差,点到点的部分也使用多线程加速
- ESKF部分加了一些实用的trick
- 定位现在会取LIO的关键帧来进行map to map配准
- 针对云深处的几个数据集和github issues里的数据集做了调参
- 调整了ESKF的接口以适应点到点ICP的情况(因为点到点ICP与点面ICP的维度不同)
- 添加了一些Kalman filter里的tricks: 对P阵做对称化,保护最小值等
2026.3.20
- MapIncremental在关键帧层面调用,增强LIO的鲁棒性(VBR数据集上不飘移)
- 修正了高度约束的雅可比问题 issue#100 #110
- 修正回环检测模块的越界问题 issue#88
- 适配云深处四足机器人数据 (RoboSense的lidar type=4)
- 增加了一些关于时间戳的数据检查(VBR存在异常时间戳问题)
- 回环检测现在使用优化后的位姿作为检测的初值(在大回环时有用)
- 如果voxel之后的点云数量太少,使用voxel之前的点云进行LIO(防止降采样之后点太少)
- 修正了std::vector在并行化时的问题
- 修正了几处可能导致seg fault的问题
2025.11.27
- 在LIO模块中添加了Cauchy's kernel
- 在定位模块中增加了配置: try_self_extrap,默认关闭。也就是定位模块不会根据自身外推的位姿做定位(因为定位间隔较大,车辆运动较大时不准)。
- 添加了一个livox的配置文件,因为用livox的人比较多
- 如果建图时设置了固定高度,那么定位也会使用这个地图高度(默认关闭)
2025.11.13
- 修复了FasterLIO中的两个逻辑问题
- 增加了高度约束,在loop_closing.with_height中配置。配置高度约束以后,lightning会保障输出地图的水平度(限制Z轴飘移),但这样就不适用于多层室内之类的带有立体结构的场景。
案例
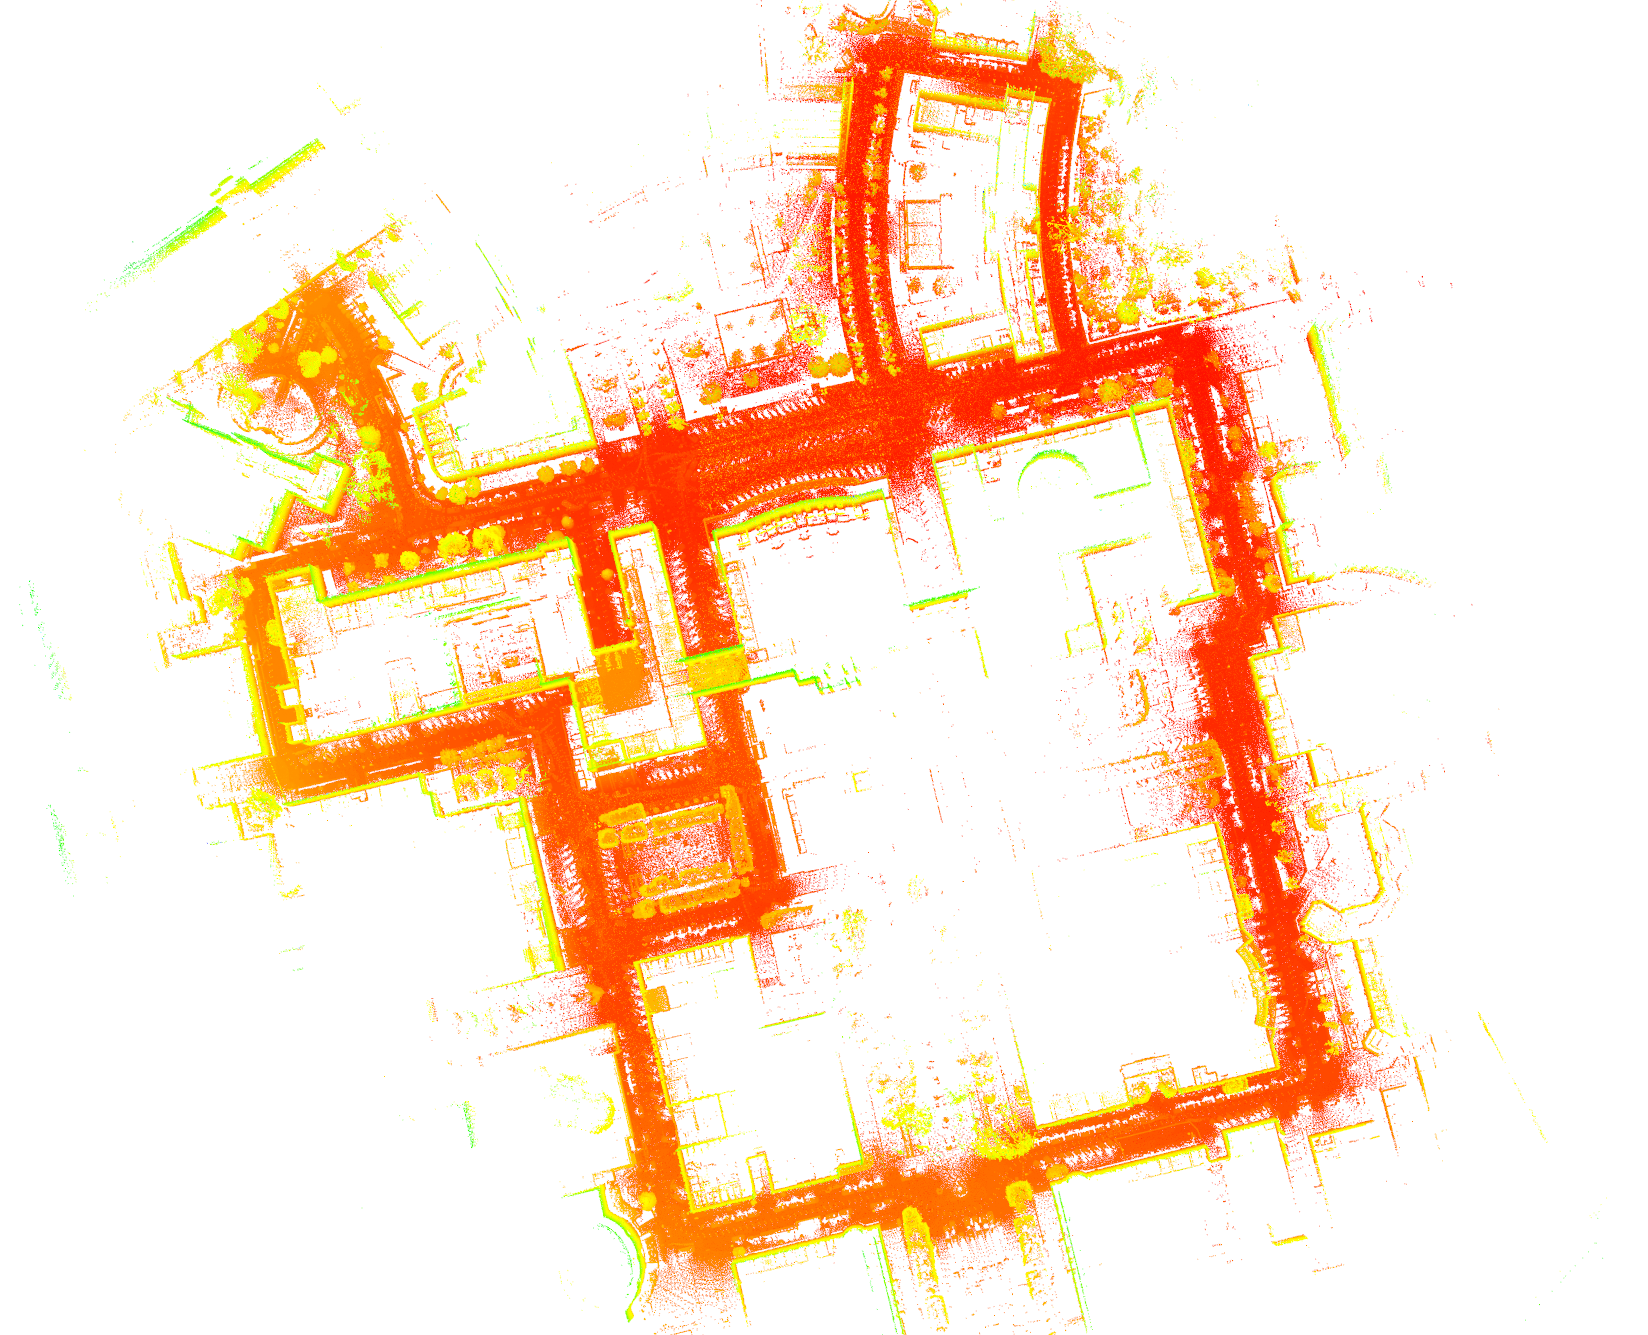
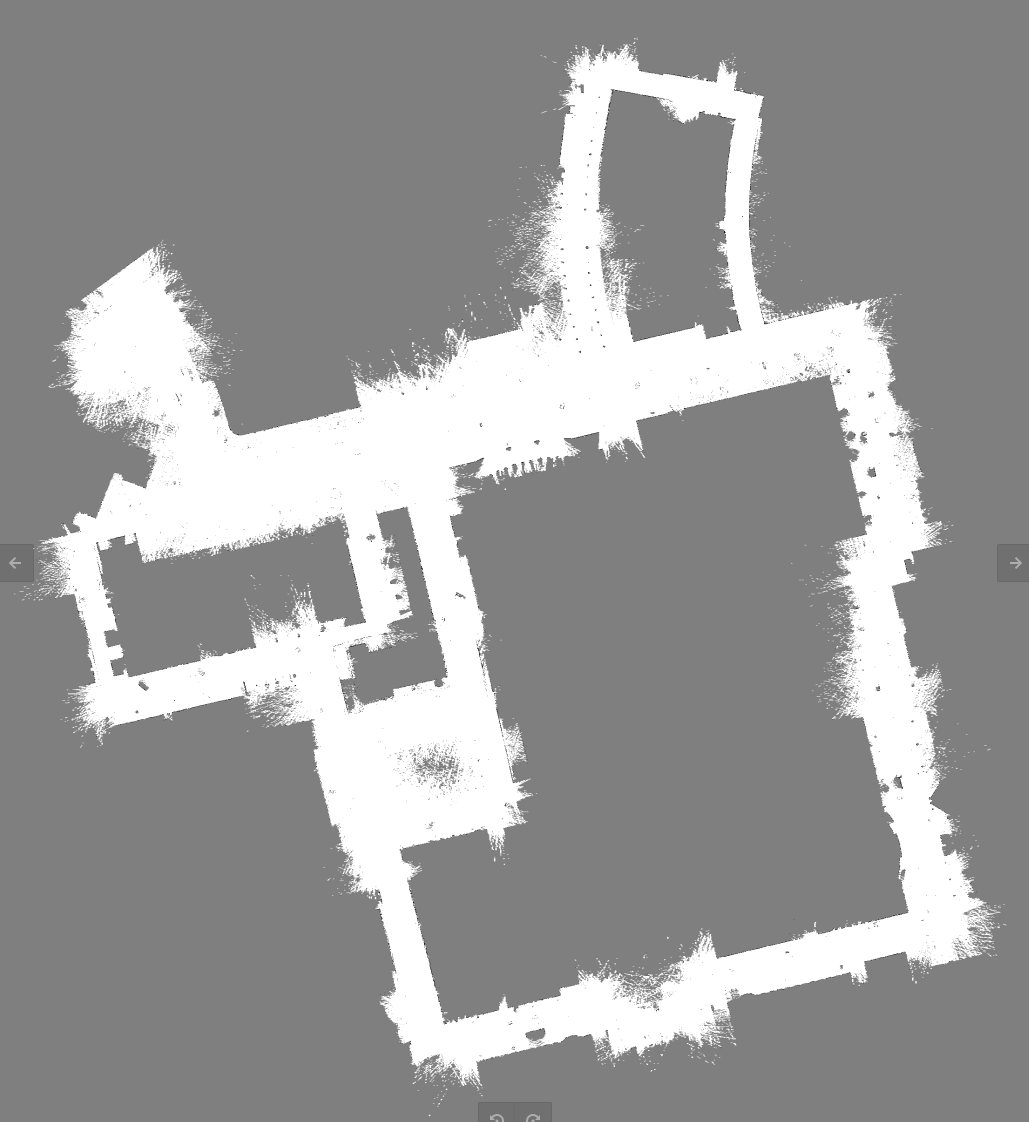
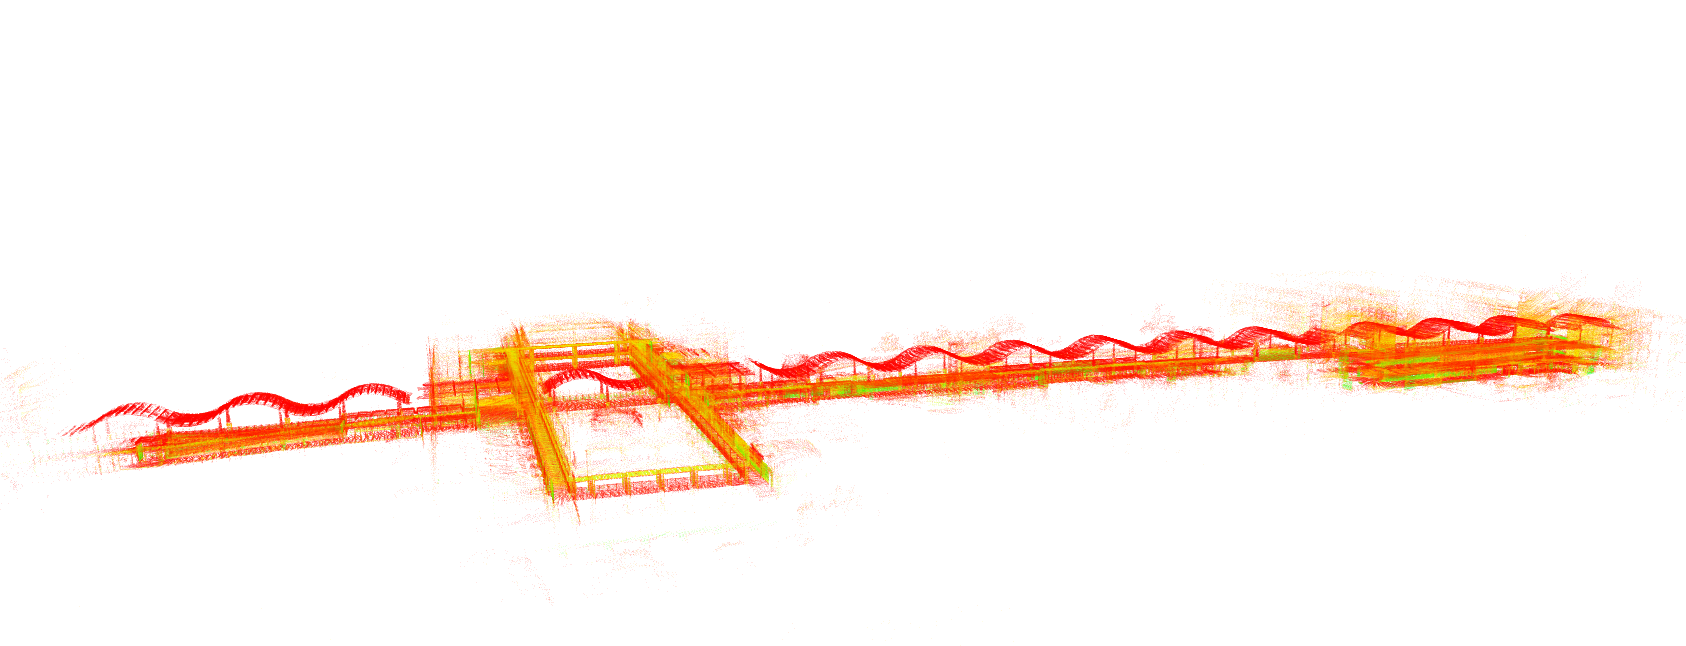
- VBR campus数据集上的建图:
VBR上的定位
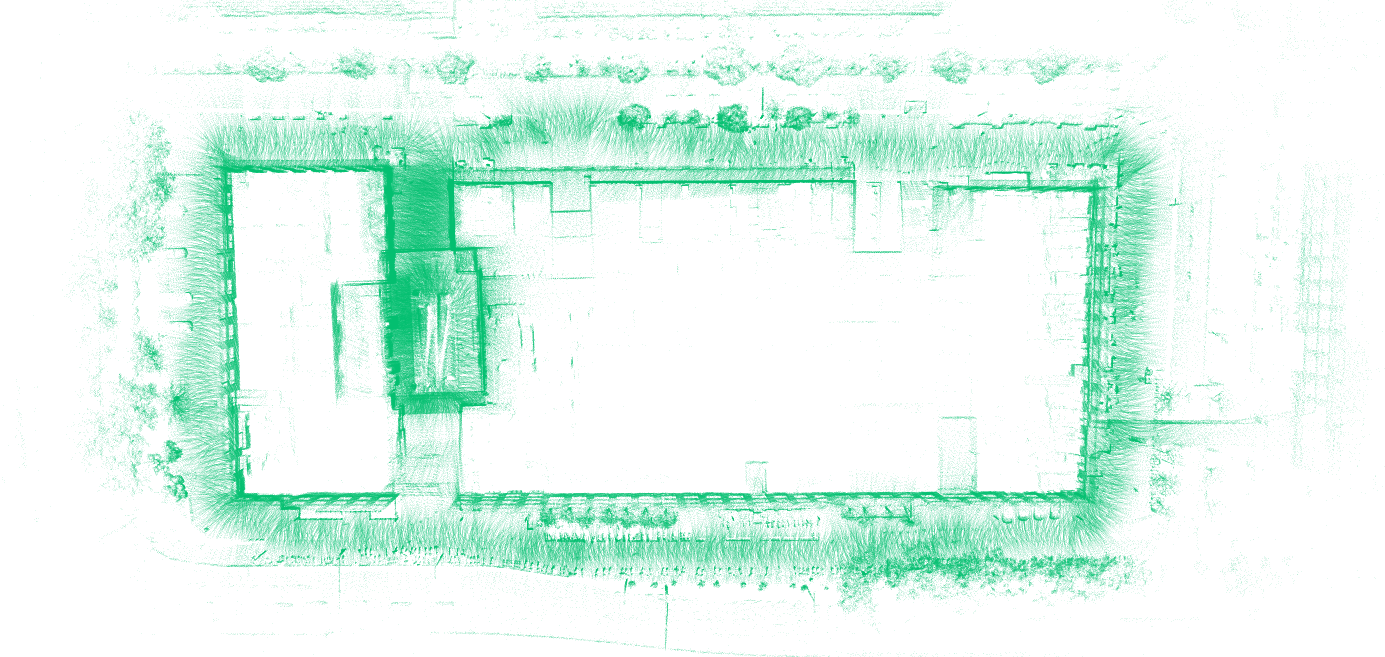
VBR上的地图
- 点云
- 栅格
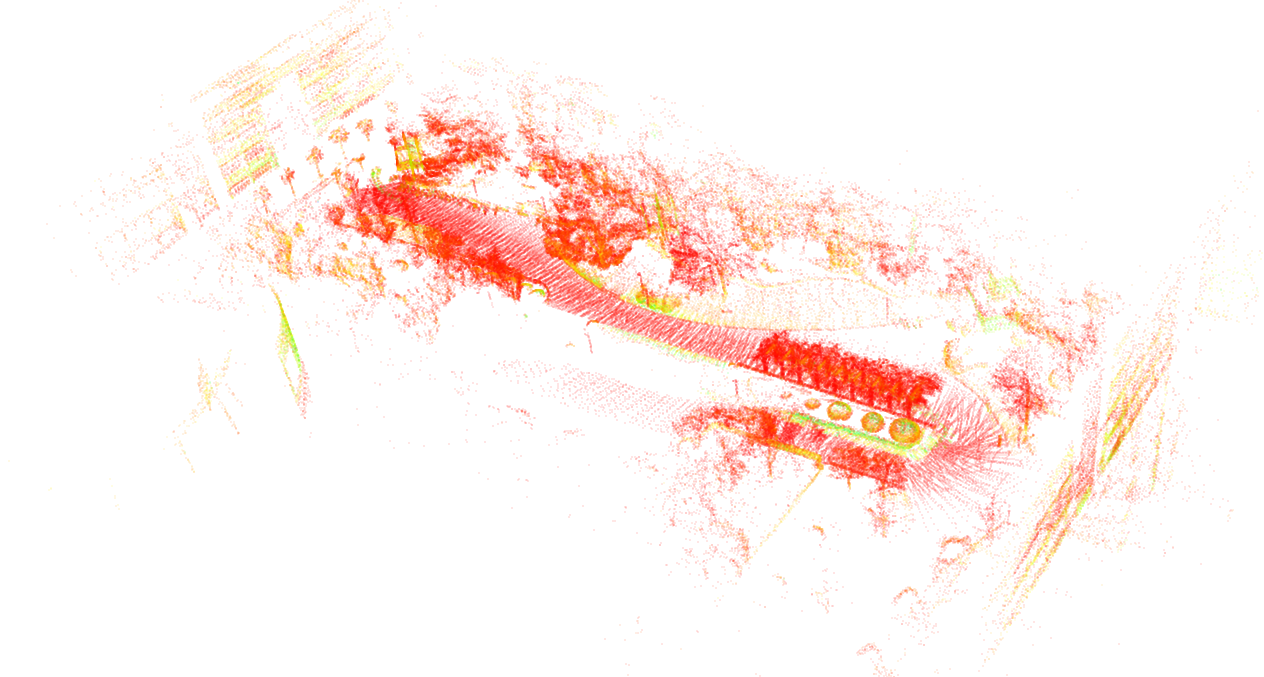
NCLT 数据集上的定位
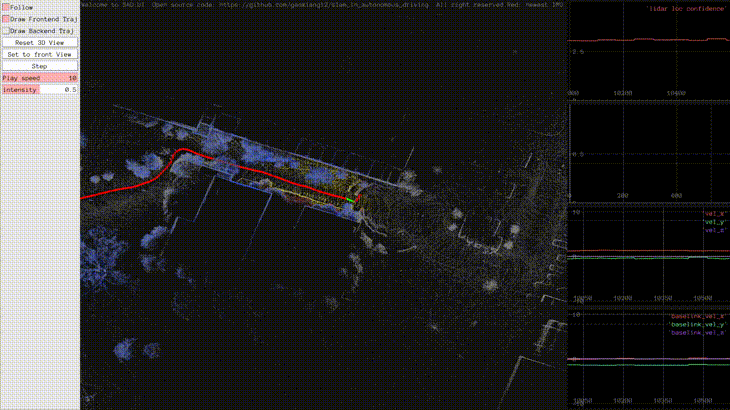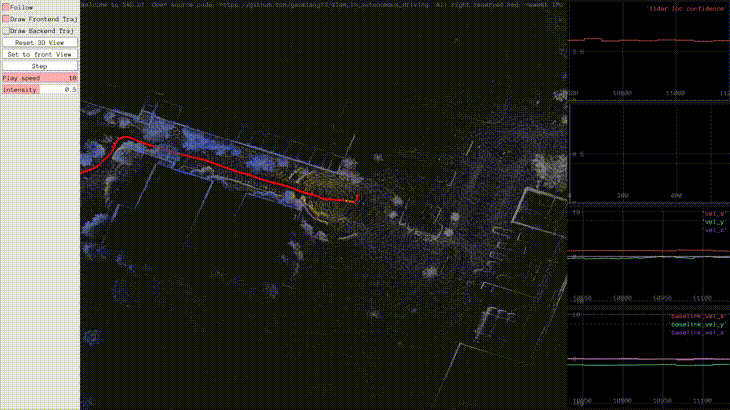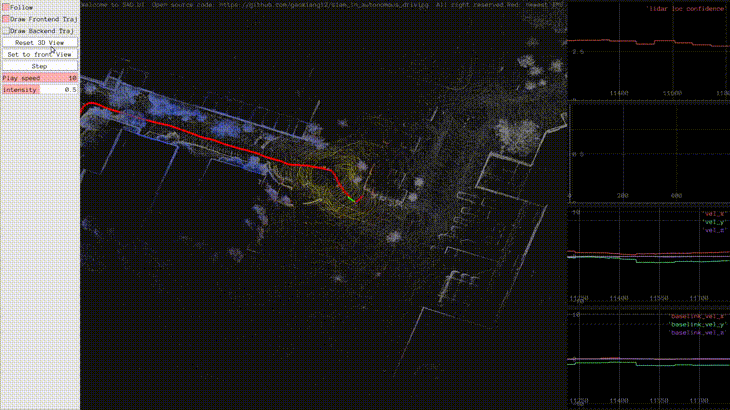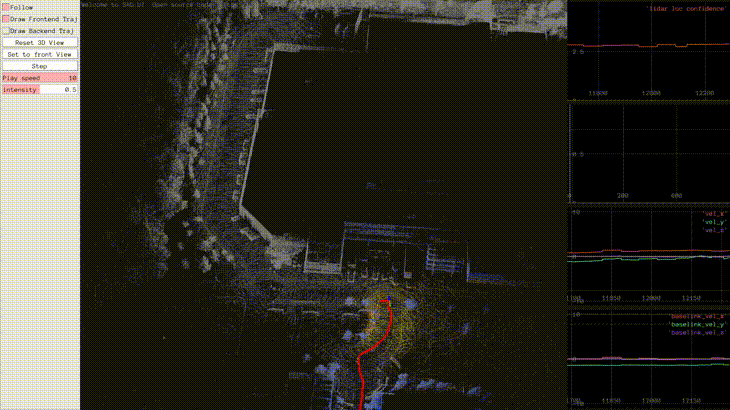
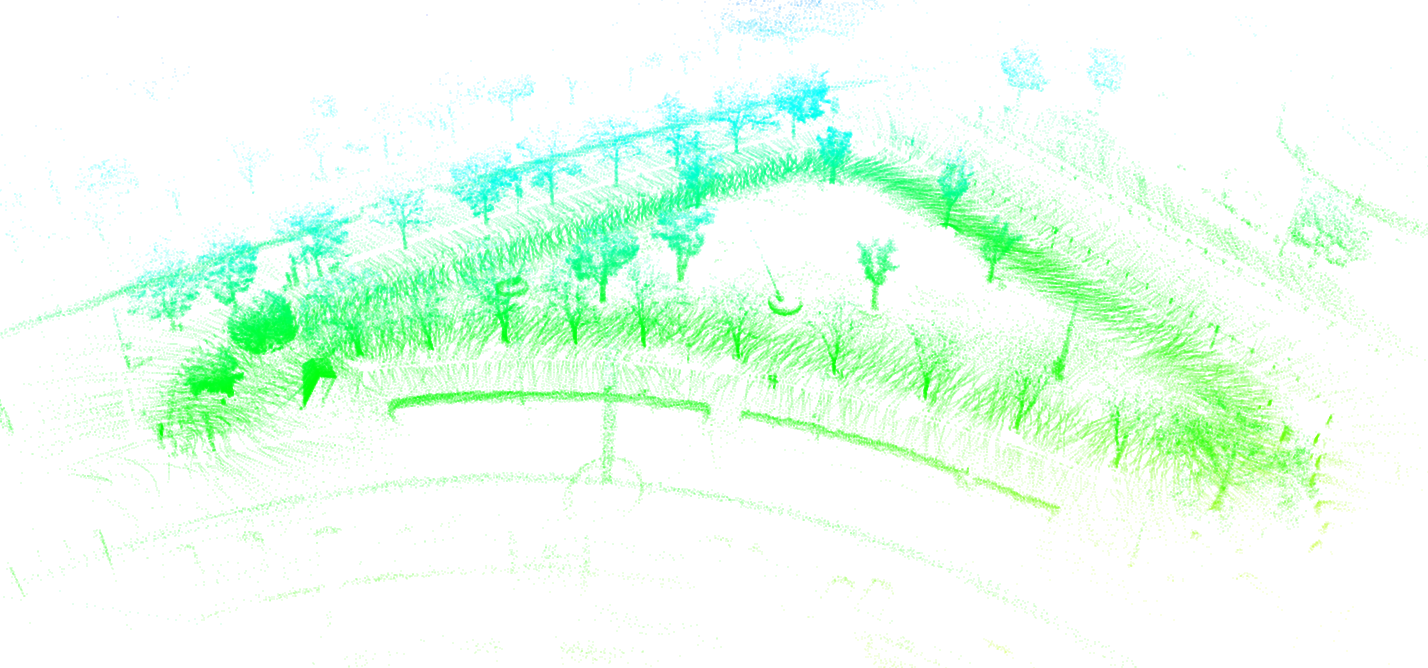
- 云深处四足机械狗上的数据
- 斜装的DEMO
编译
环境
Ubuntu 22.04 或更高版本。
Ubuntu 20.04 应该也可行,未测试。
依赖
- ros2 humble 及以上
- Pangolin(用于可视化,见thirdparty)
- OpenCV
- PCL
- yaml-cpp
- glog
- gflags
- pcl_conversions
在Ubuntu 22.04上,执行:bash ./scripts/install_dep.sh即可。
编译
colcon build本包即可。
然后source install/setup.bash即可使用。
编译结果
编译后,会得到本包对应的在线/离线建图程序与定位程序。离线程序适用于存在离线数据包,快速得到建图/定位结果的方案,在线程序则适用于有实际传感器,得到实时结果的方案。
例如:在NCLT数据集上调用离线建图程序:
ros2 run lightning run_slam_offline --input_bag ~/data/NCLT/20130110/20130110.db3 --config ./config/default_nclt.yaml
如果希望调用在线的版本,则将offline部分改成online即可。
在数据集上测试
您可以直接使用我们转换完的数据集。如果需要原始的数据集,您需要将它们转换到ros2的db3格式。
转换后的数据集地址:
- OneDrive: https://1drv.ms/f/c/1a7361d22c554503/EpDSys0bWbxDhNGDYL_O0hUBa2OnhNRvNo2Gey2id7QMQA?e=7Ui0f5
- BaiduYun: https://pan.baidu.com/s/1XmFitUtnkKa2d0YtWquQXw?pwd=xehn 提取码: xehn
原始数据集地址:
- NCLT 数据集:http://robots.engin.umich.edu/nclt/
- UrbanLoco 数据集: https://github.com/weisongwen/UrbanLoco
- VBR 数据集:https://www.rvp-group.net/slam-dataset.html
建图测试
- 实时建图(实时播包)
- 启动建图程序:
ros2 run lightning run_slam_online --config ./config/default_nclt.yaml - 播放数据包
- 保存地图
ros2 service call /lightning/save_map lightning/srv/SaveMap "{map_id: new_map}"
- 启动建图程序:
- 离线建图(遍历跑数据,更快一些)
ros2 run lightning run_slam_offline --config ./config/default_nclt.yaml --input_bag 数据包- 结束后会自动保存至data/new_map目录下
- 查看地图
- 查看完整地图:
pcl_viewer ./data/new_map/global.pcd - 实际地图是分块存储的,global.pcd仅用于显示结果
- map.pgm存储了2D栅格地图信息
- 请注意,在定位程序运行过程中或退出时,也可能在同目录存储动态图层的结果,所以文件可能会有更多。
- 查看完整地图:
定位测试
实时定位
- 将地图路径写到yaml中的 system-map_path 下,默认是new_map(和建图默认一致)
- 将车放在建图起点处
- 启动定位程序:
ros2 run lightning run_loc_online --config ./config/default_nclt.yaml - 播包或者输入传感器数据即可
离线定位
ros2 run lightning run_loc_offline --config ./config/default_nclt.yaml --input_bag 数据包
接收定位结果
- 定位程序输出与IMU同频的TF话题(50-100Hz)
在您自己的设备上调试
首先您需要知道自己的雷达类型,设置对应的fasterlio.lidar_type类型。livox系列的配置成1,Velodyne的设置成2,ouster设置成3. 如果不在以上种类,可以参考velodyne的设置方式。
比较简单的方式是先录一个ros2的数据包,将离线的建图、定位调通后,再去调试在线的情况。
您通常需要修改common.lidar_topic和common.imu_topic来设置雷达与imu的话题。
imu和雷达外参默认为零就好,我们对这个不敏感。
时间戳相关的fasterlio.time_scale是敏感的。您最好关注一下雷达点云是否带有每个点的时间戳,以及它们是否计算正确。这些代码在core/lio/pointcloud_preprocess里.
其他参数调整参考下一节。
云深处四足机器人
repo在这里:https://github.com/DeepRoboticsLab/lightning-lm-deep-robotics
视频:【具身智能第三期 | [Lynx M20] [SLAM] M20速腾雷达使用与二次开发,以复现lightning-lm为例】https://www.bilibili.com/video/BV12YQZBqE1b?vd_source=57f46145c37bfb96f7583c9e02081590
对lightning-lm进行微调
您可以在配置文件中对lightning进行微调,打开或者关闭一些功能。常见的配置项有:
- system.with_loop_closing 是否需要回环检测
- system.with_ui 是否需要3DUI
- system.with_2dui 是否需要2DUI
- system.with_g2p5 是否需要栅格地图
- system.map_path 地图的存储路径
- fasterlio.point_filter_num 点的采样数。调大后点数会少一些,计算更快,但不建议调到10以上。
- g2p5.esti_floor g2p5是否需要动态估计地面参数。如果雷达水平旋转且高度不变,可以关闭此选项.
- g2p5.grid_map_resolution 栅格地图的分辨率
TODO
- [done] UI显示闭环后轨迹
- [done] 栅格地图保存为兼容ROS的形式
- [done] 检查栅格地图的分辨率取值是否正常
- 强制2D输出
- 额外便利性功能(打开关闭定位,重新初始化,指定位置等)
测试情况
- 建图
- NCLT: pass
- VBR: pass
- Livox Multi Floor: pass
- github:
- 斜装30度 https://github.com/gaoxiang12/lightning-lm/issues/75#issuecomment-4131131883 pass 需要关掉IMU filter
- multi_floor 多层地图 pass 可以建图但是没法闭环
- 纯室外 高架桥
- geely: pass
- yunshenchu
- building1 多层室内外混合 pass
- building2 pass
- building3 pass
- grass 需要把最小高度设高一些 例如0.5以上
- road1 同上 pass
- 定位
其他
将ros1数据转换至ros2 安装
pip install -i https://pypi.tuna.tsinghua.edu.cn/simple rosbags转换:
rosbags-convert --src [你的ROS1_bag文件.bag] --dst [输出ROS2bag目录]