
PhyAgentOS/PhyAgentOS-core
PhyAgentOS/PhyAgentOS-core has 2,999 GitHub stars and 138 forks. GitHot measured +4 stars in 24 hours and +6 in 7 days. Last checked 2026-11-09 16:54 UTC. Last push 2026-10-30.
PhyAgentOS is a Recursive Self-Improving (RSI) physical agent operating system that enables agents to recursively self-improve through agentic workflows.
实测星标增长
- 24小时
- +4
- 7天
- +6
- 15天
- 更新延迟
- 1个月
- 更新延迟
各周期内的星标净变化,周期相互重叠,并非每日新增。缺失的测量保持空白。星标代表关注度,不代表软件质量。
README_zh.md
原文



What · PhyAgentOS 是什么?
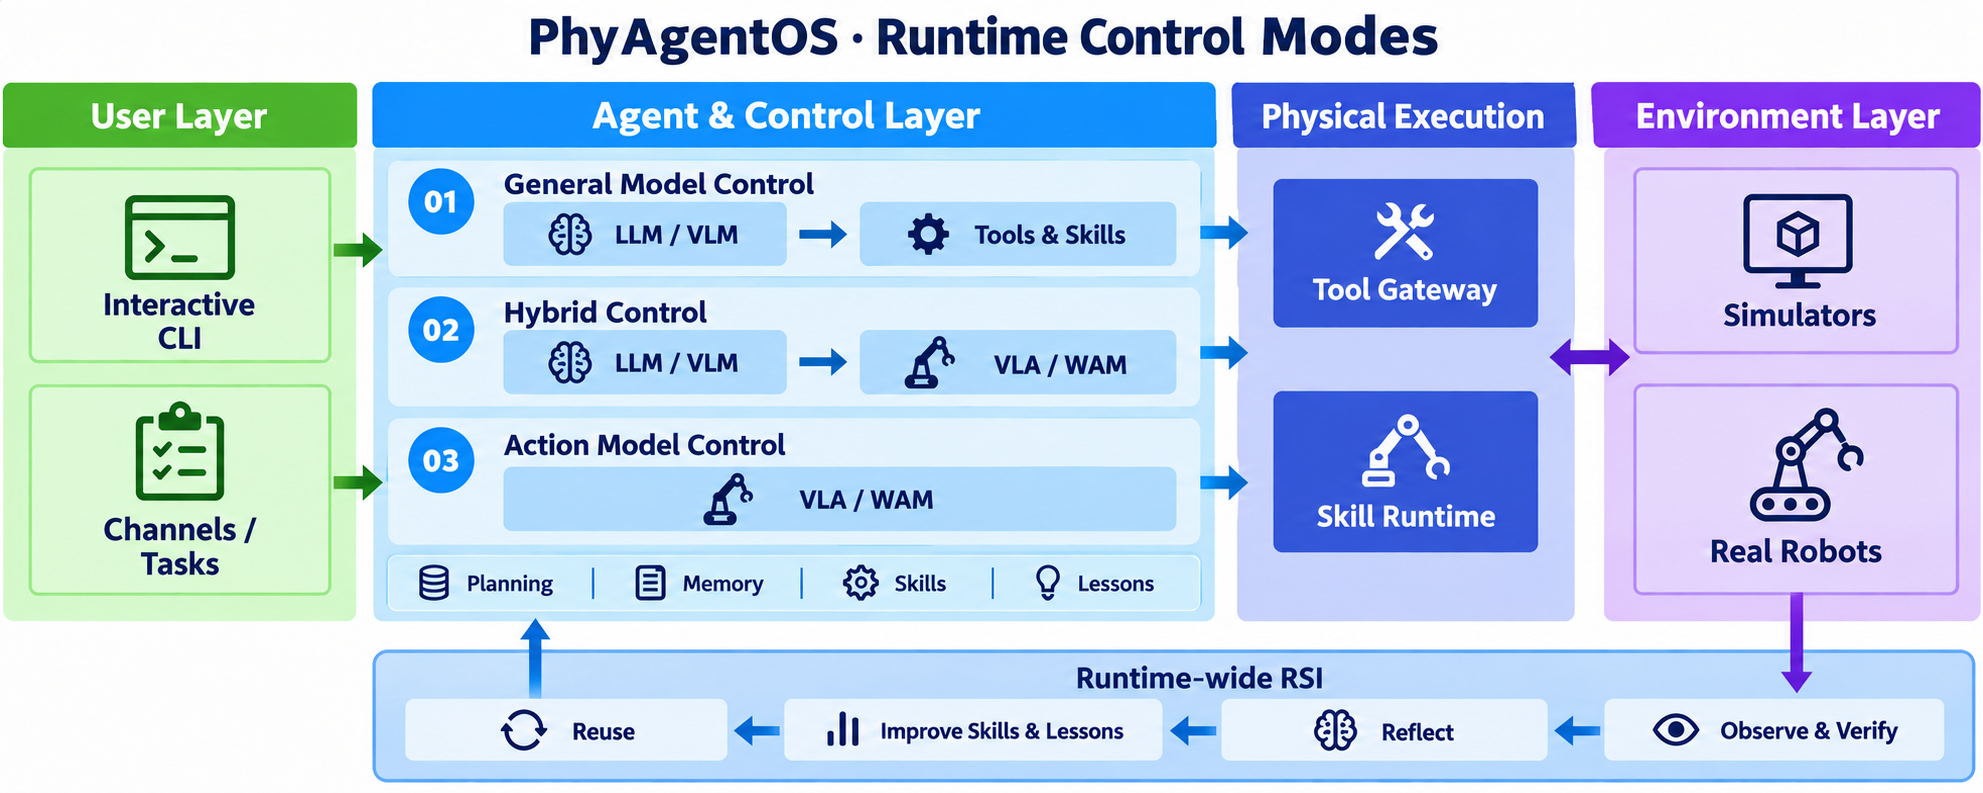
PhyAgentOS 是面向具身智能体的递归自进化(RSI)框架。 它将认知规划、Physical Execution 与任务验证连接为跨 Runtime 的反馈闭环,从经过验证的经验中改进 Skill 与 Lesson,并用于后续任务。
Why · 为什么选择 PhyAgentOS?
| 核心能力 | 带来的价值 |
|---|---|
| 一套框架,多种控制方式 | 通过已安装 Skill 暴露的能力,接入通用模型、动作模型或混合控制。 |
| 以任务结果为准的验证 | 结合观测和执行事实判断目标是否达成,需要恢复时支持有预算的重新规划。 |
| 让经验改进后续任务 | 从经过验证的经验中积累可复用工作流与作用域 Lesson,并通过受控晋升和版本记录管理改进。 |
| 可复用的物理执行能力 | 将环境相关工具与 Runtime 封装为版本化 Skill,使认知规划与机器人接入保持解耦。 |
v1.1.1 更新亮点
Skill 开发、执行可靠性与 Opper 网关。 相对 v1.1.0 的主要变化:
- Opper 网关: 新增 OpenAI 兼容接入,支持 Provider 选择、环境变量凭据和原样传递模型标识。
- 本地 Skill 开发: 本地修改工作流文档和 Node 可执行文件后可带警告运行,绑定与经验仍记录实际激活的工作流哈希;显式 Node 校验和安装缓存验收保持严格。
- Action 拒绝处理: Gateway 明确在分发前拒绝的请求记为失败,不再阻塞后续重试或成功任务的最终判定;超时和远端执行不确定时仍保留原有保护。
- Piper X 开发示例: 双语 Track B 指南与独立仿真 Skill 示例覆盖模型转换、原始 Node locks、打包和历史验证记录;原始运行基线见 Piper X 指南。
- 文档整理: 合并双语手册和贡献指南,新增带实时 GIF 的 MuJoCo Quickstart,并保留评测文档入口。
安装与配置
先运行模型驱动的 CLI 对话,再按下文的 MuJoCo Quickstart 操控仿真机器人。准备: Python 3.11 或 3.12、Git,以及模型服务的 API Key。
1. 安装与初始化
git clone --branch v1.1.1 https://github.com/PhyAgentOS/PhyAgentOS-core.git
cd PhyAgentOS-core
python -m venv .venv
source .venv/bin/activate
python -m pip install -e .
paos onboard
Windows PowerShell 请将激活命令替换为 .venv\Scripts\Activate.ps1。
2. 配置模型
通过隐藏输入配置密钥,再选择默认 Provider:
paos provider configure openrouter
paos provider use openrouter --model anthropic/claude-sonnet-4
Docker/Secret 输入、进程启动覆盖和 /provider、/model、/effort、/status 会话命令见
Provider CLI 指南。会话切换只影响后续请求,
不改变正在执行的任务及其他会话。
完整配置参考(v1.1.1)
配置保存为 camelCase,同时也接受 snake_case 输入。
{
  "agents": {
    "defaults": {
      "workspace": "~/.PhyAgentOS/workspace",
      "model": "openrouter/openai/gpt-4o-mini",
      "provider": "openrouter"
    },
    "verification": {
      "serviceEnabled": true,
      "evidenceRetention": "failed",
      "maxReplansPerEpisode": 2,
      "maxVerifierCallsPerRun": 50
    },
    "evolution": {
      "enabled": true,
      "scope": "verified_forge_lineage",
      "promotionMode": "guarded_auto",
      "minSuccessfulEpisodes": 3,
      "minLessonEpisodes": 3,
      "maxLessonsPerSkill": 8,
      "maxEvolutionCallsPerRun": 20
    }
  },
  "providers": {
    "openrouter": {
      "apiKey": "YOUR_API_KEY"
    }
  },
  "forge": {
    "requestTimeoutS": 10,
    "pollIntervalS": 0.5,
    "executionTimeoutS": 300,
    "evidence": {
      "requiredImageSources": ["front"],
      "captureTimeoutS": 5,
      "postCaptureTimeoutS": 5,
      "connectionTimeoutS": 2,
      "maxArtifactBytes": 8388608,
      "associationQuality": "best_effort"
    }
  },
  "resourceRegistry": {
    "url": "https://paos-resource-manager.dev.x-era.com"
  }
}
front 只是示例。resourceRegistry.url 用于选择通用制品仓库;全部制品都从本地 Bundle
或显式静态 index 安装时可留空。PAOS 只连接到已显式启动且健康的 Skill Runtime manifest
所声明的 Gateway URL;启动 Agent 不会隐式启动或下载某个具体 Skill。
3. 运行第一条请求
paos status
paos agent -m "Hello! Introduce yourself."
paos agent
收到模型回复即完成核心 Agent 与模型服务的连通检查;paos agent 会打开交互式对话。执行物理任务还需要启动对应的 Skill Runtime。
其他模型服务与部署方式见 用户手册 · Docker 部署.
Quickstart · 在 MuJoCo 中操控机器人
[!TIP] 开发者接入自己的机械臂:直接查看 Piper X 完整二次开发 demo。 从模型转换到 Skill 组装,跑通关节与末端位姿控制;配合 Skill 开发手册,选择配置修改、新增 profile 或独立 Node 开发。
以 robot-control-sim 为例,通过关节目标或末端位姿控制仿真 Piper 机械臂。
请先完成上方安装与模型配置。本例使用的预构建仿真 Node 面向 Linux x86_64,
MuJoCo 和图像查看器需要可用的图形显示或虚拟显示环境。
1. 安装 Dora
v1.1.1 沿用 Dora CLI 0.4.1(dora-message 0.7.0)兼容基线:
curl --proto '=https' --tlsv1.2 -LsSf \
  https://github.com/dora-rs/dora/releases/download/v0.4.1/dora-cli-installer.sh | sh
dora --version
启动仿真 Runtime 需要 Dora;其他安装方式见 Dora 安装参考。
2. 安装 robot-control-sim
在配置中设置 resourceRegistry.url,或通过 PAOS_RESOURCE_REGISTRY_URL 指向提供
robot-control-sim 及其锁定 Node 制品的部署,再运行:
paos skill search robot-control-sim
paos skill install robot-control-sim
paos skill inspect robot-control-sim
inspect 显示已安装版本、profile 与依赖。本例使用 mujoco-piper;也可选择
mujoco-franka 或 mujoco-so101 切换机器人。独立获取的 Bundle 可用
paos skill install /path/to/robot-control-sim.tar.gz --local 安装,所锁定的 Node 也需可获取。
Core 不内置这些仿真资源。
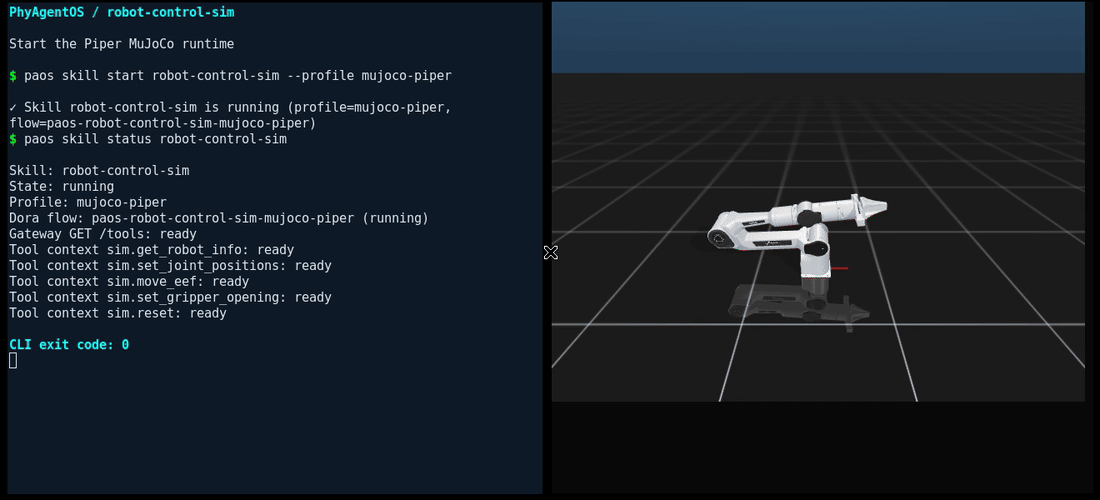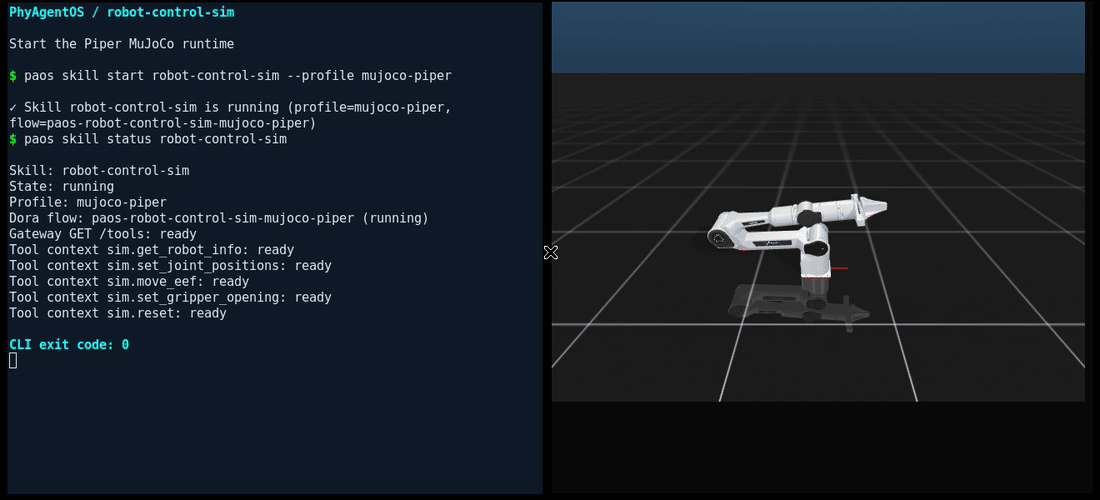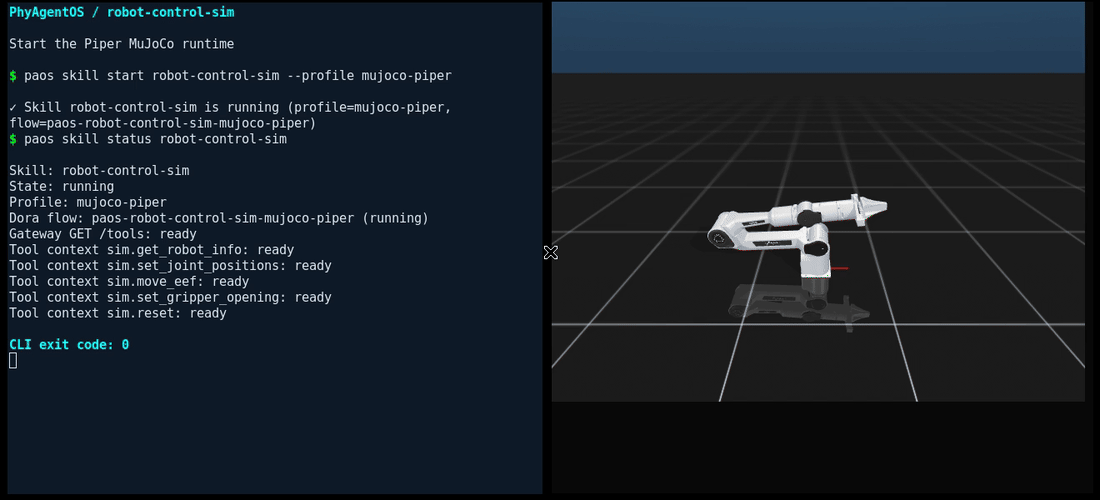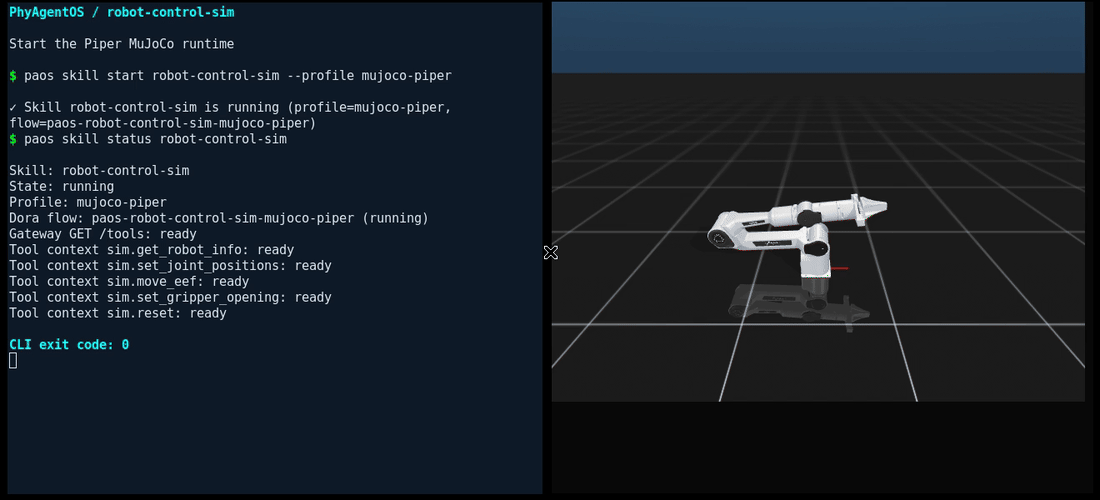
3. 启动仿真
paos skill start robot-control-sim --profile mujoco-piper
paos skill status robot-control-sim
等待 Runtime 报告健康并打开仿真相机查看器。启动失败时,先通过
paos skill logs robot-control-sim 定位问题,再提交运动请求。
4. 按关节目标和末端位姿控制
Agent 读取 sim.get_robot_info 与实时 Tool context,确认关节、限位、坐标系和单位,
再按活动 Skill 的工作流执行。下方绝对目标适用于 mujoco-piper(arm_base / tcp);
切换 profile 时应使用对应机器人的坐标系和可达目标。
| 控制方式 | Tool | 目标 |
|---|---|---|
| 关节目标 | sim.set_joint_positions |
机械臂各关节的绝对位置,单位为弧度 |
| 末端位姿 | sim.move_eef |
以米表示的绝对位置及四元数姿态,由 motion server 求解 IK |
运动演示使用 verification.mode=off,按 Tool 执行结果判断完成;语义任务验证与证据策略见 Core 开发者手册。
先尝试关节空间请求:
paos agent -m "使用 robot-control-sim 的 mujoco-piper。 \
  检查机器人信息和 Tool context,本次运动演示使用 verification.mode=off。 \
  通过 sim.set_joint_positions 将 joint1-joint6 移动到 [0.35, 0.55, -0.9, 0.15, 0.25, -0.1] rad, \
  velocity_scale 和 acceleration_scale 均为 0.2。 \
  读取动作结果、finalize 任务并简要报告。 \
  不修改文件、不使用 shell 工具;失败时直接报告。"
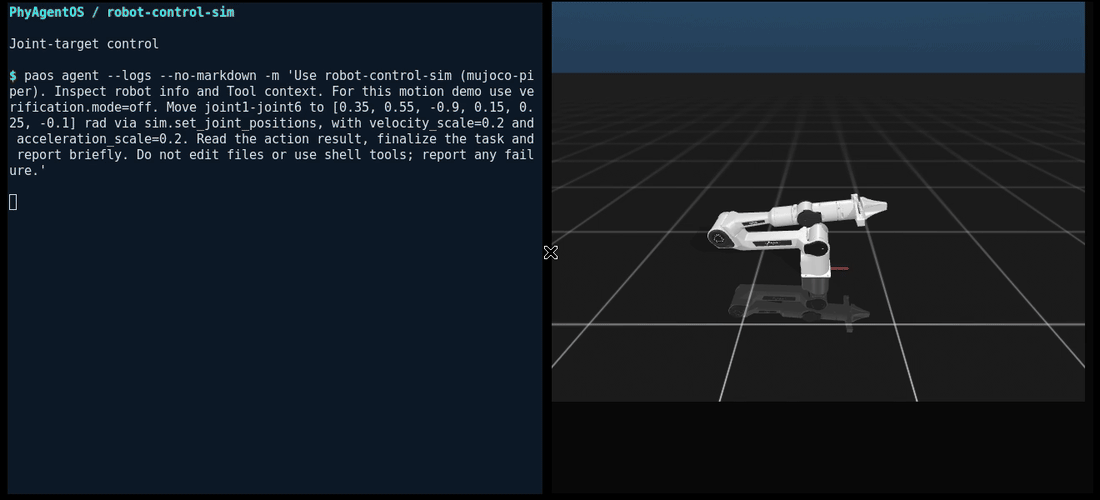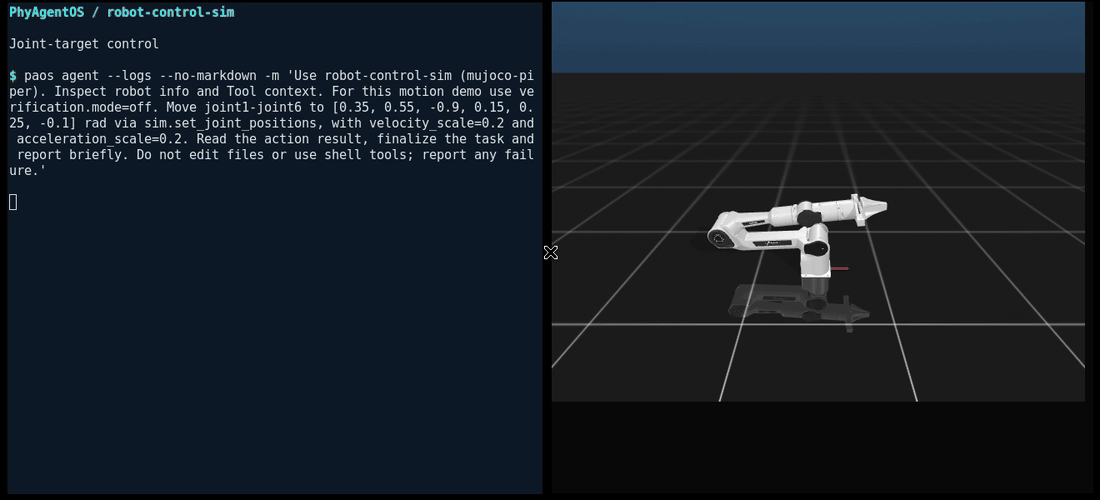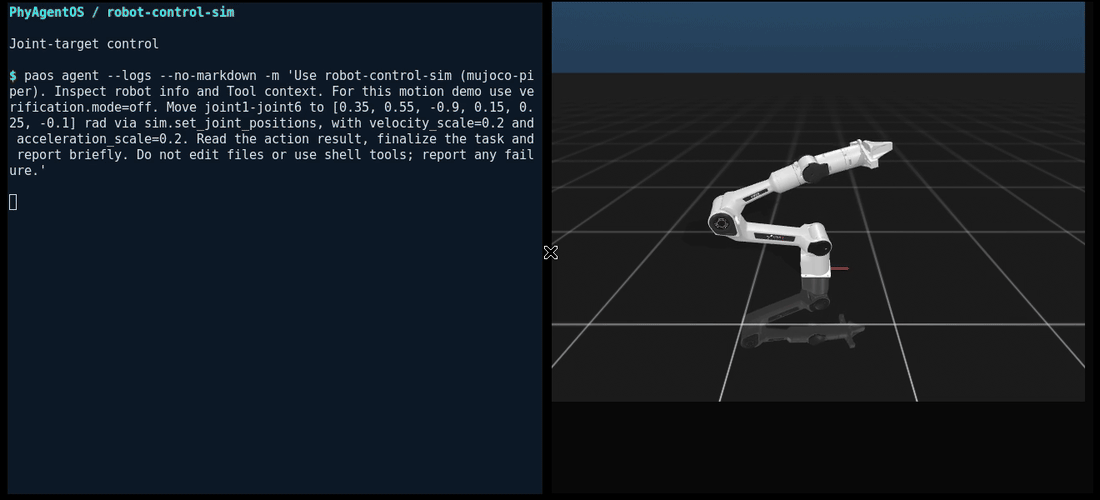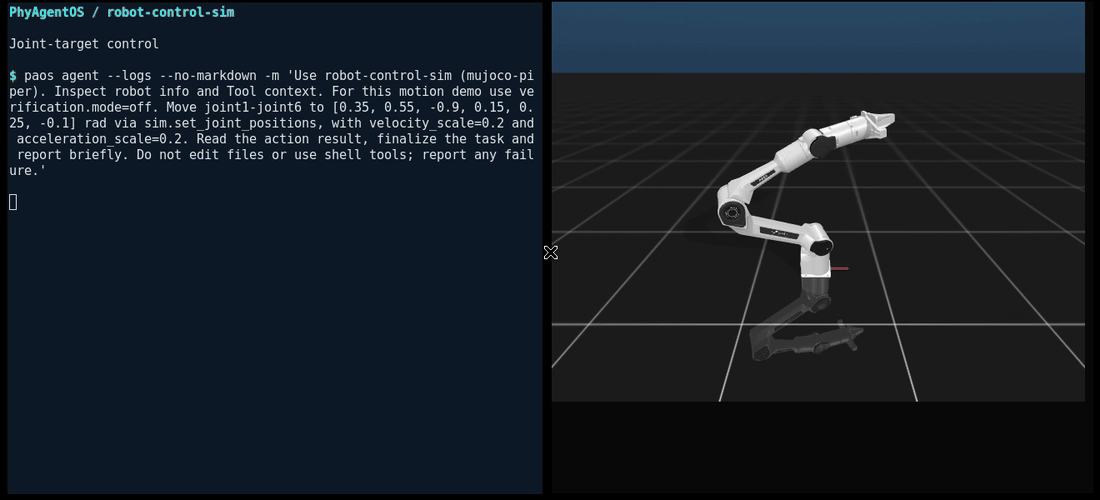
再尝试末端位姿请求:
paos agent -m "使用 robot-control-sim 的 mujoco-piper。 \
  检查 Tool context,本次运动演示使用 verification.mode=off。 \
  调用 sim.move_eef,将 TCP 移到 arm_base 下的位置 (0.284045, 0.007878, 0.478706) m, \
  四元数 xyzw 为 (-0.002904, 0.693239, 0.008319, 0.720654), \
  position_tolerance_m=0.01、orientation_tolerance_rad=0.05, \
  velocity_scale 和 acceleration_scale 均为 0.2。 \
  由 motion server 求解 IK;读取动作结果、finalize 任务并简要报告。 \
  不修改文件、不使用 shell 工具;失败时直接报告。"
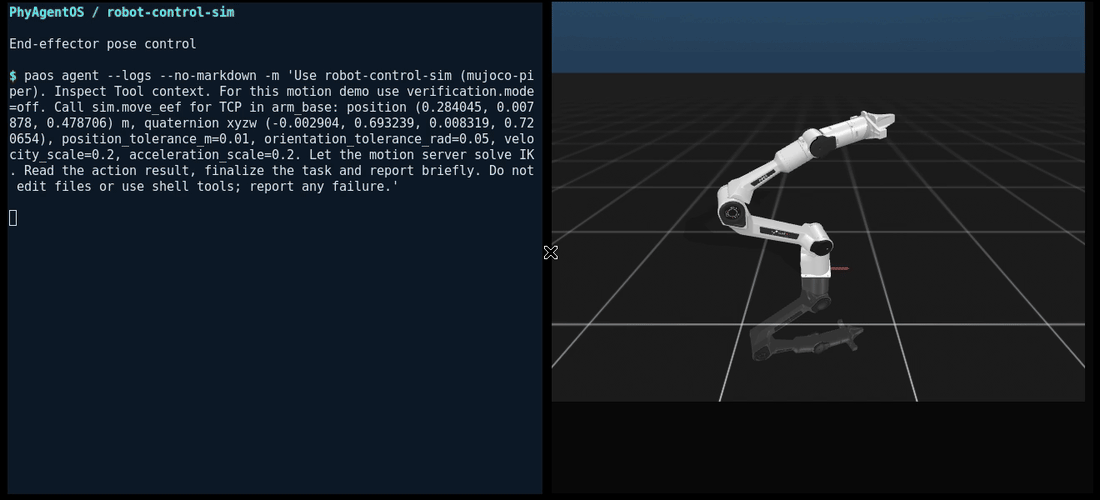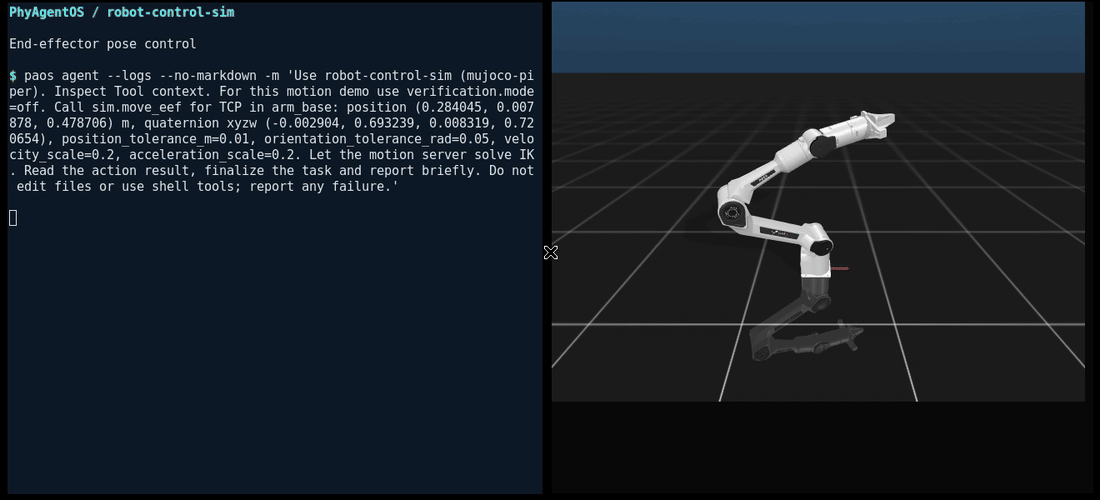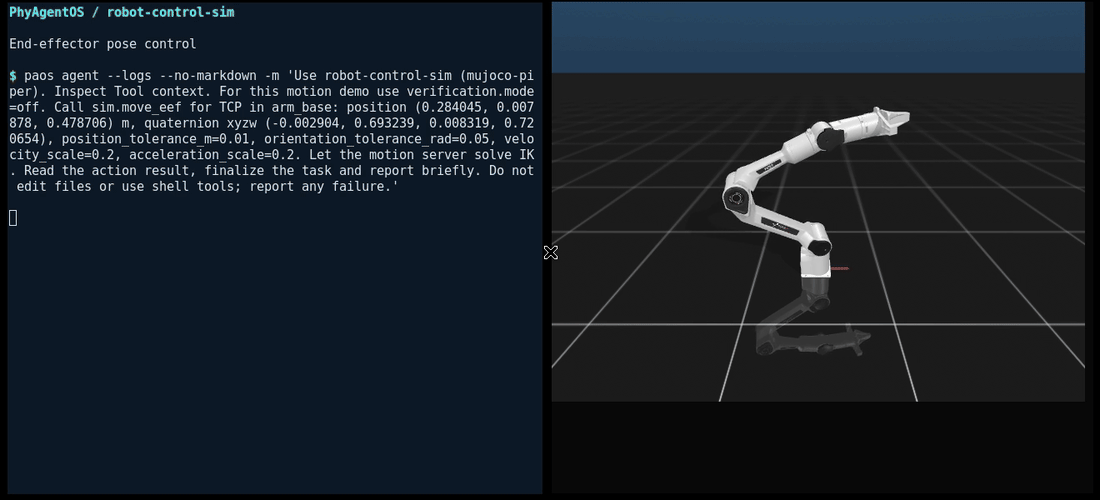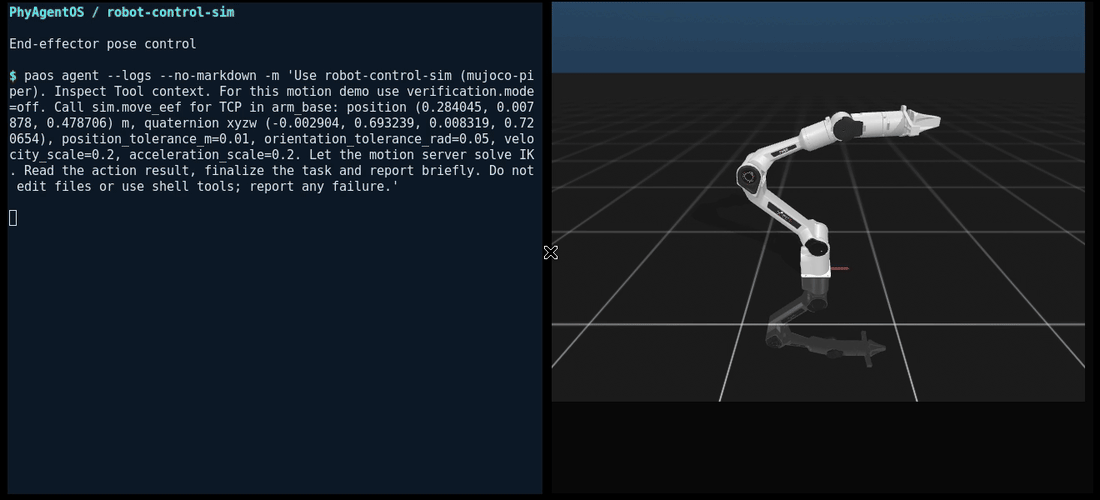
以上为命令与 MuJoCo 仿真的运行实录,命令画面固定保留以便阅读,并已缩短模型等待停顿。
也可运行 paos agent 进入交互控制。应能在仿真中观察到运动;以返回的执行结果和最终状态为准,
不把请求已接纳当作动作已完成。
5. 停止仿真
运动任务结束后执行:
paos skill stop robot-control-sim
普通停止会先根据配置的工作区恢复保留的执行引用。
也可使用 paos skill reconcile robot-control-sim --workspace /path/to/workspace 显式重试恢复。
无法确认终态的动作仍受保护;--force 表示明确授权终止 runtime。
每轮 runtime 使用独立的 Dora flow 名称,可通过 paos skill status 查看。
平台限制见运行恢复与进程归属。
在此基础上二次开发
- TrackB 框架说明:整体架构、仓库目录与节点协议。
- Skill 开发手册:修改 profile、增加 profile,以及独立开发 Node 并组装 Skill。
- Piper X 二次开发 demo:为
robot-control-sim接入另一种机械臂,包含模型转换与两种控制方式。 - Bundle 与 Tool 接入参考:manifest 字段、打包和本地安装。
会话记忆与恢复
contextWindowTokens 仅控制归档阈值,不代表模型上下文上限;非正值关闭自动归档。当进程已加载 LiteLLM 时,请求会按其本地 catalog 解析配置中的模型 ID(包括原生 anthropic/、openai/ 前缀),在已知模型窗口中预留输出空间,并保留最近一轮完整对话。网关路由必须有自己的 catalog 条目,不继承原生模型窗口。仅运行 custom / openai_responses 的进程不会为此检查额外加载 LiteLLM;若其他路径也未加载它,catalog 请求窗口保护不会启用,但分块归档仍然有效。未知部署别名不会被归档阈值强行限制请求窗口。如果已知窗口容不下当前轮次或固定指令,PAOS 会说明原因,保留原始会话。图片按每张约 2,048 tokens 的额度估算,不再把 base64 当作文本计数;实际视觉用量因模型和分辨率而异。
记忆归档采用自动工具选择,严格校验 save_memory 的返回结果;返回纯文本时仅追加一次格式重试。超大历史按预算分片处理,在预算允许时优先保留完整消息,并持久化进度以支持失败续跑。归档失败会显示在回复中,自动重试暂停 60 秒。/new 首先将完整原始会话备份到 <workspace>/sessions/archives/;即使模型归档失败,仍会开启新会话并告知备份路径。原始备份保留对话和待完成的归档检查点,供后续恢复;备份不等于已完成记忆摘要。
更多示例
| 平台 | 内容 | 指南 |
|---|---|---|
| Piper 机械臂 | Skill 安装、CAN 配置、真机启动与工具就绪验证 | Piper 快速启动 |
| LIBERO-10 仿真评测 | Skill/Node 安装、π0.5 权重、模型 API 配置与 50 集测评(π0.5 纯策略 / GPT-6 监督两条路线) | LIBERO 快速启动 |
文档导航
| 我想…… | 阅读入口 |
|---|---|
| 安装、配置并运行 PhyAgentOS | 用户手册 |
| 开发 Skill 或接入新环境 | TrackB 开发指南 |
| 了解 Physical Execution API | Physical Execution Tool API |
| 为 robot-control-sim 接入另一种机械臂 | Piper X 二次开发 demo |
| 开发与测试 Core | Core 开发者手册 |
| 查看测评结果与评测口径 | Benchmark 文档 |
| 浏览全部文档 | 文档索引 |
News · 最新动态
2026-10-23 · v1.1.1 发布: 新增 Opper 网关,完善本地 Skill 开发和 Action 拒绝处理,并补充双语 Track B 与 Piper X 开发指南。查看发布说明与安装包。
2026-10-10 · GOSIM Shenzhen 2026: PhyAgentOS 入选 Spotlight,并将在开源机器人分论坛做主题分享。查看活动公告与现场信息。
| 版本 | 日期 | 更新 |
|---|---|---|
| v1.1.1 | 2026-10-23 | Opper 网关、本地 Skill 开发与 Action 拒绝处理修复、双语 Track B 和 Piper X 指南,以及 MuJoCo Quickstart。 |
| v1.1.0 | 2026-10-09 | 集中式 Provider 管理、直接 OpenAI Responses 与新网关接入、Skill Runtime 打包和启动改进,以及默认关闭的受治理交互基础。 |
| v1.0.0 | 2026-08-30 | Initial stable release of PhyAgentOS. |
| v0.2.3 | 2026-08-27 | Physical Execution Skill 可独立安装和管理,经显式激活冻结到 AgentTask,并通过受治理的 Query、Action、Session Tool API 生命周期执行,支持恢复和按版本限定的经验。 |
| v0.2.2 | 2026-08-21 | 将 Physical Execution 执行统一到 Query/Action Tool API,并增加 AgentTask 聚合、可校验 Skill Runtime、Resource Registry 接入和 move-arm-by-ee Skill,同时保留 Agent 验证与演化能力。 |
查看完整更新记录。
参与贡献与社区
请先阅读贡献指南与开发手册,建议优先参与 TrackB 的 Node、Skill 和机器人/环境接入开发。资源平台的外部贡献提交及已有登记仓库修改暂未开放,需等待审批服务完成并开放后支持;现阶段可进行本地开发验证,具体范围与源码评审流程见贡献指南。
开发检查命令
python -m pip install -e ".[dev]"
pytest
ruff check PhyAgentOS tests
python -m compileall -q PhyAgentOS tests
Discord · X · Bilibili · LinkedIn · 小红书
引用与致谢
如果 PhyAgentOS 对你的研究有帮助,欢迎引用我们的技术报告。
@article{liu2026phyagentos,
  title={PhyAgentOS: A Self-Evolving Operating System for Embodied Agents with Decoupled Cognitive Planning and Physical Execution},
  author={Liu, Yang and Chen, Weixing and Song, Xinshuai and Pu, Tao and Mo, Siwen and Bai, Yongjie and Chen, Zihao and Sun, Qianran and Zhong, Liruo and Shen, Ying and others},
  journal={arXiv preprint arXiv:2607.16636},
  year={2026}
}
感谢 MuJoCo、ROS、各开放基准的维护者,以及所有 PhyAgentOS 贡献者。
由 中山大学 HCP 实验室、鹏城实验室 与 拓元智慧 联合开发。
MIT License · Copyright © 2025–2026 PhyAgentOS
探索相关项目
n8n-io/n8n
具备原生 AI 能力的 Fair-code 工作流自动化平台。可将可视化构建与自定义代码相结合,支持自行部署或使用云服务,并提供 400 多种集成。
209,959 星标langgenius/dify
在同一个协作工作区中构建智能体工作流和 RAG 流水线,并提供丰富的 AI 模型与工具支持。可部署到云端、VPC 或自行部署,团队无需重建技术栈即可从原型进入生产。
160,773 星标microsoft/PowerToys
Microsoft PowerToys 是一组提升 Windows 生产力和自定义能力的实用工具
140,755 星标stablyai/orca
Orca 是使用智能体集群开展工作的地方(例如 Grok Bot、Claude Code)。可使用你自己的订阅运行任意编程智能体。支持桌面端、移动端和远程运行时。
120,604 星标