
LuwuDynamics/xgoduck_hardware
LuwuDynamics/xgoduck_hardware has 1,862 GitHub stars and 239 forks. GitHot measured +19 stars in 24 hours and +108 in 7 days. Last checked 2026-11-10 00:29 UTC. Last push 2026-10-30.
Build your own robot duck. XGO-Duck is a 3D-printable biped powered by Arduino UNO Q and 15 servos, adapted from Pollen Robotics' Microduck. Includes mechanical models, PCB designs, a BOM, and an assembly guide. Build it, explore its motion, and make it your own.
实测星标增长
- 24小时
- +19
- 7天
- +108
- 15天
- 更新延迟
- 1个月
- 更新延迟
各周期内的星标净变化,周期相互重叠,并非每日新增。缺失的测量保持空白。星标代表关注度,不代表软件质量。
README_CN.md
原文[!WARNING] 调试舵机尽量避免堵转。
XGO-Duck
English · 简体中文
造一只机器鸭,探索它的运动方式,赋予它自己的动作。
基于 Arduino UNO Q 和 15 个串行总线舵机的可 3D 打印双足机器人。
翻滚动作演示 · CyberBionic Maker
认识 XGO-Duck
XGO-Duck 是 陆吾智能(Luwu Dynamics) 基于 Pollen Robotics 的 Microduck 适配的鸭形双足机器人。它由可打印结构、15 个 Feetech 1910 舵机、Arduino UNO Q,以及集成 IMU 和舵机接口的定制扩展板组成。
本仓库提供硬件制作的起点:打印零件、准备电子器件、完成机器人装配。配套仓库提供机载运行时和强化学习工具,将实体制作与运动实验连接起来。
| 制作 | 运行 | 实验 |
|---|---|---|
| 打印机身、腿部、颈部、头部和柔性零件,按图解指南装配。 | 通过配套运行时的浏览器界面设置和校准机器人。 | 研究仿真、训练策略,探索自己的动作。 |
| 硬件文件 | 机载运行时 | 强化学习工具 |
近距离看一看
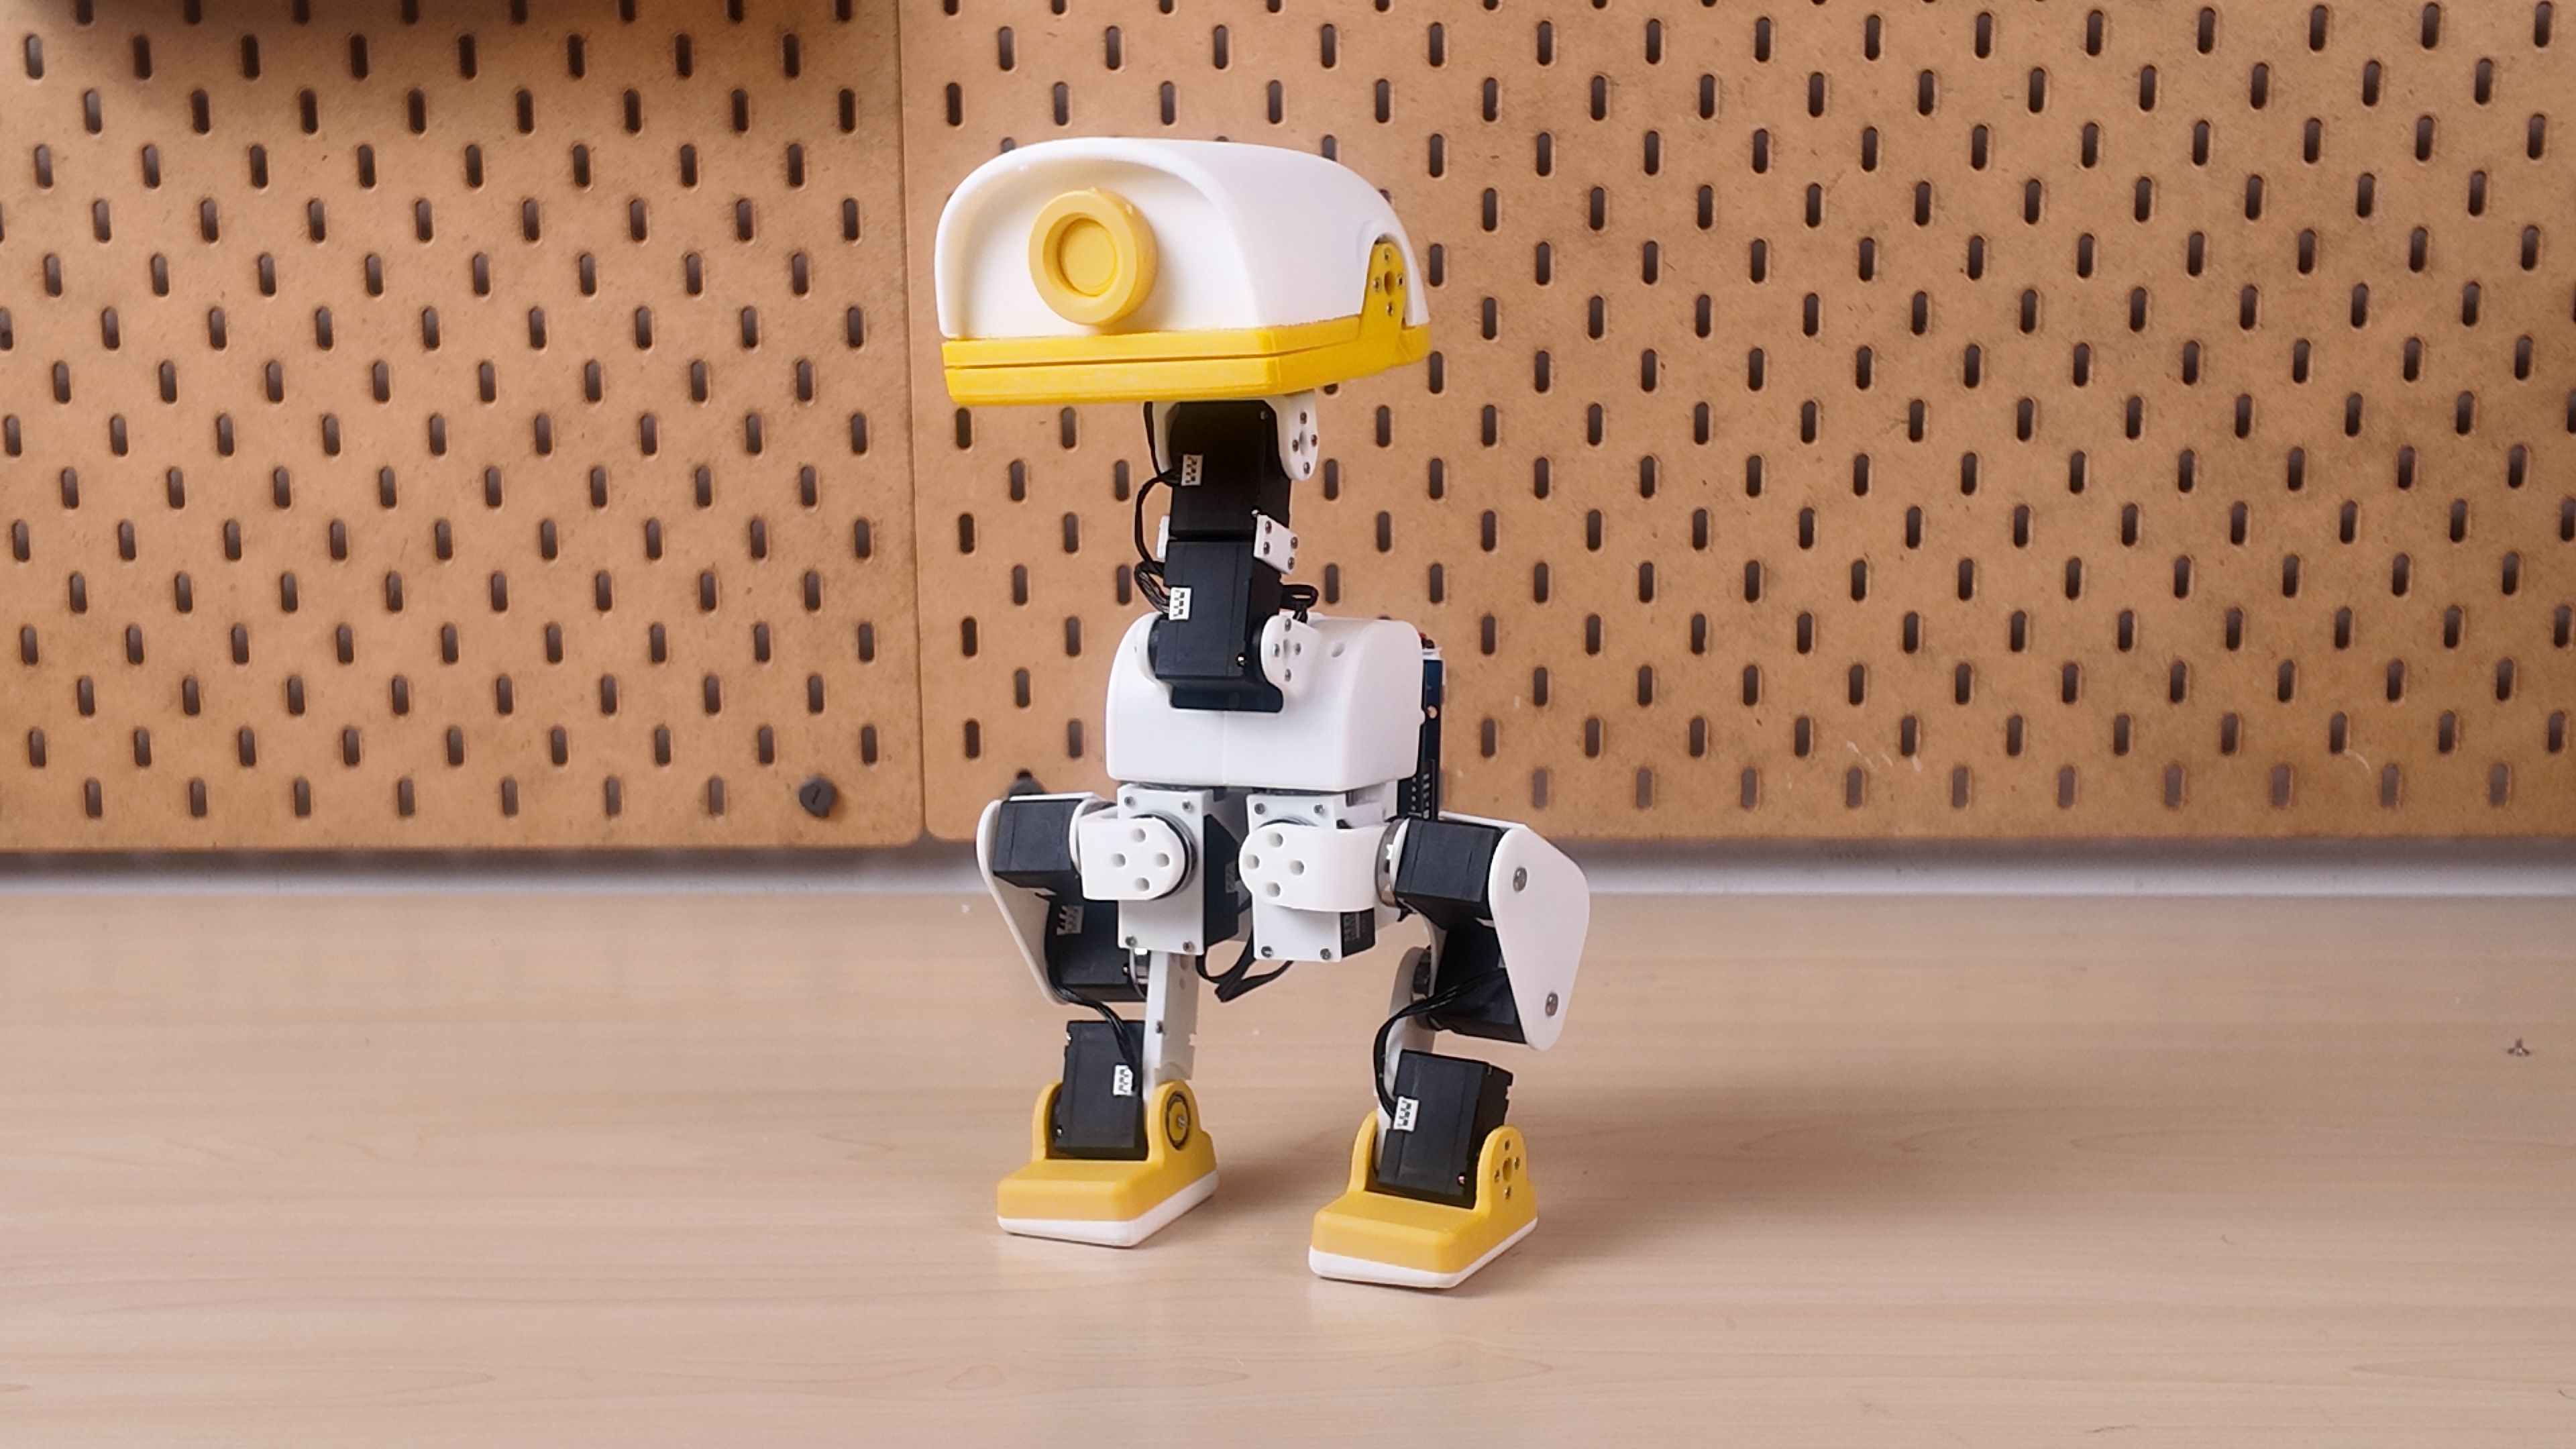
XGO-Duck 原型:打印结构、关节式双腿,以及可活动的头部和嘴部。
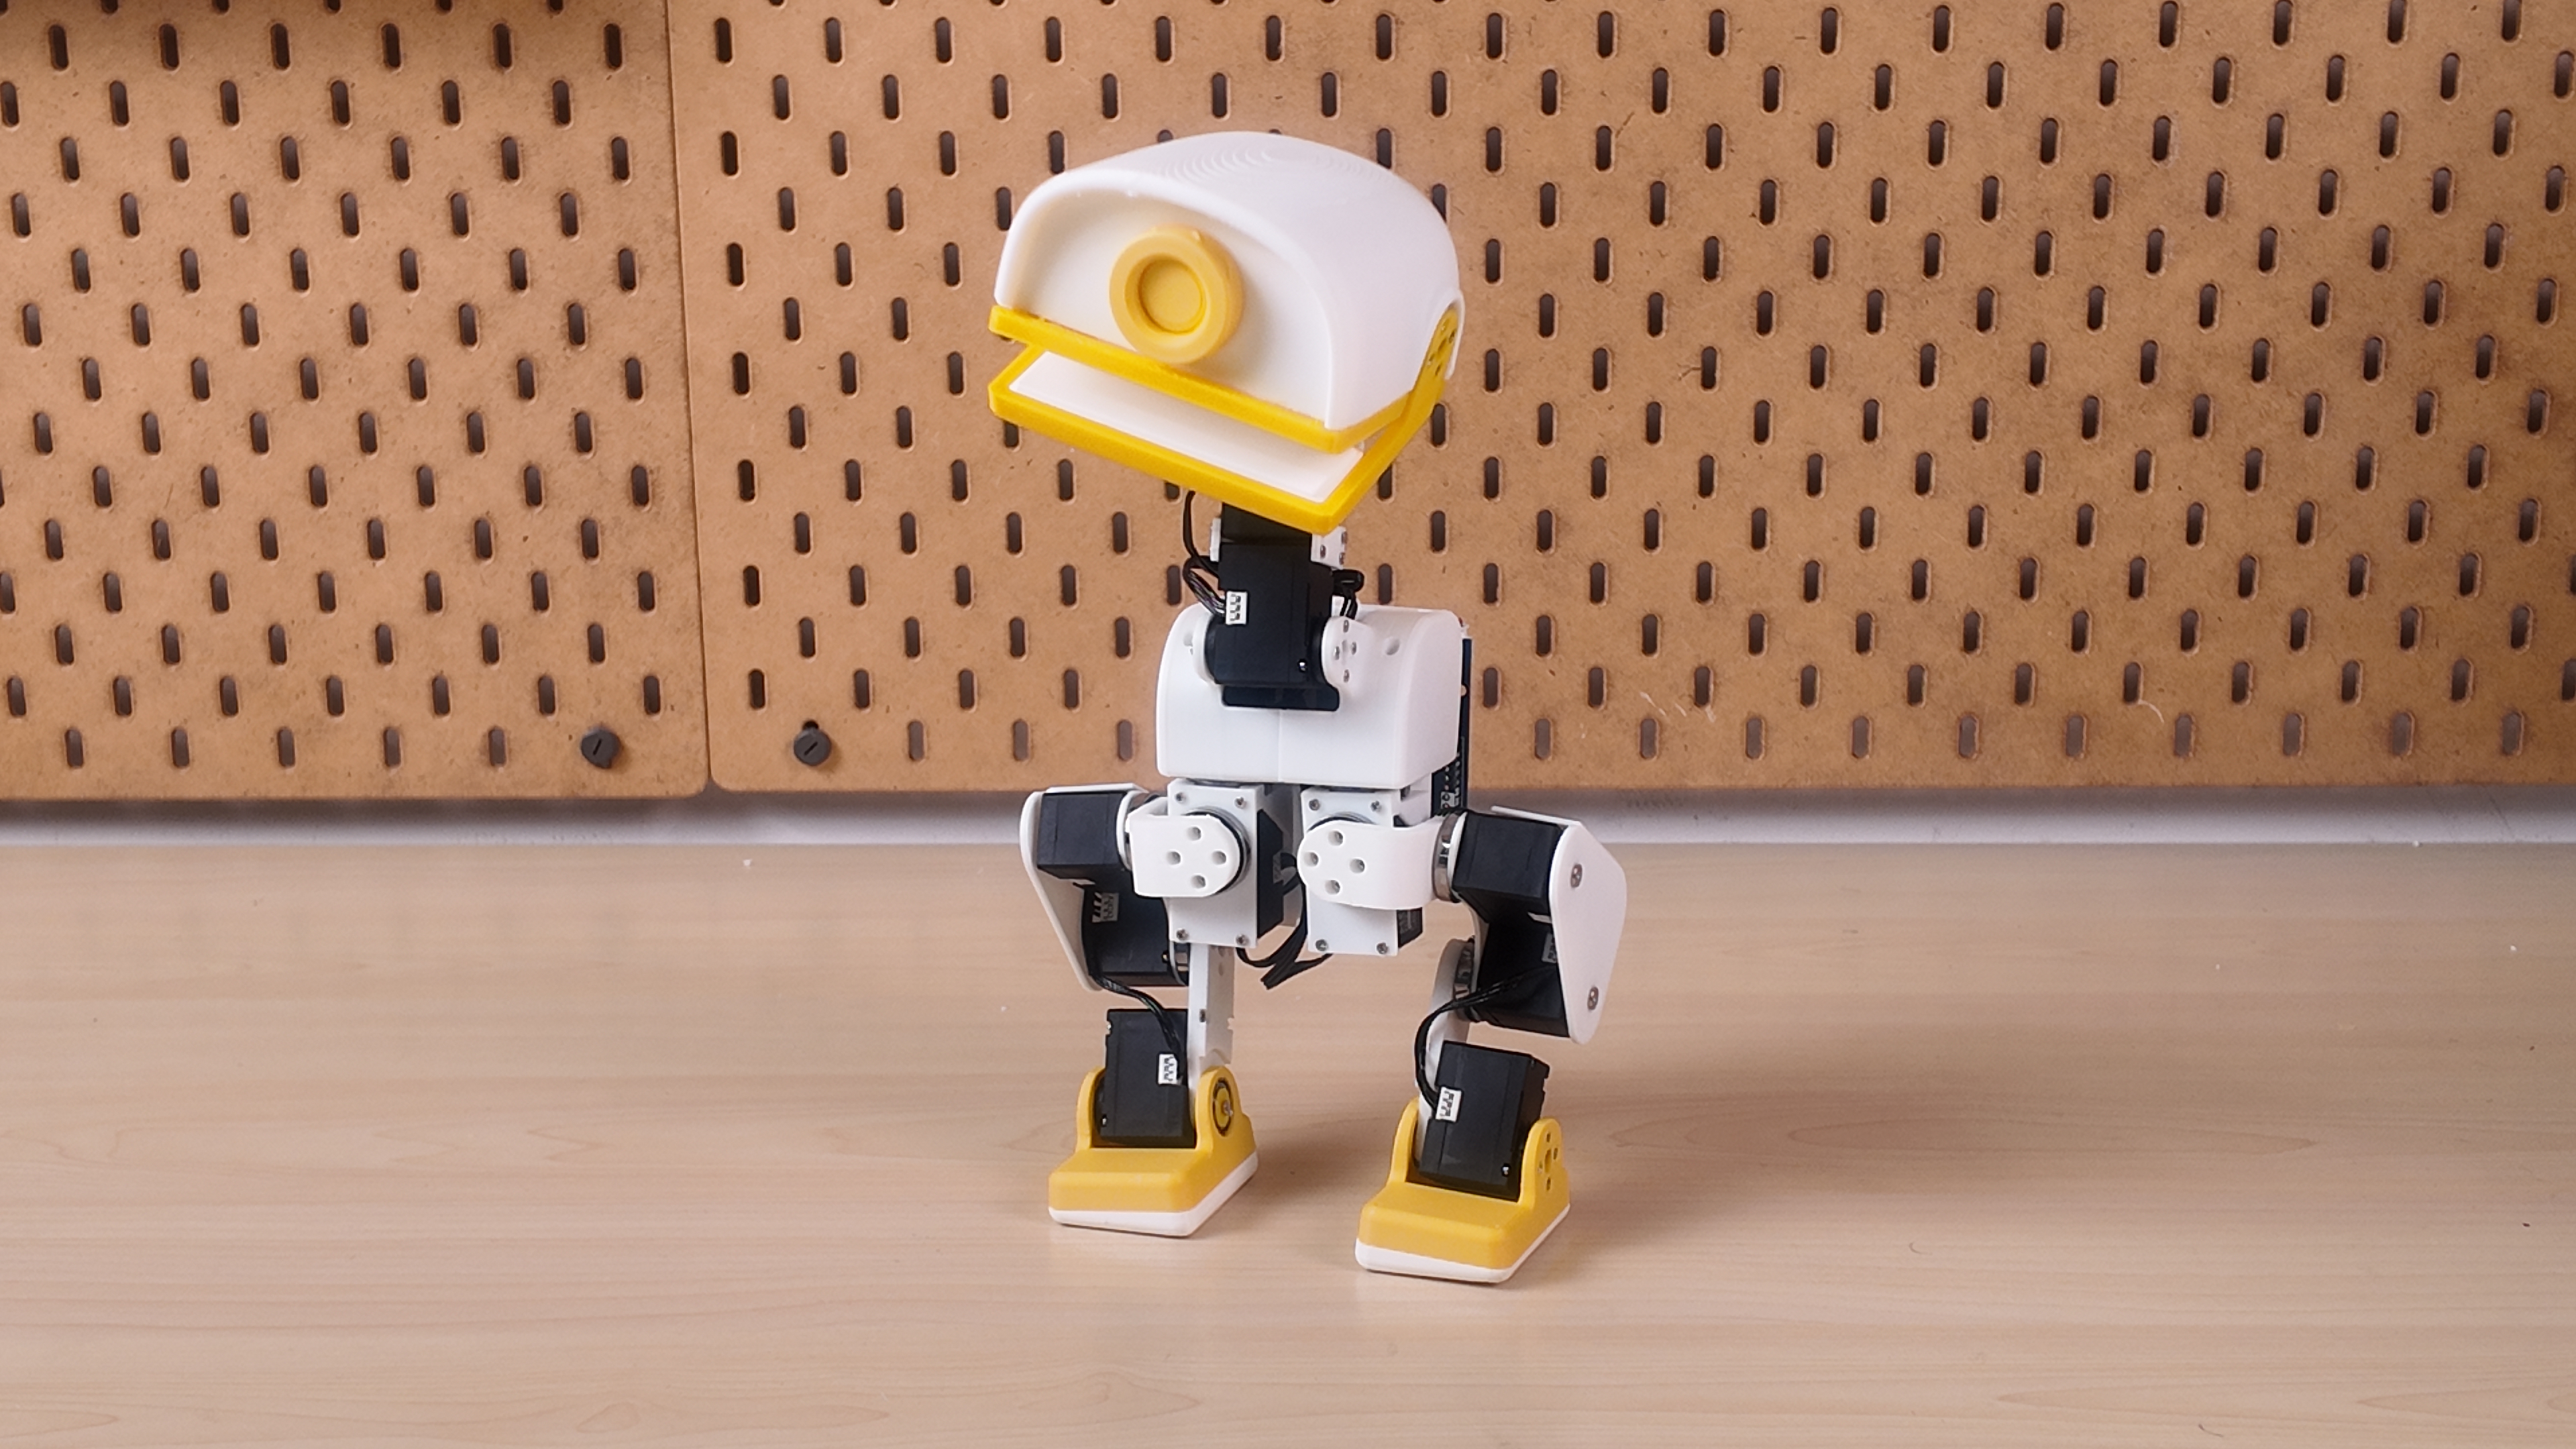 可活动的头部和嘴部 4 个颈部/头部关节,以及独立的嘴部舵机。 |
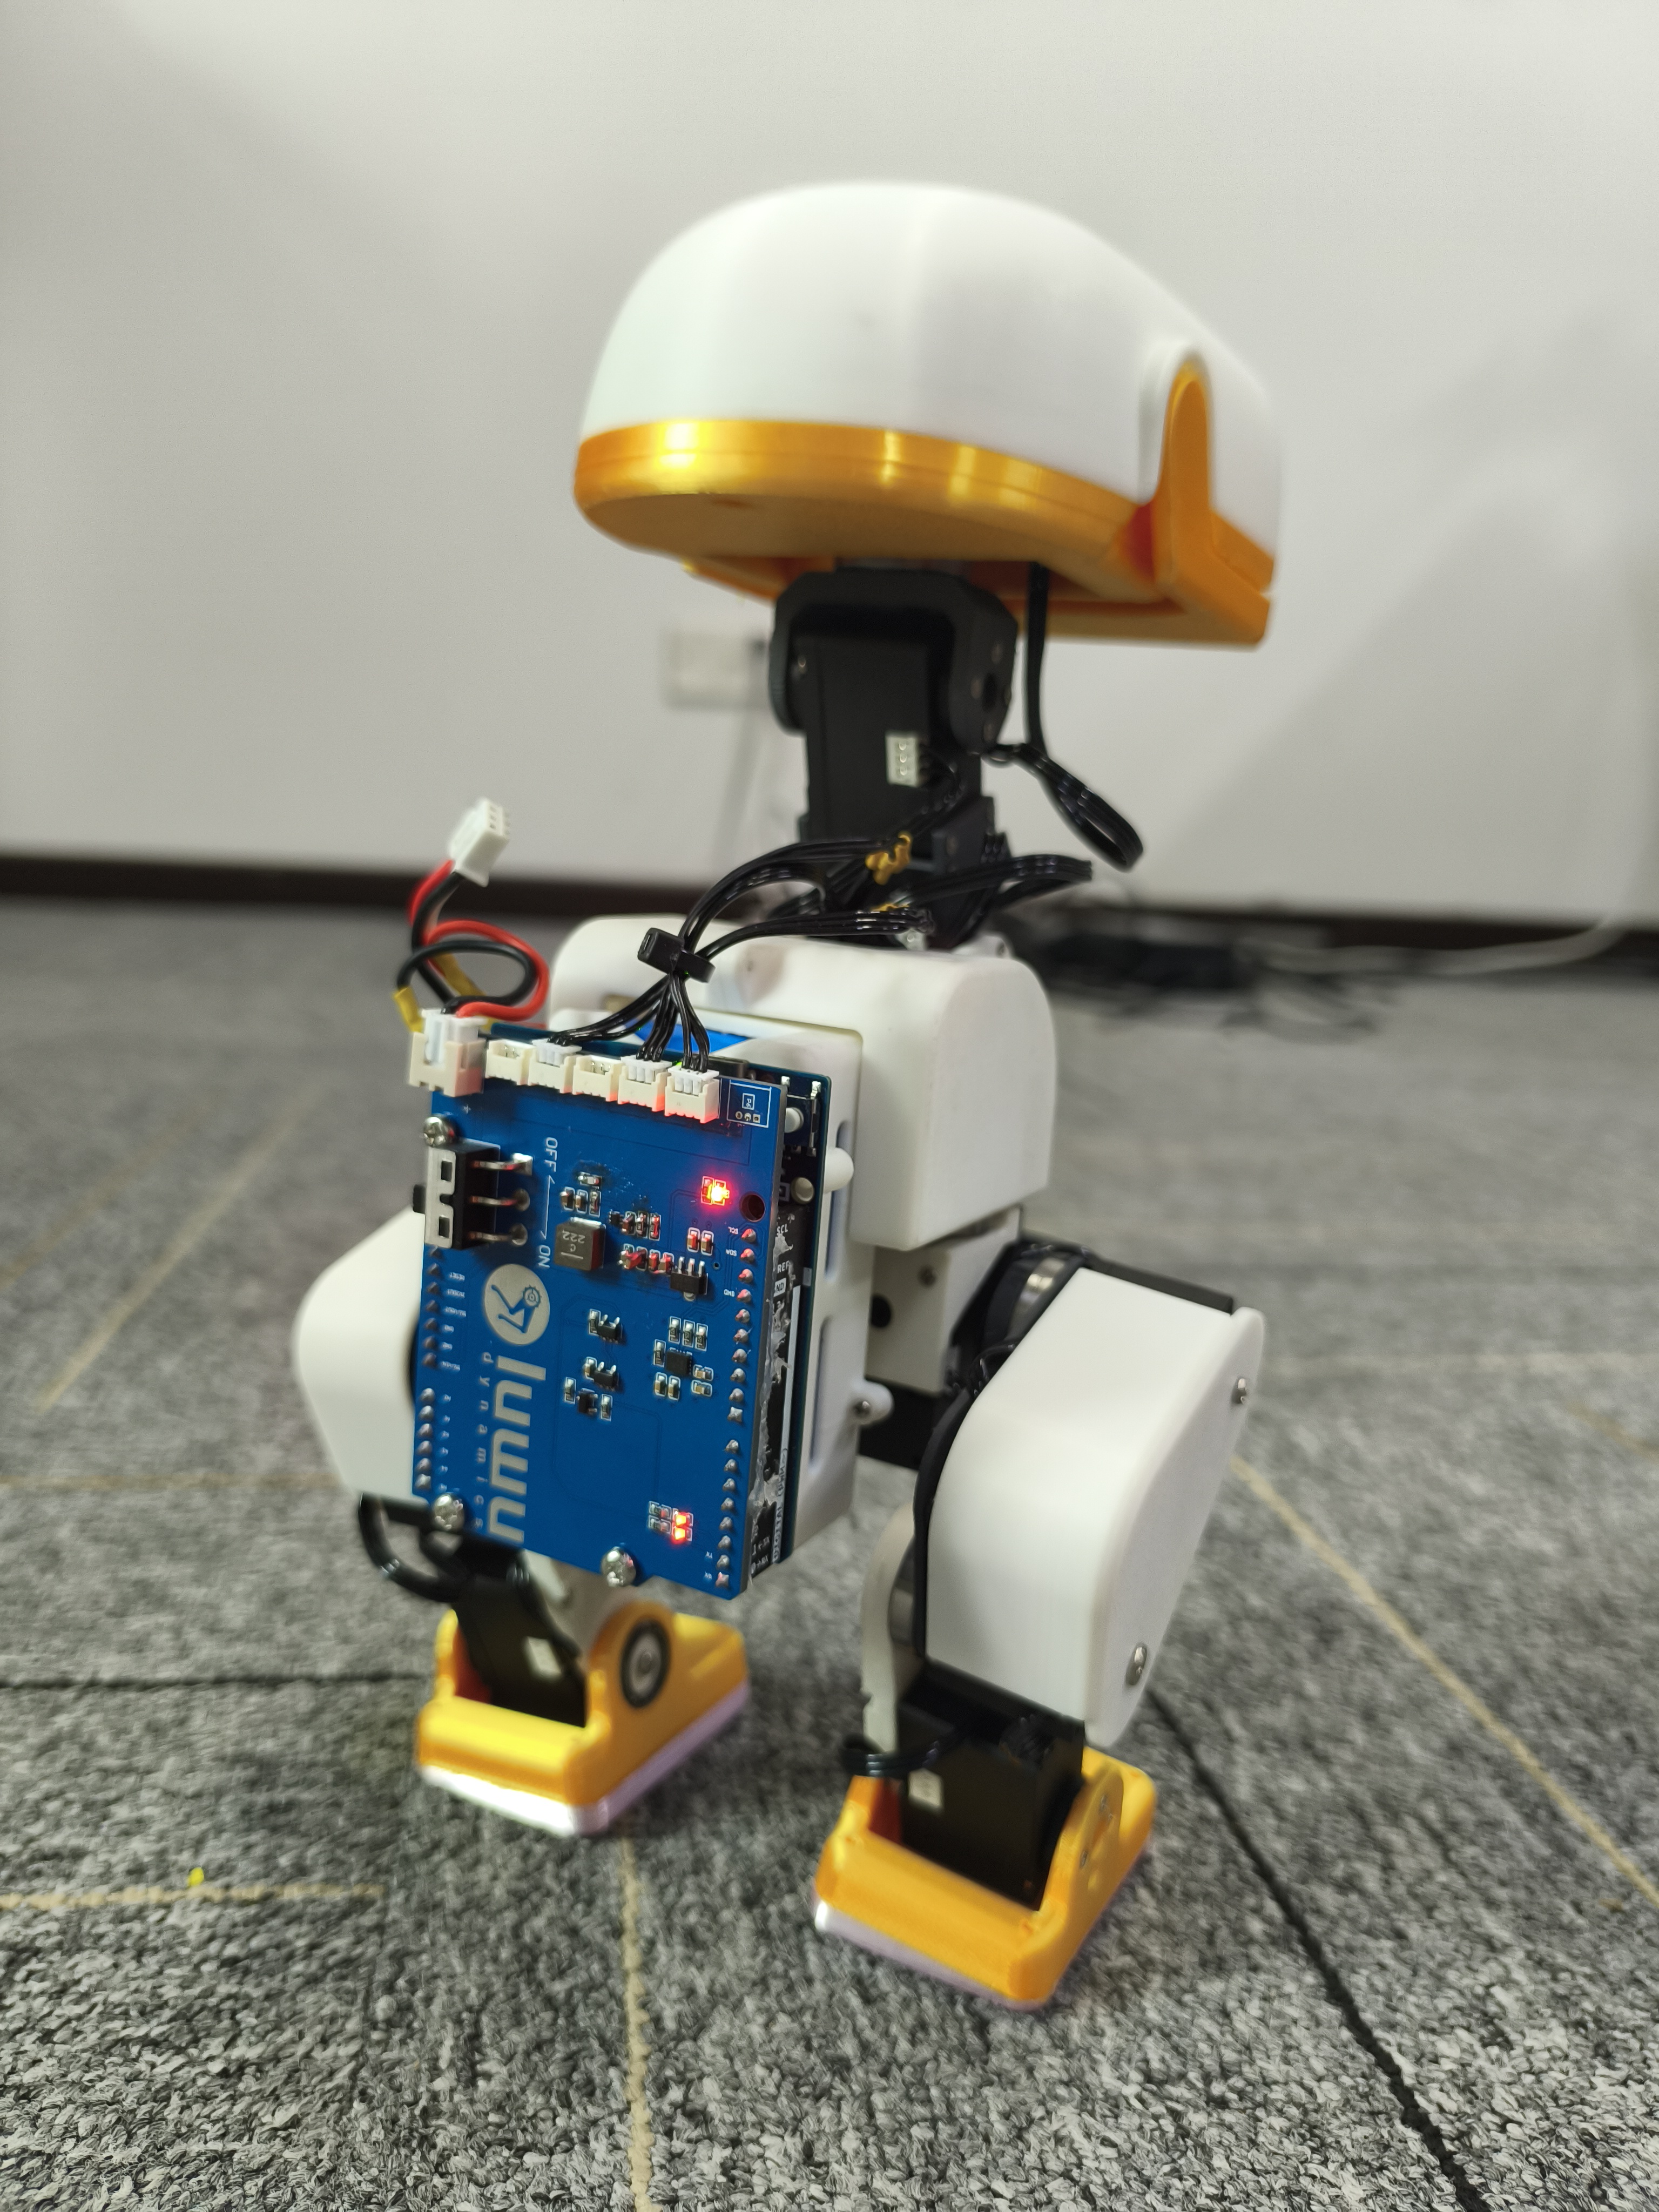 便于检查的电子系统 后置控制器堆叠和可接近的走线。 |
照片展示的是项目原型。制作时请使用与硬件版本匹配的装配指南和板卡文件。
硬件概览
| 子系统 | 配置 | 用途 |
|---|---|---|
| 控制器 | Arduino UNO Q | Linux 主机负责策略推理和网页界面,STM32 MCU 负责舵机与传感器通信 |
| 执行器 | 15 个 Feetech 1910 串行总线舵机 | 10 个腿部关节、4 个颈部/头部关节、1 个嘴部关节 |
| 扩展板 | 陆吾 UNO Q 扩展板 | 配电、舵机连接和 IMU 集成 |
| 运动感知 | QMI8658A 六轴 IMU | 加速度和角速度反馈 |
| 结构 | STL 零件 | 机身、腿部、颈部和头部组件 |
| 柔性零件 | 文件名带 TPU 标识的 STL | 脚底和嘴部零件 |
运动策略输出 14 个关节的目标位置,嘴部舵机单独控制。器件细节和采购核对事项见 BOM 说明。
系统连接方式
flowchart TD
    UI["浏览器:设置、校准和控制"] <--> HOST["UNO Q Linux:ONNX 策略和网页界面"]
    RL["训练电脑:仿真和强化学习"] -->|导出 ONNX 策略| HOST
    HOST <-->|Arduino Bridge| MCU["UNO Q STM32:舵机和 IMU 循环"]
    MCU <-->|串行总线| SERVOS["15 个 Feetech 1910 舵机"]
    IMU["QMI8658A IMU"] -->|传感器反馈| MCU
    BOARD["定制扩展板"] --- SERVOS
    BOARD --- IMU
这是功能连接概览;电气接线请以板卡设计和装配文档为准。
开始制作
当前板卡版本:V1.1(2026-10-26)。 请使用 V1.1 设计与生产资料。旧版文件及处理说明已完整归档。
1. 准备零件和电子器件
在物料清单中查看整机采购条目、供应商链接和电池要求,在 PCBA/ 中查看扩展板文件。整机 BOM 与 PCB 制造 BOM 用途不同:购买成品扩展板时,板上的器件已经包含在内。
| 零件 | 数量 |
|---|---|
| Arduino UNO Q(2 GB / 4 GB) | 1 |
| 机器人扩展板(Luwu Dynamics Store) | 1 |
| Feetech 1910 舵机 | 15 |
| AMP 3 针舵机线 | 15 |
| 电池组,原清单标注为“18650 battery 8.4V” | 1 |
| 8.4 V 锂离子电池充电器,5.5 × 2.1 mm DC 圆孔插头(DC5521) | 1 |
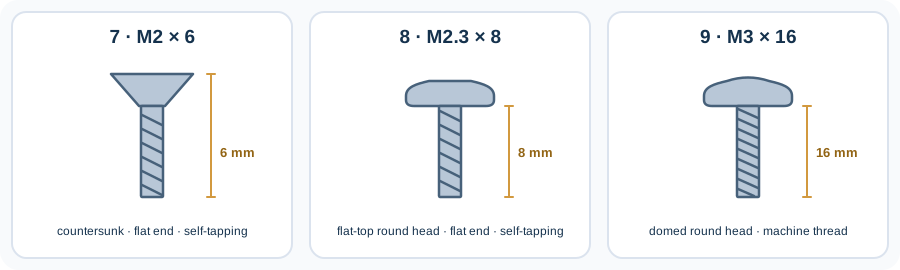
| M2 × 6 沉头平尾自攻螺丝 | 204(200 + 轮滑鞋额外 4) |
| M2.3 × 8 平顶圆头平尾自攻螺丝 | 6 |
| M3 × 16 圆头机丝 | 4 |
| 10 × 15 × 3 mm 轴承 | 10(2 + 轮滑鞋额外 8) |
| 16 × 22 × 4 mm 轴承 | 11 |
数量包含可选轮滑鞋所需的额外 4 个 M2 × 6 螺丝和 8 个 10 × 15 × 3 mm 轴承。采购或上电前,请根据器件说明核对电池组、充电器、接头极性和供电要求。
扩展板商品页还提供单独的“电池+充电器”选项。购买上表扩展板时请选择 Only Robot Driver Board for Arduino UNO Q;该套装尚未核实是否符合清单中的电池和充电器规格。采购说明见物料清单。
为方便采购,陆吾官方推出了 XGO-Duck 整机电子套件,包含物料清单中除 Arduino UNO Q 之外的所有器件。
采购前先认清三种螺丝。 第 7、8 项是平尾自攻螺丝。第 8、9 项的头部侧边轮廓相同:第 8 项的顶面是平的,第 9 项的顶面带下方照片所示的弧度,且采用机丝螺纹。下图仅用于辨认外形;BOM 中的实物图与规格参考可供采购时核对。
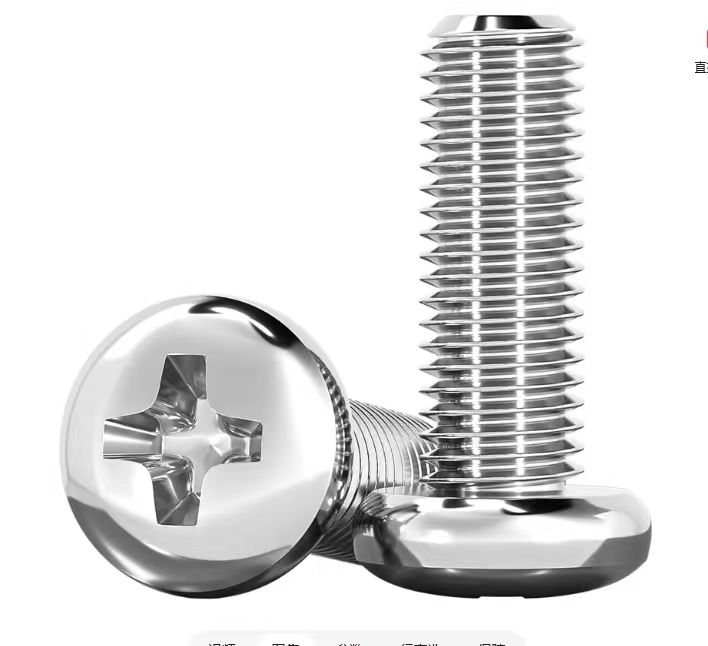
第 9 项的顶面如照片所示带弧度;第 8 项侧边相同,但顶面是平的。照片不用于判断螺丝直径、长度或螺纹类型。
2. 打印结构件
从 structure/ 下载模型。文件名包含以下装配信息:
| 文件名特征 | 含义 | 示例 |
|---|---|---|
2x_ |
打印两份 | 2x_shank.stl |
4x_ |
打印四份 | 4x_tire.STL、4x_tire_axis.STL |
left_ / right_ |
左右侧分别提供文件 | left_foot.stl、right_foot.stl |
tpu |
柔性零件 | 2x_foot_bottom_tpu.stl、mouth_up_tpu.stl |
使用打印零件清单核对零件。在打印全套零件前,先测试一个舵机安装位和轴承配合;完整、经过验证的打印参数仍待补充。
如需安装可选轮滑鞋,另打印 2x_tire_support.STL × 2、4x_tire.STL × 4、4x_tire_axis.STL × 4。
3. 设置舵机并装配
按照运行时设置说明配置各舵机的 ID 和中心位置,再按照 Assembly_Guide.pdf 进行装配。
| 装配参考 | 内容 |
|---|---|
| 第 1 页 | 舵机 ID 分布 |
| 第 2–5 页 | 输出轴准备、初始结构和走线 |
| 第 6–15 页 | 腿部、脚部和脚底 |
| 第 16–23 页 | 头部和颈部机构 |
| 第 24–25 页 | 最终装配 |
制作指南补充了准备与检查步骤。每次只配置一个舵机,标明 ID,并为各关节整个运动范围内的线缆活动留出空间。
4. 校准并开始运行
安装机载运行时,检查舵机和 IMU 反馈,在支撑住机器人的状态下完成校准。先测试默认姿态,再进行运动试验。
运行时包含行走、起身和抓取策略,以及独立的嘴部控制。实际表现取决于装配、校准和测试条件。使用附带策略无需重新训练模型。
硬件文件
| 路径 | 内容 |
|---|---|
| Assembly_Guide.pdf | 25 页图解装配参考 |
| BOM.md | 整机采购清单、供应商链接和电池接头参考图 |
| structure/ | 可打印 STL 模型 |
| V1.1 原理图 | Altium 原理图源文件 |
| V1.1 BOM · 坐标 | 板卡物料和元件放置坐标 |
| V1.1 生产资料 | 工艺说明、Gerber 和钻孔文件 |
| V1.1 丝印布局 | PDF 参考图 |
| V1.1 DWG · STEP 模型 | 图纸与三维模型 |
| 旧版归档 | 旧版完整文件及历史说明 |
| docs/ | 制作、打印、BOM 和故障排查说明 |
从硬件到自己的动作
| 仓库 | 用途 |
|---|---|
| xgoduck_hardware | 机械零件、电子硬件、BOM 和装配 |
| xgoduck_runtime_arduino | UNO Q 固件、策略执行、浏览器设置和控制 |
| xgoduck_rl | 仿真、强化学习训练和策略导出 |
在制作记录中同时记录硬件、运行时和策略的版本,便于复现可用配置和排查变化。
来源与贡献
XGO-Duck 基于 Pollen Robotics 的 Microduck 和 microduck_rl。鸭形外观、15 舵机布局和策略关节顺序源于这些项目。陆吾智能的适配重点是 Arduino UNO Q、Feetech 1910 舵机、定制扩展板,以及配套软件与模型集成。详见来源与适配说明。
欢迎提交制作报告、经过测试的打印参数、更清晰的装配照片和可复现的修复。请阅读 CONTRIBUTING.md,或提交 Issue。
复用条款请参阅 LICENSING.md 和对应文件中的声明。联系邮箱:[email protected]。