
zhm-real/PathPlanning
zhm-real/PathPlanning has 9,388 GitHub stars and 1,774 forks. GitHot measured -1 stars in 24 hours. Last checked 2026-11-07 10:23 UTC. Last push 2023-02-06.
Common used path planning algorithms with animations.
Measured star growth
- in 24h
- -1
- in 7 days
- Update delayed
- in 15 days
- Update delayed
- in 1 month
- Update delayed
Net star changes over overlapping periods, not daily totals. Missing measurements are left blank. Stars measure attention, not software quality.
README.md
OriginalOverview
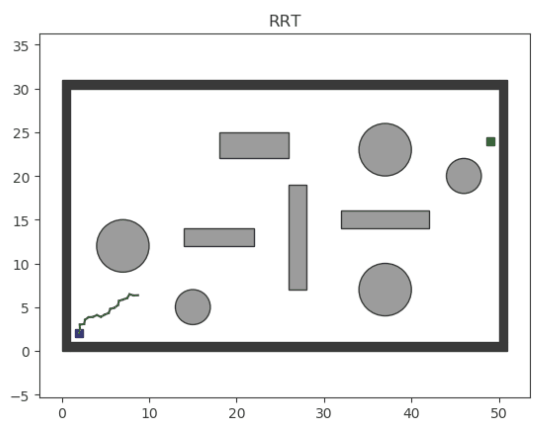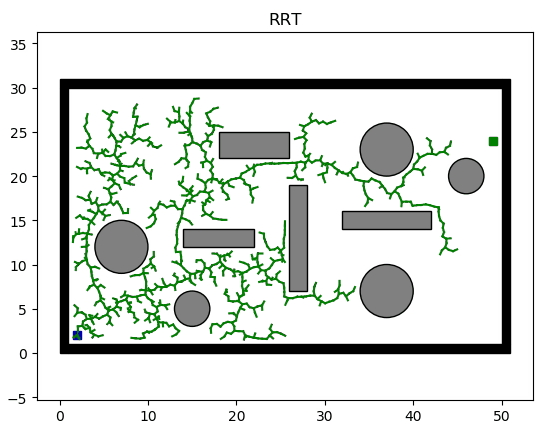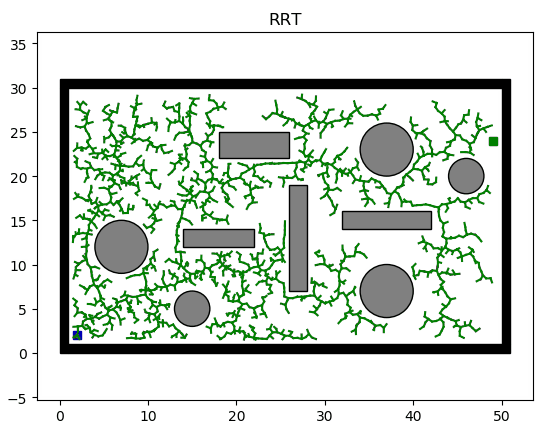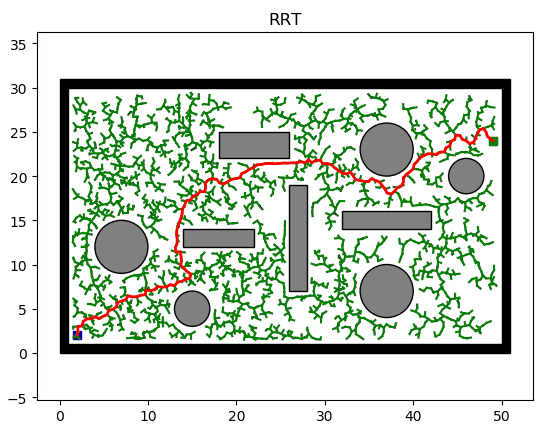
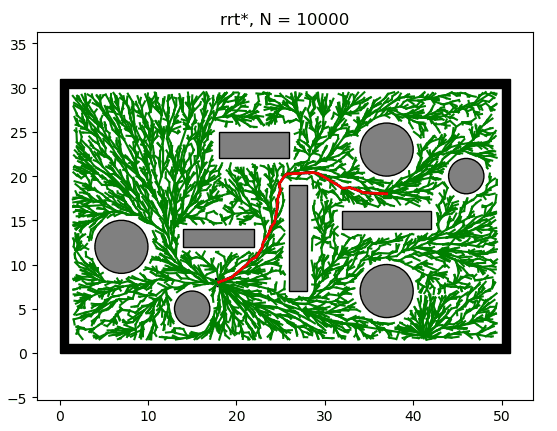
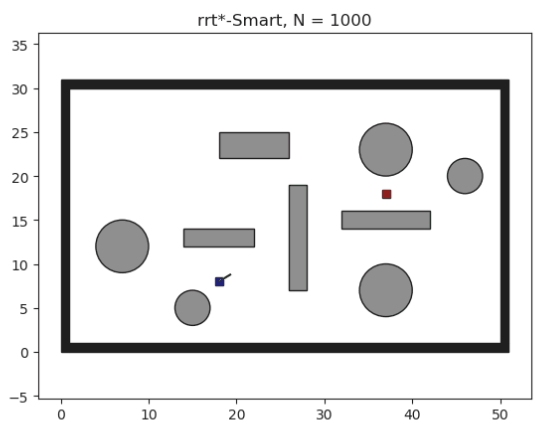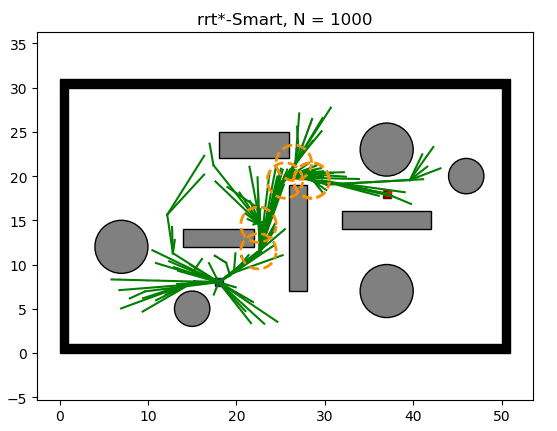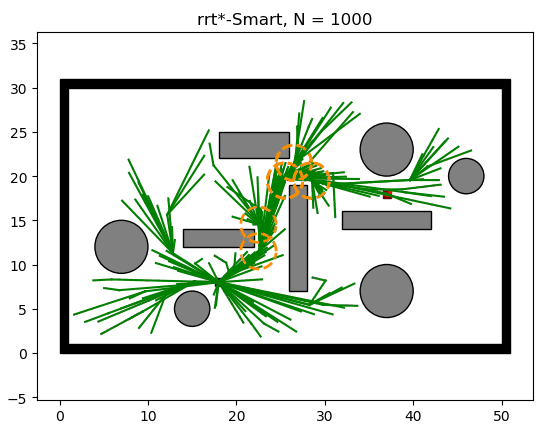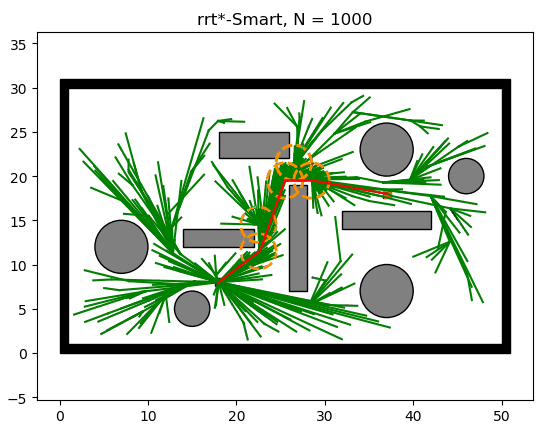
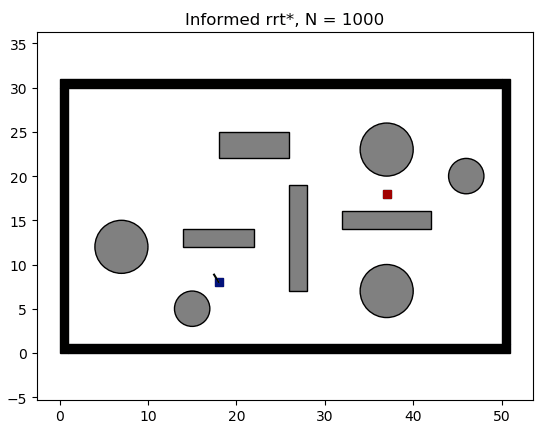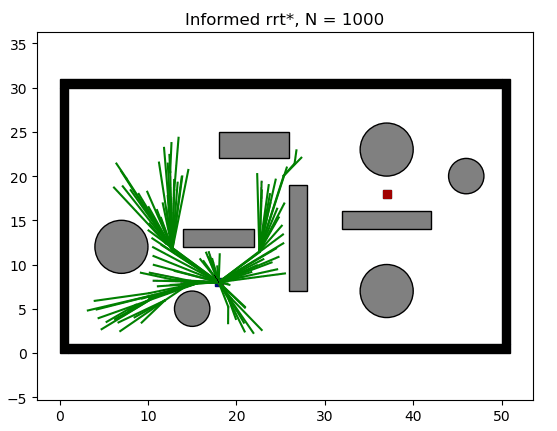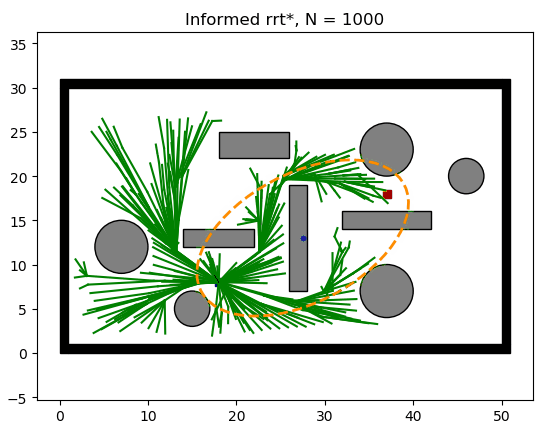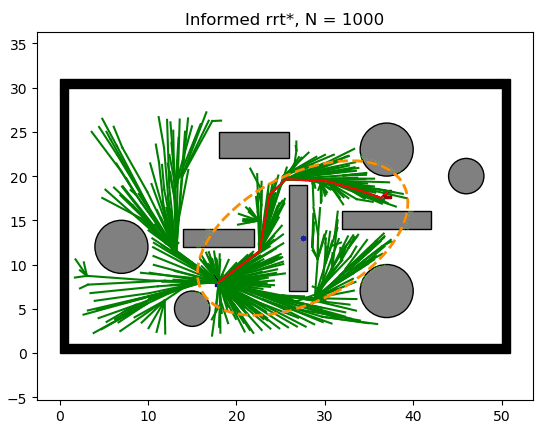
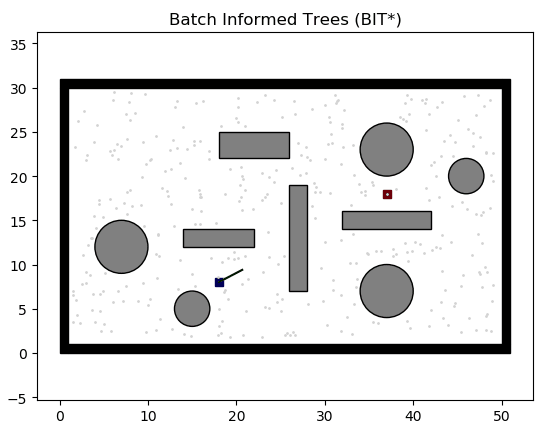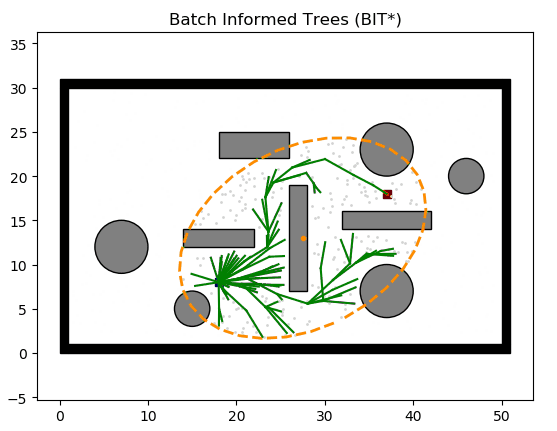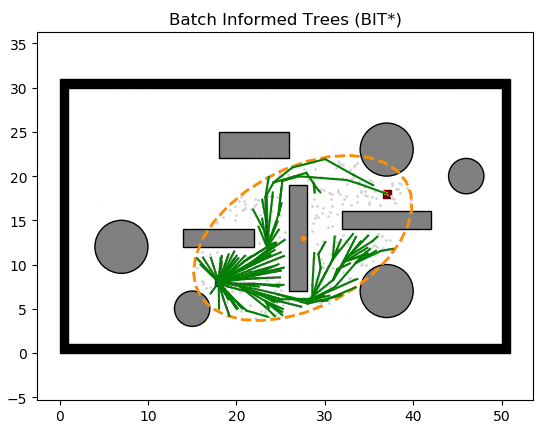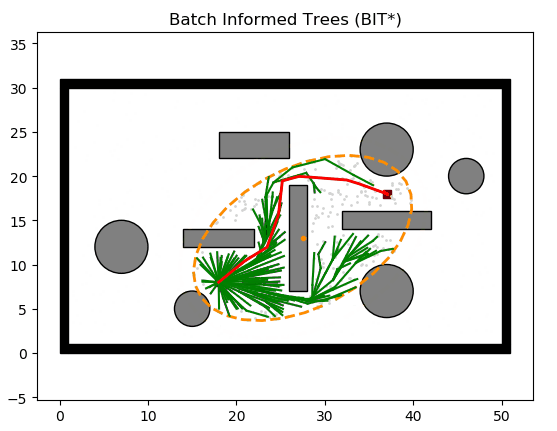
This repository implements some common path planning algorithms used in robotics, including Search-based algorithms and Sampling-based algorithms. We designed animation for each algorithm to display the running process. The related papers are listed in Papers.
Directory Structure
.
└── Search-based Planning
    ├── Breadth-First Searching (BFS)
    ├── Depth-First Searching (DFS)
    ├── Best-First Searching
    ├── Dijkstra's
    ├── A*
    ├── Bidirectional A*
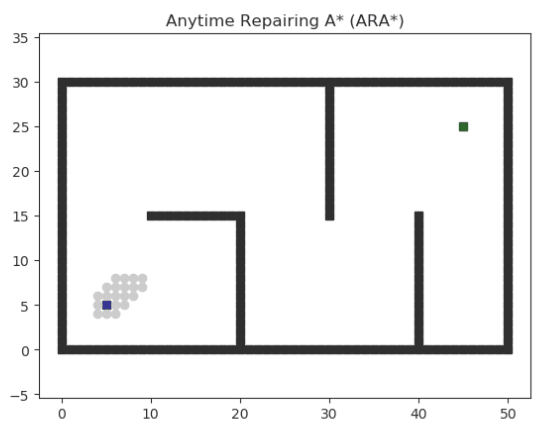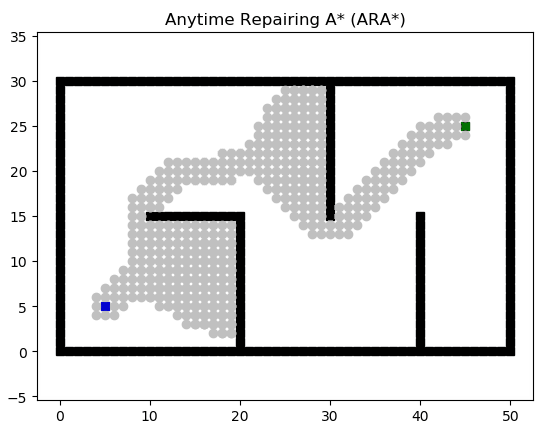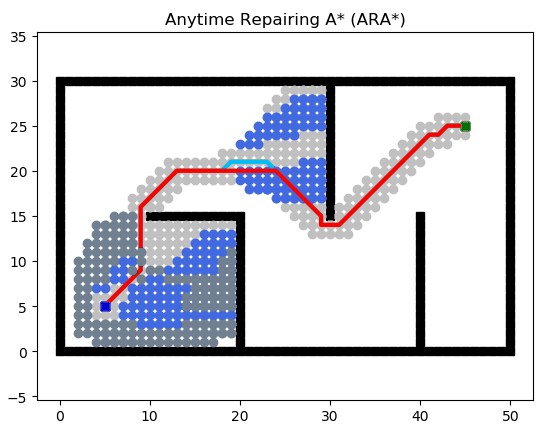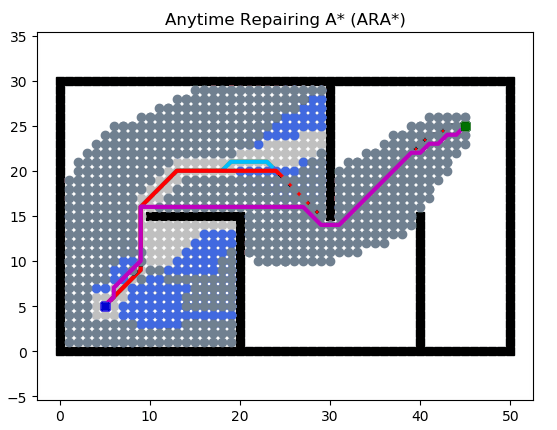
    ├── Anytime Repairing A*
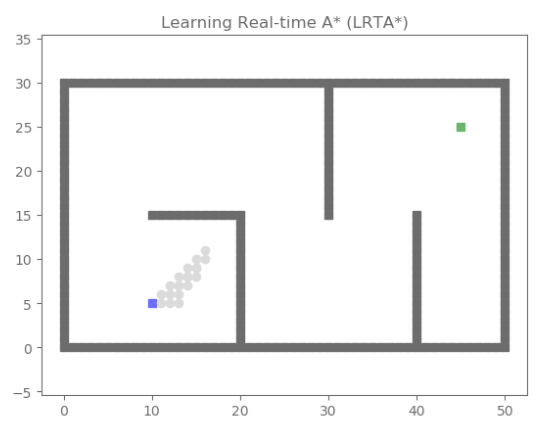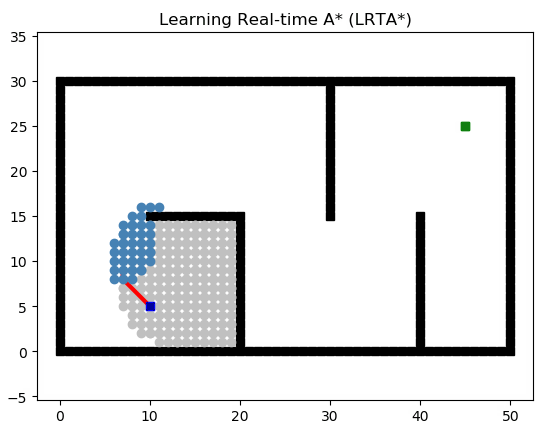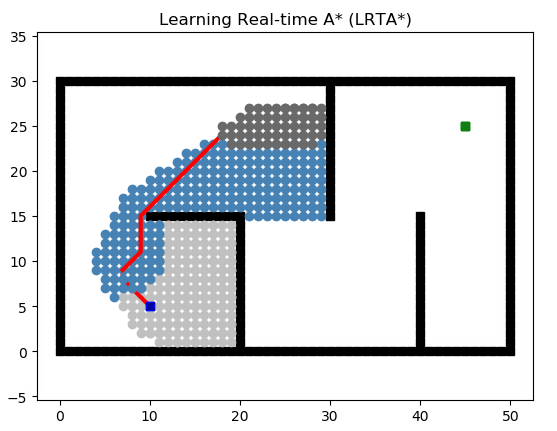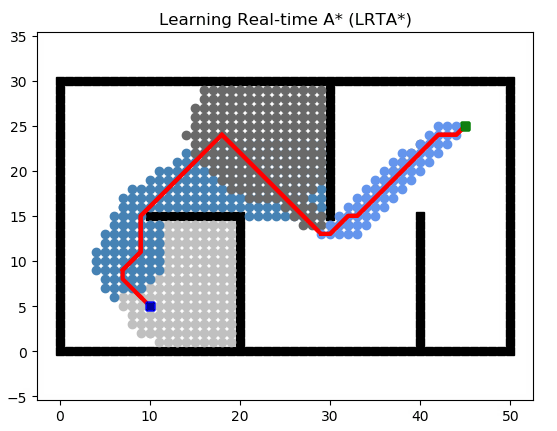
    ├── Learning Real-time A* (LRTA*)
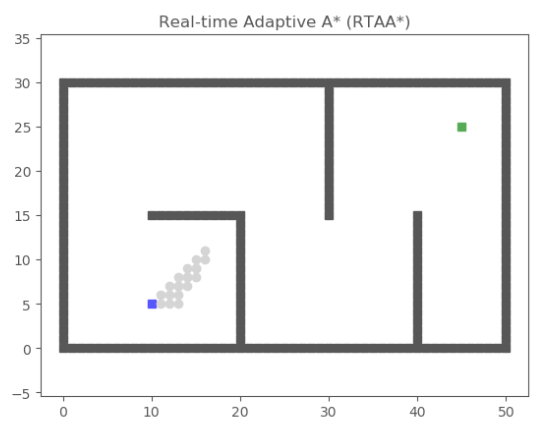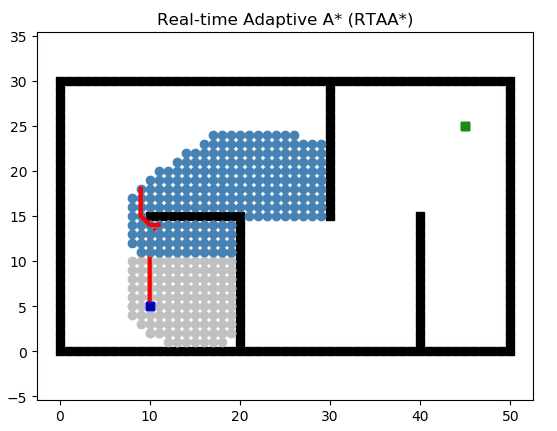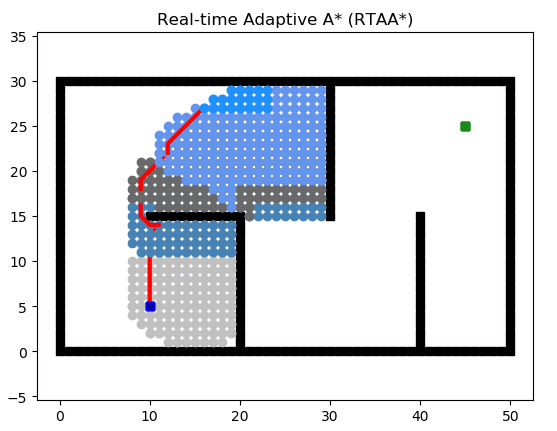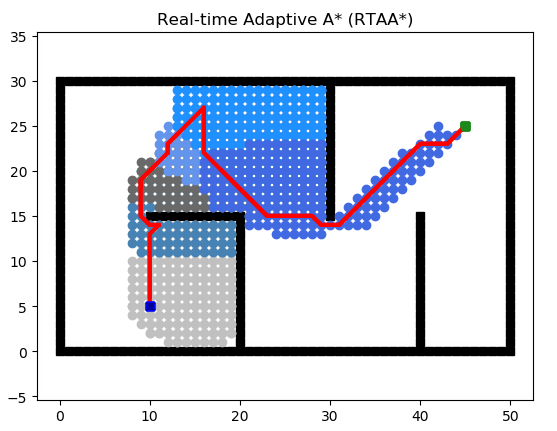
    ├── Real-time Adaptive A* (RTAA*)
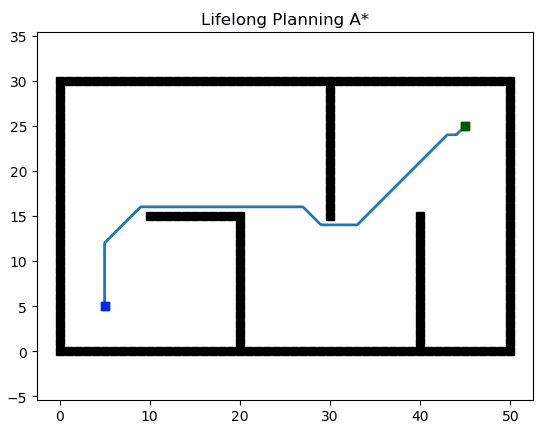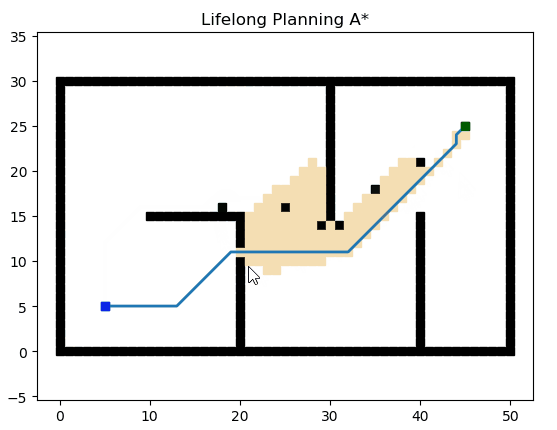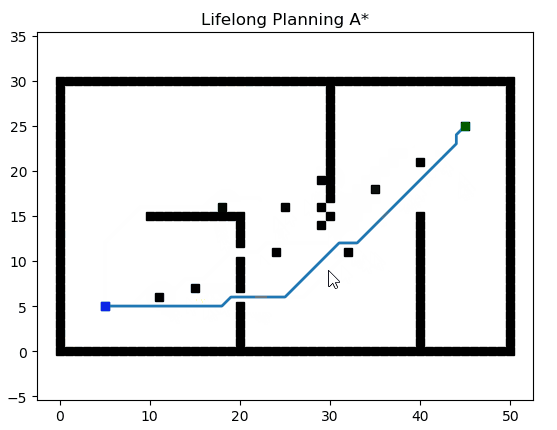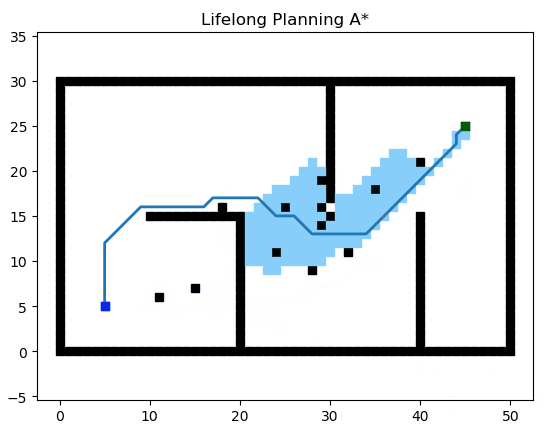
    ├── Lifelong Planning A* (LPA*)
    ├── Dynamic A* (D*)
    ├── D* Lite
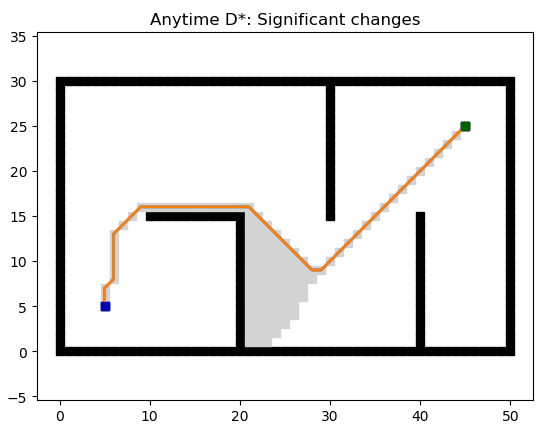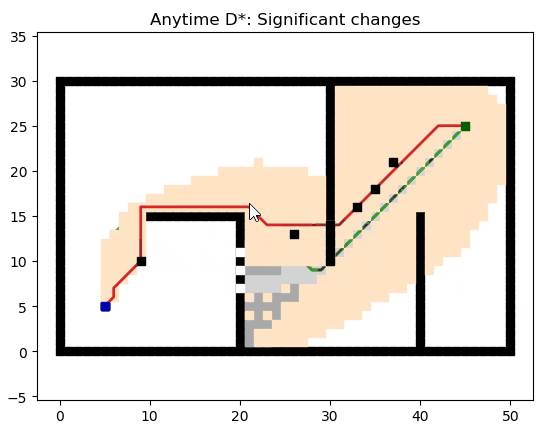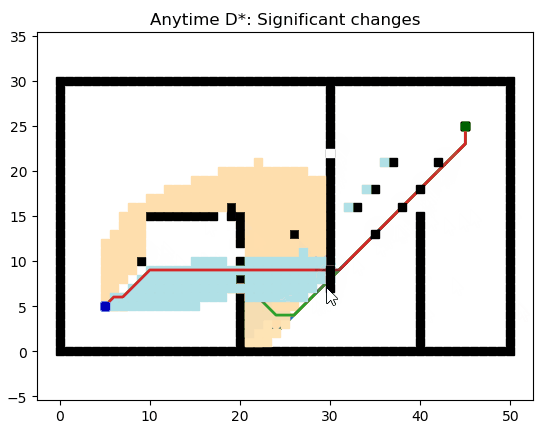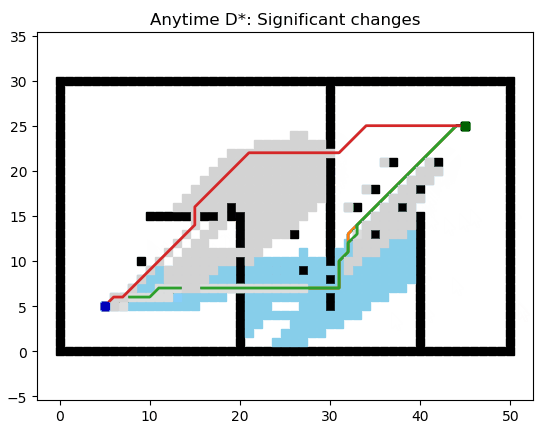
    └── Anytime D*
└── Sampling-based Planning
    ├── RRT
    ├── RRT-Connect
    ├── Extended-RRT
    ├── Dynamic-RRT
    ├── RRT*
    ├── Informed RRT*
    ├── RRT* Smart
    ├── Anytime RRT*
    ├── Closed-Loop RRT*
    ├── Spline-RRT*
    ├── Fast Marching Trees (FMT*)
    └── Batch Informed Trees (BIT*)
└── Papers
Animations - Search-Based
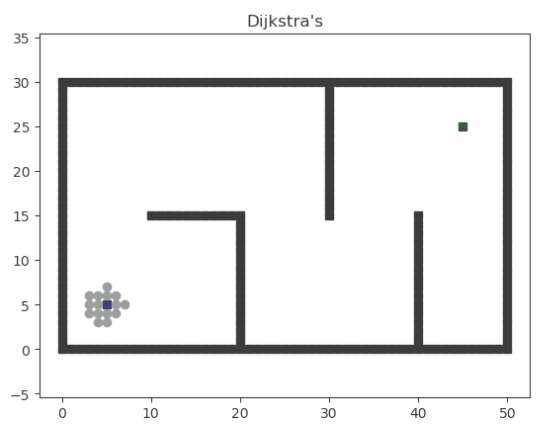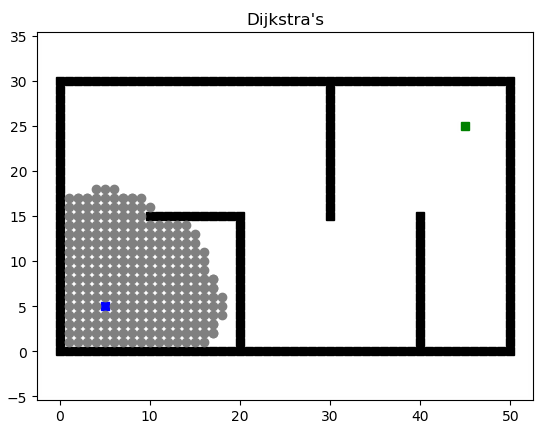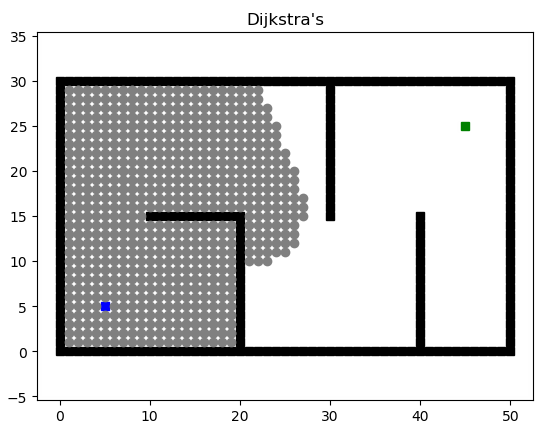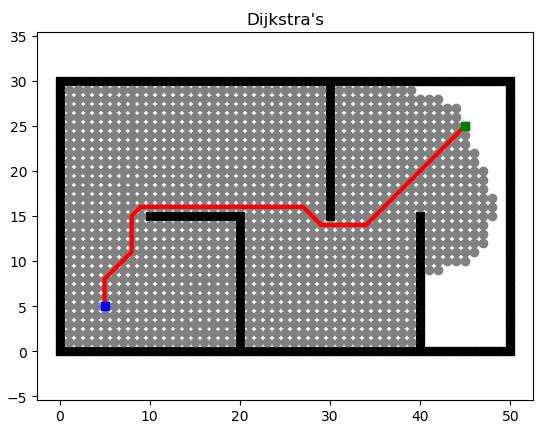
Best-First & Dijkstra
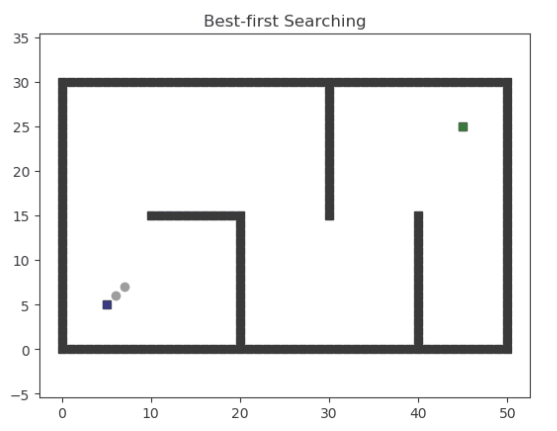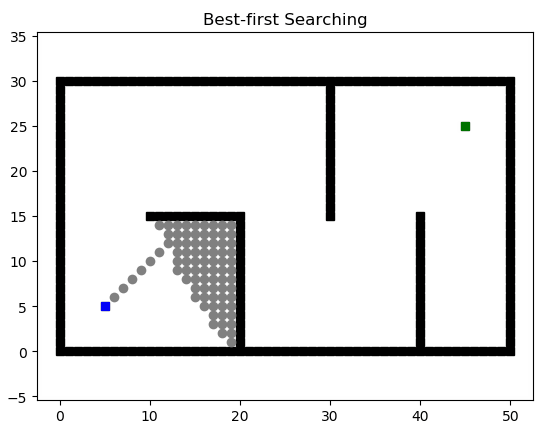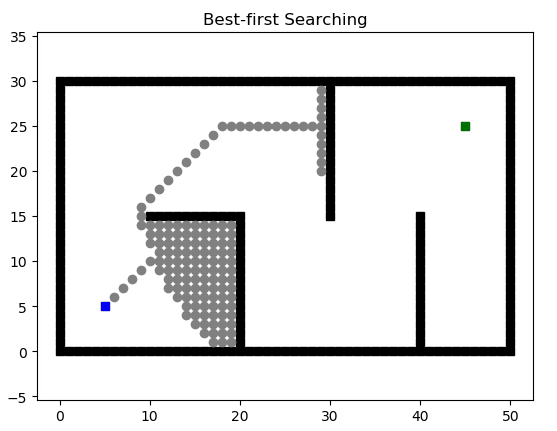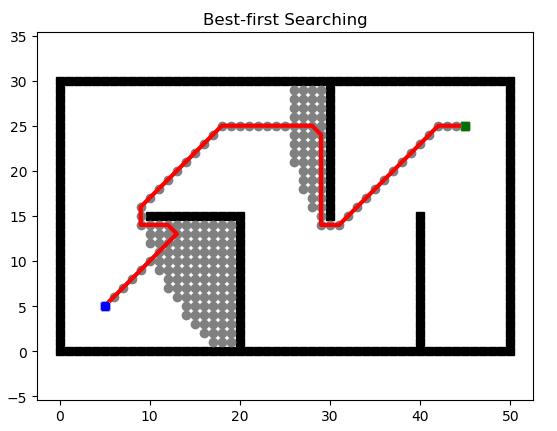 |
 |
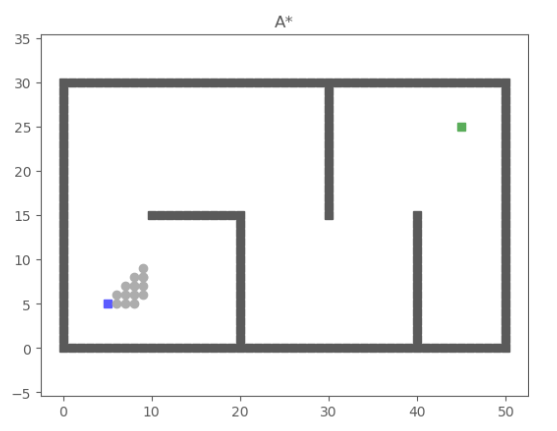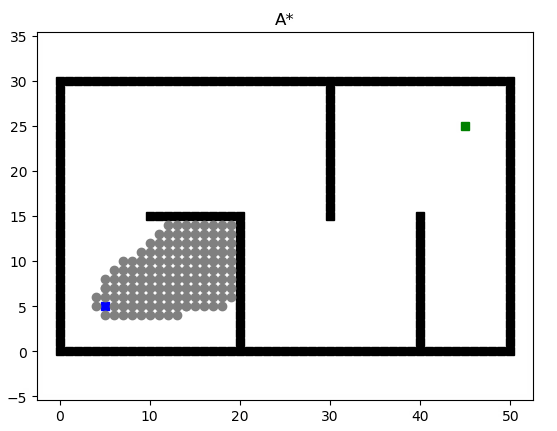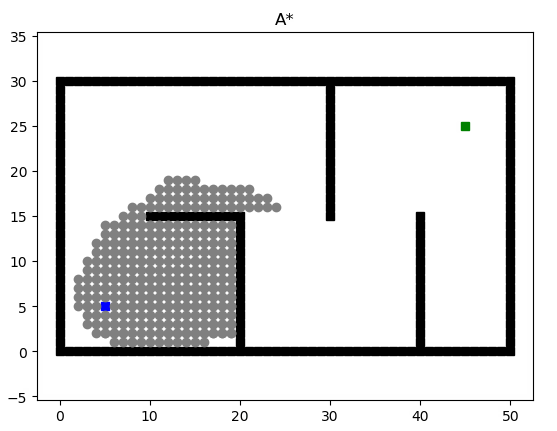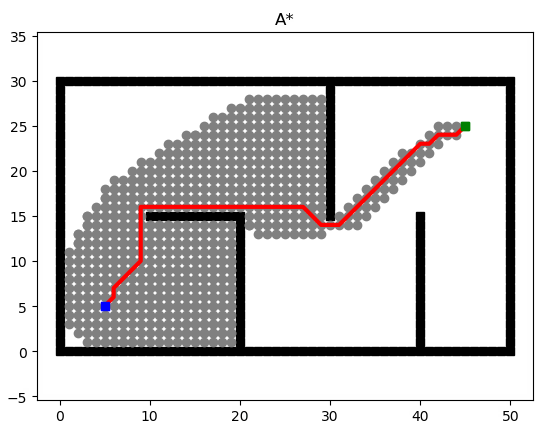
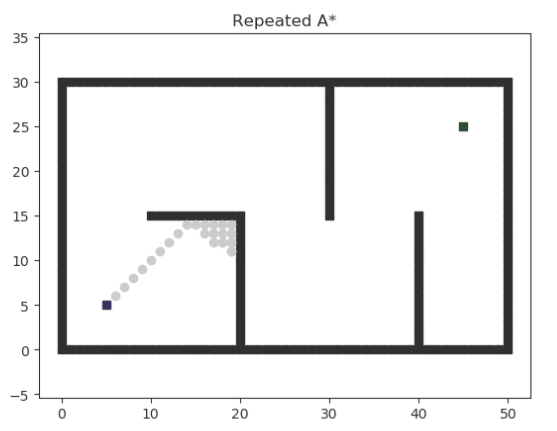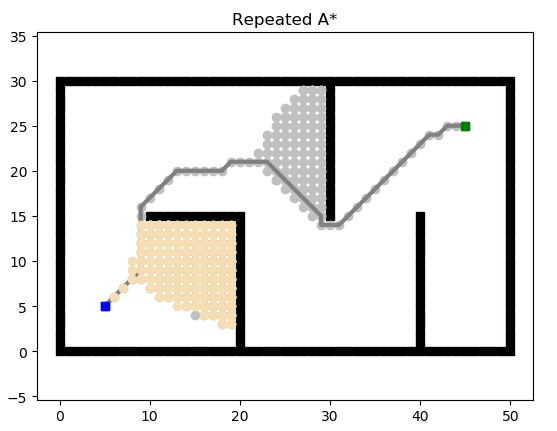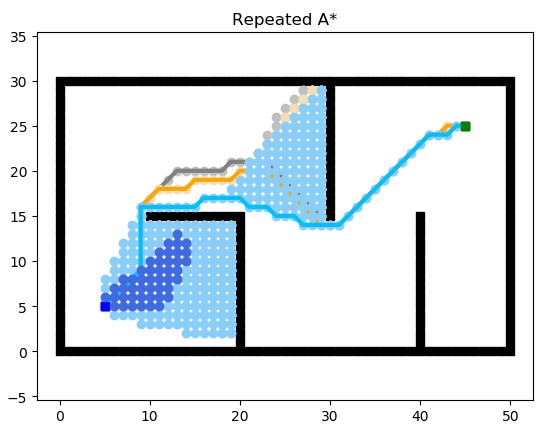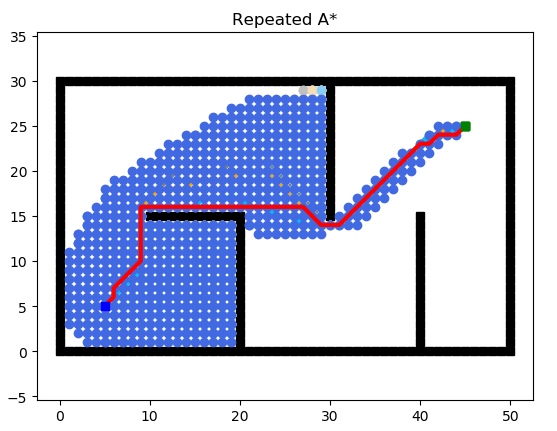
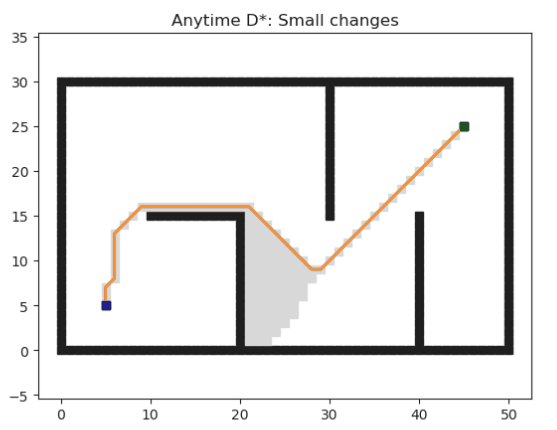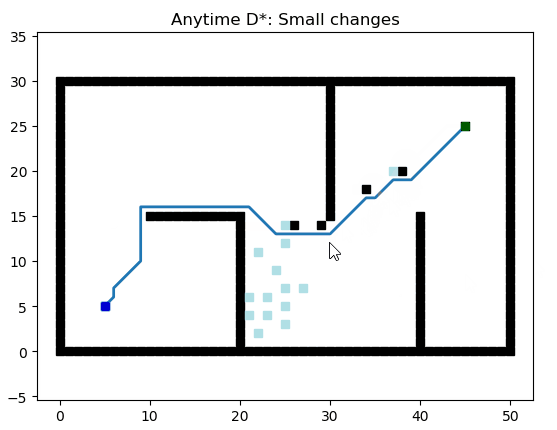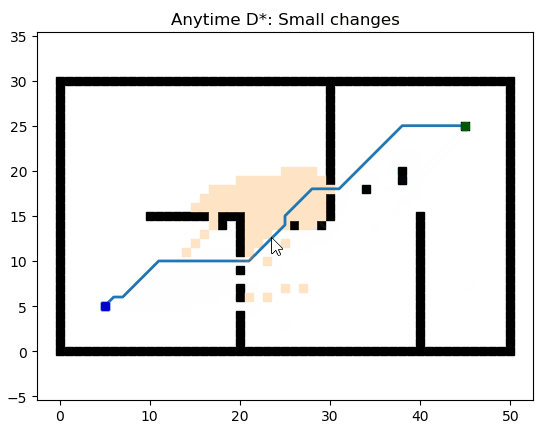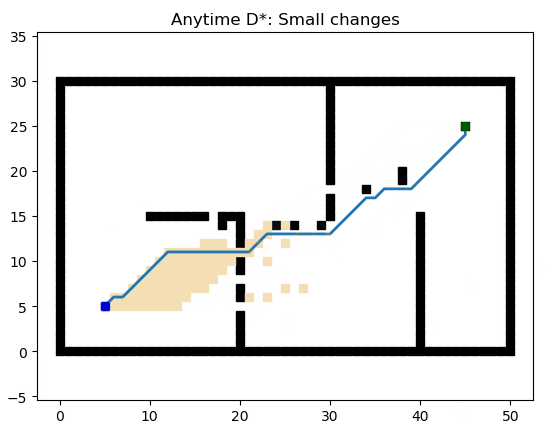
A* and A* Variants
 |
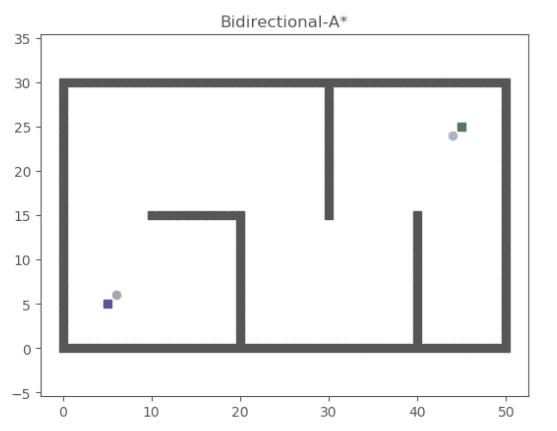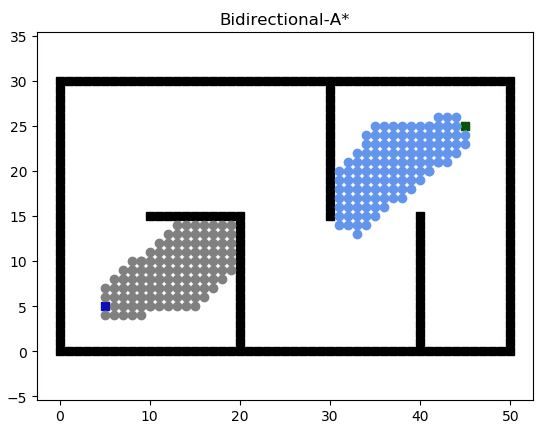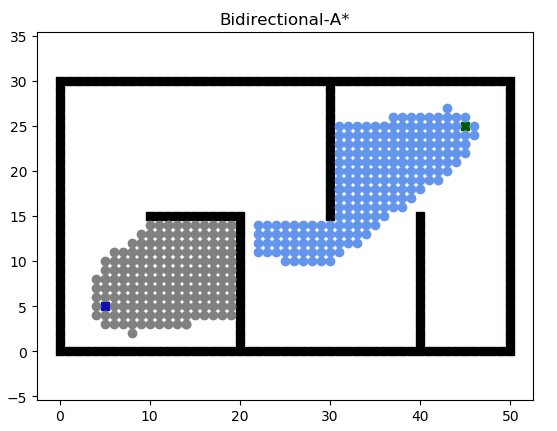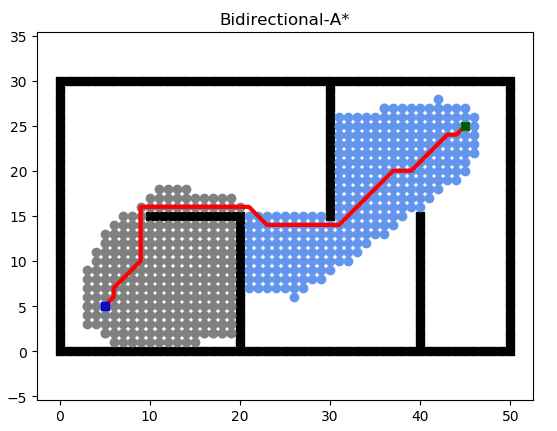 |
 |
 |
 |
 |
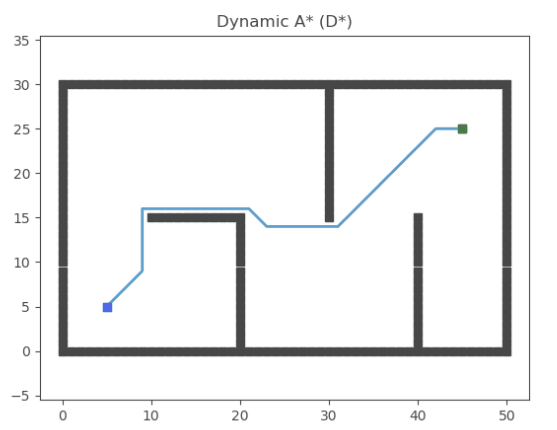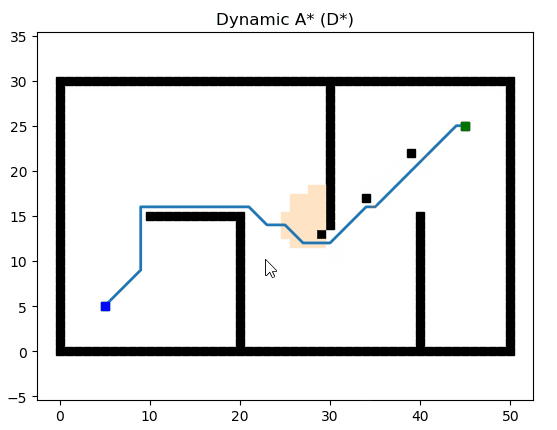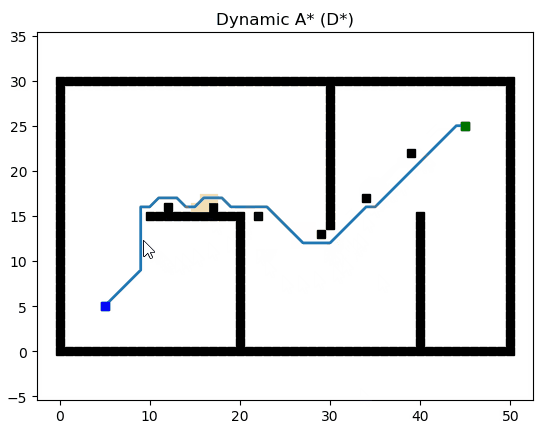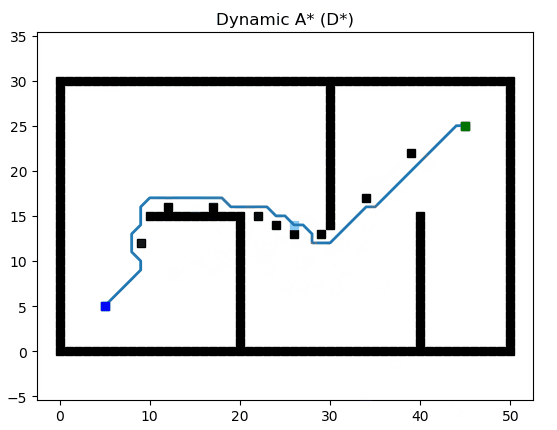 |
 |
 |
 |
Animation - Sampling-Based
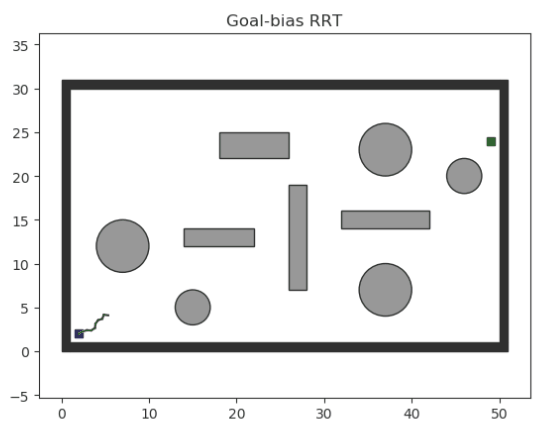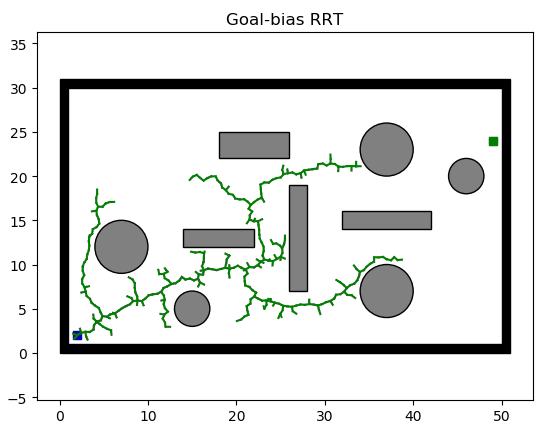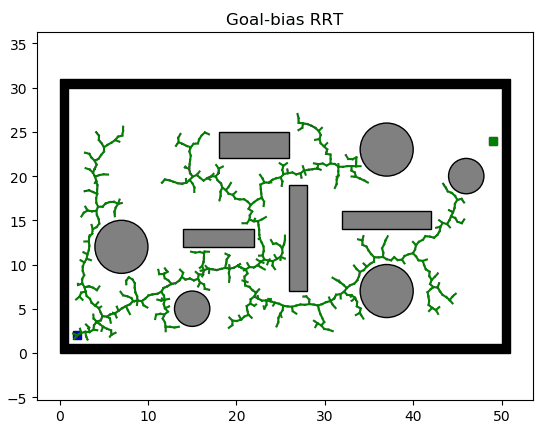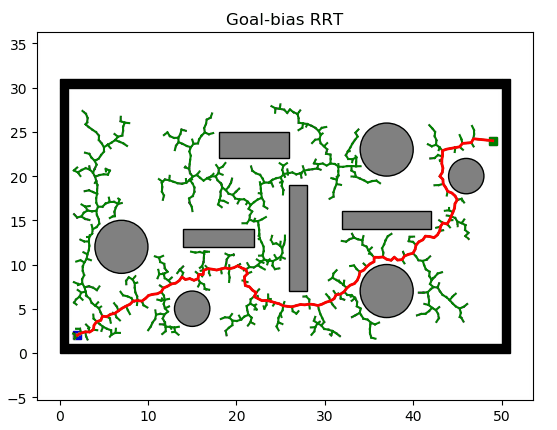
RRT & Variants
 |
 |
 |
 |
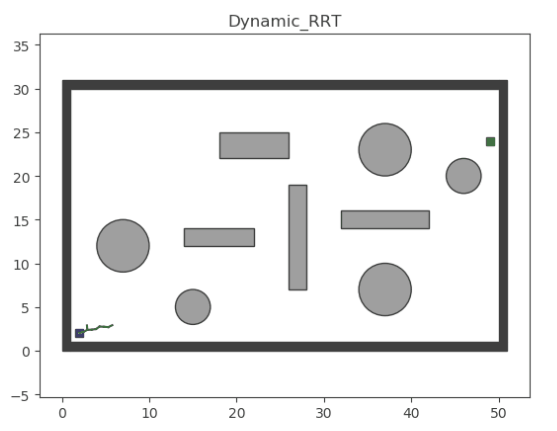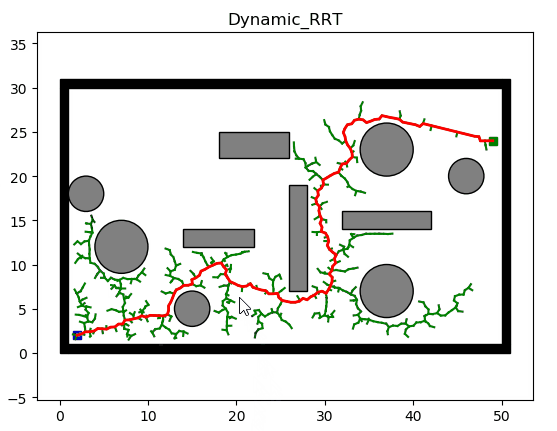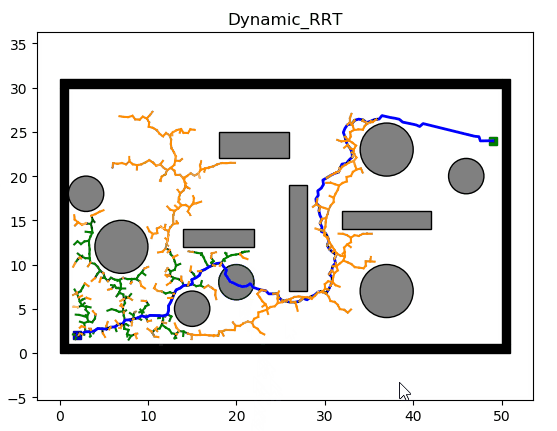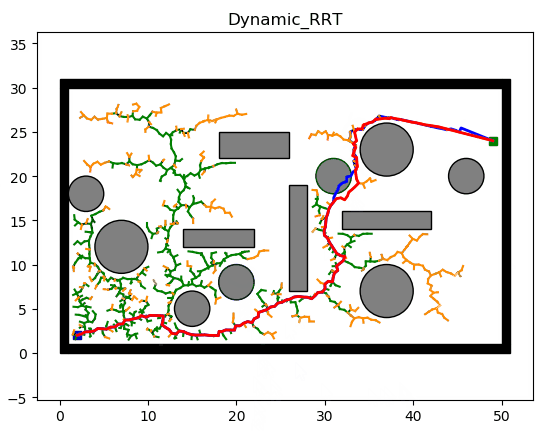 |
 |
 |
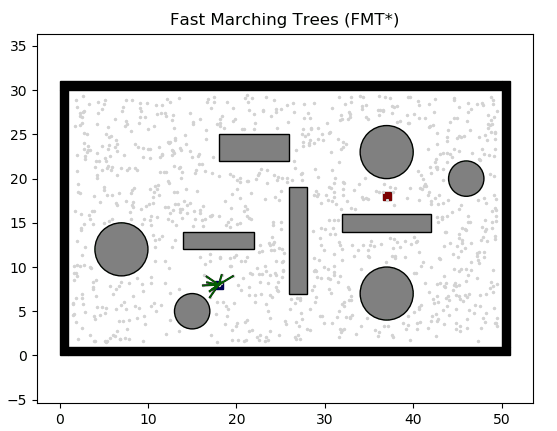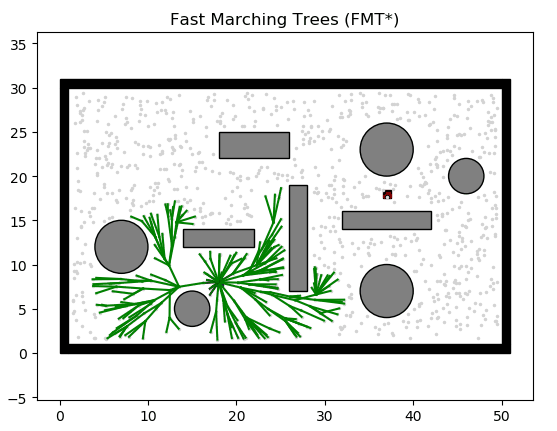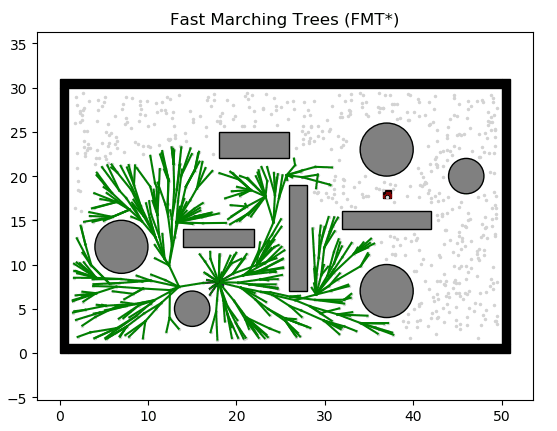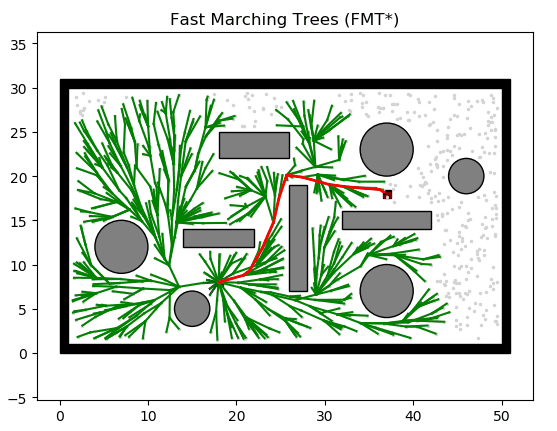 |
 |
 |
Papers
Search-base Planning
- A*: A Formal Basis for the heuristic Determination of Minimum Cost Paths
- Learning Real-Time A*: Learning in Real-Time Search: A Unifying Framework
- Real-Time Adaptive A*: Real-Time Adaptive A*
- Lifelong Planning A*: Lifelong Planning A*
- Anytime Repairing A*: ARA*: Anytime A* with Provable Bounds on Sub-Optimality
- D*: Optimal and Efficient Path Planning for Partially-Known Environments
- D* Lite: D* Lite
- Field D*: Field D*: An Interpolation-based Path Planner and Replanner
- Anytime D*: Anytime Dynamic A*: An Anytime, Replanning Algorithm
- Focussed D*: The Focussed D* Algorithm for Real-Time Replanning
- Potential Field, [PPT]: Real-Time Obstacle Avoidance for Manipulators and Mobile Robots
- Hybrid A*: Practical Search Techniques in Path Planning for Autonomous Driving
Sampling-based Planning
- RRT: Rapidly-Exploring Random Trees: A New Tool for Path Planning
- RRT-Connect: RRT-Connect: An Efficient Approach to Single-Query Path Planning
- Extended-RRT: Real-Time Randomized Path Planning for Robot Navigation
- Dynamic-RRT: Replanning with RRTs
- RRT*: Sampling-based algorithms for optimal motion planning
- Anytime-RRT*: Anytime Motion Planning using the RRT*
- Closed-loop RRT* (CL-RRT*): Real-time Motion Planning with Applications to Autonomous Urban Driving
- Spline-RRT*: Optimal path planning based on spline-RRT* for fixed-wing UAVs operating in three-dimensional environments
- LQR-RRT*: Optimal Sampling-Based Motion Planning with Automatically Derived Extension Heuristics
- RRT#: Use of Relaxation Methods in Sampling-Based Algorithms for Optimal Motion Planning
- RRT*-Smart: Rapid convergence implementation of RRT* towards optimal solution
- Informed RRT*: Optimal Sampling-based Path Planning Focused via Direct Sampling of an Admissible Ellipsoidal heuristic
- Fast Marching Trees (FMT*): a Fast Marching Sampling-Based Method for Optimal Motion Planning in Many Dimensions
- Motion Planning using Lower Bounds (MPLB): Asymptotically-optimal Motion Planning using lower bounds on cost
- Batch Informed Trees (BIT*): Sampling-based Optimal Planning via the Heuristically Guided Search of Implicit Random Geometric Graphs
- Advanced Batch Informed Trees (ABIT*): Sampling-Based Planning with Advanced Graph-Search Techniques ((ICRA) 2020)
- Adaptively Informed Trees (AIT*): Fast Asymptotically Optimal Path Planning through Adaptive Heuristics ((ICRA) 2020)
Explore related projects
ytdl-org/youtube-dl
Command-line program to download videos from YouTube.com and other video sites
141,487 starsexcalidraw/excalidraw
Virtual whiteboard for sketching hand-drawn like diagrams
135,294 starsgodotengine/godot
Godot Engine – Multi-platform 2D and 3D game engine
119,771 starsmrdoob/three.js
JavaScript 3D Library.
117,842 stars