
hou36692-bot/RenderForge
hou36692-bot/RenderForge has 38 GitHub stars and 5 forks. GitHot measured +4 stars in 24 hours. Last checked 2026-11-09 17:58 UTC. Last push 2026-11-02.
Turn a game frame into an editable Unreal Engine / Unity scene: RenderDoc & 3DMigoto capture -> scene package -> engine, with numeric validation.
Measured star growth
- in 24h
- +4
- in 7 days
- Collecting history
- in 15 days
- Collecting history
- in 1 month
- Collecting history
Net star changes over overlapping periods, not daily totals. Missing measurements are left blank. Stars measure attention, not software quality.
README.md
OriginalRenderForge
截帧 → 可编辑场景:把商业游戏的一帧画面,变成 Unreal Engine 5 或 Unity 里可以继续编辑的资产。
我从游戏截帧出发,反推出场景里每一个网格的位置、朝向、缩放,解出相机,再还原材质和贴图,最后在引擎里重建出同一个机位的场景,并用数值验证还原得有多接近。整个过程开源、可复现、结果可量化。
⚠️ 开发中(v0.2.0)。下面"当前能力"一节写的每一条都是我在真实数据上跑过并留下证据的;没跑过的一律标"未验证"。请把它当作一个还在成长的研究型工具箱,而不是成品软件。
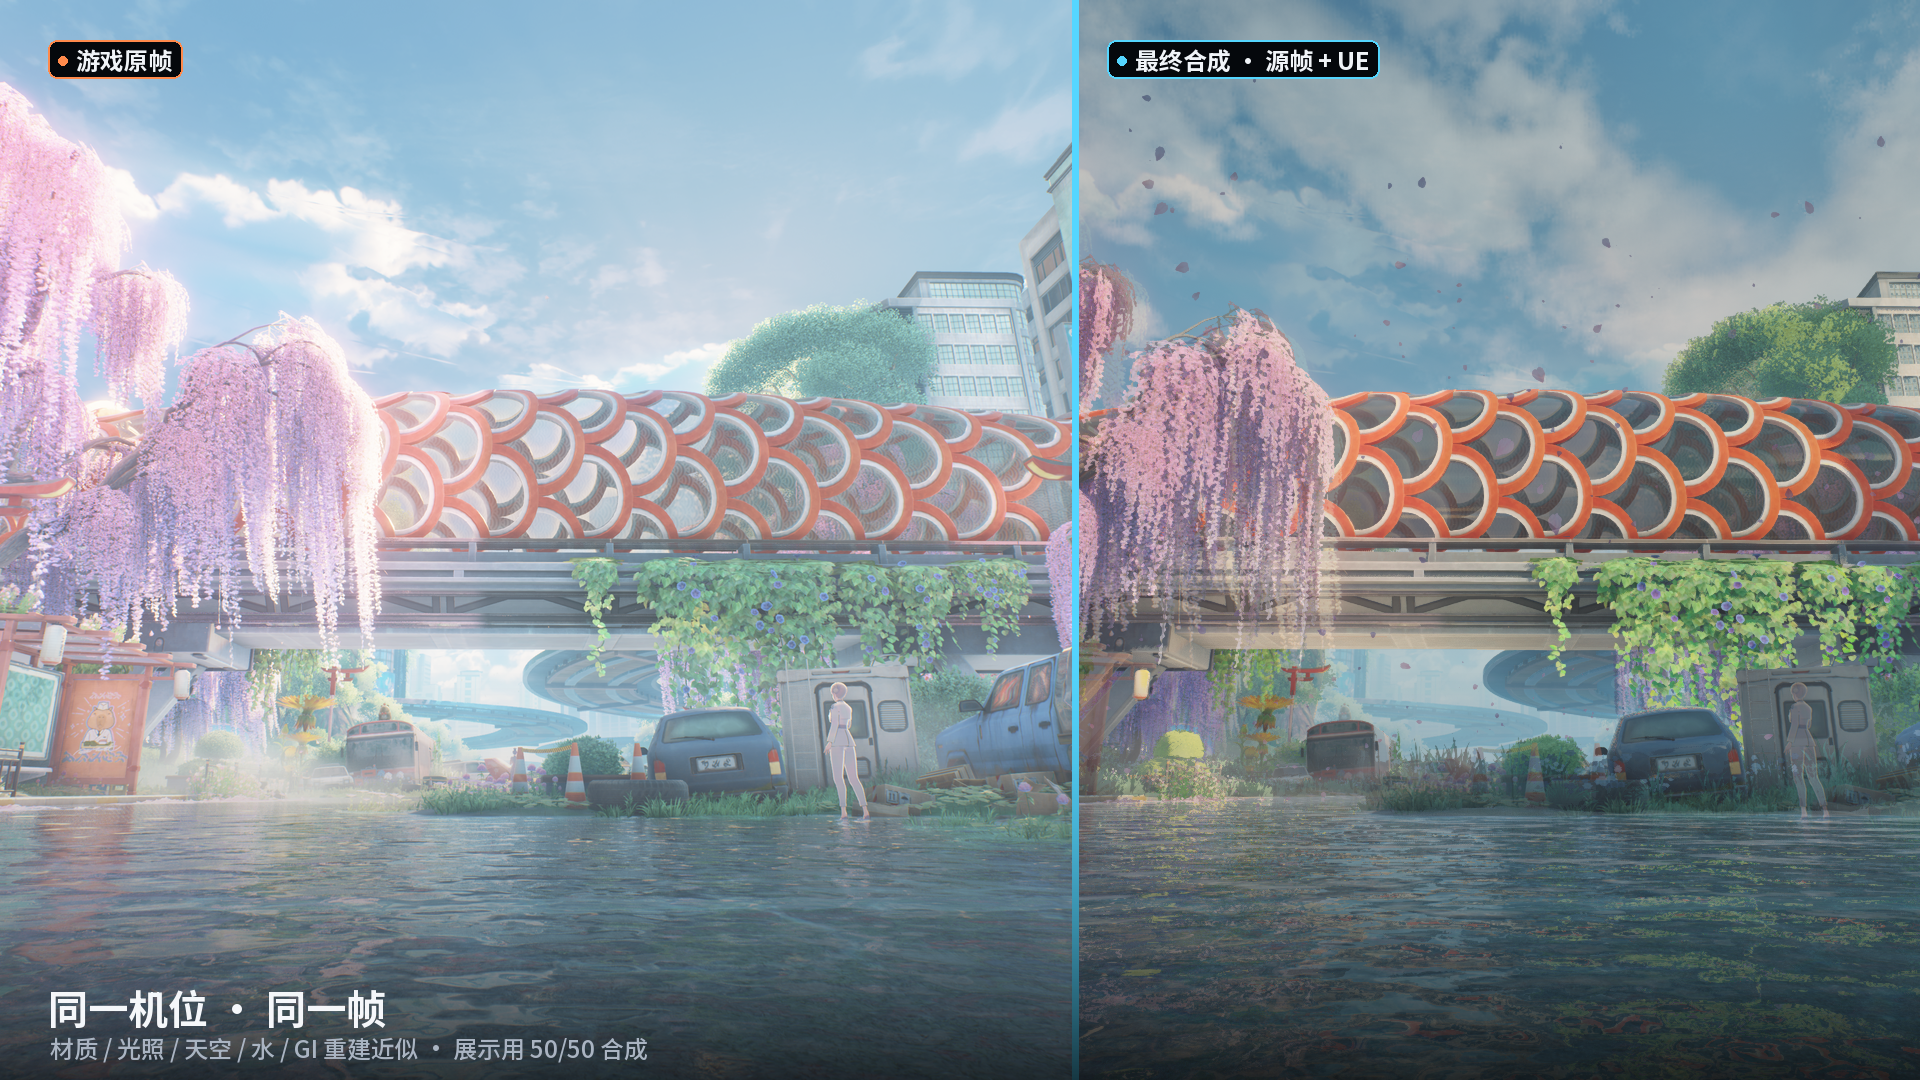
左:游戏原帧。右:同一机位的 UE 最终合成(源帧 + UE 50/50)。桥体、车辆、人物、水面位置都对应得上;材质、光照、天空、水、GI 是重建近似,不是游戏着色器。四阶段见效果展示。
目录
它解决什么问题
想研究一款游戏的场景构成——它怎么摆模型、用什么材质、贴图怎么分配、光怎么打——最直接的办法是拿到那一帧的 GPU 数据。但截帧工具(RenderDoc、3DMigoto)给你的是一堆原始缓冲:顶点数组、索引缓冲、常量缓冲、贴图资源 ID。这些数据没有场景语义:你不知道哪个顶点属于哪栋楼,也不知道那个矩阵把模型放在了世界的哪里。
RenderForge 做的就是补上这层语义:
| 原始截帧给你 | RenderForge 还原出 |
|---|---|
| 几百个 draw call、几千个原始缓冲 | 535 个去重后的网格,每个带源资产名 |
| 每个 draw 的顶点与索引 | 19,192 个实例的世界矩阵(位置/旋转/缩放) |
| 常量缓冲里的一堆 4×4 矩阵 | 相机的位姿、FOV、视投影矩阵 |
| 贴图资源 ID | 底色/法线贴图,以及它们在材质里的角色 |
| 一堆互不相干的数字 | 一个能被 UE/Unity 导入的场景包 |
核心思路
截帧 (.rdc / 3DMigoto)
      │
      ▼  ① 摄入:导出顶点/索引/post-VS 位置/常量缓冲/贴图
  Extract Package(与来源无关的中立格式)
      │
      ▼  ② 求解:对每个 draw 最小二乘拟合 局部→裁剪空间
  Scene Package(世界矩阵 + 相机 + 材质,声明坐标空间)
      │
      ▼  ③ 发射:UE 5.8 无头 Python / Unity 6 batchmode
  可编辑场景  ──④ 验证──▶ 同机位截图 + SSIM/MAE/覆盖率误差
几个关键的技术选择:
从后置顶点变换反推世界矩阵。 截帧里最可靠的信息不是常量缓冲(结构因游戏而异),而是"顶点经过顶点着色器之后在裁剪空间的位置"。对每个 draw 做最小二乘拟合,求出局部坐标到裁剪空间的完整变换 M;再从常量缓冲的候选 4×4 矩阵里挑出视投影矩阵 VP,则世界矩阵 W = M · VP⁻¹。这个方法不依赖任何游戏的特定常量布局,因此对绝大多数 UE 游戏通用。
相机是解出来的,不是猜的。 VP 一旦确定,相机位姿、朝向、FOV 都是从矩阵里直接读出来的(位置是齐次矩阵的左零向量)。这意味着重建出来的场景和原帧是同一个机位,可以直接做像素级对比。
无法拟合的非刚体一律"烘焙"。 蒙皮、风动植被这类每帧顶点都在变的几何,不能用刚性变换描述。这时直接把 post-VS 位置反投影回世界空间,冻结在截获的那一刻——宁可承认它是静态的,也不要编造一个错误的变换。
当前能力(如实)
✅ 鸣潮(UE4,RenderDoc 截帧 → UE 5.8 与 Unity 6)
这是验证得最充分的路线。
- 世界场景重建:19,192 个实例、535 个网格,VP 拟合 97.3%
- 源资产身份:与 CUE4Parse 源网格库做 SHA-256 精确比对,27,727/28,823 个实例(96.2%)带上了游戏自己的资产名
- 透明 pass:主 pass 之后单独写颜色 RT 的透明物体(73 个实例)被单独导出并合并回场景
- 逐材质混合模式:从像素着色器反汇编 + D3D11 混合状态读出每个透明材质该用 alpha / 红色通道 / 亮度作遮罩,逐个标注证据等级(proven / judgement)
- 水面:定位到一个具体的网格,查出"看起来不透明"的真正原因(该网格的顶点缓冲里 UV 解出来恒为 1.0),改用世界坐标投影 UV 绕过
- 渲染效果重建(进阶案例):同一帧在独立工程
cuibo_reverse中继续还原天空、水面、GI、材质与光照。最终 UE 场景 2198 Actors / 250 Meshes / 419 Materials;四阶段对比见效果展示。这是同一思路的独立工程,不是 RenderForge 通用发射器的默认能力。
🟡 绝区零(Unity,3DMigoto 帧分析 → Unity 与 UE)
- 角色模型(身体/头发/鞋)连同贴图能导入两个引擎
- 世界矩阵与相机适配器已接进
build-model:58 个角色 draw 在世界空间放置,相机取 cb3 的 3840×2160 世界帧;UE 与 Unity 都端到端渲染过,角色直立、全身、贴图完整 - 仍不完整:头脸缺失(那部分走 GPU 驱动的间接绘制,转储里拿到的是过期参数);141/213 个 draw 没有刚性矩阵(UI/非刚性 pass)被跳过;蒙皮仍是 bind pose。参考帧是角色 UI 界面,所以 ssim/mask 数字不代表放置质量(几何证据是 draw 106 的 RT 剪影 IoU 0.9783)
🧪 Unity 资源包 → 场景包(仅合成数据)
- 自己构造的测试包,层级矩阵与 Unity 引擎内的真值误差 1.6e-7
- 没有商业 Unity 游戏样本,不能声称对真实游戏可用
⬜ 未验证
- 原神 / 星铁:本机无安装、无截帧
- 终末地:资源在加密容器里,通用工具打不开,且有反作弊
- D3D12 / Vulkan 截帧:代码路径相同但未实测
⚠️ 明确的边界
- 通用发射器的材质是预览级:底色 + 法线 + 遮罩 + 混合模式。进阶案例(
cuibo_reverse)已经把材质、光照、天空、水、GI 做到展示级,但仍是重建近似;README/视频里的最终画面是源帧 + UE 的 50/50 合成。我甚至写了一份否定结论的文档,记录为什么"线性伴随贴图当 ORM 用"是错的——那会凭空发明材质响应。 - 通用发射器的光照不是游戏的:默认用引擎平行光 + SkyAtmosphere + SkyLight;进阶案例单独重建了阳光/天空/雾/GI,但仍不是游戏光照。通用发射器里的天空穹顶仍是普通网格,和引擎大气叠在一起。
- 蒙皮网格冻结在截获姿态,没有动画。
- 通用发射器跳过粒子/billboard:无法可靠解出变换,宁可留缺口也不伪造;进阶案例有云和部分粒子,但不是完整粒子系统。
效果展示
同一个案例,四个还原阶段:
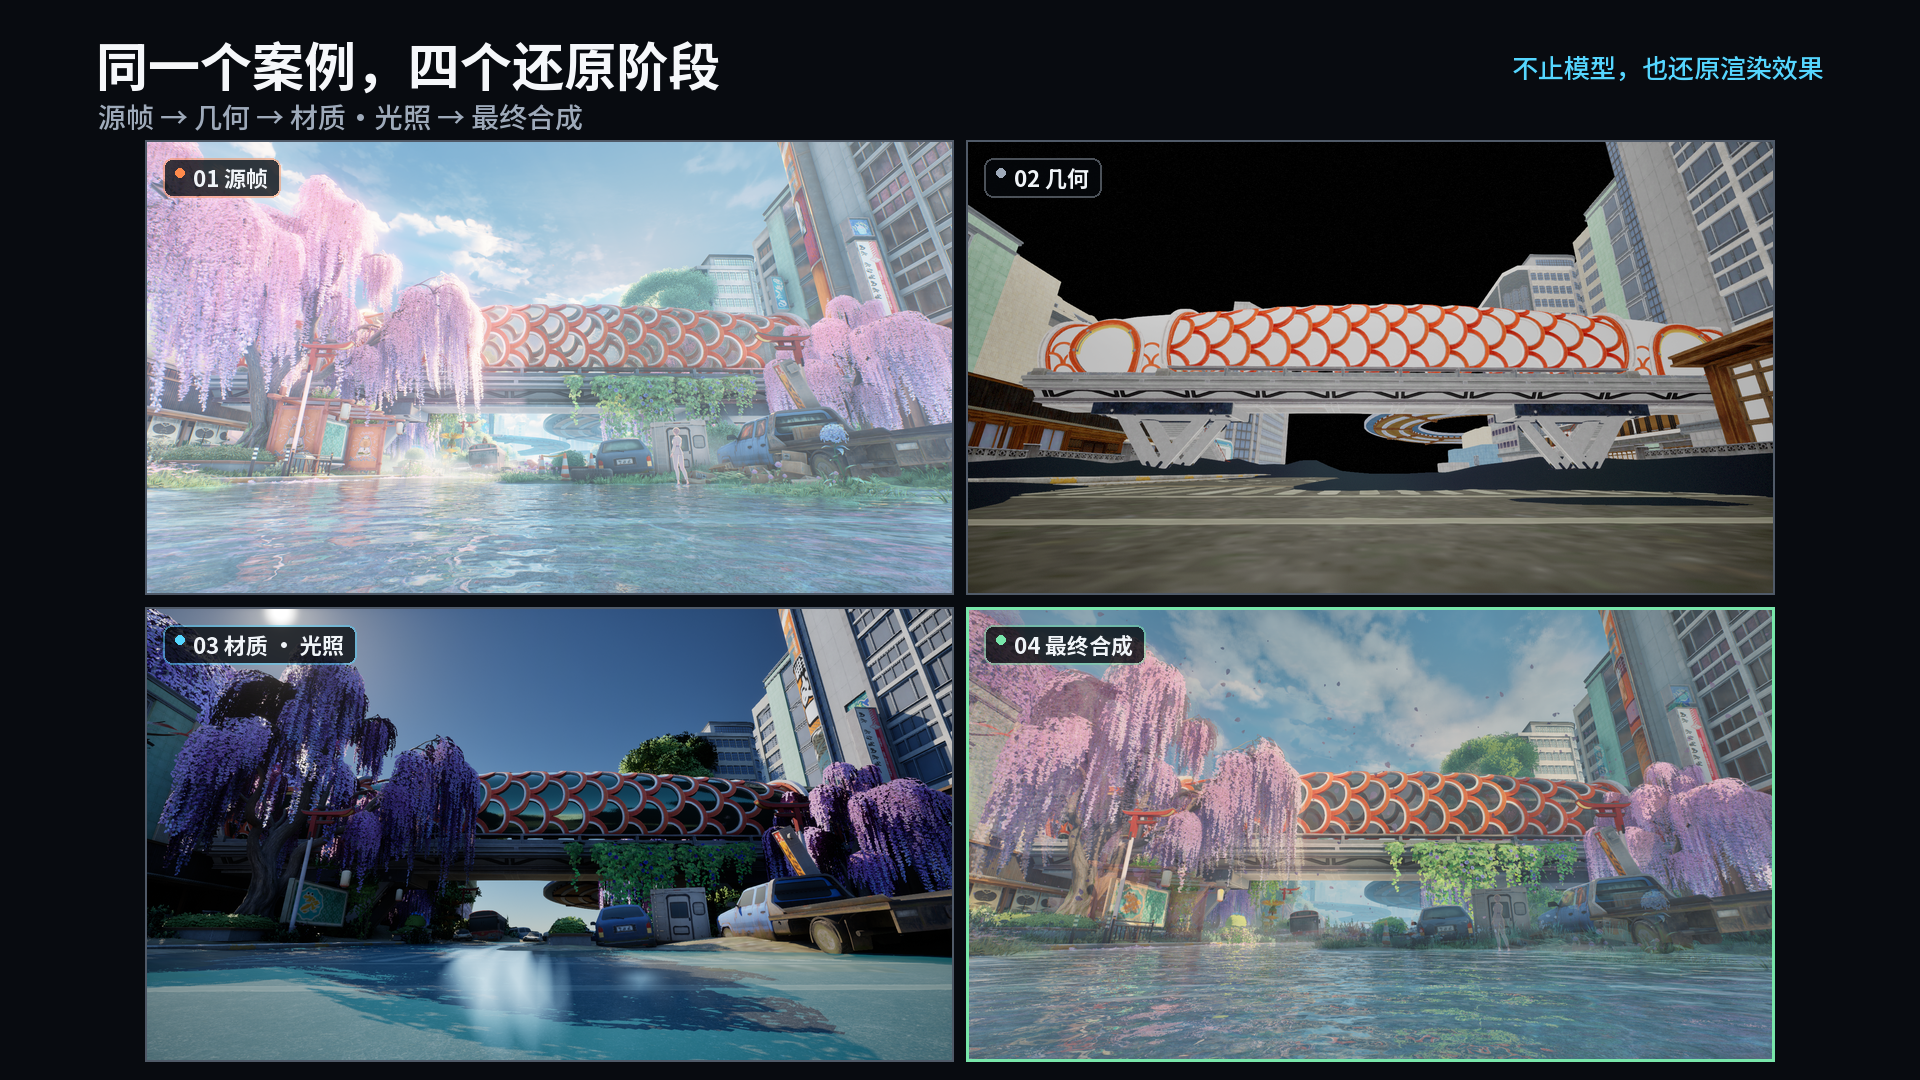
01 源帧 → 02 几何 → 03 材质·光照 → 04 最终合成(源帧 + UE 50/50)。
同一机位最终合成:
左:游戏原帧。右:同一机位的 UE 最终合成(源帧 + UE 50/50)。桥体、车辆、人物、水面都落在对应位置;材质、光照、天空、水、GI 是重建近似,不是游戏着色效果。
最终合成里仍有如实保留的缺口:通用发射器跳过的 billboard/粒子、冻结的蒙皮,以及天空/水/GI 的近似。这些不是渲染失误,而是当前能力的边界——已知限制里逐条记着。通用发射器里的天空穹顶 m0000 仍是普通静态网格,和引擎大气叠在一起;进阶案例单独重建了天空/大气。
数值验证(通用发射器,旧版预览材质/默认光照;同机位近似,不是像素测试):
| 案例 | 来源 | draw / 实例 | UE ssim / mae / 覆盖率误差 | Unity ssim / mae(仅记录) |
|---|---|---|---|---|
| wuwa_61250 | RenderDoc 帧 61250 | 1017 / 26,944 | 0.393 / 0.242 / 0.077 | 0.332 / 0.275 |
| wuwa_bridge | RenderDoc 帧 3422 | 681 / 19,192 | 0.339 / 0.300 / 0.149 | 0.333 / 0.272 |
| wuwa_f3765 | RenderDoc 帧 3765 | 19 / 19 | 0.532 / 0.331 / 0.032 | 0.732 / 0.207 |
| zzz_frame01 | 3DMigoto | 213 / 58 | 0.237 / 0.317 / 0.247 | 0.240 / 0.490 |
这张表记录的是 RenderForge 通用发射器在预览材质/默认光照下的旧验证数字;上面的最终合成是 50/50 展示图,不参与这张表,也不能用 SSIM/MAE 当渲染效果的质量分。
SSIM 只能用来比较同一案例改前改后,不能跨案例比优劣——不同场景的构图、遮挡、背景占比差别太大。
zzz_frame01 的参考帧是角色 UI 界面:世界相机渲染的 3D 角色和它构图完全不同,这两列数字不代表放置质量;几何证据是 draw 106 对转储 RT 剪影的 IoU 0.9783。
Unity 列只是记录:Unity 侧目前有一个未修的问题——捕获的天空穹顶在 Unity 里被渲染到相机前方,整帧被一个巨大的球面挡住,所以那几列数字不代表重建质量。UE 侧的截图正常。
快速开始
环境要求
- Windows 10/11(重建路径依赖 RenderDoc 与 UE/Unity 的 Windows 可执行文件)
- Python 3.12(推荐用 uv)
- RenderDoc 1.45+(仅 RenderDoc 路线需要)
- Unreal Engine 5.8 和/或 Unity 6000.0(仅发射到引擎时需要)
安装
git clone https://github.com/hou36692-bot/RenderForge.git
cd RenderForge
uv venv .venv
uv pip install -e .
30 秒自检(不需要 GPU、不需要引擎)
.venv\Scripts\python.exe -m renderforge selftest
会跑 6 项离线回归:坐标空间往返、Unity 摄入、场景包完整性、指标自洽、案例扫描、工具箱数据交叉引用。约 4 秒。
.venv\Scripts\python.exe -m renderforge doctor        # 本机装了哪些工具
.venv\Scripts\python.exe -m renderforge plan --game wuwa --target unreal   # 这个游戏该用哪些工具、哪里有缺口
使用教程
路线一:RenderDoc 截帧 → UE 场景(最完整)
1. 抓一帧。 用 RenderDoc 附加到游戏进程,按 F12 捕获一帧。截帧文件通常 1–2 GB,项目只读不改,也不复制。
2. 建立任务并分析这一帧。
# 建任务目录(也可以在工作台页面里点「+ 新建任务」)
.venv\Scripts\python.exe -m renderforge survey wuwa_bridge --rdc "D:\captures\...frame3422.rdc"
survey 会列出所有 draw call,按渲染目标(RT)分组,帮你找出"主场景在哪个 pass"。输出里会给出候选 pass 的 RT 数量、格式、尺寸和 draw 范围。
3. 导出资源。
.venv\Scripts\python.exe -m renderforge export wuwa_bridge
导出顶点、索引、post-VS 位置、常量缓冲、贴图和顶点着色器用的 SRV。产物在 workspace/wuwa_bridge/export/。
4. 求解场景。
.venv\Scripts\python.exe -m renderforge build wuwa_bridge
对每个 draw 拟合变换、挑选 VP、解出相机,写出 build/scene.json。输出会告诉你 VP 拟合比例、有多少 draw 被跳过、多少被烘焙。
5. 导入引擎。
.venv\Scripts\python.exe -m renderforge ue-import wuwa_bridge
.venv\Scripts\python.exe -m renderforge shot wuwa_bridge        # 无头游戏模式截图
.venv\Scripts\python.exe -m renderforge metrics wuwa_bridge     # 与游戏原帧比数值
6. 或者一条命令跑完。
.venv\Scripts\python.exe -m renderforge run wuwa_bridge
已有的产物会自动跳过;失败的步骤会停下并打印从哪一步续跑。看看现在跑到哪了:
.venv\Scripts\python.exe -m renderforge status
case         source     game      stages                                          draws    inst  next
wuwa_bridge  rdc        wuwa      +survey +export +build +identify +emit-ue +emit-unity +shot +metrics    681   19192  done
zzz_frame01  3dmigoto   zzz       +survey +export +build -identify +emit-ue +emit-unity +shot +metrics    213      58  done
路线二:3DMigoto 帧分析 → 角色模型
适用于 RenderDoc 无法注入的游戏(很多二次元游戏有反作弊)。
.venv\Scripts\python.exe -m renderforge ingest-3dmigoto zzz_frame01 --frame-dir <FrameAnalysis-...> --game zzz
.venv\Scripts\python.exe -m renderforge build-model zzz_frame01 --game zzz
.venv\Scripts\python.exe -m renderforge ue-import zzz_frame01
.venv\Scripts\python.exe -m renderforge unity-import zzz_frame01
3DMigoto 的转储里没有 post-VS 数据,所以通用变换求解不适用。ZZZ 有一支游戏专用放置适配器(档案里的 placement_adapter: zzz):build-model 自动从 VS 常量缓冲解出每 draw 世界矩阵和相机,把角色放进世界空间,并把 shot 的 fov/分辨率记录成该相机;--adapter none 可强制回到模型空间单位放置。其他游戏没有这个适配器,仍按模型空间 + 档案里的基准朝向放置。
路线三:只有 Unity 资源包(不需要截帧)
.venv\Scripts\python.exe -m renderforge ingest-unity my_case --bundle <file.bundle>
.venv\Scripts\python.exe -m renderforge ue-import my_case
读懂材质的贴图语义
想知道某个贴图槽位到底是底色、遮罩还是法线,从着色器读,不要从贴图长得像什么推断:
# 反汇编指定 draw 的像素着色器(--vs 切到顶点着色器)
.venv\Scripts\python.exe -m renderforge shaders wuwa_bridge --eids 2037,2263
输出在 workspace/<case>/shaders/,包含反汇编文本。我用它确认过鸣潮里一张看起来像 ORM 的贴图其实是色调伴随贴图。
按 agent 的方式用(MCP)
项目自带一个 MCP 服务器,把同样的能力暴露给 Claude 等 agent:
cp .mcp.example.json .mcp.json # 然后把里面的路径改成你的
工具:doctor、plan、games、status、run、step、metrics、job_start、job_status、job_log、jobs。全部返回 JSON 文本,失败以 isError 返回。耗时步骤用 job_start 起后台作业,日志落在 workspace/_jobs/<id>.log。
可视化工作台
除了命令行,还有一个本地 Web 界面(标准库 HTTP 服务器 + 原生 JS,无框架、无构建步骤):
.venv\Scripts\python.exe -m renderforge web # → http://127.0.0.1:8770/
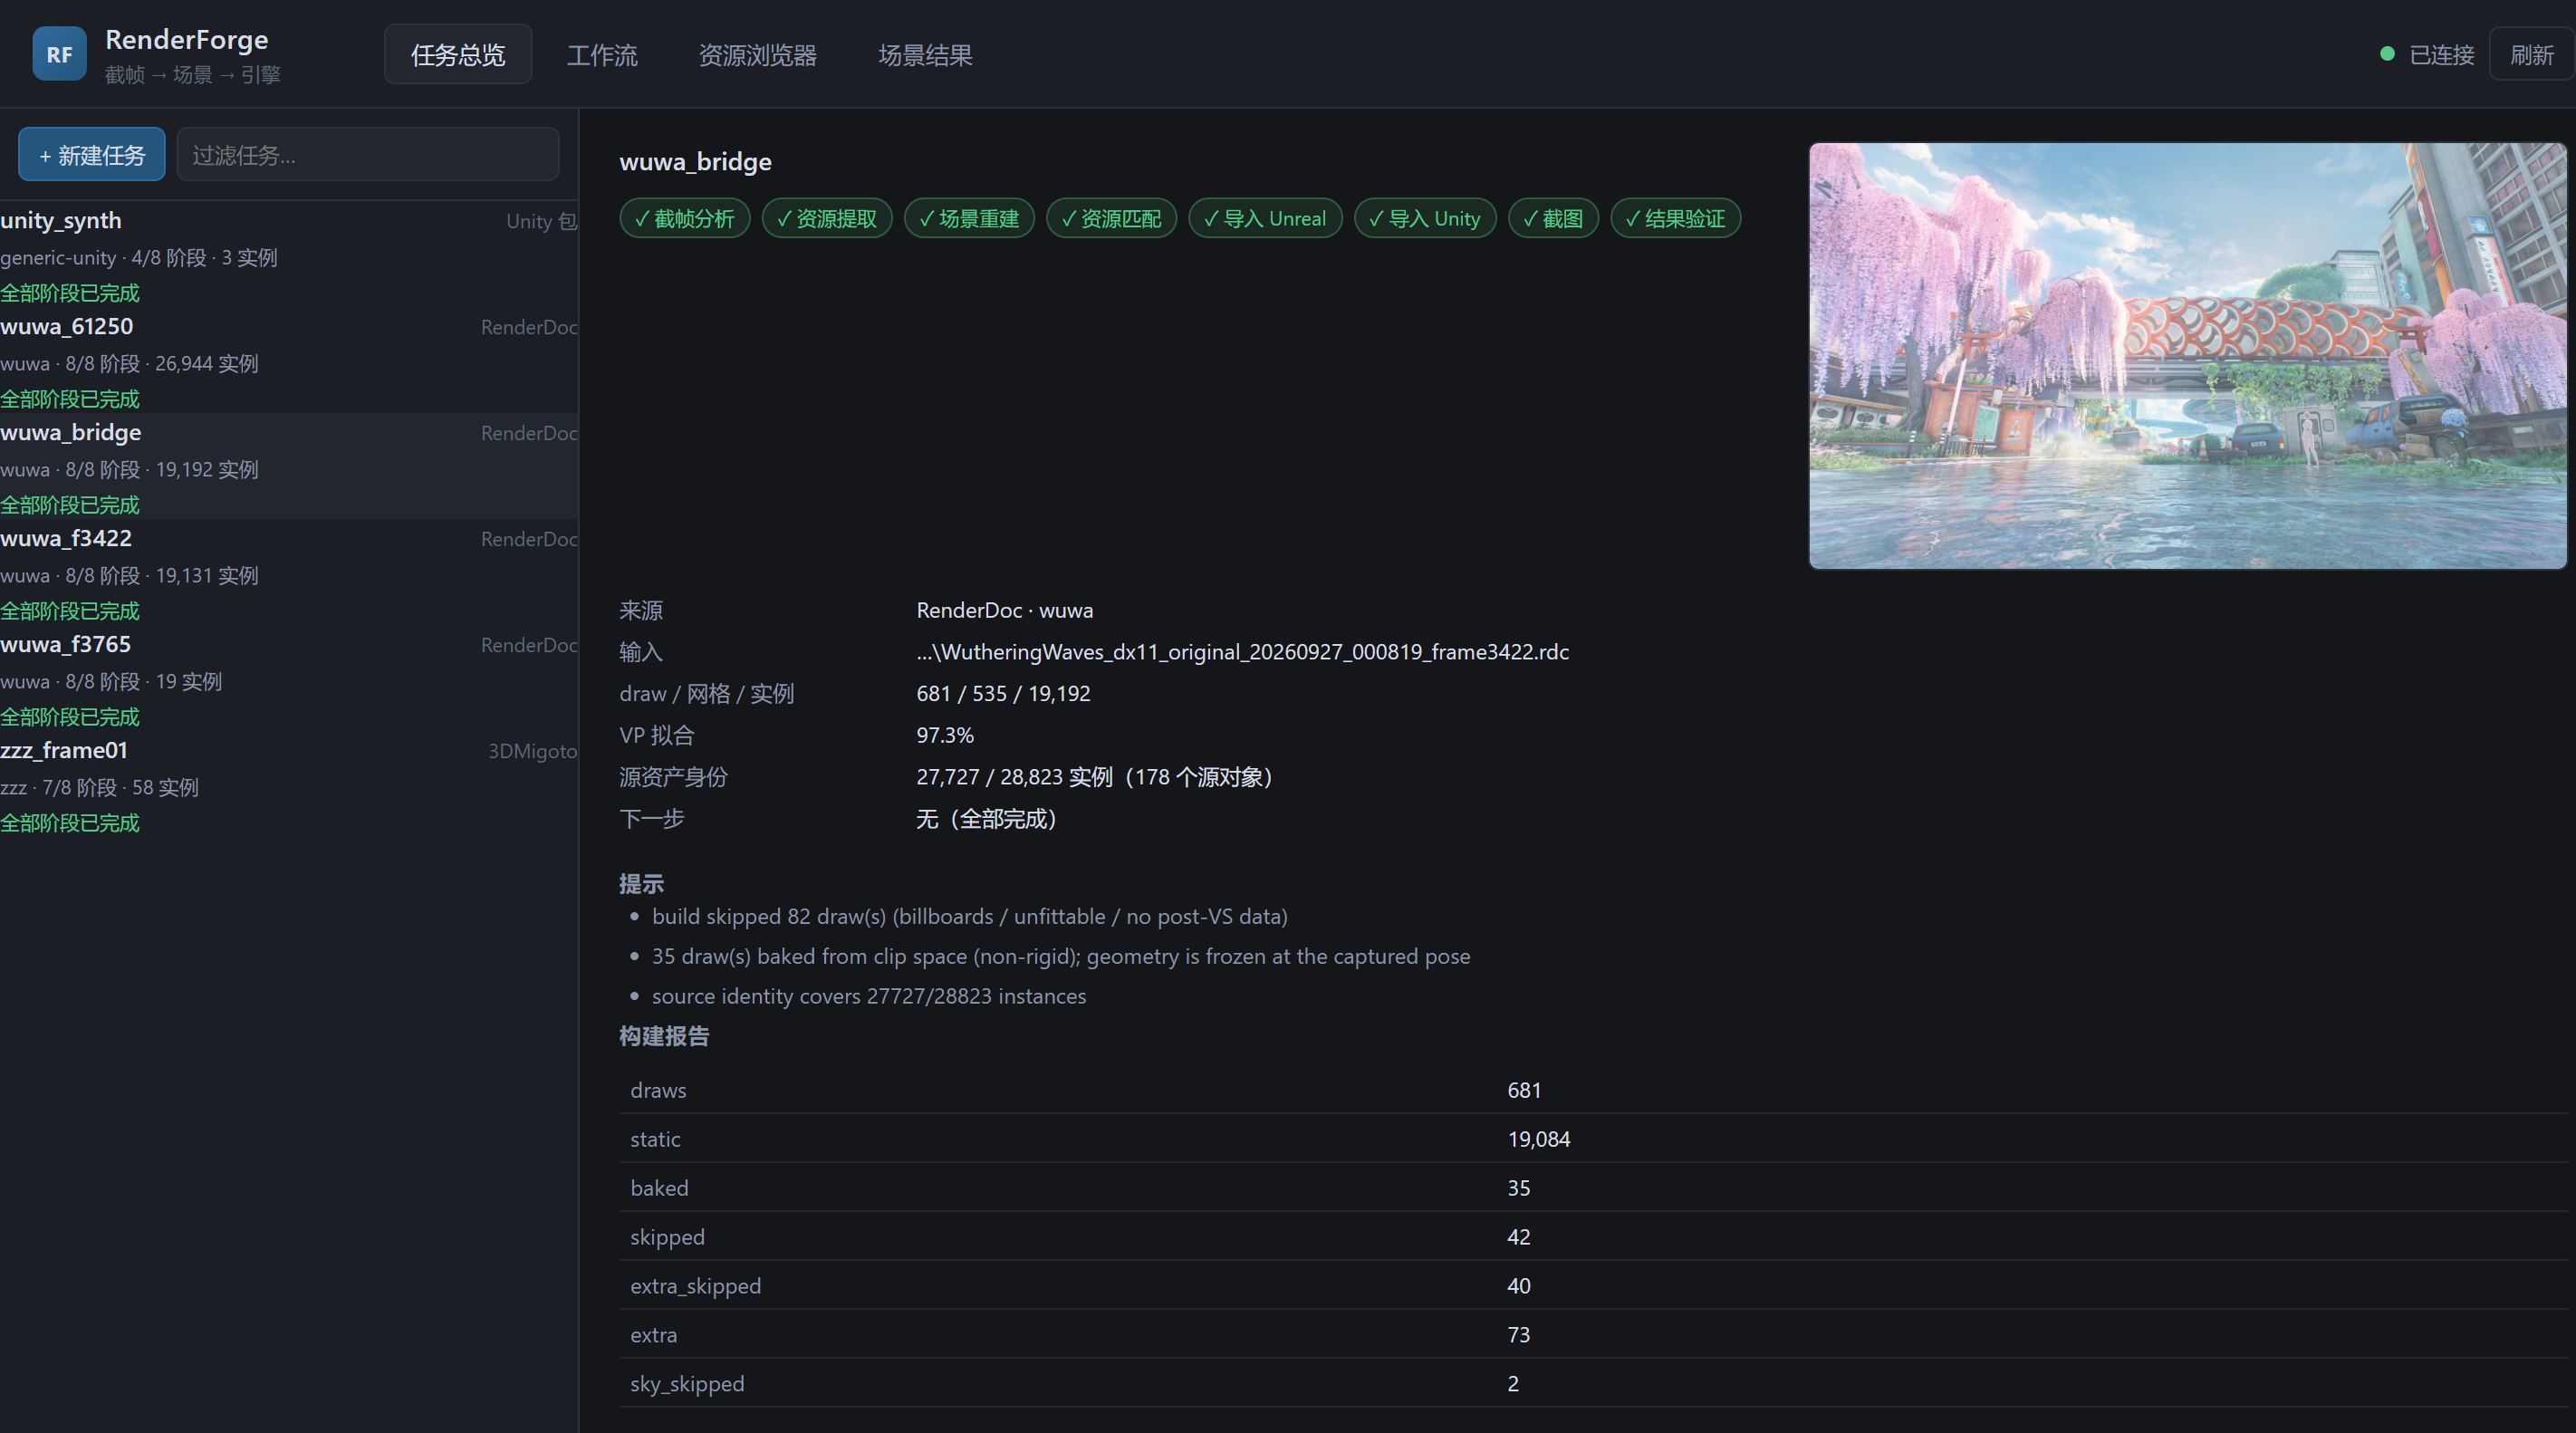
任务总览 —— 每个案例的来源、阶段完成度、draw/网格/实例数、VP 拟合、身份覆盖率,右侧挂该案例的原帧。支持新建任务(填本机路径,来源可选 RenderDoc .rdc / 3DMigoto FrameAnalysis 目录 / Unity 资源包,也可自动判断)和重命名。
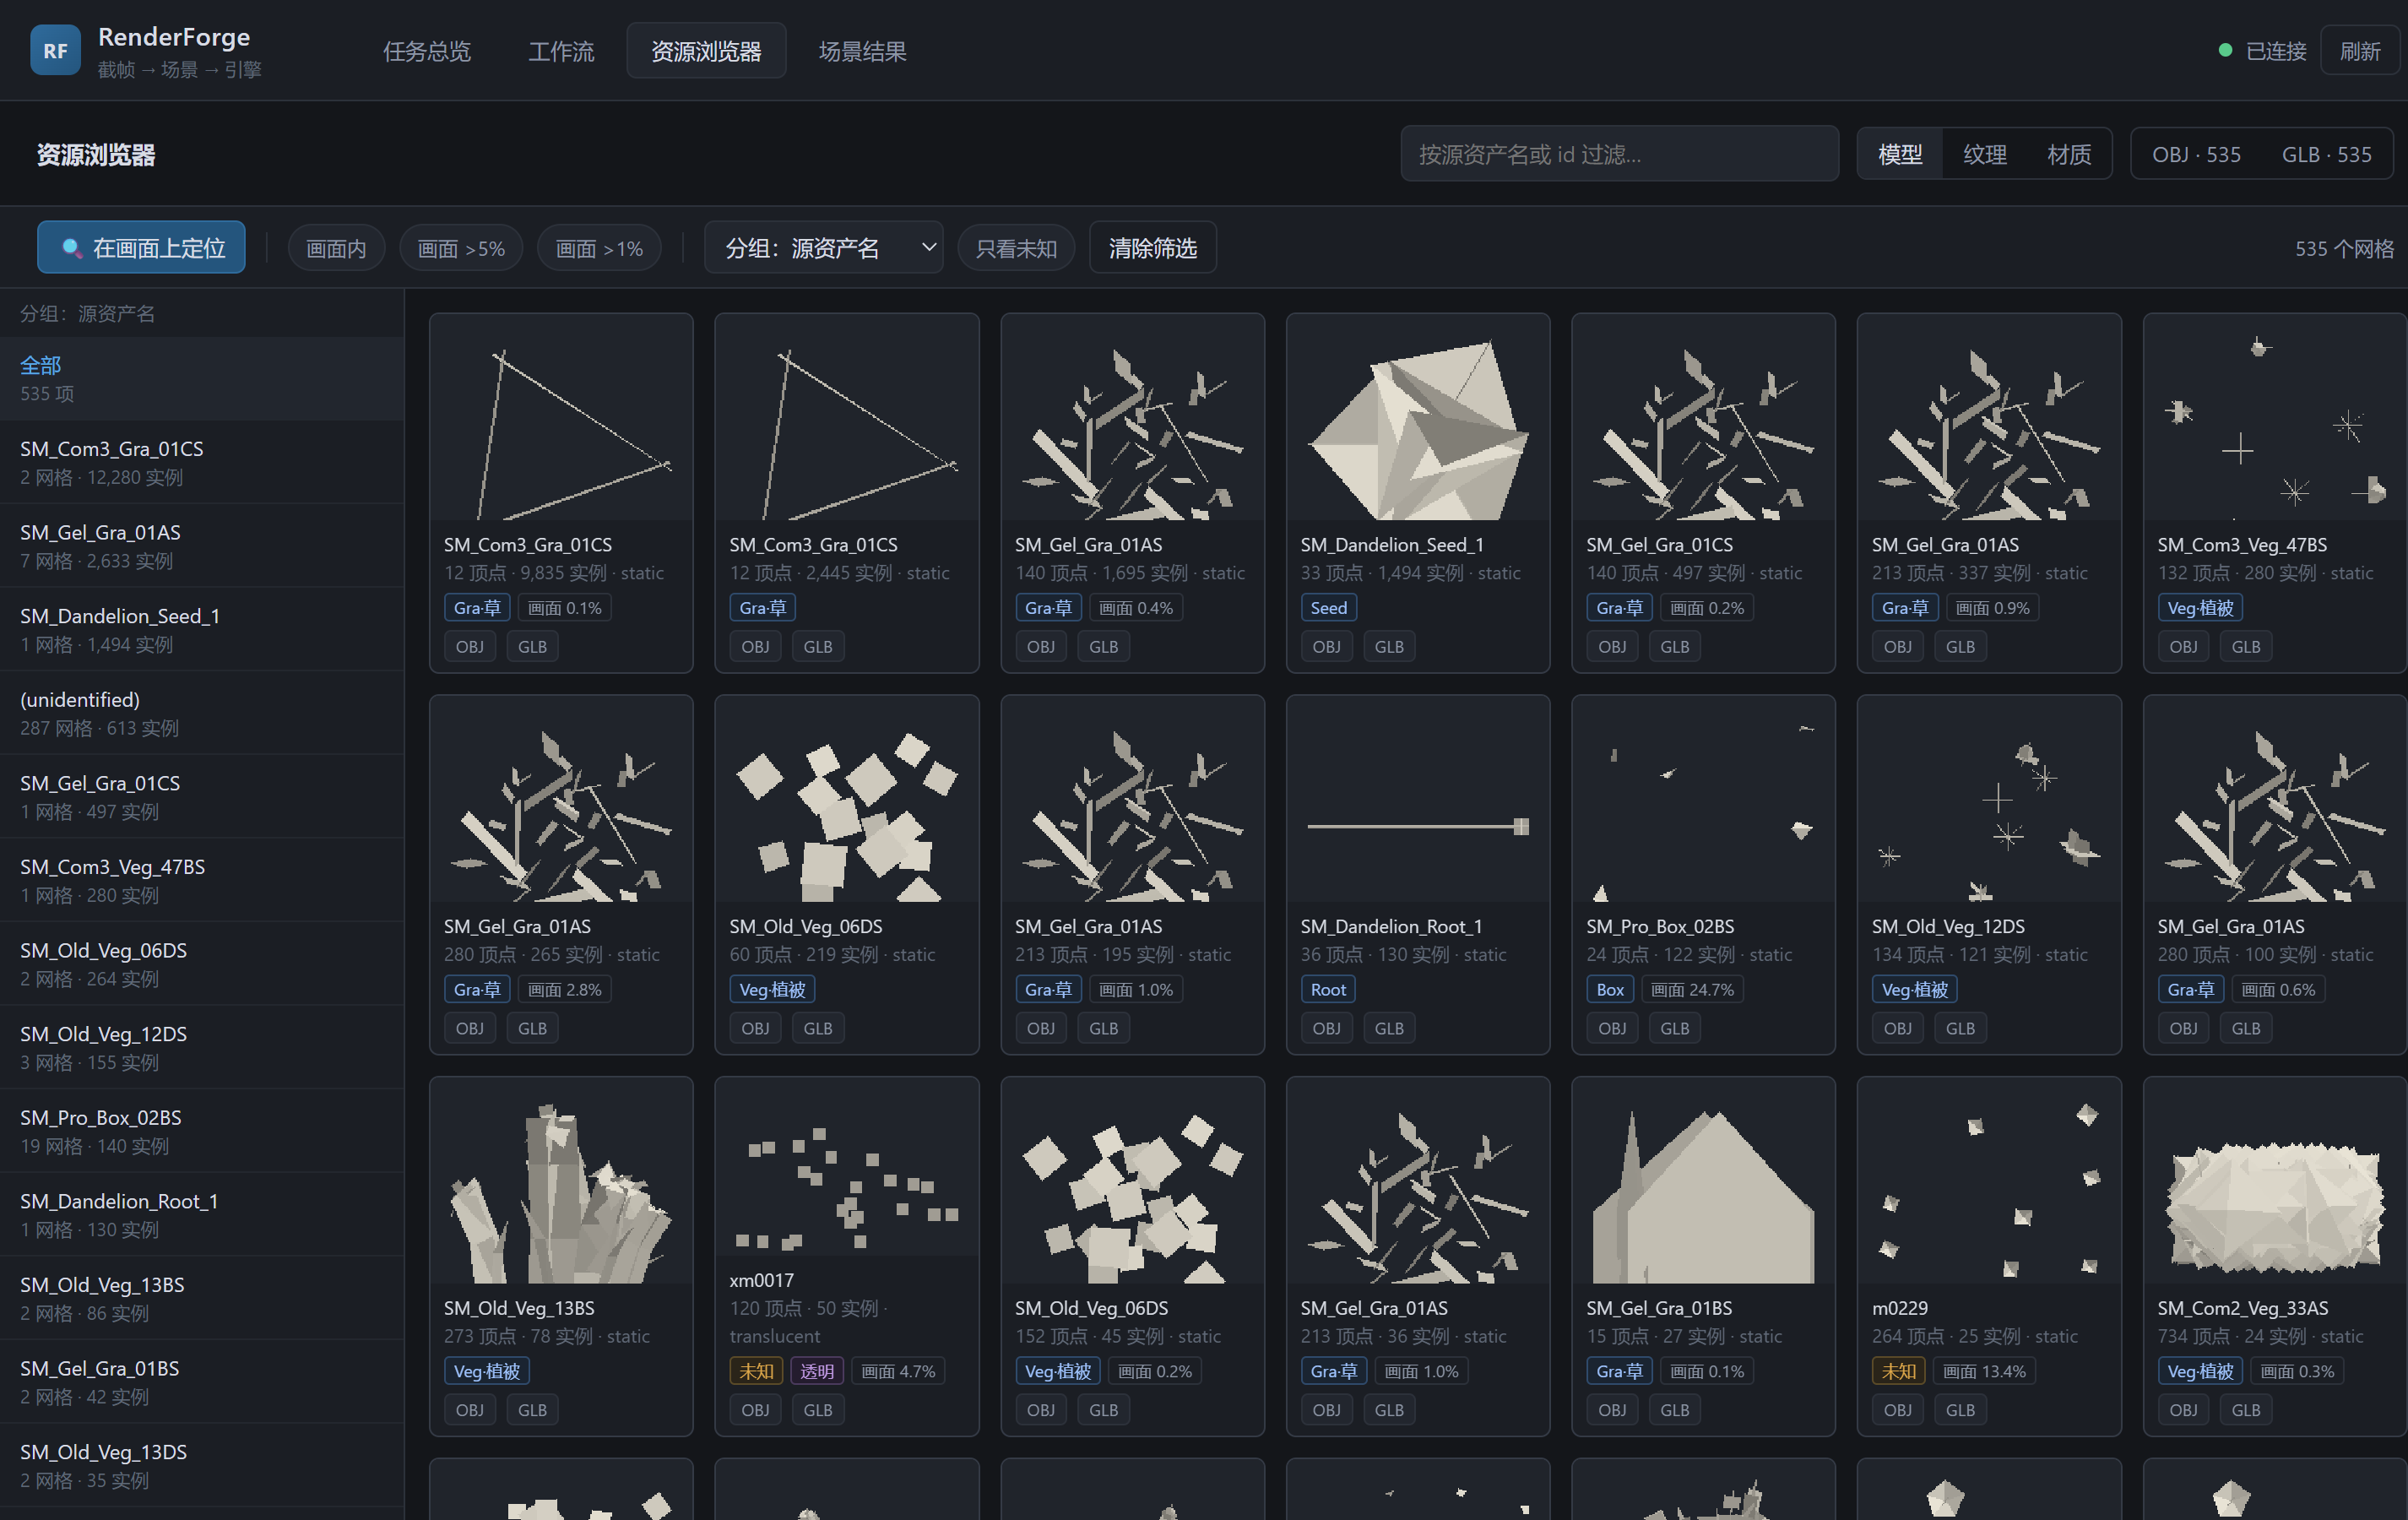
资源浏览器 —— 按源资产名/类别码/关卡目录/渲染方式/屏幕占比分组;每张卡片显示顶点数、实例数、画面占比,悬停用 WebGL 实时旋转,双击打开 3D 查看器。
在画面上定位 —— 点原帧上的任意位置,射线穿过相机与场景几何求交,按深度列出命中的资产;选中后显示它的材质、贴图(可下载原图),以及共用同一材质/贴图的网格。这是"我看到画面里那个东西,想立刻找到它"的完整路径。
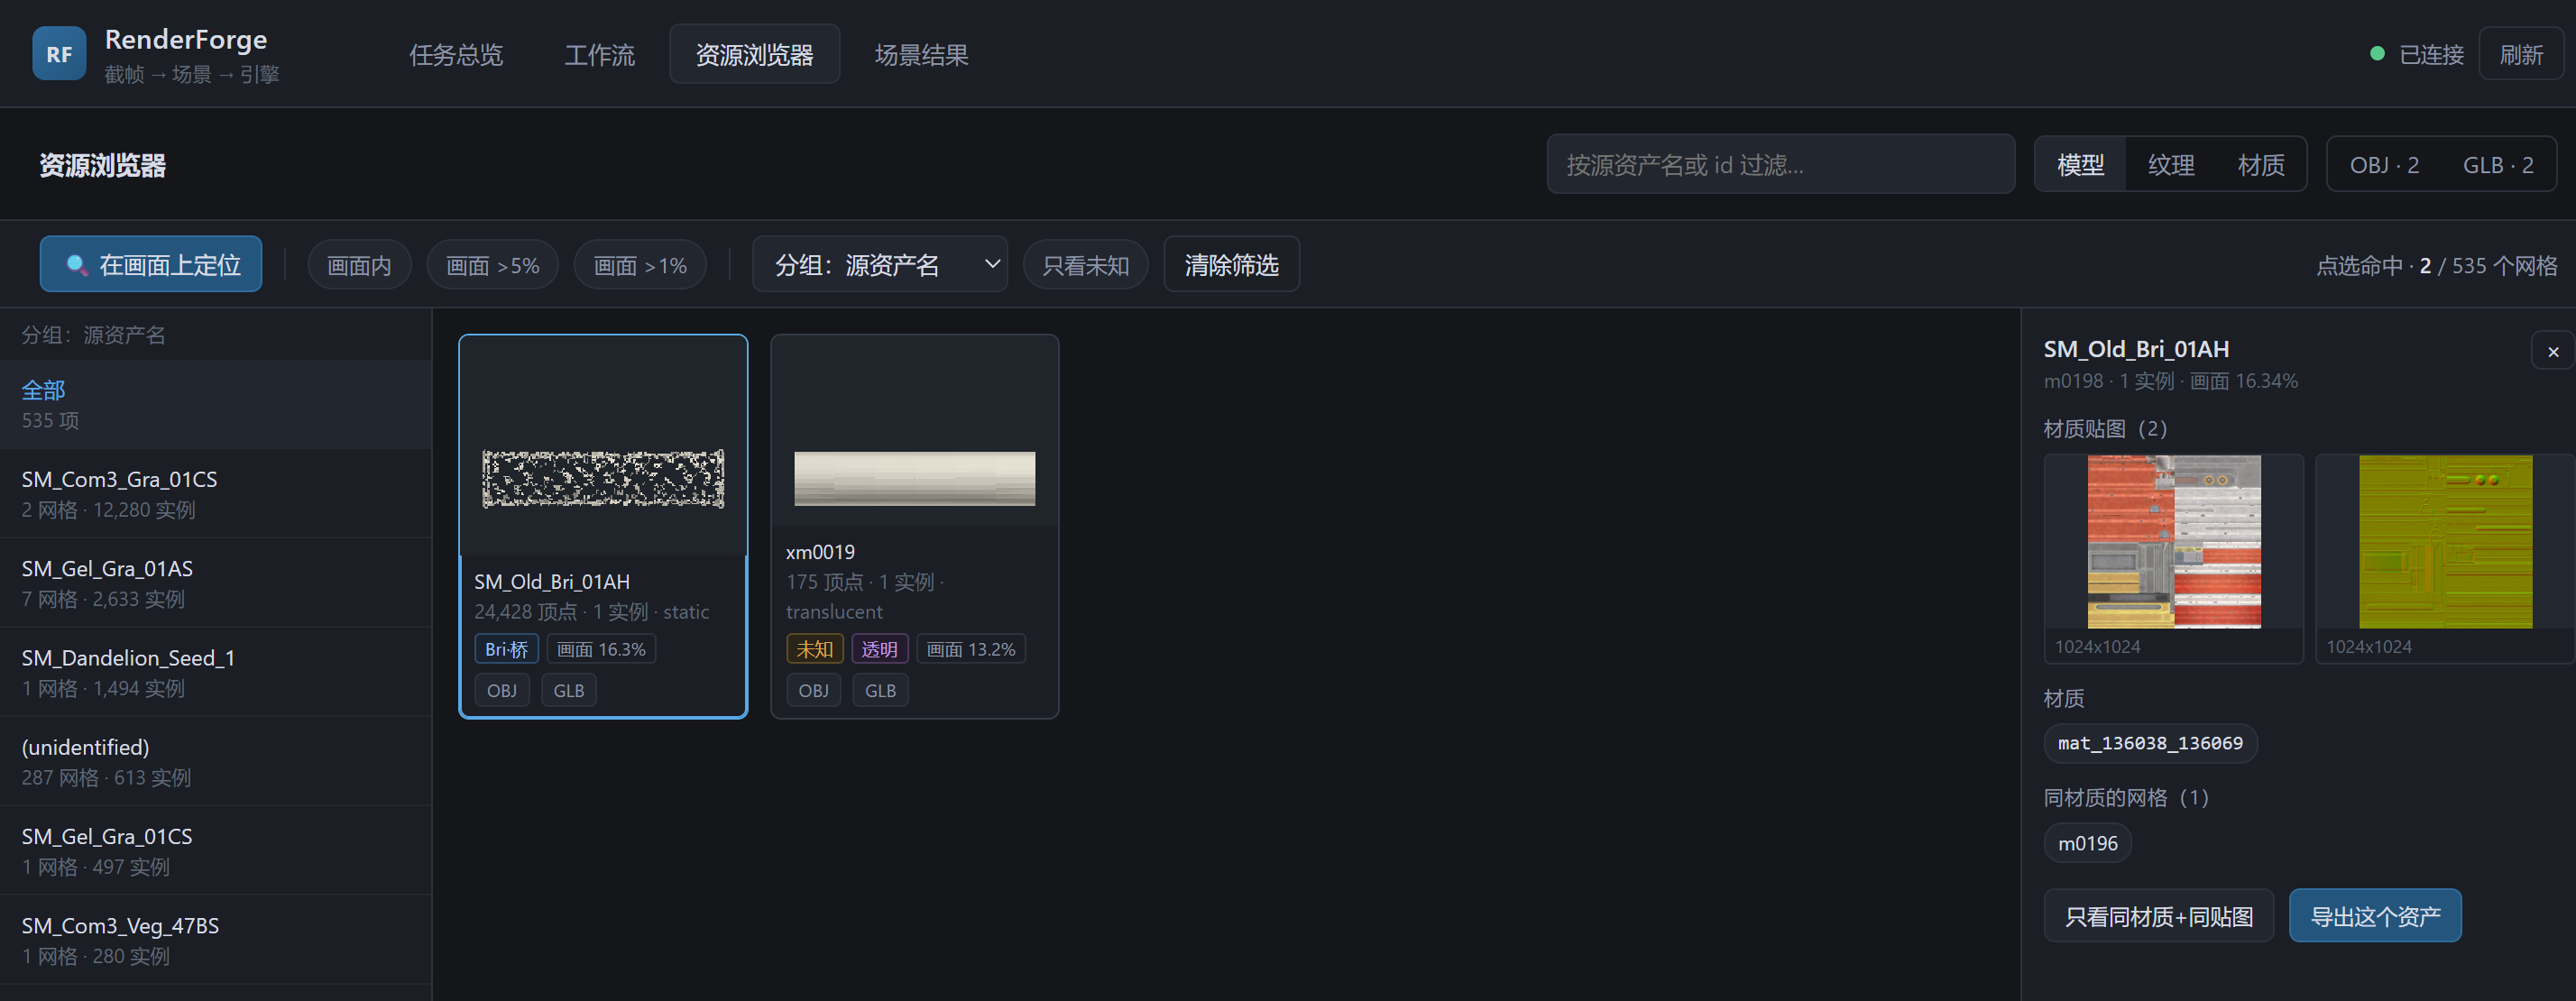
导出 —— 单个网格可导出 OBJ / GLB,贴图导出原始 PNG,筛选结果可整批打成 zip(内含 scene.json、INSTANCES.csv 记录每个实例的世界矩阵、CAMERA.json、REPORT.md)。大案例在子进程里跑,不阻塞页面。
项目结构
renderforge/                  Python 包
  cli.py                      python -m renderforge 的入口
  rd_scripts/                 在 RenderDoc 内部运行的脚本(Python 3.6,仅标准库)
    rf_extract.py             导出顶点/索引/贴图/常量缓冲;shaders 模式反汇编着色器
  ue_scripts/                 在 UE 内部运行的脚本(Python 3.11)
  ingest_3dmigoto.py          3DMigoto Frame Analysis 摄入
  ingest_unity.py             Unity 资源包摄入(UnityPy)
  build.py                    变换求解 + 相机求解 → scene.json
  solve.py                    最小二乘拟合、矩阵分解等数值方法
  space.py                    UE ↔ Unity 坐标空间转换
  identify.py                 与源资产库做指纹比对
  metrics.py                  SSIM / MAE / 覆盖率误差 / IoU
  caseinfo.py / pipeline.py   案例状态与可续跑步骤图
  mcp_server.py               MCP 服务器(stdio)
  adapters/                   游戏专用适配器(一个游戏一个模块,互不引用)
  web/                        本地可视化工作台
toolbox/                      工具注册表、游戏档案、工作流(数据驱动)
docs/                         架构、工具地图、里程碑截图
ue_project/  unity_project/   两个引擎的目标工程
workspace/<case>/             每个案例的产物(git 忽略)
两个中立的数据契约是项目可扩展的关键:
- Extract Package —— 摄入层的输出,与来源无关。RenderDoc 和 3DMigoto 都写这个形状。
- Scene Package —— 对账层的输出,发射器的输入。声明坐标空间(
ue/unity),带网格实例矩阵、材质、贴图、相机。
加一个新来源或新目标引擎,只需要写它到这两个格式之一的适配器,不用碰其他环节。
设计取舍
能不猜就不猜。 无法可靠求解的几何(billboard、粒子、GPU 间接绘制的部分)宁可跳过并记录,也不生成一个"看起来对"的假结果。scene.json 里每个被跳过的 draw 都有据可查。
证据分级。 材质混合模式分成 proven(从着色器反汇编 + 混合状态读出)和 judgement(推断)。同一个案例里 12 个透明材质,6 个 proven、5 个 judgement、1 个 skipped——这个区分写在导入结果里,不会被混为一谈。
指标是记录,不是判据。 SSIM 只用来回答"这次改动比上次好了吗",不设通过阈值,也不跨案例比较。相机是近似求解的,光照和游戏不同,所以它测量的从来不是像素一致性。
不装的东西不写成可用。 工具箱里每个工具都标状态:OK(本机对真实数据跑过)、OK*(合成数据)、OK(prior)(有历史证据但本次未跑)、cand(候选)、ref(仅参考)。没标 OK 的不要当作可用能力。
已知限制
- 只有鸣潮(D3D11 / UE4)有完整真实数据链路;Unity 源路线只在自建测试包上验证过
- Unity 侧当前有一个未修问题:捕获的天空穹顶网格在 Unity 里被渲染到相机前方,整帧被一个巨大的球面挡住。UE 侧正常。Unity 的 SSIM 数字因此只做记录,不代表质量
- RenderForge 通用发射器仍是预览级材质 / 默认光照 / 引擎天空;进阶案例(
cuibo_reverse)已重建天空、水、GI、材质与光照,但仍是近似;最终展示图是 50/50 合成,不参与 SSIM/MAE 对比 - 蒙皮/动画未还原,非刚体几何冻结在截获姿态
- 只有整帧指标,还不能回答"具体哪个物体不对"
- 逐材质常量块(真正的 PBR 路径)尚未解码
- ZZZ 适配器已实现但未接入 CLI
- 不支持 D3D12 / Vulkan 的实测验证
完整清单与推进顺序见 ROADMAP.md。
许可证与致谢
本项目采用 MIT 许可证。
使用到的第三方工具各有自己的许可证:RenderDoc(MIT)、3DMigoto、UnityPy(MIT)、CUE4Parse(Apache-2.0)、AssetRipper(GPL-3.0,仅作为独立进程调用,不链接、不复制代码)、three.js(MIT,已内置在 renderforge/web/static/vendor/)。
本项目不包含任何游戏的资源文件、截帧数据或密钥,也不提供获取它们的工具。截帧与资源解包需要使用你自己的工具和合法的游戏副本。请遵守你所研究游戏的服务条款与当地法律。
RenderForge 还在早期。如果你在研究类似的渲染逆向问题,欢迎开 issue 讨论。
Explore related projects
ytdl-org/youtube-dl
Command-line program to download videos from YouTube.com and other video sites
141,500 starsexcalidraw/excalidraw
Virtual whiteboard for sketching hand-drawn like diagrams
135,396 starsgodotengine/godot
Godot Engine – Multi-platform 2D and 3D game engine
119,840 starsmrdoob/three.js
JavaScript 3D Library.
117,905 stars