
coder-smookki/AIst-CyberHack102
coder-smookki/AIst-CyberHack102 has 10 GitHub stars and 1 forks. GitHot measured +1 stars in 24 hours. Last checked 2026-11-17 03:53 UTC. Last push 2026-11-15.
Measured star growth
- in 24h
- +1
- in 7 days
- Collecting history
- in 15 days
- Collecting history
- in 1 month
- Collecting history
Net star changes over overlapping periods, not daily totals. Missing measurements are left blank. Stars measure attention, not software quality.
About
КСТ Визор - AR-помощник обходчика оборудования: шильдик, узлы, дефекты и тип оборудования в реальном времени, датчики, правила и отчёты. Flutter + FastAPI + ONNX, работает в сети цеха без интернета. Хакатон «Кибер 102», команда AIst
Web & AppsREADME.md
Original
КСТ Визор




AR-помощник обходчика оборудования: узнаёт агрегат по шильдику, показывает его карточку и параметры, в реальном времени находит узлы, внешние дефекты и тип оборудования, читает манометр и записывает осмотр. Решение принимает инженер. Всё работает в сети цеха без интернета
APK · Видео · Презентация · Запуск в Docker
Кейс компании КСТ ЭНЕРГО ИНЖИНИРИНГ, хакатон «Кибер 102», команда AIst.
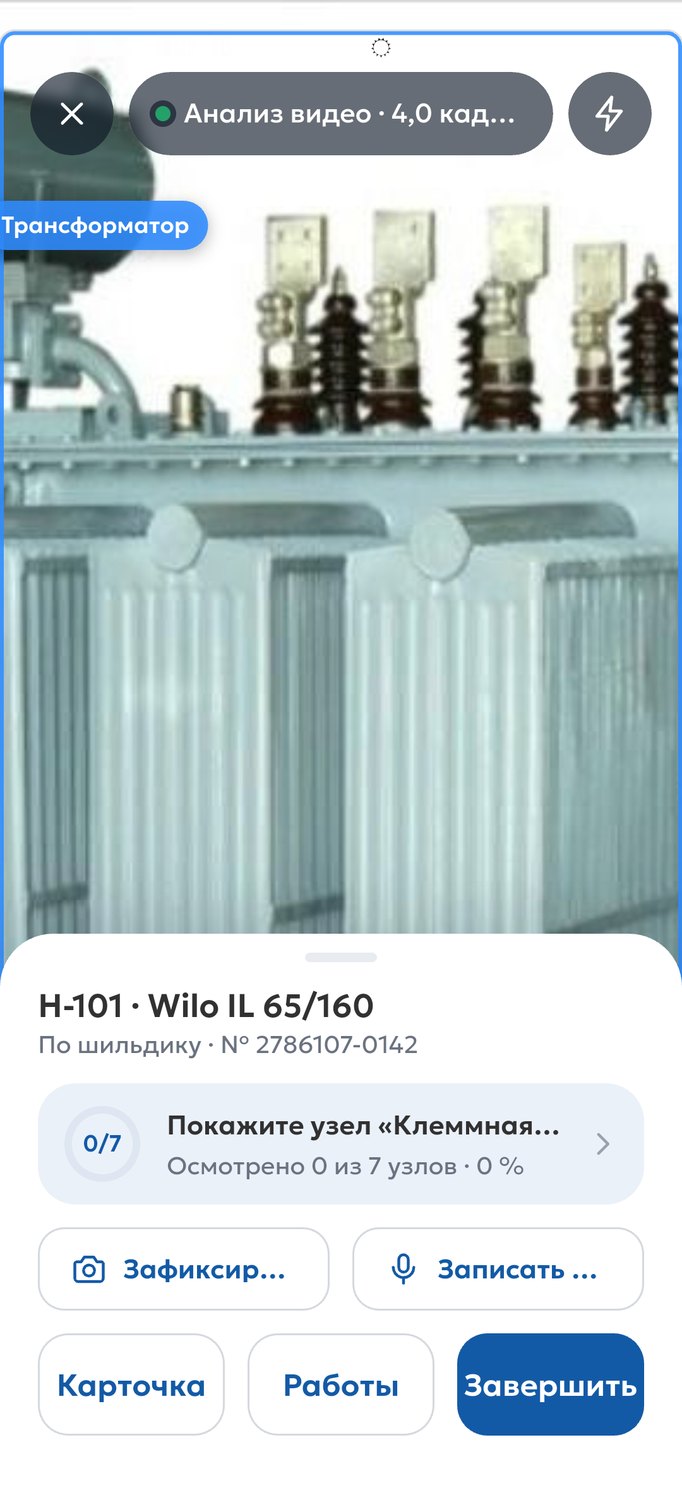
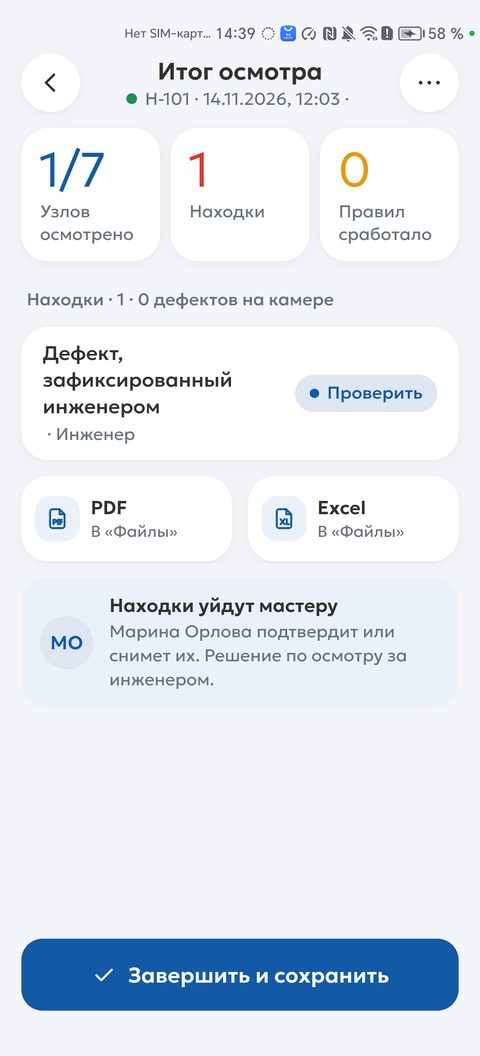
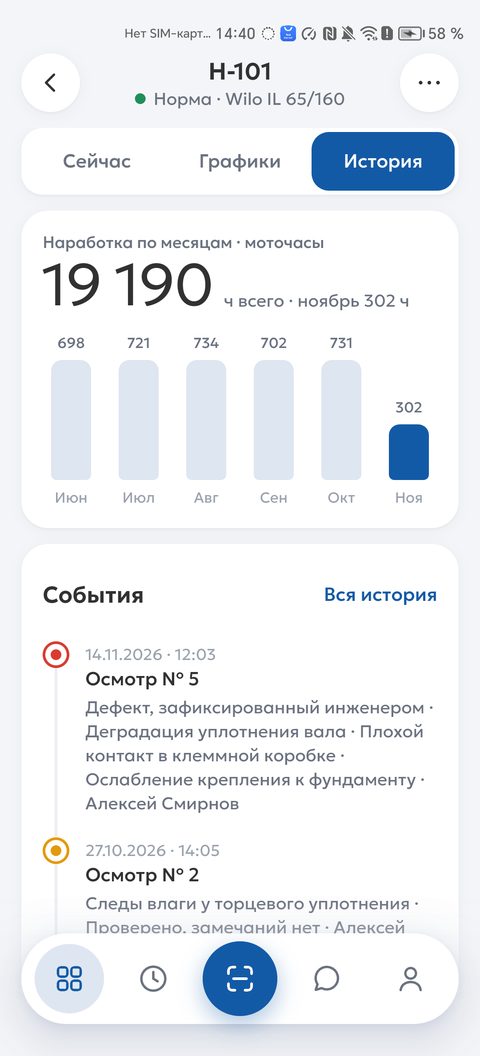
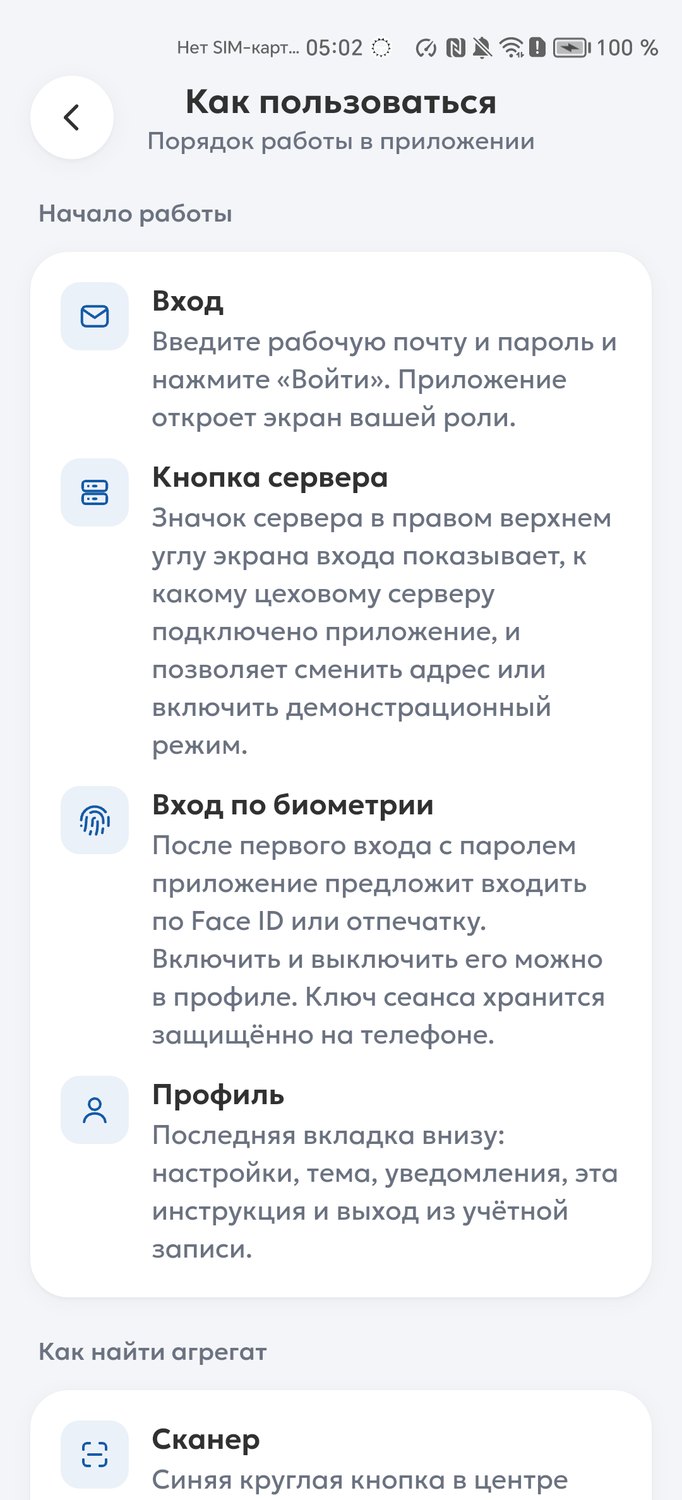
Видео
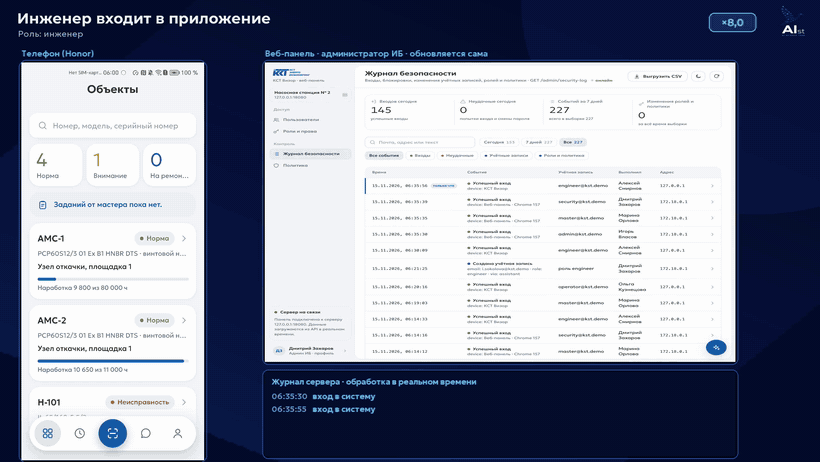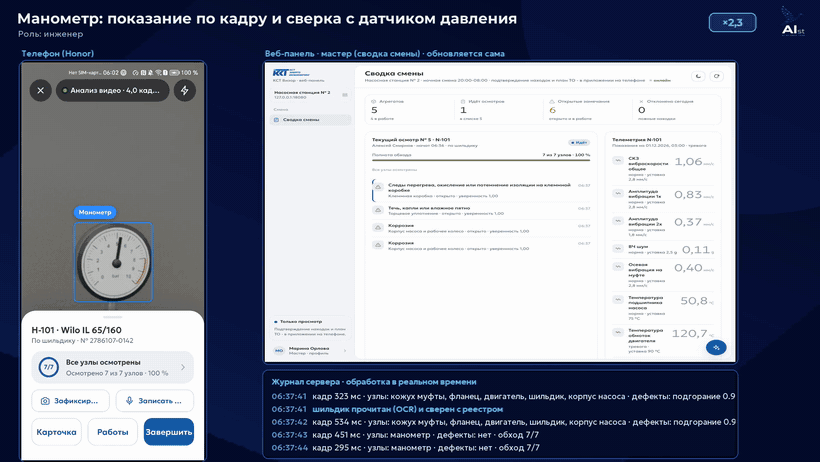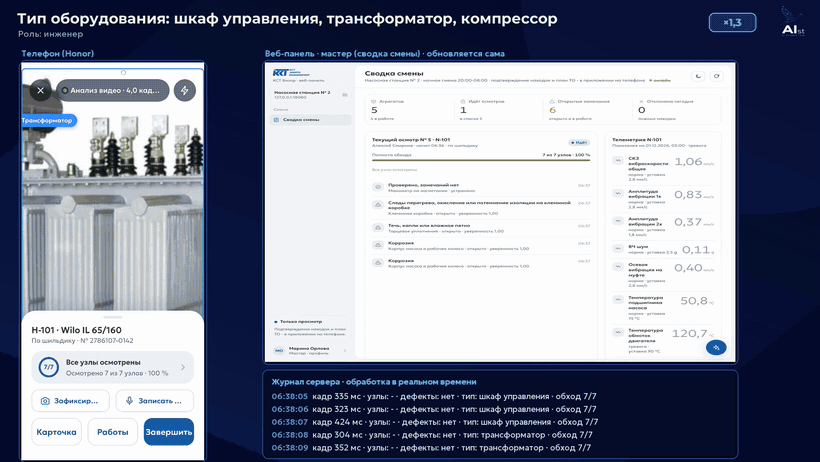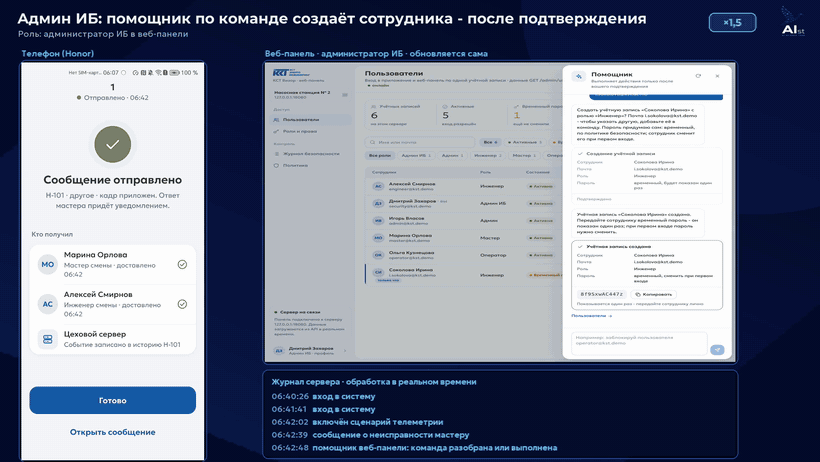
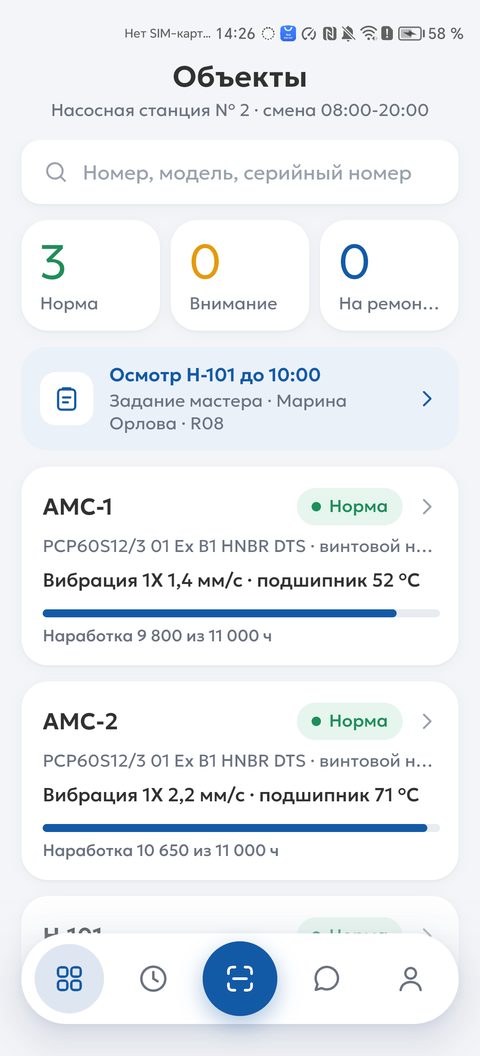
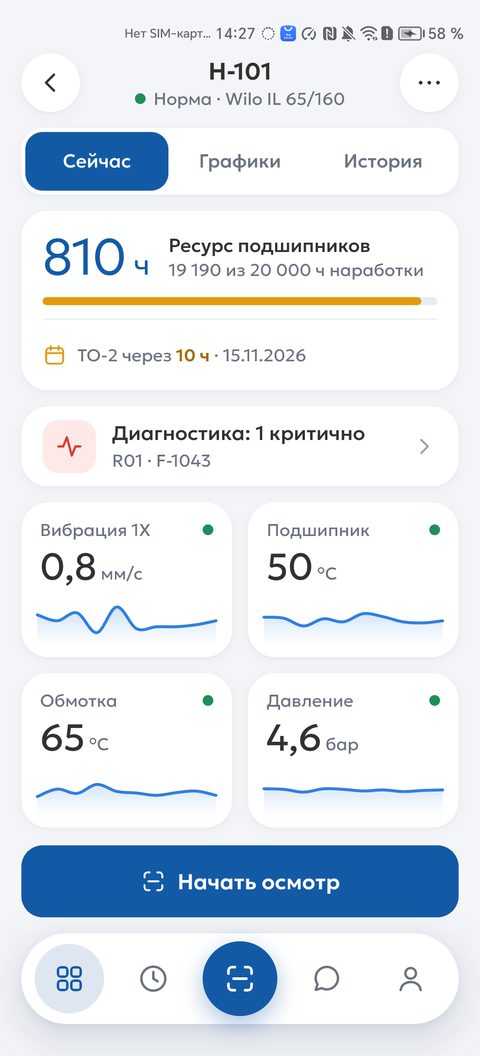
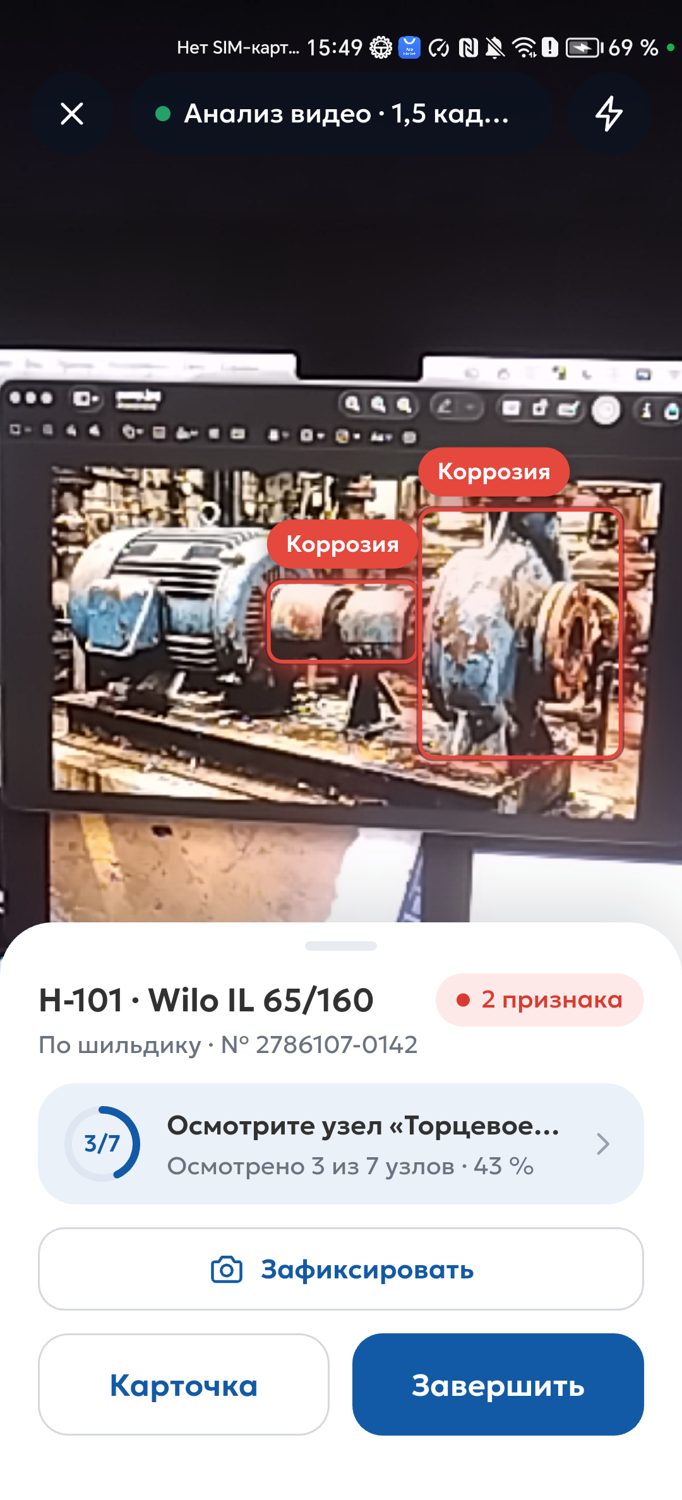
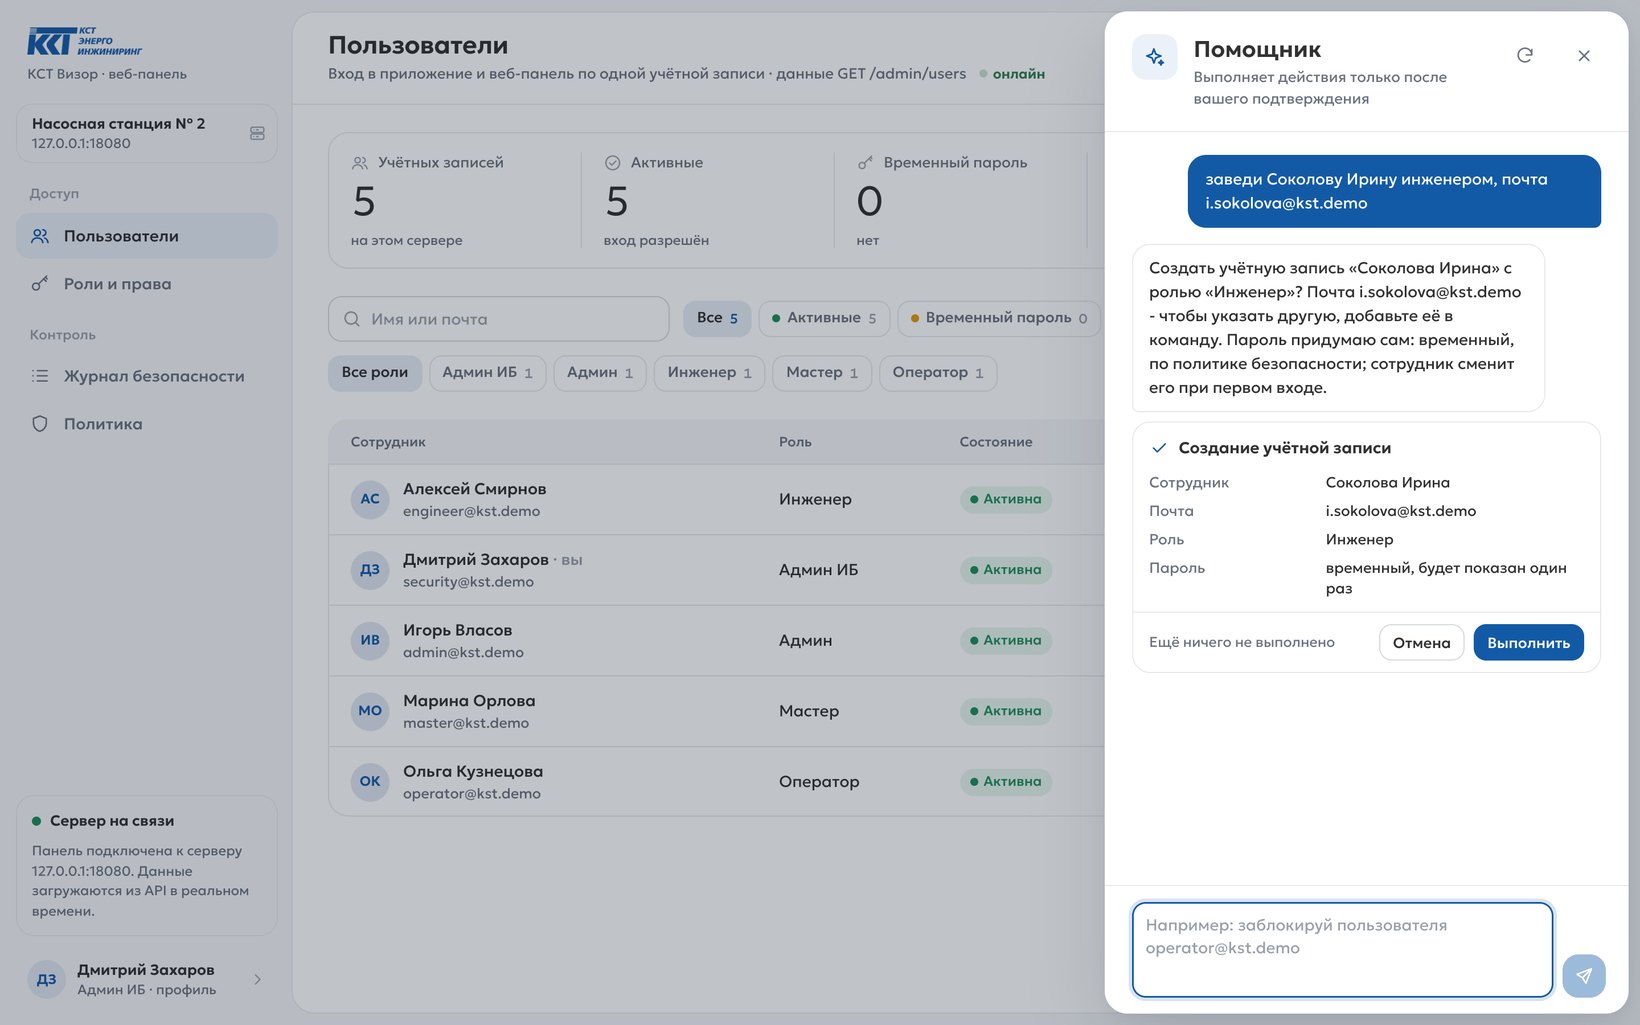
Демонстрация, 3:00: телефон и веб-панель одновременно - шильдик, карточка, осмотр, находки, шум, отчёт, ассистент без интернета, мастер, оператор, сценарий отказа от администратора, помощник веб-панели создаёт сотрудника по команде администратора ИБ
Прогон моделей, 1:09: рамки на тестовых наборах и итоговая таблица точности
Что где
| Что | Где |
|---|---|
| Приложение Android | Последний релиз: KST-Vizor.apk (arm64-v8a) и его SHA-256 |
| Презентация и видео | В том же релизе: презентация AIst-Presentation-Product (PPTX и PDF), видео демонстрации AIst-Demo-Video.mp4, видео прогона моделей AIst-Benchmark-ModelCV-Video.mp4 |
| Материалы для проверки | Materials_for_testing.zip в релизе: шильдики агрегатов и фото дефектов из открытых источников с авторами и лицензиями |
| Исходный код приложения | mobile/: Flutter, Android и iOS из одного кода |
| Сервер и веб-панель | server/: FastAPI; веб-панель и пульт на Next.js в web/, адреса /web/ и /panel/; прежняя версия без сборки - server/webadmin/, /web-classic/ |
| Модели | models/: detector.onnx, defects.onnx, описание, пороги и замеры в models/models.json |
| Данные | data/DATASETS.txt: источники, лицензии, объёмы, проверка повторов |
| Запуск | docker compose up -d --build в корне: Запуск в Docker |
| Сборка приложения | .github/workflows/mobile.yml |
Команда AIst
| Участник | Роль | GitHub |
|---|---|---|
| Ильин Кирилл | Разработчик, тимлид | @coder-smookki |
| Васильева Арина | Дизайнер, QA-тестировщик | @jfghmrr |
Итоги «Кибер 102»
Решение «КСТ Визор» не заняло призового места. Команда AIst считает судейство нечестным.
Первое место и приз 500 000 ₽ получила команда BashSquad. Ниже - кадр их решения с защиты:
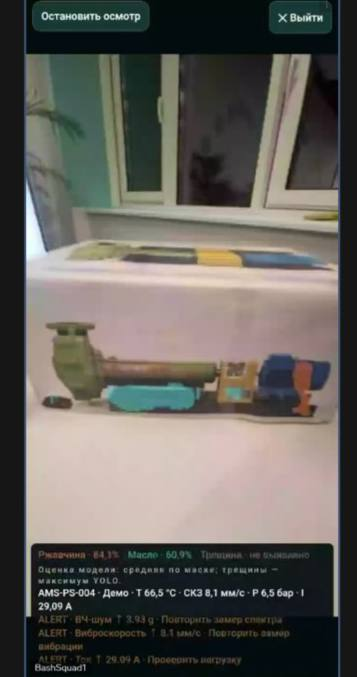
Сравнить решения можно самим: видео, замеры точности на проверочных данных и весь код «КСТ Визор» открыты в этом репозитории, сервер запускается одной командой в Docker.
Быстрый старт
- Скачайте
KST-Vizor.apkиз последнего релиза и установите на Android 7.0 и новее (arm64) - Запустите сервер в Docker (раздел ниже) и на экране входа нажмите «Сервер»: адрес
http://<IP компьютера>:8765. Без сервера приложение работает в «Демо-режиме» на встроенных данных - Войдите под одной из демо-учётных записей
- iOS 16.4 и новее: приложение собирается из того же кода, см. Сборка приложения
adb install -r KST-Vizor.apk
Демо-учётные записи, пароль у всех demo12345:
| Роль | Почта |
|---|---|
| Инженер | [email protected] |
| Мастер | [email protected] |
| Оператор | [email protected] |
| Админ | [email protected] |
| Админ ИБ | [email protected] |
APK подписан отладочным ключом сборки. Новая сборка из CI не обновит установленную поверх, сначала удалите старую.
Задача и решение
Проблема. Обходчик проверяет насосные агрегаты по памяти и бумажным листам. Параметры датчиков, наработка, прошлые замечания и нормативы лежат в разных системах, а в цеху часто нет интернета. Внешние дефекты (коррозия, течь, подгорание клеммной коробки, снятый кожух муфты) легко пропустить, а записи осмотра потом сложно проверить.
Решение. Телефон и сервер в локальной сети цеха:
- Инженер наводит камеру на шильдик. Сервер читает его и находит агрегат по серийному номеру или модели. Если подходят несколько агрегатов, приложение предлагает выбрать, а не угадывает. QR и ручной выбор остаются запасными путями
- Открывается карточка: параметры датчиков рядом с уставками, графики, наработка, ТО, история осмотров
- «Начать осмотр»: маршрут по узлам в порядке важности (прошлое замечание, датчик, ресурс, плановый осмотр)
- Камера передаёт кадры на сервер по WebSocket, поверх видео рисуются рамки узлов и дефектов. Обход отмечает осмотренные узлы
- Правила диагностики сводят камеру, пороги датчиков и остаточный ресурс в вывод с доказательствами
- Инженер фиксирует находку кадром с камеры и решает сам: «Это дефект» или «Не дефект». Загрузки из галереи нет, автоматически ничего не записывается
- Запись звука агрегата 2-30 с: уровень, спектр, тональные пики по оборотам, импульсный шум. Признаки звука - только кандидаты, их подтверждает инженер
- Итог осмотра уходит мастеру: мастер подтверждает или отклоняет находки с комментарием. Отчёт PDF и Excel: способ опознания, обход узлов, все находки с кадрами и признаками, отклонённые отдельно, датчики с графиками за 24 часа и 7 дней, звук со спектром, рекомендации, следующее ТО, подписи
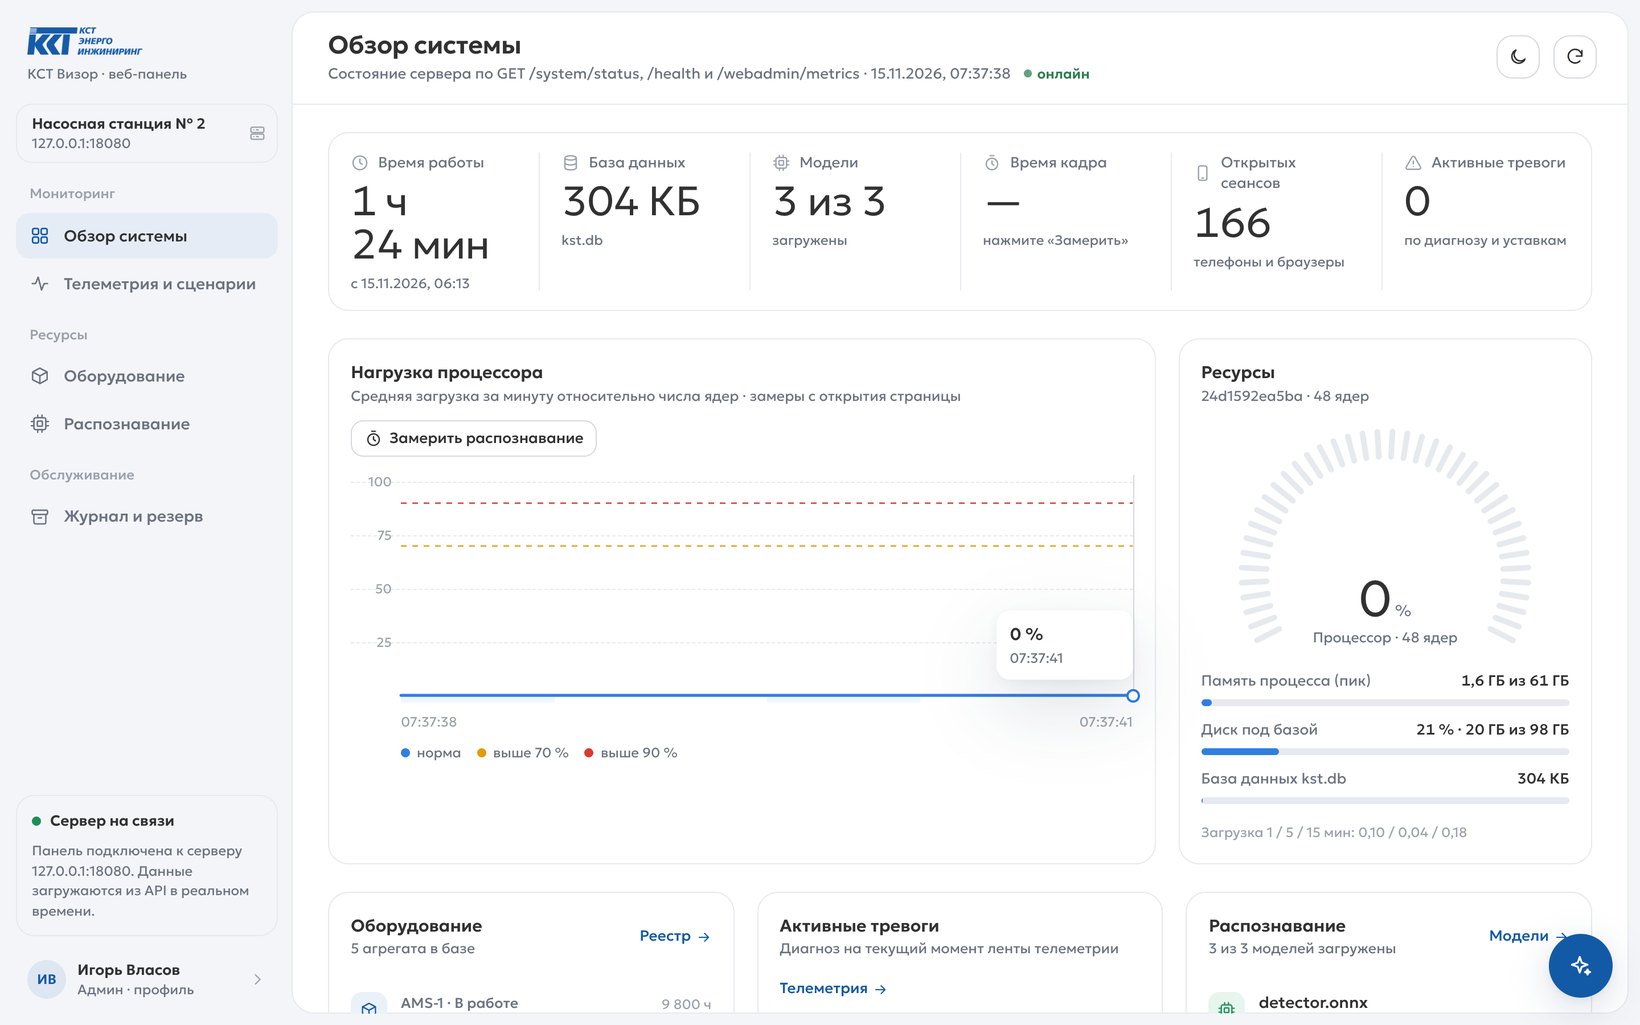
- Веб-панель обновляется сама: осмотры, находки, входы и события появляются там в реальном времени
- Помощник веб-панели понимает команды обычным текстом: «заведи Соколову Ирину инженером», «включи перегрев обмоток на Н-101», «сводка смены». Он показывает план, выполняет его только после подтверждения и только с правами вошедшего пользователя, каждое действие попадает в журнал безопасности. Языковой модели и обращений в сеть нет: команда, которую помощник не понял, не выполняется
Демо-станция: насосы АМС-1, АМС-2, Н-101, шкаф управления ШУ-3 и силовой трансформатор ТР-1, у каждого свой шильдик и карточка.
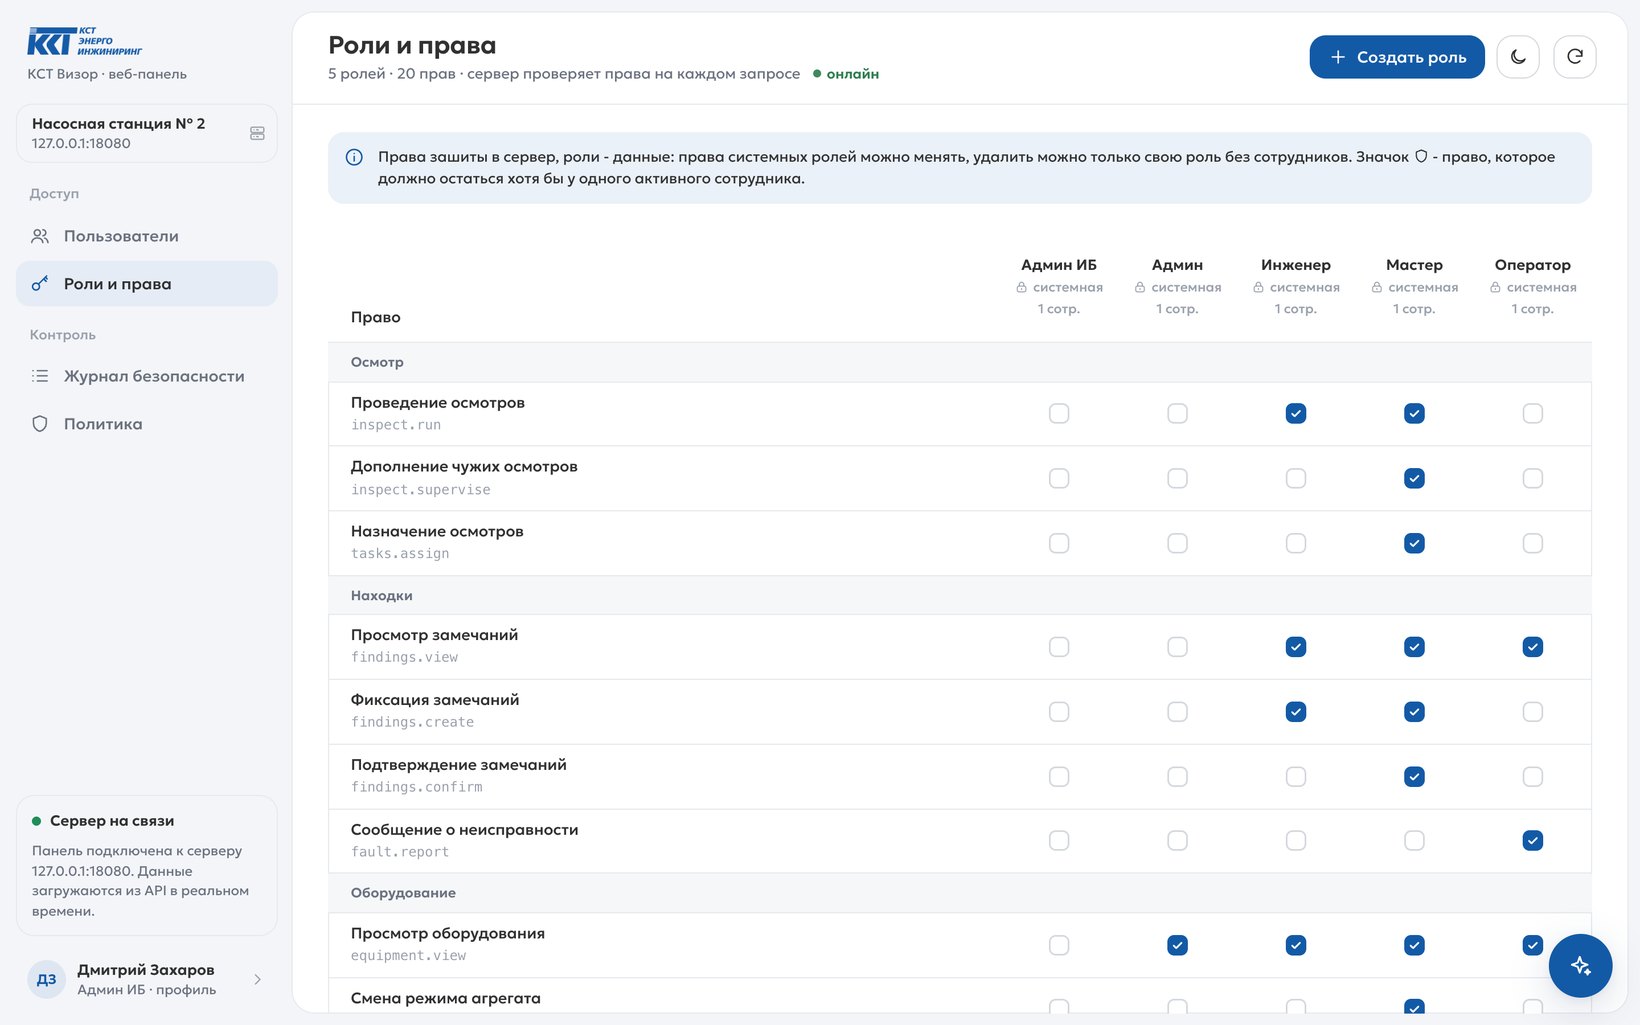
Роли
Права хранятся в базе и проверяются сервером на каждом запросе. Админ ИБ меняет матрицу прав, но сервер не даст оставить систему без единого активного сотрудника с правом управлять пользователями и ролями.
| Роль | Что может |
|---|---|
| Инженер | Объекты смены, поиск, карточка агрегата с параметрами, графиками и историей, распознавание шильдика, осмотр с камерой, маршрут и покрытие узлов, фиксация находок, диагностика по правилам, итог, отчёт PDF и Excel, задания от мастера, помощник |
| Мастер | Всё, что инженер, плюс сводка смены, подтверждение находок, план обслуживания, назначение осмотров, режим агрегата, управление телеметрией, отчёты всех инженеров |
| Оператор | Просмотр объектов, параметров и находок, сообщение о неисправности с кадром камеры, лента событий, помощник |
| Админ | Состояние системы и сервера, реестр оборудования, сценарии телеметрии и курсор времени для демонстрации, модели распознавания и замер скорости, журнал событий, резервные копии базы |
| Админ ИБ | Пользователи и сессии, временные пароли, блокировка с причиной, роли и матрица прав, журнал безопасности с фильтрами и выгрузкой CSV, политика паролей, блокировок и сессий. Доступа к оборудованию у этой роли нет |
Цепочка работы: оператор сообщает о неисправности, мастер назначает задание инженеру, инженер завершает осмотр этого агрегата, задание закрывается, уведомления строятся из заданий и сообщений.
Как устроено
Телефон (Flutter, Android и iOS)
  камера -> JPEG в отдельном потоке -> до двух кадров в обработке
  |                                   ^
  | WebSocket /ws/inspect/{id}        | рамки, статусы, покрытие узлов, подсказка
  v                                   |
Сервер цеха (FastAPI, Docker)
  распознавание  detector.onnx (узлы) + defects.onnx (дефекты), ONNX Runtime на CPU
  шильдик        RapidOCR, поиск серийных номеров и моделей реестра в тексте
  манометр       поиск циферблата и стрелки классическим CV, шкала из карточки
  телеметрия     базы заказчика без изменений + смоделированные каналы и сценарии отказов
  правила        26 правил: R01-R12 заказчика, S01-S05 уставки, V01 камера, N01 звук,
                 C01-C03 шкаф, T01-T04 трансформатор; нехватка данных = «Недостаточно данных»
  звук           анализ WAV: уровень, спектр, пики по оборотам, импульсный шум
  осмотры        маршрут, покрытие, находки с кадром, отчёты PDF и Excel
  доступ         scrypt, JWT с ротацией refresh, роли и права в базе
  |
  +--> SQLite: пользователи, оборудование, осмотры, журналы
  |
  v
Веб-панель /web/ и пульт /panel/ (Next.js, статическая сборка внутри того же контейнера, без CDN)
  Админ ИБ, Админ, сводка Мастера, помощник с подтверждением действий; обновляется сама за 1-2 секунды
| Компонент | Что делает |
|---|---|
mobile/ |
Приложение: вход с биометрией, роли, камера и AR-рамки, карточки, графики, осмотр, отчёты, помощник. Работает с сервером или в «Демо-режиме» |
mobile/lib/core/llm |
Помощник на телефоне: поиск по встроенной справке, при достаточной памяти локальная языковая модель через llama.cpp |
server/ |
API, распознавание по WebSocket, телеметрия, правила, осмотры, отчёты, роли и права, журнал безопасности |
server/webadmin/ |
Веб-панель администраторов |
cv/ |
Обучение, экспорт, оценка моделей, чтение шильдика и манометра, сборщики наборов данных |
blender/ |
Параметрическая сцена насосного агрегата и автоматическая разметка рендеров |
Dockerfile, docker-compose.yml |
Образ сервера вместе с веб-панелью и запуск одной командой |
Распознавание идёт на сервере, а не на телефоне: заказчик допускает локальный сервер, один путь для iOS и Android, модели меняются без пересборки приложения.
Статусы рамок. Дефект с уверенностью от 0,5 - красный «дефект». Ниже, но не ниже порога модели - жёлтый «проверить», такие рамки не скрываются: по словам заказчика, пропущенный дефект хуже ложной тревоги. Узлы, которых камера ещё не видела, остаются серыми.
Стек
| Часть | Версии |
|---|---|
| Приложение | Flutter 3.44.7, Dart 3.12.2, flutter_riverpod 3.3.2, go_router 17.3.0, camera 0.12.2, http 1.6.0, web_socket_channel 3.0.3, llamadart 0.19.9 (llama.cpp) |
| Сервер | Python 3.11, FastAPI 0.162.7, Starlette 1.10.0, Uvicorn 0.54.0, SQLAlchemy 2.1.8 и SQLite, PyJWT 2.15.1, reportlab 5.1.0, openpyxl 3.1.5 |
| Распознавание | ONNX Runtime 1.32.0, libreyolo 1.7.4, RapidOCR 3.10.0, OpenCV 5.0.0.93, NumPy 2.4.6 |
| Данные для обучения | Blender 5.2 LTS, GPU Kaggle |
| Развёртывание | Docker и Compose, Caddy 2.10.2, nginx с TLS на входе |
| CI | GitHub Actions: APK на Ubuntu, IPA на macOS |
Модели
| Назначение | Модель | Вход | Размер | Лицензия весов |
|---|---|---|---|---|
| Узлы агрегата | LibreYOLO9t, 11 классов | 640 px | 8,4 МБ | MIT |
| Внешние дефекты | RF-DETR nano (LibreRFDETRn), 4 класса, int8 | 384 px | 33,6 МБ | Apache-2.0 |
| Тип оборудования | LibreYOLO9t, 5 типов | 640 px | 8,4 МБ | MIT |
| Текст шильдика | RapidOCR, модели PP-OCR | Apache-2.0 | ||
| Помощник на телефоне | Qwen3-0.6B GGUF, Q8_0 и Q4_K_M | 639 и 397 МБ | Apache-2.0 |
Узлы: motor, pump_casing, flange, coupling_guard, coupling_no_guard, terminal_box, terminal_box_burnt, nameplate, gauge, leak, corrosion. Дефекты: corrosion, leak, terminal_box_burnt, damage (трещина, излом, повреждение изоляции). Код обучения и вывода тоже под MIT и Apache-2.0: Ultralytics не используется, потому что её код и веса под AGPL-3.0.
Пороги сервера: узлы 0,25, дефекты 0,15. Модели узлов и дефектов работают вместе, рамки объединяются.
Третья модель подсказывает тип оборудования в кадре: насосный агрегат, шкаф управления, трансформатор, электродвигатель, компрессор. Это только подпись: агрегат определяет шильдик, подсказка его не меняет, дефектом не считается и ничего не записывает. Пороги по классам 0,5-0,6 выбраны на проверочной части. Класс «задвижка» обучен, но выключен: на снимках без оборудования он ещё даёт ложные рамки.
Прогон моделей на видео. AIst-Benchmark-ModelCV-Video.mp4 в релизе: обе модели на тестовых наборах (рендеры 3D-модели, реальные фото узлов, фото дефектов из открытых источников, шильдики) с рамками на каждом кадре и итоговой таблицей, все числа посчитаны этим прогоном.
Замеры. Строки «как на сервере» - из models/models.json: исходные снимки, единый порог модели дефектов 0,15 (до порогов по классам). Строки «как в поставке» - прогон 14.11.2026 с порогами по классам из того же файла на кадрах, ужатых до 720 px и JPEG 80, как их отправляет приложение (видео AIst-Benchmark-ModelCV-Video.mp4 в релизе). Рамка верна при совпадении класса и пересечении от 0,5. Ни один из наборов ниже не участвовал в обучении и выборе модели.
| Модель | Набор | Результат |
|---|---|---|
| Узлы | Тест рендеров, 70 кадров, порог 0,25 | точность 0,939, полнота 0,992, mAP50 0,981 |
| Узлы | Реальные снимки узлов, 42 снимка, порог 0,25 | точность 0,952, полнота 0,909, mAP50 0,600 |
| Узлы | Прежняя модель только на рендерах, те же 42 снимка | точность 0,185, полнота 0,114, mAP50 0,104 |
| Обе модели, как на сервере | Отложенные снимки заказчика, 8; исходные снимки, единый порог 0,15 | точность рамок 0,625, полнота 0,556, дефект найден на 6 из 8, верный класс на 0,625 снимков, mAP50 0,417 |
| Обе модели, как в поставке | Те же 8 снимков; кадр 720 px, JPEG 80, пороги по классам | точность рамок 0,50 (5 верных, 5 лишних, 4 пропущено), полнота 0,556 |
| Обе модели, как на сервере | Те же снимки, 40 копий с имитацией съёмки монитора | дефект найден на 0,90 снимков, точность рамок 0,279, полнота 0,422 |
| Обе модели, как на сервере | Снимки из сети, 46 с дефектами и 29 чистых; исходные снимки, единый порог 0,15 | дефект найден на 0,891, верный класс на 0,674, ложная тревога на 0,138 чистых |
| Обе модели, как в поставке | Те же снимки; кадр 720 px, JPEG 80, пороги по классам | дефект найден на 38 из 46 (0,826), верный класс на 29 из 46 (0,630), ложная тревога на 4 из 29 чистых (0,138), красных рамок на чистых нет |
| Обе модели, как на сервере | Проверочная часть, 519 кадров | точность рамок 0,426, полнота 0,691, mAP50 0,675 |
| Тип оборудования | Тест, 271 кадр, пороги по классам | точность / полнота: насосный агрегат 0,915 / 1,0; шкаф управления 0,988 / 0,798; трансформатор 0,929 / 0,722; электродвигатель 1,0 / 0,953; компрессор 1,0 / 1,0 |
| Тип оборудования | Кадры без оборудования, 163, и снимки помещений, 17 | рамка на 2 кадрах из 163 (0,012) и ни на одном из 17 |
| Тип оборудования | Прежняя модель, тот же тест | насосный агрегат 0,914 / 0,744; шкаф управления 0,988 / 0,838; трансформатор 0,833 / 0,556; электродвигатель 1,0 / 0,965; компрессор 1,0 / 1,0 |
| Скорость | Значение | Условия |
|---|---|---|
| Модель узлов | 40 мс | ONNX Runtime на CPU, 640 px; повторный замер под нагрузкой других задач 75 мс |
| Модель дефектов | 80 мс | ONNX Runtime на CPU Apple M4 под нагрузкой других задач, 384 px |
| Модель типа оборудования | 25 мс | ONNX Runtime на CPU Apple M4, 640 px |
Кадр туда и обратно через /ws/detect |
медиана 171 мс, p90 188 мс | обе модели, сервер на M4, кадры 1280 px, около 6 кадров в секунду |
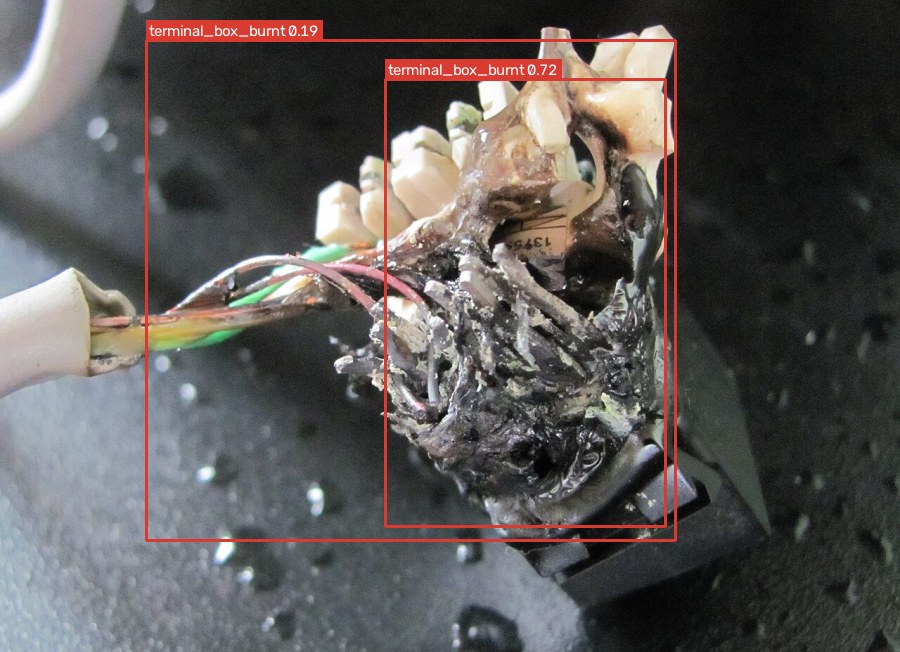
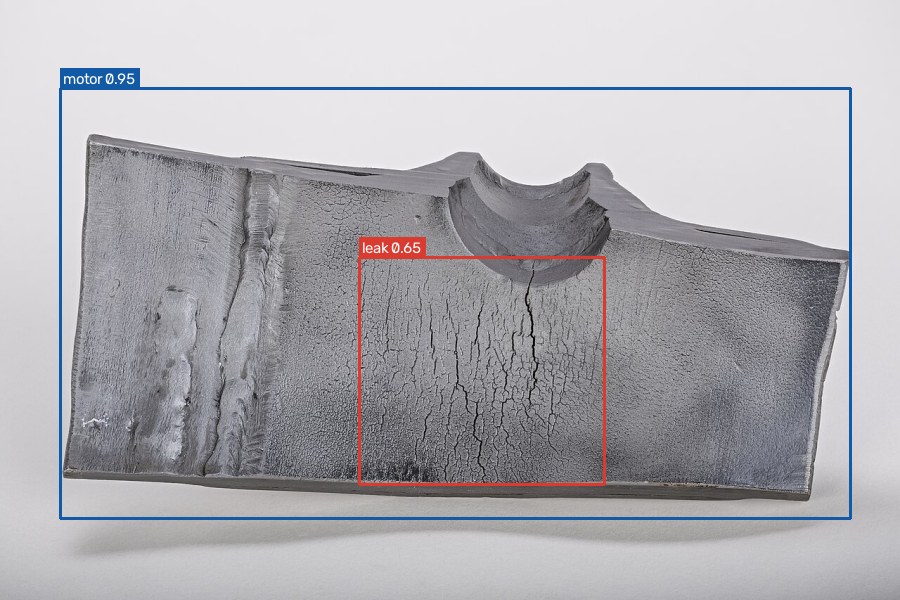
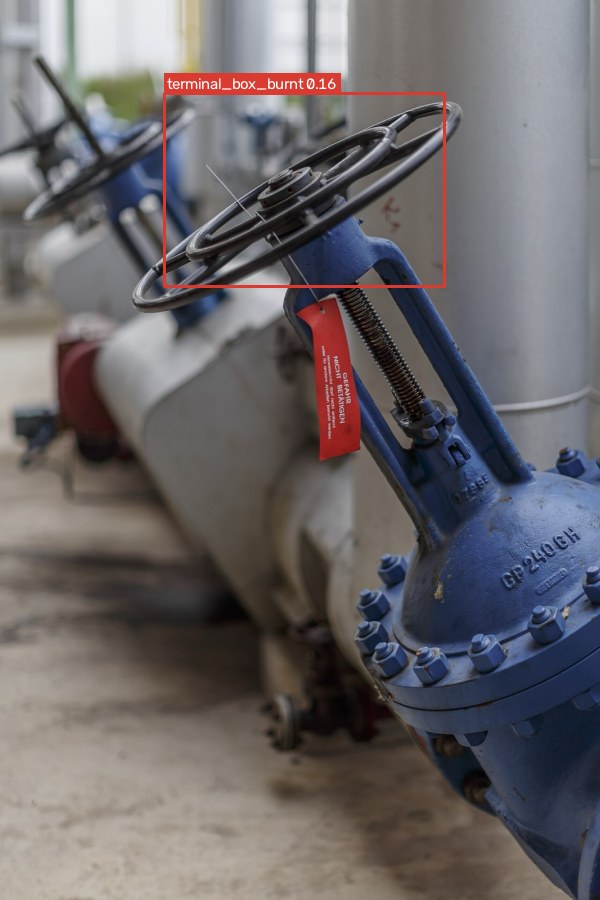
Слева направо: подгоревшие контакты найдены; трещина найдена, но названа течью; ложная тревога на исправной задвижке. Снимки из тестового набора, Wikimedia Commons, CC BY-SA 3.0: Gabriel Acquistapace, CEphoto, Uwe Aranas, CEphoto, Uwe Aranas.
Данные
Подробно, с адресами и лицензиями каждого источника, в data/DATASETS.txt. Сами данные в репозиторий не входят.
| Набор | Что это | Для чего |
|---|---|---|
| Рендеры Blender | Собственная сцена насосного агрегата, разметка при рендере: обучение 296, проверка 50, тест 70 | Модель узлов, замер шильдика и манометра |
| Снимки заказчика | 54 файла, размечено 38 снимков, 54 рамки. 8 снимков отложены и в обучение не попадали ни в каком виде | Модель дефектов, копии «с монитора» для демонстрации на экране |
| Реальные снимки узлов | Roboflow electric-motor-housing (CC BY 4.0), Wikimedia Commons (CC0, PD, CC BY, CC BY-SA), снимки заказчика: обучение 136, тест 42 | Модель узлов |
| Сборка дефектов v3 | Ostrava corrosion (CC BY 4.0), corrosion-bi3q3 (CC BY 4.0), SAFE-Net (GPL), Corrosion Condition State (CC0), наборы Roboflow и Kaggle по коррозии, течам, подгоревшим контактам, трубам и изоляции: обучение 4908 и 1800 экранных копий, проверка 519 | Модель дефектов |
| Сборка типов оборудования v2 | Roboflow electric-panel (MIT), substation-equipment, valve, compressor, valve-detection, valveandpump, pumps (все CC BY 4.0), рендеры и реальные снимки узлов, кадры без оборудования: обучение 2984, проверка 255, тест 271 | Модель типа оборудования |
| Тестовый набор из сети | 90 снимков Wikimedia Commons, Zenodo и Mendeley Data, лицензия у каждого своя | Только проверка: доля найденных дефектов и ложных тревог |
- Каждый обучающий кадр сравнён с защищёнными снимками (отложенные снимки заказчика, их копии, тест из сети, тест узлов) по pHash и dHash, с кадрированиями и отражениями. Совпадения выброшены, пограничные пары просмотрены глазами
- Снимки заказчика на Kaggle загружались в закрытый набор с разрешения заказчика. Отложенные снимки и тест из сети на Kaggle не загружались, все замеры считались локально
- Часть открытых наборов (SAFE-Net под GPL, снимки Roboflow и Kaggle из сети) пригодна только для прототипа
- Четвёртая сборка дефектов (9422 кадра) и наборы для следующего круга модели узлов (манометры, шильдики, фланцы) собраны, но в поставку пока не входят
Запуск в Docker
Всё серверное решение - API, распознавание (обе модели и чтение шильдиков), правила, отчёты, веб-панель /web/ и пульт демонстрации /panel/ - собирается в один контейнер. Нужен Docker с плагином compose.
git clone https://github.com/coder-smookki/AIst-CyberHack102.git
cd AIst-CyberHack102
docker compose up -d --build
docker compose ps        # статус healthy - сервер готов
- Веб-панель: http://localhost:8765/web/, пульт демонстрации: http://localhost:8765/panel/, проверка: http://localhost:8765/health
- Демо-учётные записи создаются при первом запуске, пароль у всех
demo12345 - Телефон: на экране входа кнопка «Сервер», адрес
http://<IP компьютера>:8765, телефон и компьютер в одной сети - База, ключ подписи токенов и резервные копии лежат в томе
kst-runtimeи переживают пересборку - Телеметрия заказчика в репозиторий не входит: положите
data/customer/Вибрация/*.xlsxиdata/customer/Температура/*.xlsxдо сборки. Без них сервер запускается, но показания датчиков и графики недоступны - Модели распознавания текста берутся из пакета
rapidocrвнутри образа, интернет нужен только для сборки - Остановить:
docker compose down, журнал:docker compose logs -f app
Без Docker: python3.11 -m venv .venv && .venv/bin/pip install -r requirements.txt && .venv/bin/python -m server --port 8765.
Сборка приложения
Нужны Flutter 3.44.7, JDK 21, Android SDK 36 с NDK 28.2.13676358, для iOS - Xcode и macOS.
cd mobile
flutter pub get
python3 tool/fetch_llm.py download --repo Qwen/Qwen3-0.6B-GGUF --file Qwen3-0.6B-Q8_0.gguf \
  --id kv-main --title "Основная модель" --min-ram 7000 --min-ios-avail 3000 --context 2048 --snippets 3
flutter build apk --release --split-per-abi --target-platform android-arm64 --dart-define=KST_APP_KEY=<ключ>
flutter build ios --release --no-codesign --dart-define=KST_APP_KEY=<ключ>
- Веса языковой модели большие и в git не входят. Без них помощник отвечает поиском по справке.
python3 tool/fetch_llm.py listпоказывает, какие уровни модели лежат в сборке - Телефоны и планшеты Android и iOS собираются из одного кода. На планшете содержимое держится в центральной колонке, во время съёмки осмотра экран остаётся в книжной ориентации
- В приложении есть раздел «Как пользоваться»: что значит каждая рамка и кнопка, порядок осмотра, отдельная часть для каждой роли. Он открывается с экрана входа и из профиля
KST_APP_KEYнужен только если сервер закрыт паролем сайта. Для локального сервера и «Демо-режима» его можно не задавать
CI. mobile.yml собирает APK arm64-v8a на Ubuntu и IPA без подписи на macOS:
| Событие | Что получается |
|---|---|
Push в main |
APK arm64-v8a и IPA в артефактах запуска на 7 дней, без весов модели |
| Ручной запуск | То же, галочка with_llm добавляет веса модели |
Тег v* |
APK arm64-v8a, универсальный APK и IPA с весами модели в GitHub Release, рядом SHA-256 |
Проверка качества
.venv/bin/ruff check .          # правила E, F, W, I, B, UP, SIM, RUF
.venv/bin/black --check .       # единый формат, строка до 130 знаков
.venv/bin/mypy                  # типы серверного кода
.venv/bin/python -m pytest -q   # тесты сервера
cd mobile && flutter analyze && flutter test
- Настройки
ruff,blackиmypyлежат в pyproject.toml, те же проверки запускает .pre-commit-config.yaml перед коммитом и quality.yml в CI - Тесты сервера покрывают правила на всей таблице заказчика, роли и права, осмотр, отчёты, помощника веб-панели и работу без обращений к внешним адресам
- Тесты приложения проходят 34 основных экрана на размерах телефона и планшета от 360×640 до 1366×1024 в обеих ориентациях и падают при любом выходе содержимого за край
Сценарий проверки
Перед началом: сервер запущен, приложение установлено и подключено к серверу.
- Войдите как
[email protected]: открываются «Объекты» с агрегатами станции и заданием мастера - Нажмите центральную кнопку и наведите камеру на шильдик агрегата: открывается его карточка. Без шильдика агрегат выбирается из списка
- В карточке на вкладке «Сейчас» параметры датчиков рядом с уставками, ресурс подшипников и срок ТО, на вкладках «Графики» и «История» - тренды и прошлые осмотры
- Нажмите «Начать осмотр» и обойдите агрегат: поверх видео появляются рамки узлов и дефектов, счётчик осмотренных узлов растёт
- Нажмите «Зафиксировать»: находка сохраняется с кадром камеры
- Нажмите «Завершить»: итог осмотра с узлами, находками и сработавшими правилами, выгрузка PDF и Excel
- Войдите в веб-панель как
[email protected]: создайте пользователя, выдайте временный пароль, снимите право у роли и посмотрите, как сервер не даёт отнять последнее право управления ролями - Войдите в веб-панель как
[email protected]: включите сценарий отказа в телеметрии и сдвиньте курсор времени. Карточка агрегата на телефоне покажет изменившиеся параметры
Ограничения
- Распознавание идёт на сервере, телефону нужна сеть цеха. Без сервера доступен только «Демо-режим»
- Модель узлов уверенно находит двигатели и манометры. Клеммные коробки, шильдики и муфты на реальных снимках почти не размечены, качество по ним не подтверждено
- Подгорание клеммной коробки на снимках заказчика не находится: открытых снимков клеммных коробок двигателей нет, в обучении бытовые розетки
- Отложенных снимков заказчика всего 8, числа по ним приблизительные. Съёмка экрана телефоном не замерялась, только её имитация
- На обстановке, не похожей на насосную, бывают ложные рамки
- Шильдик читается надёжно, только когда он крупно в кадре. Манометр отказывается от показания при сильном наклоне и слабом контрасте, а не угадывает
- Языковая модель на телефоне работает только на
arm64и при памяти от 3 ГБ, иначе помощник отвечает поиском по справке - IPA собран без подписи. APK подписан отладочным ключом CI
Что дальше
- Модель дефектов на четвёртой сборке данных и новый круг модели узлов на снимках манометров, шильдиков и фланцев
- Настоящие снимки клеммных коробок и муфт с объектов заказчика для дообучения
- Новые типы оборудования (задвижки, редукторы, теплообменники, промышленные компрессоры) и новые виды дефектов: последствия пожара и замыкания, отсутствующие и сломанные детали
- Подпись сборок ключом команды, публикация в магазины приложений
- Ускорение сервера: настройка потоков ONNX Runtime и запуск моделей на GPU, если он есть на объекте