
yidrone/AstraDroneOpen
yidrone/AstraDroneOpen has 101 GitHub stars and 15 forks. Star changes are not measured yet. Last checked 2026-11-13 17:27 UTC. Last push 2026-07-20.
측정된 스타 증가
- in 24h
- 기록 수집 중
- in 7 days
- 기록 수집 중
- in 15 days
- 기록 수집 중
- in 1 month
- 기록 수집 중
서로 겹치는 기간의 순증가량이며 일별 합계가 아닙니다. 측정값이 없으면 비워 둡니다. 스타는 관심도를 나타내며 품질을 보장하지 않습니다.
소개
Open ROS/PX4-based UAV development platform for research, education, and competition.
학습README.md
OriginalAstraDroneOpen 无人机开源系统
AstraDroneOpen 是一套完整、模块化、高可拓展性的多旋翼无人机开源系统,结构清晰,目录完整,适用于学术研究、竞赛开发与产业落地。系统集成了视觉感知、定位建图、路径规划、飞行控制、集群通信、任务管理、仿真测试等核心功能,解决了功能包相互冲突及自定义消息类型依赖问题,支持 ROS 1 与 ROS 2 双环境。同时支持仿真、实机,无需二次移植到实机。
📁 1. 文件结构总览
本项目结构清晰,目录完整,是一个集成 ROS1/ROS2 双工作空间、飞控固件、仿真环境、硬件设计与多种第三方视觉/传感库的完整无人机研发平台,支持任务控制、感知识别、路径规划、SLAM、多机协同及全流程自动化构建运行,如果本项目内为空,请联系我们[微信号:Luli2225893438]。以下是本项目的文件结构:
开源项目:AstraDroneOpen, 交流QQ群:1059975794 , 商业合作(微信):Luli2225893438
AstraDroneOpen/
├── AstraDrone_ros1_ws/              # ROS 1 工作空间(catkin)
│   ├── build/                       # 编译产物(git 忽略)
│   ├── devel/                       # catkin 开发环境(git 忽略)
│   └── src/                         # ROS1 核心源码(功能包按模块拆分)
│       ├── Communication/           # 通信接口:串口/UDP/ROS topic 封装
│       ├── Control/                 # 姿态/位置/速度控制器与参数
│       ├── Detection/               # 目标检测(视觉/LiDAR 等)
│       ├── Exploration/             # 自主探索与导航策略
│       ├── Land/                    # 安全降落/降落场识别
│       ├── MissionControl/          # 任务编排与状态机(任务切换/容错)
│       ├── Planner/                 # 路径/轨迹规划(全局+局部)
│       ├── SLAM/                    # 定位与建图(前端/后端/回环)
│       ├── Swarm/                   # 多机协同(编队/分布式通信)
│       ├── Track/                   # 目标跟踪(滤波/数据关联)
│       └── Utils/                   # 公共工具/消息定义/通用脚本
│       # 注:src/CMakeLists.txt 为 catkin 顶层符号链接;包内各自维护 CMakeLists.txt。
│
├── AstraDrone_ros2_ws/              # ROS 2 工作空间(colcon)
│   ├── build/                       # 编译产物(git 忽略)
│   ├── install/                     # 安装结果(git 忽略)
│   ├── log/                         # 构建与运行日志(git 忽略)
│   └── src/
│       ├── MissionControl/          # ROS2 任务控制(组件化/生命周期)
│       └── readme.md                # ROS2 模块说明(待补充)
│
├── docs/                            # 项目文档(中文为主)
│   ├── 00-AstraDrone开发教程.md      # 新手指南/项目总览/常见问题
│   ├── 01-安装脚本详解.md             # 一键安装脚本逐行解释与故障排查
│   ├── 02-仿真源码详细介绍.md         # 仿真工程结构/资源说明/调参
│   ├── 03-Ros源码详细介绍.md          # ROS 模块设计/接口/消息格式
│   ├── 04-硬件详细介绍.md             # 硬件组成/接线/调试建议
│   ├── 05-系统镜像详细介绍.md         # 系统镜像制作/烧录/版本管理
│   └── kexue.pdf                    # 科研/技术论文资料(只读)
│
├── hardware/                        # 硬件设计(占位与逐步开放)
│   ├── 3D_design/                   # 机械结构与外设装配
│   ├── BOM/                         # 物料清单(含替代件)
│   └── PCB_design/                  # 原理图/PCB(版本迭代中)
│
├── media/                           # 媒体资源
│   ├── image/
│   │   ├── pc_example.png           # PC 端示例界面
│   │   ├── forest_world.png         # 示例世界截图
│   │   └── hunter_se.png            # hunter_se演示图
│   └── video/
│       └── To_Be_Add                # 演示视频将陆续补充
│
├── scripts/                         # 工具与自动化脚本(优先使用 .bin 可执行)
│   ├── build_AstraDrone_ros1_x86.bin    # ROS1 一键构建(含依赖检查)
│   ├── build_sim_workspace_x86.bin      # 仿真一键构建
│   ├── pc_installer_x86.bin             # PC 端环境一键安装器
│   ├── onboard_installer_x86.bin        # 机载端环境一键安装器
│   ├── shc.sh                       # shell 可执行封装/加固
│   ├── env_sh/                      # 环境初始化与依赖管理
│   │   ├── 00_env_ubuntu_init.sh    # 基础系统/源/工具链
│   │   ├── 01_env_px4_init.sh       # PX4/FlightStack 相关
│   │   ├── 02_env_third_party_init.sh # 第三方库批量安装
│   │   └── ignore_packages.sh       # colcon/catkin 忽略清单生成
│   └── run_sh/                      # 运行与演示脚本
│       ├── echo.sh                  # 终端打印示例/环境验证
│       ├── onboard_example.sh       # 机载端演示启动
│       ├── pc_example.sh            # PC 端仿真/可视化启动
│       └── record.sh                # rosbag 录制与数据管理
│
├── simulation/                      # 仿真环境(Gazebo + PX4)
│   ├── astra_gazebo_models/         # 模型库(体量较大,目录不完全展开)
│   │   └── ...                      # 保留;提交前请确认无需全部跟踪
│   ├── astra_gazebo_worlds/         # 世界文件(示例/测试场景)
│   │   ├── forest.world
│   │   ├── example.world
│   │   ├── cangku.world
│   │   └── suv.world
│   ├── px4_sim_files/               # PX4 SITL 配置与启动
│   │   ├── px4_iris_params/         # 机体/控制参数
│   │   ├── px4_iris_sdf/            # 机体模型与传感器
│   │   └── px4_launch/              # 启动文件(多场景/多机)
│   └── sim_workspace/               # 仿真用 catkin 工作空间
│       └── src/
│
├── system_images/                   # 系统镜像与工具
│   └── To_Be_Add
│
├── third_party/                     # 内置第三方依赖(固定版本便于复现)
│   ├── apriltag/                    # AprilTag 算法(含多字典)
│   ├── GeographicLib/               # 地理/磁场/重力模型
│   ├── Livox-SDK/                   # Livox 雷达 SDK(v1)
│   ├── Livox-SDK2/                  # Livox 雷达 SDK(v2)
│   ├── lulese_aruco3.1.15/          # ArUco 标定/标记库
│   ├── nlopt/                       # 非线性优化库(轨迹/控制可用)
│
├── LICENSE                          # 开源许可证
├── README.md                        # 顶层说明(快速开始/目录索引/FAQ)
└── README.pdf                       # PDF 版 README
🚀 2. 快速开始
2.1 仿真快速启动
2.1.1 克隆项目
cd ~/ && git clone https://github.com/yidrone/AstraDroneOpen.git #配置px4环境需要配置github上网环境
wget https://down.clashchinese.com/soft/clashchinese.com_Clash.for.Windows-0.20.39-x64-linux.tar.gz
2.1.2 编译项目
本项目提供了众多编译的脚本,包括00_env_ubuntu_init.sh、01_env_px4_init.sh、02_env_third_party_init.sh为基本环境配置脚本,主要安装了ros noetic,code ,px4 ,编译ros工作空间所需的第三方库。build_AstraDrone_ros1_x86.bin、build_sim_workspace_x86.bin为工作空间的编译脚本,这两个脚本会删除原有的编译文件,重新编译,所以编译比较费时,推荐在第一次编译时使用。
如果是个全新的环境(刚刚装好ubuntu),可以使用一键配置脚本,脚本会顺序执行上述五个脚本,运行之前首先需要检查网络(能连接到Github):
cd ~/AstraDroneOpen/ && sudo chmod 777 ~/AstraDroneOpen/scripts/*
./scripts/pc_installer_x86.bin
如果报错了,请定位到报错的步骤,然后单独运行相应脚本,再定位具体的问题,复制报错内容或者截图,发布issue共同解决或者进群咨询。
如果想单独编译ros1工作空间,请你单独使用这个脚本来编译:
cd ~/AstraDroneOpen/AstraDrone_ros1_ws/   #进入工作空间
./build_AstraDrone_ros1_x86.bin               #编译
2.1.3 启动程序
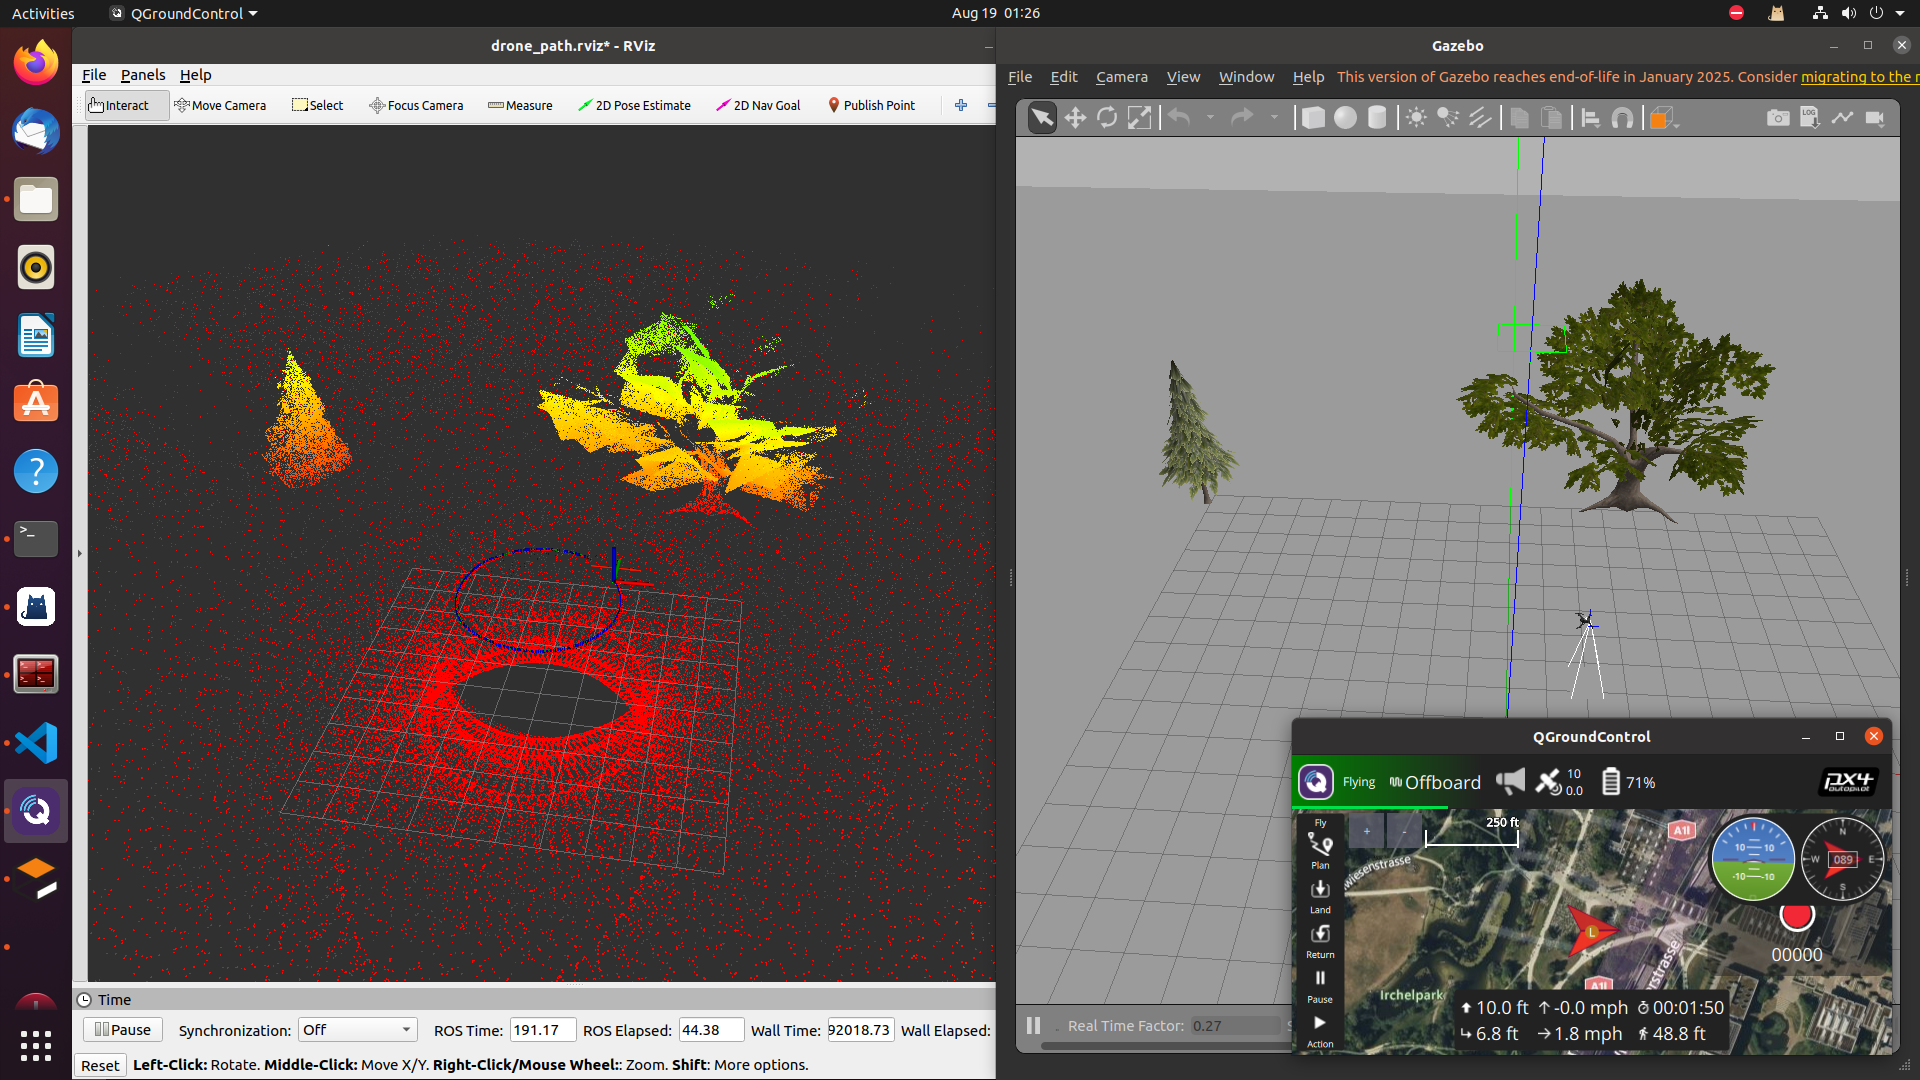
编译完成之后,我们仍然提供了一键运行脚本来启动仿真程序,启动fast-lio2, Offboard控制模式, 控制无人机基本飞行。
需要把地面站的虚拟摇杆打开就不会报警告(No manual control input),开启位置在(左上角QGC图标-application settings-常规-虚拟游戏手柄)。
cd ~/AstraDroneOpen/
./scripts/run_sh/pc_example.sh
无人机会自动解锁(需要等待一分钟, 如果没有起飞,可以尝试地面站手动解锁飞机),飞圆形或者正方形,飞两圈自动降落。
2.2 机载电脑快速启动(还未完善)
2.1.1 克隆项目
cd ~/ && git clone https://github.com/yidrone/AstraDroneOpen.git
2.1.2 编译项目
本项目提供了众多编译的脚本,包括00_env_ubuntu_init.sh、01_env_px4_init.sh、02_env_third_party_init.sh为基本环境配置脚本,主要安装了ros noetic,code ,px4 ,编译ros工作空间所需的第三方库。build_AstraDrone_ros1_x86.bin、build_sim_workspace_x86.bin为工作空间的编译脚本,这两个脚本会删除原有的编译文件,重新编译,所以编译比较费时,推荐在第一次编译时使用。
如果是个全新的环境(刚刚装好ubuntu),可以使用一键配置脚本,脚本会顺序执行上述五个脚本,运行之前首先需要检查网络(能连接到Github):
cd ~/AstraDroneOpen/ && sudo chmod 777 ~/AstraDroneOpen/scripts/*
./scripts/pc_installer_x86.bin
如果报错了,请定位到报错的步骤,然后单独运行相应脚本,再定位具体的问题,复制报错内容或者截图,发布issue共同解决或者进群咨询。
如果想单独编译ros1工作空间,请你单独使用这个脚本来编译,:
cd ~/AstraDroneOpen/AstraDrone_ros1_ws/   #进入工作空间
./build_AstraDrone_ros1_x86.bin               #编译
2.1.3 启动程序(还未完善)
编译完成之后,我们仍然提供了一键运行脚本来启动仿真程序,控制无人机基本飞行。
cd ~/AstraDroneOpen/
./scripts/run_sh/onboard_example.sh
📦3. 重要模块说明
3.1 Ros1源码
如果本项目内为空,请联系我们[微信号:Luli2225893438]。
| 模块 | 描述 | 现有功能包 |
|---|---|---|
| Track/ | 二维码识别与跟踪、YOLO目标检测追踪 | aruco_track、yolo_track |
| SLAM/ | 实时定位建图(支持激光雷达、深度相机、融合) | Fast-LIO2、FreeDOM、A-LOAM |
| Planner/ | 路径搜索与轨迹生成(全局/局部、多种规划策略) | Fast-Planner、ego-planner |
| Control/ | 无人机控制器(位置 / 速度 / 姿态级控制) | px4_controller |
| Detection/ | 目标检测、深度估计、相机-激光融合 | YOLO、stereo_fusion |
| Exploration/ | 无人探索、区域遍历、基于前沿的探索策略 | frontier_exploration |
| Swarm/ | 多机协同、分布式控制、编队飞行 | swarm_control |
| MissionControl/ | 起飞、打点、降落、巡逻等任务管理 | astra_mission_control |
| Land/ | 基于二维码与传感器的精确降落程序 | pid_land_ctrl、tag_land |
| Communication/ | 多机通信、遥控信号、串口数据、4G链路、状态转发 | mavros_extend、link_bridge |
| Utils/ | 常用小工具与通用功能模块(可视化、坐标变换、调试) | rviz_tools、tf_tools |
Utils 现有功能包:
| 模块名称 | 功能描述 |
|---|---|
astra_custom_msgs |
自定义消息定义包,供其他功能包依赖,编译时需最先构建。 |
camera_sdk |
MJPG 单目相机驱动,支持断线重连与长时间稳定运行。 |
catkin_simple |
catkin 编译辅助工具,简化 CMake 构建流程。 |
cv_bridge |
ROS 与 OpenCV 的图像消息格式转换桥接。 |
fake_slam |
在仿真中使用真实位姿和点云进行建图,模拟 SLAM 效果。 |
imu_2_euler |
将 IMU 原始姿态数据转换为欧拉角(pitch、roll、yaw)。 |
lidar_cam_fusion |
利用雷达与相机内/外参,实现点云上色与像素坐标对应深度信息服务。 |
livox_ros_driver |
Livox 雷达 ROS 驱动(旧版)。 |
livox_ros_driver2 |
Livox 雷达 ROS 驱动(新版,推荐使用)。 |
pixel2map |
将图像像素结合深度与相机内参,转换为局部坐标系 3D 点。 |
pointcloudcut |
对点云话题进行空间区域裁剪。 |
pub_cam_info |
发布相机内参 YAML 文件,生成 ROS 相机内参话题。 |
rc_topic |
从遥控器读取指定通道值,并发布为 bool 类型 ROS 话题。 |
rtk2local |
将 GPS/RTK 全球坐标系转换为局部 FLU 坐标系,并支持控制指令坐标转换。 |
serial |
串口通信功能包,用于与外部设备交互。 |
topic_tf_tran |
ROS 中 pose/odometry 与 tf 坐标变换的互转。 |
3.2 Ros2源码
目前在ros2 humble中已经测试过.
3.3 仿真环境介绍
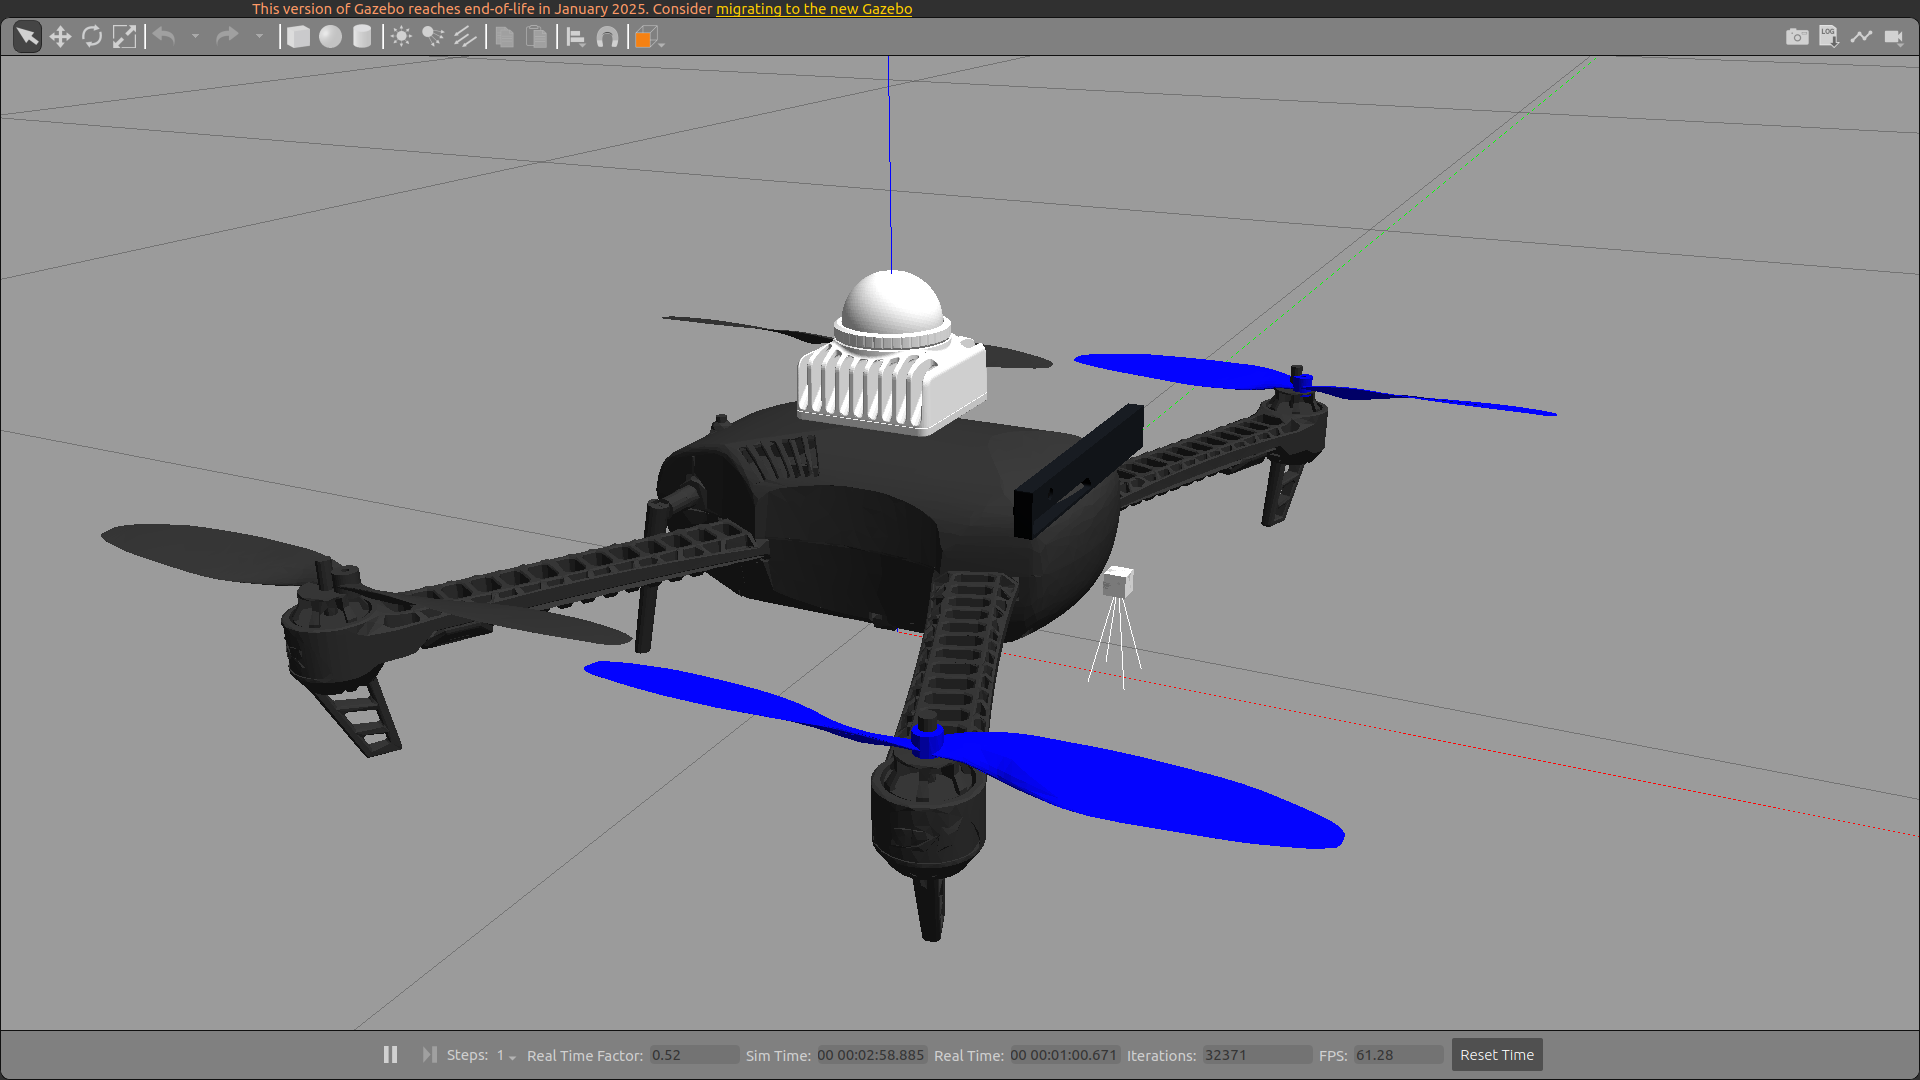
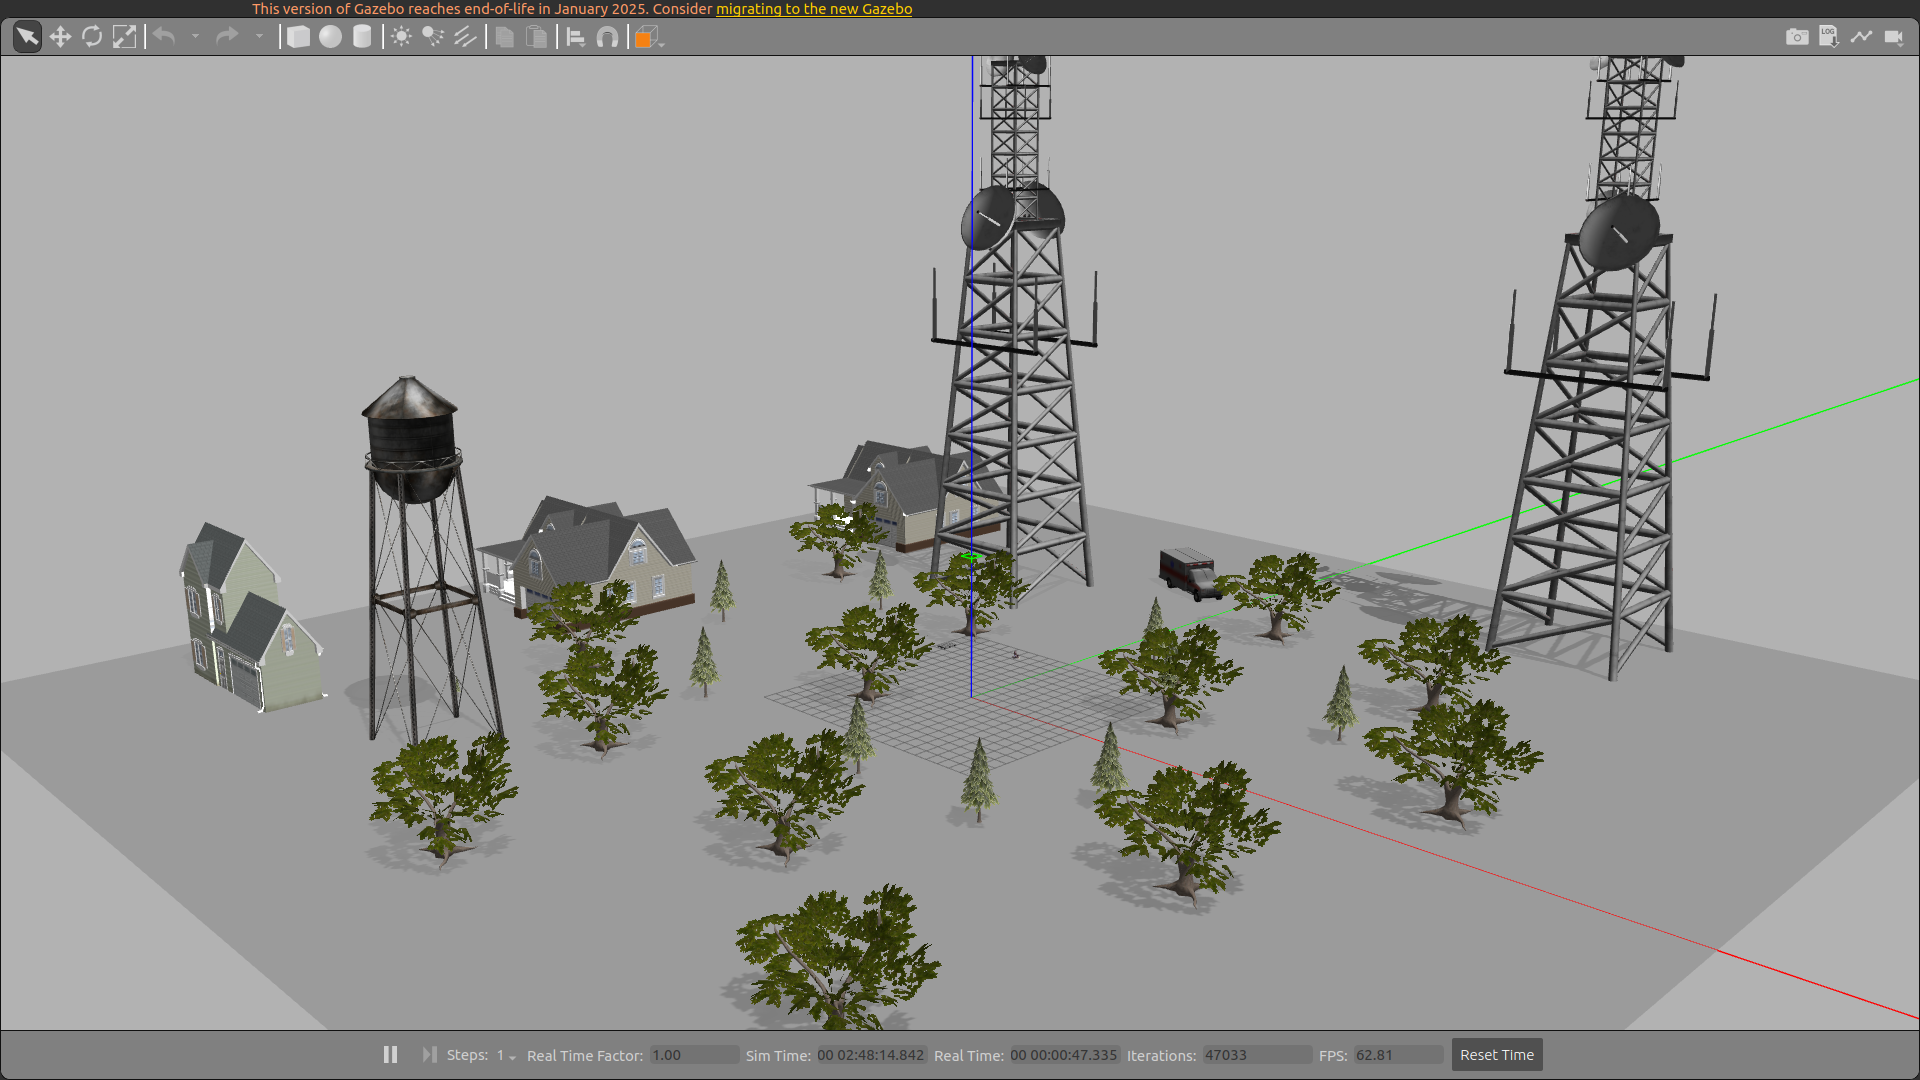
本项目整合了大量gazebo模型,并提供带有mid360,下视摄像头,前视摄像头的飞机模型,可以在本项目中随意搭建环境,运行fast-lio,fast-planner、ego-planner等主流开源程序。
3.3.1 机器人模型
无人机模型,带有平放mid360雷达(带imu),前视深度摄像头,下视单目摄像头:
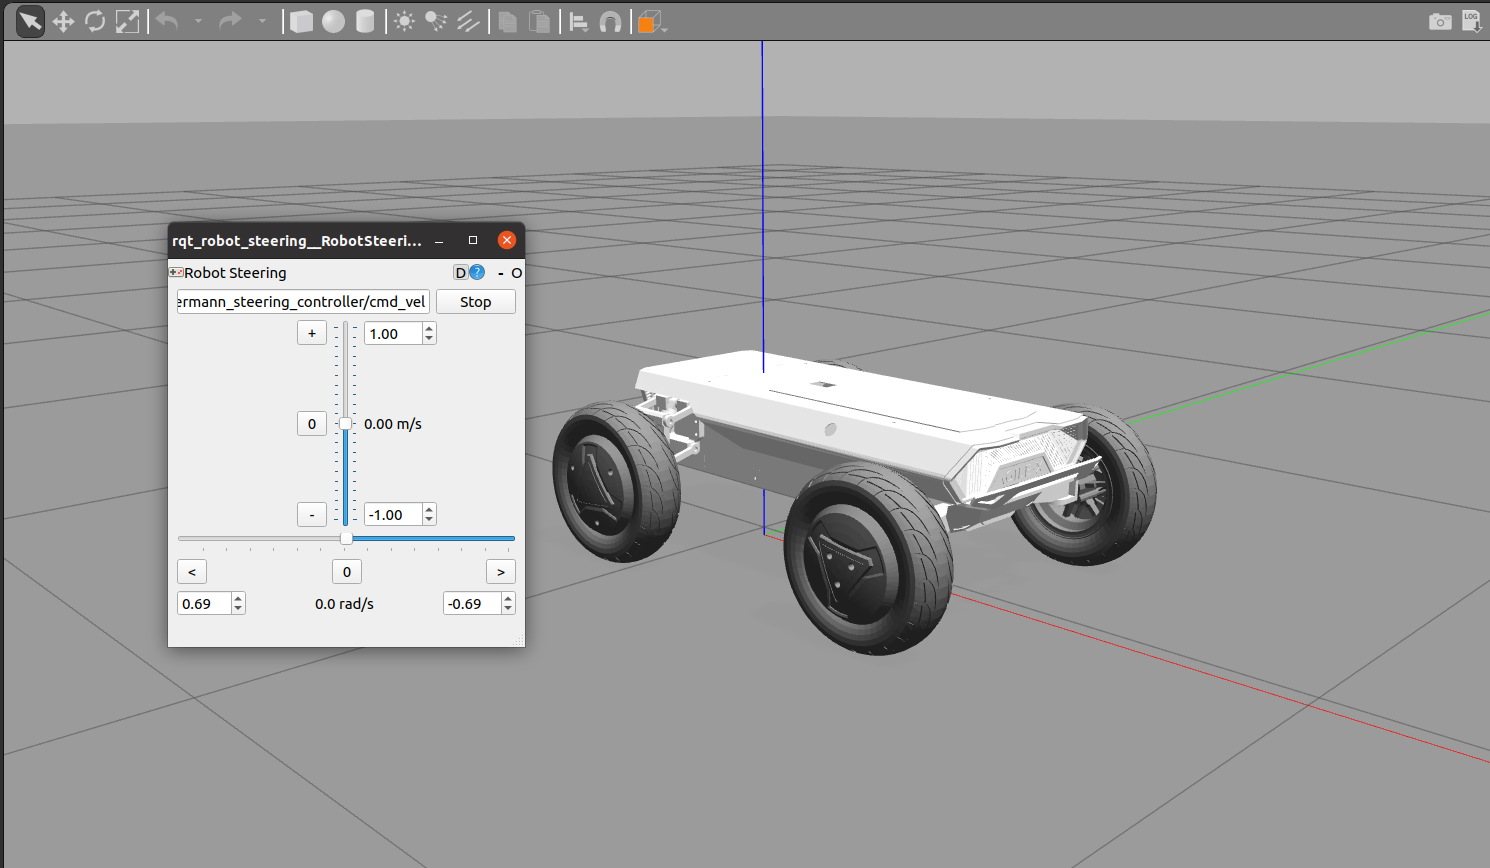
松灵的hunter_se模型,带有控制器:
3.3.2 静态模型
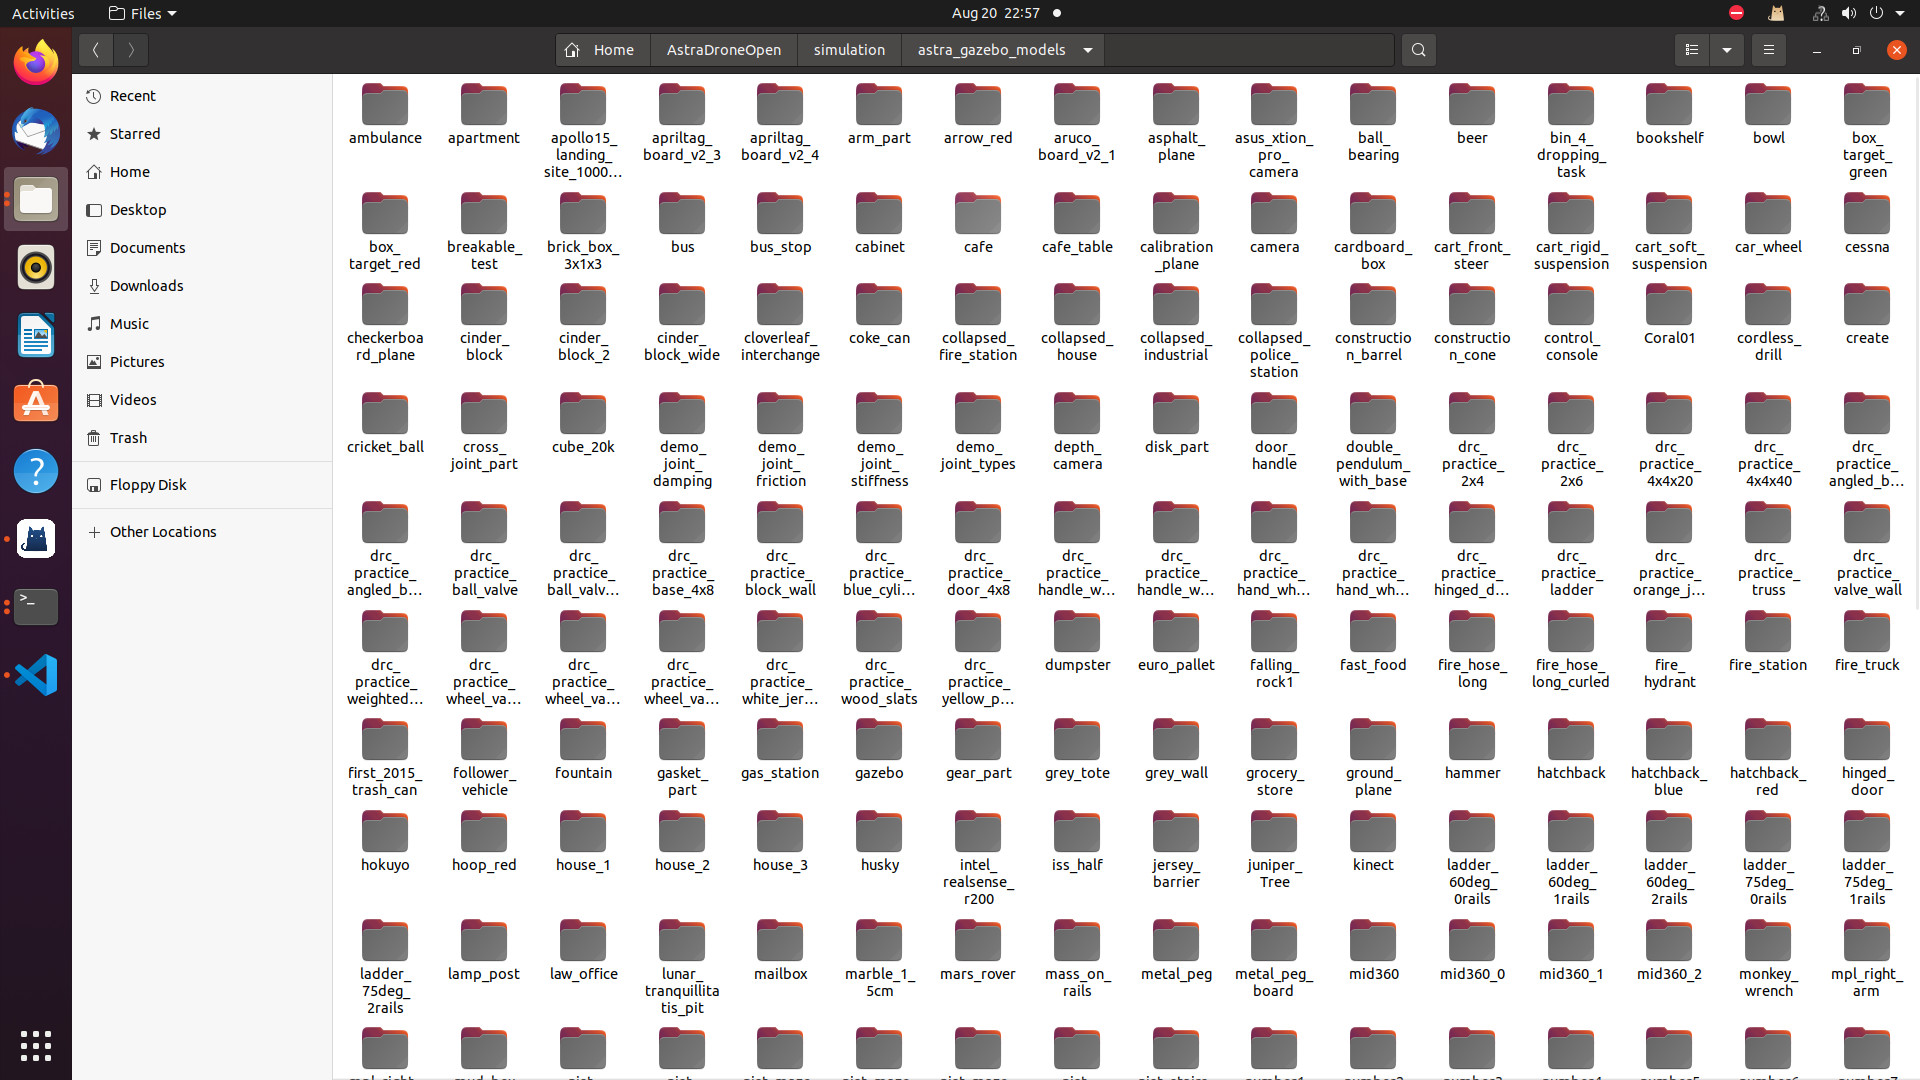
静态模型:
3.3.3 世界模型
房屋森林模型:
3.4 脚本介绍
本项目功能包众多,难免会产生功能包重名冲突的情况,为了便于管理多个功能包,使用CATKIN_IGNORE文件来忽略工作空间中重名的功能包,所以build_AstraDrone_ros1_x86.bin文件可以指定某个功能包不编译,便于开发者对不同算法性能进行对比,目前脚本提供以下功能:
2.1.2.1 help标签
会输出加入功能包和排除功能包的基本语法:
astra2@ubuntu:~/AstraDroneOpen$ ./scripts/build_AstraDrone_ros1_x86.bin --help
扫描包集合目录...
用法: ./scripts/build_AstraDrone_ros1_x86.bin [选项]
选项:
  --include <集合>    移除集合目录 CATKIN_IGNORE(启用该集合)。支持 'Set' 或 'Cat/Set'
  --exclude <集合>    在集合目录添加 CATKIN_IGNORE(禁用该集合)。支持 'Set' 或 'Cat/Set'
  --list              按 两级结构 显示:类别/集合
  --state             基于集合(两级)递归检测 CATKIN_IGNORE,输出 会编译/不编译(类别/集合)
  --help              显示此帮助信息

示例:
  ./scripts/build_AstraDrone_ros1_x86.bin --include Fast-Planner --exclude ego-planner
  ./scripts/build_AstraDrone_ros1_x86.bin --exclude ego-planner
2.1.2.2 list标签
可以查看当前项目可用功能包(目前只有ros1版本):
astra2@ubuntu:~/AstraDroneOpen$ ./scripts/build_AstraDrone_ros1_x86.bin --list
扫描包集合目录...
可用集合(两级:类别/集合):
  Communication/
    Communication/serial_tool
  MissionControl/
    MissionControl/astra_uavoffbard_frame
  Perception/
    Perception/apriltag_ros
    Perception/aruco_localization
    Perception/target_prediction
  Planner/
    Planner/ego-planner
2.1.2.2 state标签
查看当前哪些包会编译,哪些包不会编译
astra2@ubuntu:~/AstraDroneOpen$ ./scripts/build_AstraDrone_ros1_x86.bin --state
扫描包集合目录...
====== 当前编译状态(集合级,类别/集合) ======
将会编译(未发现 CATKIN_IGNORE)的集合:
  Communication/
    Communication/serial_tool
  MissionControl/
    MissionControl/astra_uavoffbard_frame
  Perception/
    Perception/apriltag_ros
    Perception/aruco_localization

不会编译(被 CATKIN_IGNORE 忽略)的集合:
  Planner/
    Planner/Fast-Planner
===========================================
2.1.2.2 include和exclude标签
通过include和exclude来控制某个功能包是否编译,注意区分大小写,一个标签后面只能带一个包名。
./scripts/build_AstraDrone_ros1_x86.bin --include Fast-Planner --exclude ego-planner
📄4. 文档导航
| 文档路径 | 内容说明 |
|---|---|
| docs/00-AstraDrone开发教程.md | 新手入门、项目总览、常见问题(强烈建议先读) |
| docs/01-安装脚本详解.md | 一键安装脚本逐步解析与故障排查 |
| docs/02-仿真源码详细介绍.md | 仿真工程结构、资源说明与调参要点 |
| docs/03-Ros源码详细介绍.md | ROS 源码结构、模块接口、消息与话题规范 |
| docs/04-硬件详细介绍.md | 硬件组成、接线规范、调试与注意事项 |
| docs/05-系统镜像详细介绍.md | 系统镜像制作流程、烧录步骤与版本管理 |
| docs/kexue.pdf | 科研/技术资料(只读) |
🧰 5. 推荐硬件列表
- 飞控:Pixhawk6c mini
- 主控:Jetson Nano / Orangepi / NUC13
- 雷达:Livox / Velodyne / Ouster
- 相机:工业相机 / RealSense / 鱼眼相机
- 通信:Lora串口板 / 数传 / 4G 模块
- 电调+电机:T-Motor / Dji / 微空 等
详细请查看 hardware/ 目录。
💽 6. 系统镜像使用说明
6.1 下载镜像
镜像文件位于 system_images/ 目录。
6.2 烧录方式
使用以下任意工具将镜像烧录到存储介质:
- 推荐:balenaEtcher(图形界面)
- 命令行:
dd if=xxx.img of=/dev/sdX bs=4M
6.3 启动并使用
- 插入 TF 卡/U盘 启动设备
- 系统将自动加载 ROS 环境与核心模块
🤝7. 加入贡献
欢迎开发者和用户参与到 AstraDroneOpen 的建设中:
- 📌 提交 PR(新功能、优化、修复)
- 🐞 报告 Bug 与兼容性问题
- 📖 完善文档或翻译
- 🔄 推动 ROS2 适配
- 💻 添加 Jetson / x86 / orangepi 支持
📬8. 联系与反馈
- Issues:欢迎在 GitHub /Gitee 提交 Bug、功能建议或讨论
- 邮箱:[email protected]
- 视频教程:详见项目主页或 B 站链接
📜9. License
本项目采用 MIT License 开源,详见 LICENSE。
让无人机飞入科研、竞赛与实际应用场景,AstraDroneOpen 期待与您共同探索未来!
관련 프로젝트 살펴보기
sindresorhus/awesome
😎 온갖 흥미로운 주제에 관한 Awesome 목록 [참고: 기존 풀 리퀘스트를 따라잡을 여유가 생길 때까지 풀 리퀘스트가 일시적으로 비활성화되어 있습니다]
536,325 스타EbookFoundation/free-programming-books
:books: 무료로 이용할 수 있는 프로그래밍 도서
401,540 스타nilbuild/developer-roadmap
개발자의 커리어 성장을 돕는 인터랙티브 로드맵, 가이드 및 기타 교육 콘텐츠.
371,949 스타vinta/awesome-python
“Python으로 X를 하고 싶은데, 어떤 도구를 써야 할까?”에 답하는 결정판 목록.
334,494 스타