
Seeed-Projects/reBot-DevArm
Seeed-Projects/reBot-DevArm has 4,682 GitHub stars and 496 forks. GitHot measured +8 stars in 24 hours. Last checked 2026-11-08 14:33 UTC. Last push 2026-11-02.
Open Source Robotic Arm for All Developers
Crecimiento de estrellas medido
- in 24h
- +8
- in 7 days
- Actualización retrasada
- in 15 days
- Actualización retrasada
- in 1 month
- Actualización retrasada
Cambios netos en períodos que se solapan, no totales diarios. Los datos no disponibles se dejan en blanco. Las estrellas indican interés, no calidad.
README_es.md
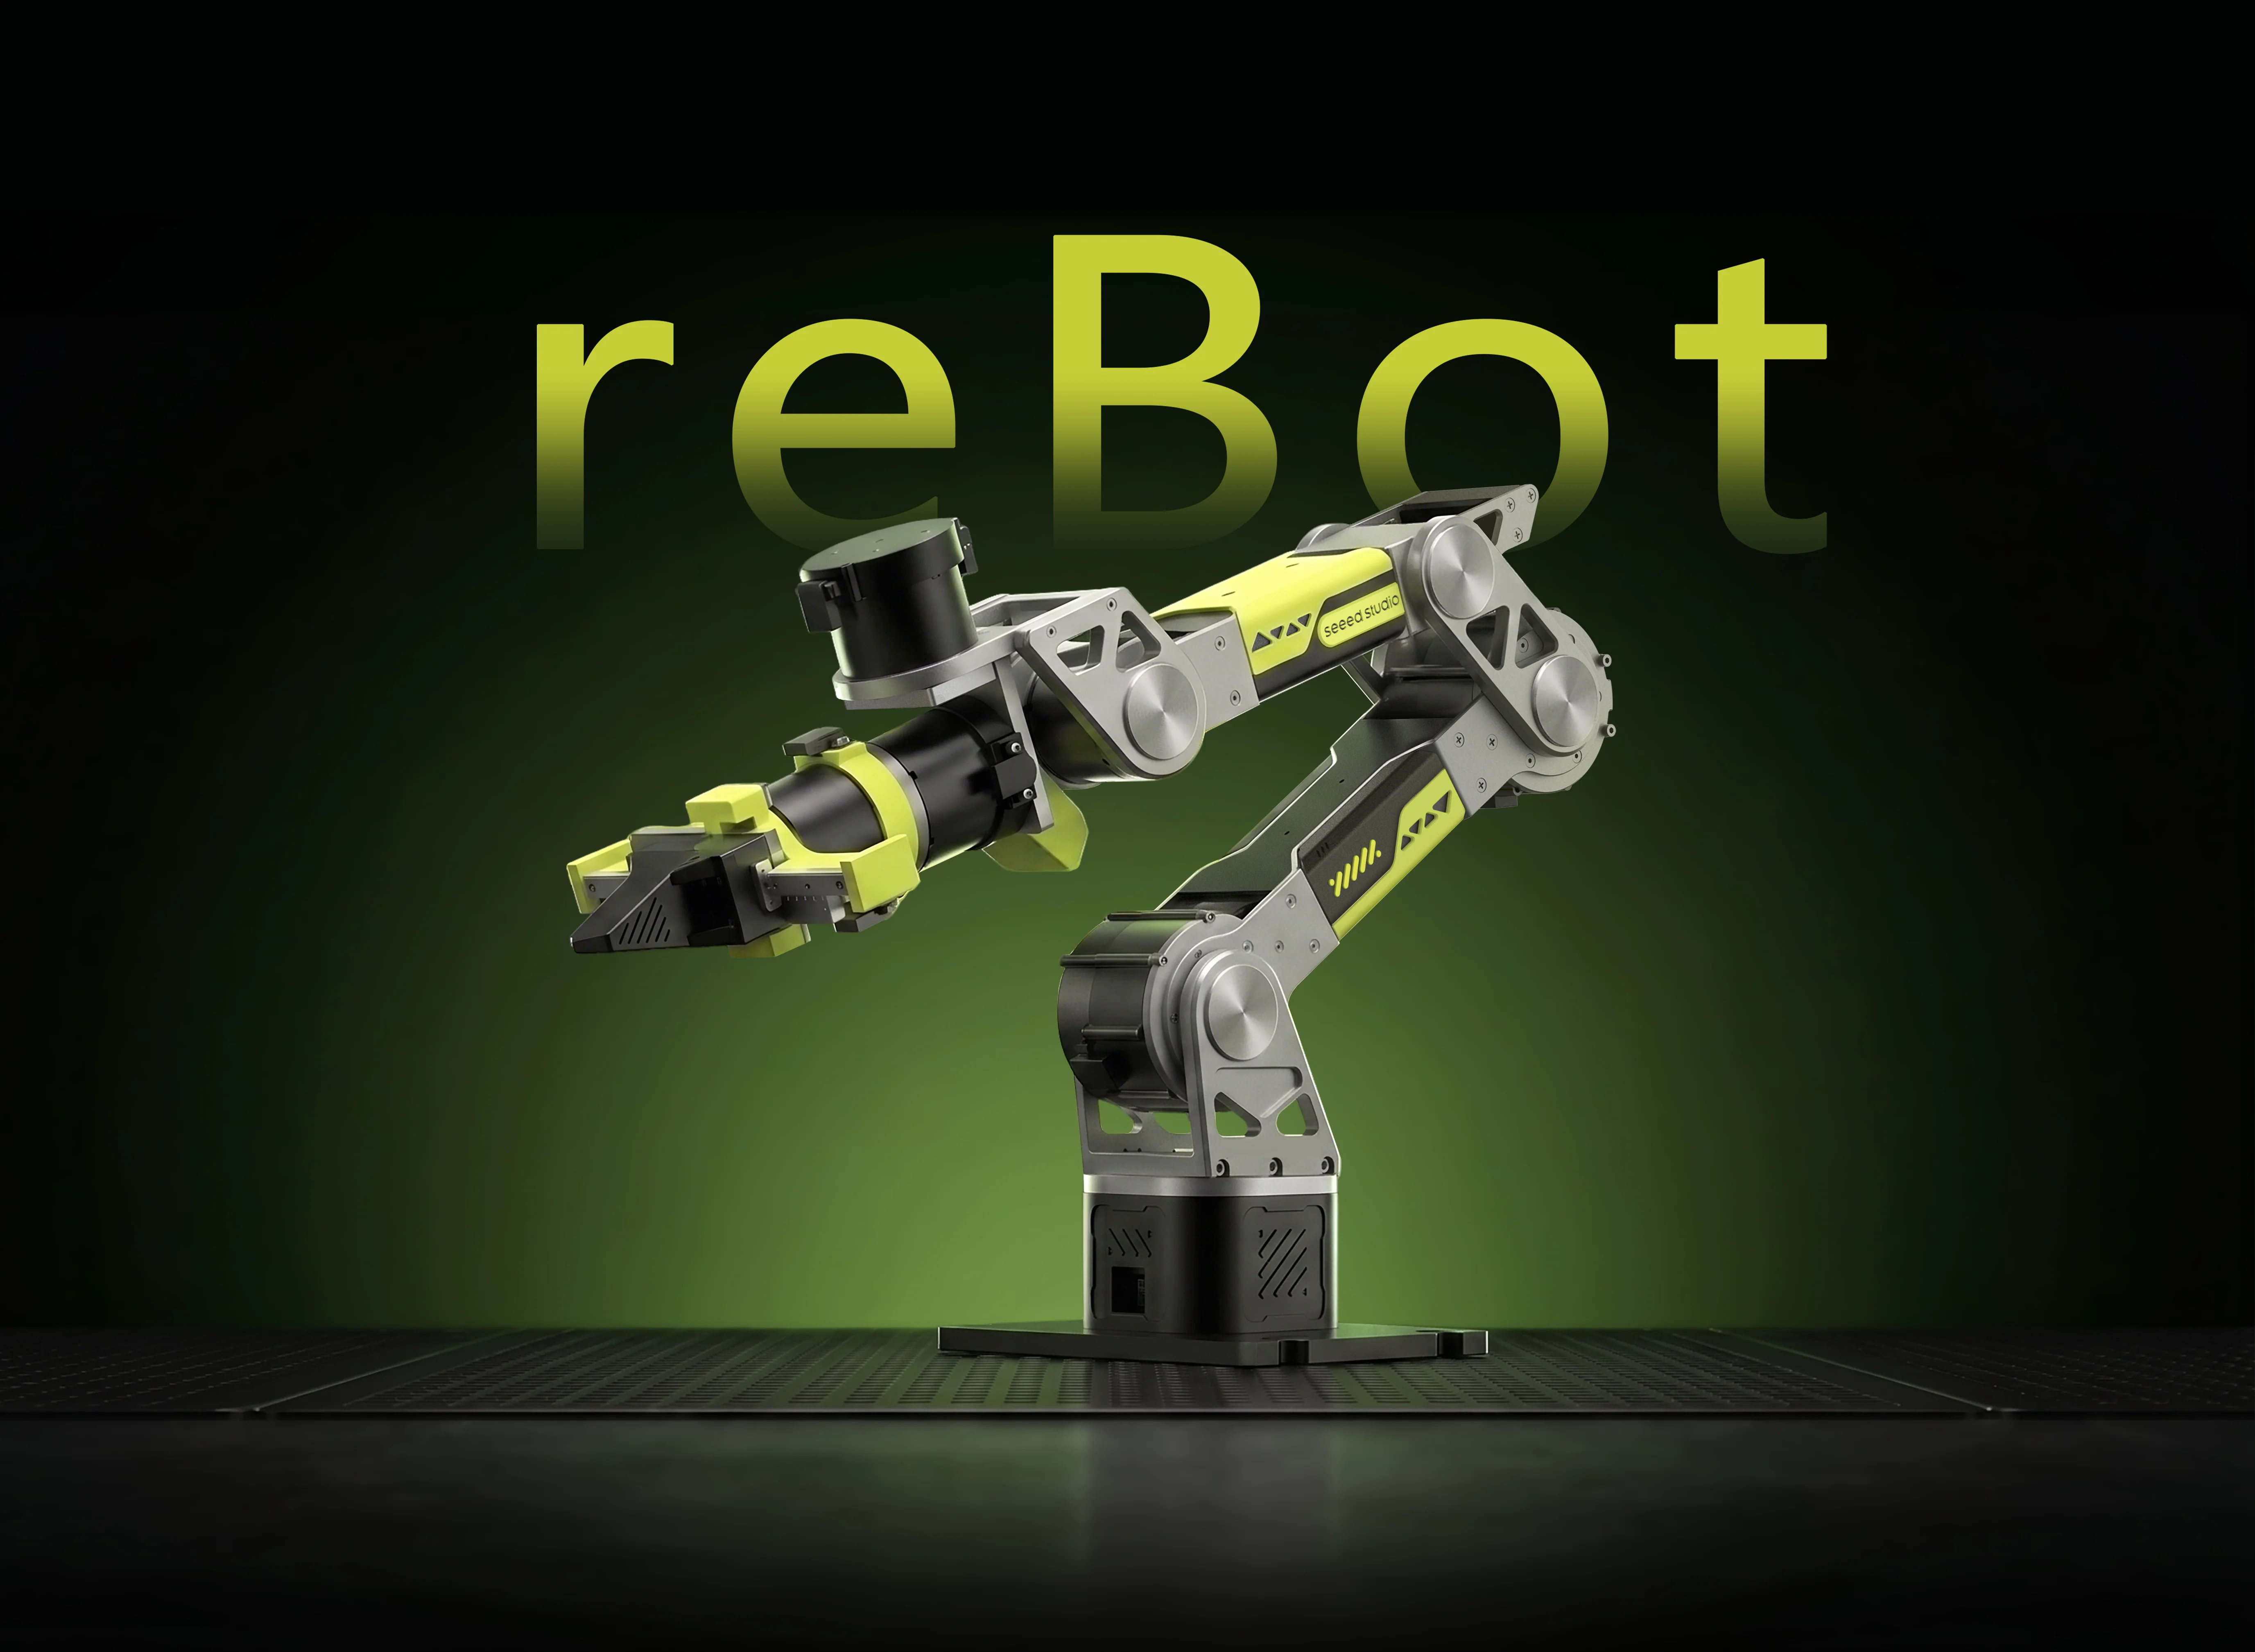
Original🦾 reBot Arm Base Series
El brazo robótico de código abierto para todos los desarrolladores




100% código abierto · IA corpórea · Stack completo de hardware + software
🌐 Página de inicio · 📚 Centro de tutoriales · ▶ Demo en línea
📑 Contenido
- 📖 Introducción
- 🛒 Consigue tu reBot Arm
- 🚀 Prueba la simulación en línea
- 🗺️ Hoja de ruta
- ⚙️ Especificaciones de hardware
- 🌟 Proyectos de la comunidad
- 🧹 Hardware opcional
- 🎓 Ecosistema de robótica integral
- 🙌 Agradecimientos y contribuidores
- 📄 Licencia
- ☎ Contacto
📖 Introducción
reBot-DevArm —— reBot Arm B601-DM y reBot Arm B601-RS —— es un proyecto de brazo robótico dedicado a reducir la barrera de aprendizaje de la IA corpórea (Embodied AI). Creemos en el «verdadero código abierto»: no solo el código, sino todo, liberado sin reservas.
- 🦾 Dos modelos de brazo —— Todos los archivos de diseño del B601-DM (Damiao) y el B601-RS (Robstride), dos brazos con la misma apariencia.
- 🛠️ Planos de hardware —— Archivos fuente de las piezas de chapa metálica y de las piezas impresas en 3D.
- 🔩 Lista BOM —— Detallada hasta la especificación y el enlace de compra de cada tornillo.
- 💻 Software y algoritmos —— SDK de Python, ROS1/2, Isaac Sim, LeRobot y más.
🛒 Consigue tu reBot Arm
| Modelo | Tienda oficial | Otros canales |
|---|---|---|
| reBot Arm B601-DM | SeeedStudio Bazaar | Amazon · AliExpress |
| reBot Arm B601-RS | SeeedStudio Bazaar | AliExpress |
Opciones de kit B601-DM
Hay cinco opciones de kit disponibles en SeeedStudio.com:
- Kit de motores del cuerpo del brazo —— Solo motores y mazos de cables.
- Kit estructural del cuerpo del brazo —— Solo componentes estructurales mecánicos.
- Kit completo de pinza (gripper) —— Motores, cableado y estructura de la pinza.
- Kit completo —— Cuerpo del brazo y pinza completos.
- Brazo robótico premontado —— Totalmente ensamblado, listo para usar.
💡 El kit no incluye adaptador de corriente ni abrazaderas en C de serie, ya que puedes alimentarlo con baterías o montarlo sobre una base DIY. Consigue el kit de adaptador de corriente oficial del B601-DM, compra por separado una fuente de alimentación y un cable de alimentación, o consulta la solución Mean Well al final de la BOM.
Opciones de kit B601-RS
Hay cinco opciones de kit disponibles en SeeedStudio.com:
- Kit de motores del cuerpo del brazo —— Solo motores y mazos de cables.
- Kit estructural del cuerpo del brazo —— Solo componentes estructurales mecánicos.
- Kit completo de pinza (gripper) —— Motores, cableado y estructura de la pinza.
- Kit completo —— Cuerpo del brazo y pinza completos sin ensamblar.
- Brazo robótico premontado —— Totalmente ensamblado, listo para usar.
💡 Recomendamos la fuente Mean Well 48V 12.5A para el modelo RS. Para un rendimiento total, opta por un adaptador de 48V 25A. Para una opción lista para usar, consigue el kit de adaptador de corriente oficial del B601-RS.
Accesorios opcionales
Accesorios disponibles en SeeedStudio.com:
- Kit de adaptador de corriente (B601-DM) —— Adaptador de corriente oficial para el modelo DM.
- Kit de adaptador de corriente (B601-RS) —— Adaptador de corriente oficial para el modelo RS.
- Módulo de descarga de potencia (B601-DM) —— Protección de circuito y paro de emergencia para el modelo DM.
- Módulo de descarga (B601-RS) —— Protección de circuito y paro de emergencia para el modelo RS.
- Pinza blanda (Soft Gripper) —— Pinza flexible compatible con ambos modelos.
Brazo líder (Leader Arm, opcional)
Compra el Leader Arm y una fuente de 12V 10A; el adaptador de 12V DC del SO-ARM101 también sirve.
🚀 Prueba la simulación en línea
Experimenta el gemelo digital MuJoCo del reBot Arm B601-RS directamente en tu navegador, sin instalación. Alterna entre el brazo estándar y la configuración AGV, controla las articulaciones y el TCP, consulta las cámaras cenital y de muñeca D405, y ejecuta las demos automáticas de recogida y apilado. La primera carga del modelo puede tardar unos instantes; se recomienda Chrome o Edge.
▶ Iniciar la demo interactiva de reBot Arm
🗺️ Hoja de ruta
Mantenemos y adaptamos continuamente los principales ecosistemas de desarrollo robótico. A continuación, nuestro progreso y plan de lanzamiento.
reBot Arm B601-DM
| Ecosistema | Estado | Descripción | Documentación |
|---|---|---|---|
| Uso básico de motores | ✅ Completado | Control de movimiento y encapsulación de API | Damiao Technology |
| Piezas STEP 3D y BOM | ✅ Completado | Archivos STEP, BOM y precios de referencia | BOM del reBot Arm B601-DM |
| Pruebas de rendimiento en máquina real | ✅ Completado | Rendimiento en condiciones normales y extremas | Performance Testing |
| Vídeo de montaje | ✅ Completado | Pasos de montaje ultradetallados y vídeo | Getting Started |
| SDK de Python | ✅ Completado | Lectura/escritura y control todo en uno de motores Robstride, Damiao, Mota, Gaoqing, Hexfellow… | Motorbridge · Web UI |
| Integración ROS2 | ✅ Completado | Cinemática, planificación de trayectorias y compensación de gravedad | Guía ROS2 |
| Integración Pinocchio | ✅ Completado | Cinemática directa/inversa y compensación de gravedad | Guía Pinocchio · Repositorio |
| Simulación Isaac Sim | ✅ Completado | Modelos USD y teleoperación simulada | Wiki |
| Teleoperación VR | ✅ Completado | Teleoperación bilateral basada en PICO 4 VR | Repositorio |
| Integración LeRobot | ✅ Completado | Framework de entrenamiento LeRobot de Hugging Face | Guía LeRobot |
| Integración de cámara de profundidad | ✅ Completado | Demo de agarre visual con YOLO y cámara de profundidad | Demo de agarre |
| Integración de voz reSpeaker | ✅ Completado | Matriz de 4 micrófonos reSpeaker Flex, control por voz con percepción espacial | Control por voz |
| Últimos algoritmos | ⏳ Planificado | Algoritmos principales actualizados progresivamente | En curso |
| Serie de cursos gratuitos | ⏳ Planificado | Una serie de cursos completamente gratuitos | En curso |
Contribuciones de la comunidad
| Ecosistema | Autor | Descripción | Repositorio |
|---|---|---|---|
| ROS2 (Humble), integración de terceros, URDF / rebotarm_bringup | @danieldoradotalaveron-rb | 1. Monitor pasivo de diagnósticos (rebotarm_monitor_ros2) —— superposición /diagnostics para rqt_robot_monitor, agregador serial/CAN;2. Aparcamiento y apagado seguros —— captura la pose de reposo y retorno lento al apagar o con /rebotarm/park;3. Compensación de gravedad (parada suave) —— rampa MIT para eliminar golpes y tirones en la transición pos/vel; 4. Teleoperación con gamepad (IK/FK + seguridad) —— control del efector final por IK, visualización en RViz (solo simulación); 5. TF de la D405 eye-in-hand —— Xacro bajo end_link para visualización RViz y TF. |
rebotarm_monitor_ros2 · reBotArmController_ROS2 |
reBot Arm B601-RS
| Ecosistema | Estado | Descripción | Documentación |
|---|---|---|---|
| Uso básico de motores | ✅ Completado | Control de movimiento y encapsulación de API | Robstride |
| Piezas STEP 3D y BOM | ✅ Completado | Archivos STEP, BOM y precios de referencia | BOM del reBot Arm B601-RS |
| Puesta en marcha | ✅ Completado | Inicio rápido del B601-RS | Getting Started |
| Vídeo de montaje | ✅ Completado | Pasos de montaje ultradetallados y vídeo | Vídeo de montaje |
| ROS2 (Humble) | ✅ Completado | Cinemática, planificación de trayectorias, compensación de gravedad y MoveIt2 | Guía ROS2 |
| Integración LeRobot | ✅ Completado | Framework de entrenamiento LeRobot de Hugging Face | Guía LeRobot |
| Integración Pinocchio | ✅ Completado | Cinemática directa/inversa y compensación de gravedad | Guía Pinocchio · Repositorio |
| Integración de cámara de profundidad | ✅ Completado | Demo de agarre visual con YOLO y cámara de profundidad | Demo de agarre |
| Arquitectura de agente corpóreo | ✅ Completado | Recibe comandos en lenguaje natural (p. ej. «pick up the red block»), planifica y ejecuta el agarre automáticamente | Diseño · Código fuente |
| Simulación Isaac Sim | ✅ Completado | Modelos USD y teleoperación simulada | Curso DLI · Repositorio |
| Últimos algoritmos | ⏳ Planificado | Algoritmos principales actualizados progresivamente | En curso |
| Serie de cursos gratuitos | ⏳ Planificado | Una serie de cursos completamente gratuitos | En curso |
Contribuciones de la comunidad
| Ecosistema | Autor | Descripción | Repositorio |
|---|---|---|---|
| Teleoperación con iPhone, HEBI Mobile I/O y Meta Quest | @ammarjmahmood | Mueve un teléfono o un mando de Quest y la pinza lo sigue, con el mapeo de pose relativa de TidyBot++ (CoRL 2024): app nativa para iPhone con SwiftUI y ARKit, HEBI Mobile I/O, WebXR con passthrough en Quest, controlador MIT a 200 Hz con compensación de gravedad, cinemática inversa sobre el URDF oficial del RS y bloqueos de seguridad. Probado en un B601-RS con un iPhone 16 Pro Max. | rebot-phone-teleop |
⚙️ Especificaciones de hardware
Diseñado para aplicaciones de IA corpórea de sobremesa, equilibrando carga útil y flexibilidad.
| Parámetro | reBot Arm B601-DM | reBot Arm B601-RS |
|---|---|---|
| Carga útil | 1.5 kg | 2.5 kg |
| Espacio de trabajo recomendado | 70% del alcance del brazo | 70% del alcance del brazo |
| Alcance máximo | 767 mm | 754 mm |
| Peso | ≈ 4.5 kg | ≈ 6.7 kg |
| Repetibilidad | < ±0.2 mm | < ±0.1 mm |
| Grados de libertad | 6 DOF + 1 pinza | 6 DOF + 1 pinza |
| Ecosistemas compatibles | ROS1, ROS2, LeRobot, Pinocchio, Isaac Sim, SDK de Python | ROS1, ROS2, LeRobot, Pinocchio, Isaac Sim, SDK de Python |
| Tensión de alimentación | DC 24V | DC 48V |
🌟 Proyectos de la comunidad


Seeed reBot Arm × NVIDIA Isaac —— Curso Sim-to-Real VLA
🧹 Hardware opcional
Soporte de cámara para la muñeca
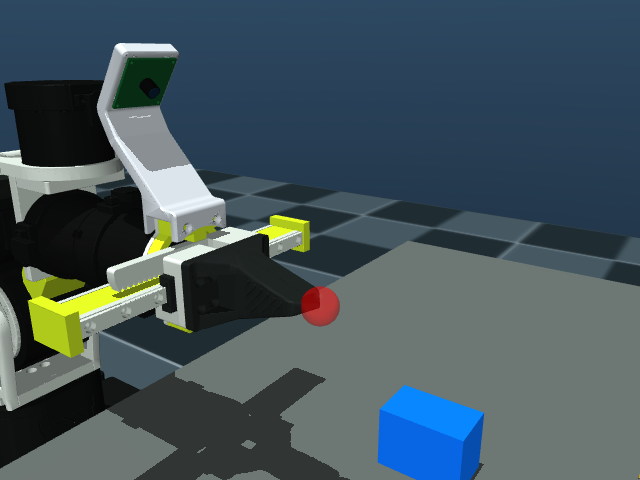
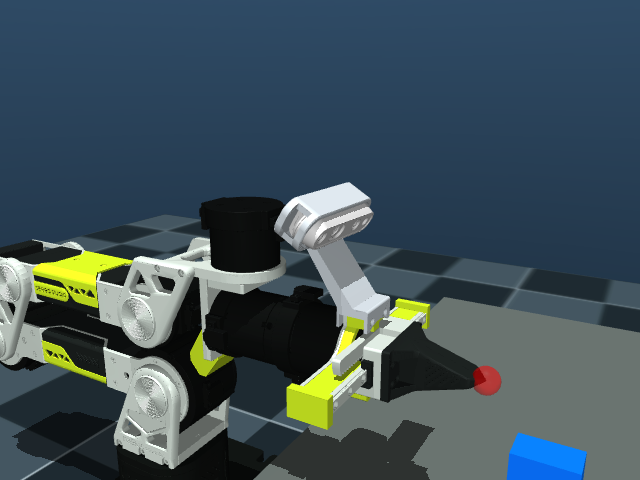
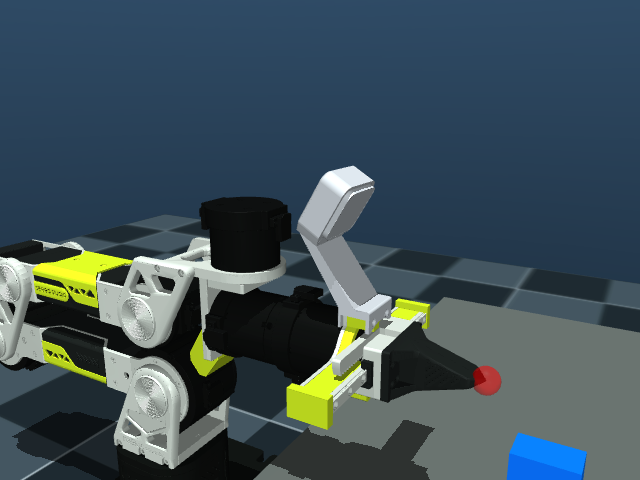
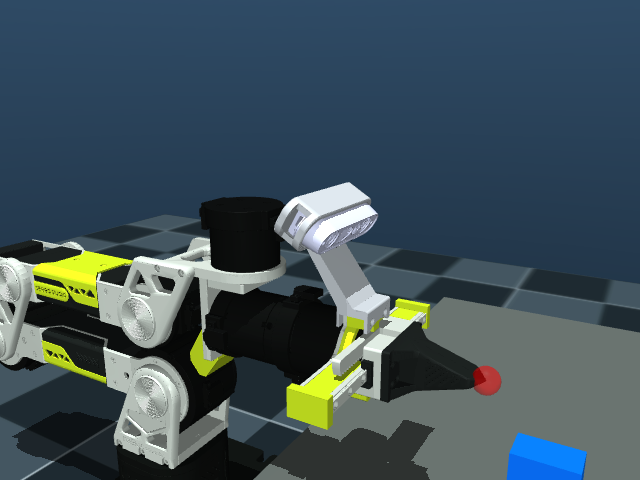
Estos soportes de cámara de muñeca son comunes a B601-RS y B601-DM. Consulta el catálogo completo de soportes y recursos de recopilación de datos (en inglés) para ver los modelos, las vistas previas y las descargas.
| UVC 32×32 | Intel D435i | Intel D405 & Gemini 305 | Gemini 2 |
|---|---|---|---|
 |
 |
 |
 |
| STEP | STEP | STEP · notas de diseño | STEP |
Las vistas muestran los conjuntos UVC32, D435i, D405 y Gemini 2 en el B601-RS; los soportes son compartidos con el B601-DM. URDF e instrucciones de montaje. UVC32 usa el CAD oficial del soporte con una placa de cámara esquemática.
Compatible con el Leader Arm
| Star Arm 102-LD | Abierto a integraciones de compatibilidad |
|---|---|
 |
Centro de la serie · Repositorio GitHub |
Dedo blando DIY
| Dedo blando | Abierto a integraciones de compatibilidad |
|---|---|
 |
Próximamente |
| Soporte del dedo (ABS/PLA) · Dedo (TPU 95+) | Próximamente |
Hardware opcional recomendado
| Categoría | Tipo | Vista previa | Producto | Enlace |
|---|---|---|---|---|
| Cámara | Cámara de profundidad |  |
Orbbec Gemini 2 3D Camera | Seeed Studio |
| Cámara | Cámara de profundidad |  |
Orbbec Gemini 336 Depth Camera | Seeed Studio |
| Cámara | Cámara de profundidad |  |
Orbbec Gemini 335LG 3D Camera | Seeed Studio |
| Cámara | Cámara de profundidad |  |
SLAMTEC Aurora S | Seeed Studio |
| Cámara | Cámara de profundidad |  |
Intel RealSense Depth Camera D435i | Seeed Studio |
| Cámara | Cámara de profundidad |  |
RealSense Depth Camera D405 | Seeed Studio |
| Cámara | Cámara monocular |  |
Sensing SG3S-ISX031C-GMSL2F 3MP GMSL2 Camera | Seeed Studio |
| Cámara | Cámara monocular |  |
ET-S231 Megapixel 120° gran angular 1080P USB | Seeed Studio |
| Micrófono | Matriz de micrófonos |  |
reSpeaker Flex XVF3800 Circular-4 with XIAO ESP32S3 | Seeed Studio |
| Micrófono | Matriz de micrófonos |  |
reSpeaker XMOS XVF3800 | Seeed Studio |
| Controlador | Controlador de borde |  |
reComputer J3011-Orin Nano 8GB | Seeed Studio |
| Controlador | Controlador de borde |  |
NVIDIA Jetson AGX Thor Developer Kit | Seeed Studio |
🎓 Ecosistema de robótica integral
reBot-DevArm no es solo un brazo robótico, sino una comunidad de aprendizaje de robótica. Compartimos gratis los siguientes tutoriales generales:
🖥️ Computación en el borde y control maestro
—— Inferencia de IA y núcleo de computación
—— Entorno general de desarrollo Linux
—— Nodo de control inalámbrico de bajo consumo
📡 Sensores y periféricos
- Motores y servos —— Damiao / Gogo / Robstride / Mita / Feite / Fashion Star
- Percepción visual —— Cámaras de profundidad / LiDAR / algoritmos de visión
- Interacción por voz —— Matrices de micrófonos reSpeaker / control por voz / percepción espacial (DoA)
- Movimiento y actitud —— IMU (6/9 ejes) / giroscopios / magnetómetros
- Kits completos —— Más sensores de robótica y ejemplos de drivers
👉 Entra en la base de conocimientos de la Wiki —— todos los tutoriales se consultan gratis.
🙌 Agradecimientos y contribuidores
El camino del código abierto nunca es solitario. El proyecto reBot-DevArm no existiría sin el apoyo de Seeed Studio, la comunidad global de código abierto y nuestros socios de hardware.
🌍 Ecosistema y soporte de software
- Seeed Studio —— Cadena de suministro de hardware y soporte técnico
- Hugging Face LeRobot —— Framework de aprendizaje robótico de extremo a extremo
- NVIDIA Isaac Sim —— Plataforma de simulación robótica y datos sintéticos
⚙️ Socios principales de hardware
💡 Inspiración
🎃 Contribuidores del prototipo
- Equipo de IA y robótica de SeeedStudio —— Yaohui Zhu ([email protected])
- SeeedStudio STU —— Wentao Dong
- SeeedStudio STU —— Weiwei Xu
- Departamento de compras de SeeedStudio —— Fengqun Peng
👥 Contribuidores
Próximamente… ¡Anímate a enviar PR para convertirte en contribuidor!
⭐ Historial de estrellas

📄 Licencia
- Diseño de hardware © 2026 Seeed Studio Co., Ltd. —— publicado bajo CERN-OHL-W-2.0
- Código del firmware © 2026 Seeed Studio Co., Ltd. —— publicado bajo Apache-2.0
Derechos y restricciones
El proyecto reBot Arm siempre se ha regido por la filosofía de agilidad, apertura, responsabilidad y simbiosis al servicio de la comunidad. Nuestra visión es que cada entusiasta domine la arquitectura de hardware y los principios de software de los brazos robóticos, y experimente los algoritmos de vanguardia de la inteligencia corpórea a través de reBot.
Durante los primeros cinco meses el proyecto usó la licencia CC BY-SA NC (no comercial), para que los desarrolladores pudieran centrarse en iterar y mejorar el producto en su fase inicial. Tras meses de pulido, desde el 11 de mayo de 2026 el proyecto pasó a la licencia CERN-OHL-W 2.0, logrando un código abierto 100% integral (hardware y software) con plenos derechos de uso comercial en todos los escenarios.
El hardware y el software usan licencias diferentes; confirma los términos aplicables a la parte que utilices.
| Elemento | Hardware (CERN-OHL-W-2.0) | SDK de software (Apache-2.0) |
|---|---|---|
| ✅ Uso comercial | ✅ Permitido | ✅ Permitido |
| ✅ Modificación | ✅ Permitida | ✅ Permitida |
| ✅ Redistribución | ✅ Permitida | ✅ Permitida |
| ✅ Integración en código cerrado | ❌ Condicional (ver CERN-OHL-W-2.0) | ✅ Permitida (sin obligación de divulgar) |
| ⚠️ Conservación del copyright | ✅ Obligatoria | ✅ Obligatoria |
| ⚠️ Conservación del texto de licencia | ✅ Obligatoria | ✅ Obligatoria |
| ⚠️ Aviso de modificación | ✅ Obligatorio (fecha + descripción) | ✅ Obligatorio (descripción) |
| ⚠️ Concesión de patentes | ✅ Explícita | ✅ Explícita |
| ⚠️ Entrega de fuentes al distribuir | ✅ Se debe proporcionar la «fuente completa» | ❌ No obligatorio |
| ⚠️ Compatibilidad con módulos externos/cerrados | ✅ Permitida (Weakly Reciprocal) | ✅ Totalmente permitida |
| 🔗 Relación con otros componentes | Los módulos de interfaz independientes (External Material) pueden permanecer cerrados | Sin restricciones |
| 📄 Texto oficial completo | CERN-OHL-W-2.0 | Apache-2.0 |
☎ Contacto
- Progreso del código abierto y soporte técnico —— Yaohui: [email protected]
- Colaboraciones futuras y personalización —— Elaine: [email protected]
Explorar proyectos relacionados
codecrafters-io/build-your-own-x
Domina la programación recreando desde cero tus tecnologías favoritas.
561,111 estrellaspublic-apis/public-apis
Una lista colectiva de API gratuitas
497,345 estrellasmorluto/rea
Ingeniería inversa de cualquier cosa con agentes, desde el comportamiento de la aplicación hasta los binarios nativos.
444,147 estrellasopenclaw/openclaw
La IA que de verdad hace las cosas. Cualquier sistema operativo y cualquier plataforma. Al estilo langosta. 🦞
394,210 estrellas