
yrlu/quadrotor
yrlu/quadrotor has 1,132 GitHub stars and 301 forks. GitHot measured 0 in 7 days. Last checked 2026-11-10 23:57 UTC. Last push 2024-05-05.
So werden diese Zahlen gemessen
Quadrotor control, path planning and trajectory optimization
Gemessener Sternzuwachs
- in 24h
- Aktualisierung verzögert
- in 7 days
- 0
- in 15 days
- Aktualisierung verzögert
- in 1 month
- Aktualisierung verzögert
Nettoänderungen in überlappenden Zeiträumen, keine Tagessummen. Fehlende Messwerte bleiben leer. Sterne zeigen Interesse, nicht Qualität.
README.md
OriginalQuadrotor Control, Path Planning and Trajectory Optimization

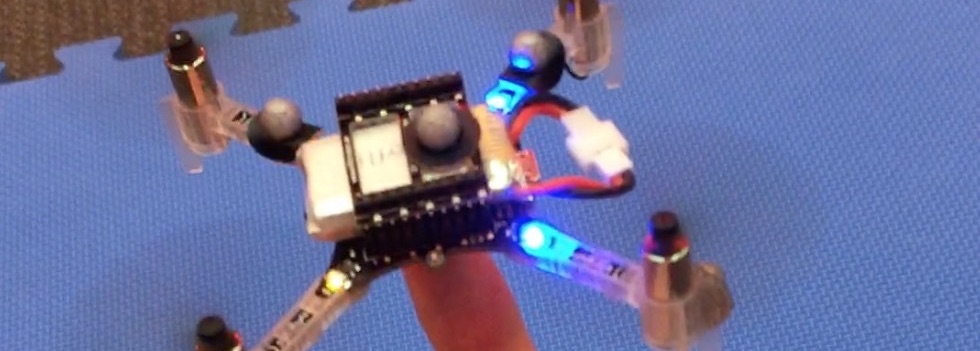
(Click the image above to watch real quadrotor demonstrations)
Following MEAM 620 Advanced Robotics course at University of Pennsylvania.
🚫 For Penn students: Please DO NOT spoil the learning experience by using this repository as a shortcut for your assignments. Most importantly, DO NOT violate the honor code!
Repository Contents
This repository contains MATLAB code for:
- Quadrotor PD controllers
- Path planning algorithms (Dijkstra, A*)
- Trajectory optimization algorithms (Minimum Snap/Acceleration Trajectory)
If you use this software in your publications, please cite it using the following BibTeX entry:
@misc{lu2017quadrotor,
  author = {Lu, Yiren and Cai, Myles and Ling, Wudao and Zhou, Xuanyu},
  doi = {10.5281/zenodo.6796215},
  month = {7},
  title = {{Quadrotor control, path planning and trajectory optimization}},
  url = {https://github.com/yrlu/quadrotor},
  year = {2017}
}
PD Controller
- Run code: change trajectories in file
control/runsim.mand run. - See quadrotor_dynamics.pdf for dynamic modeling of the quadrotor.
- See
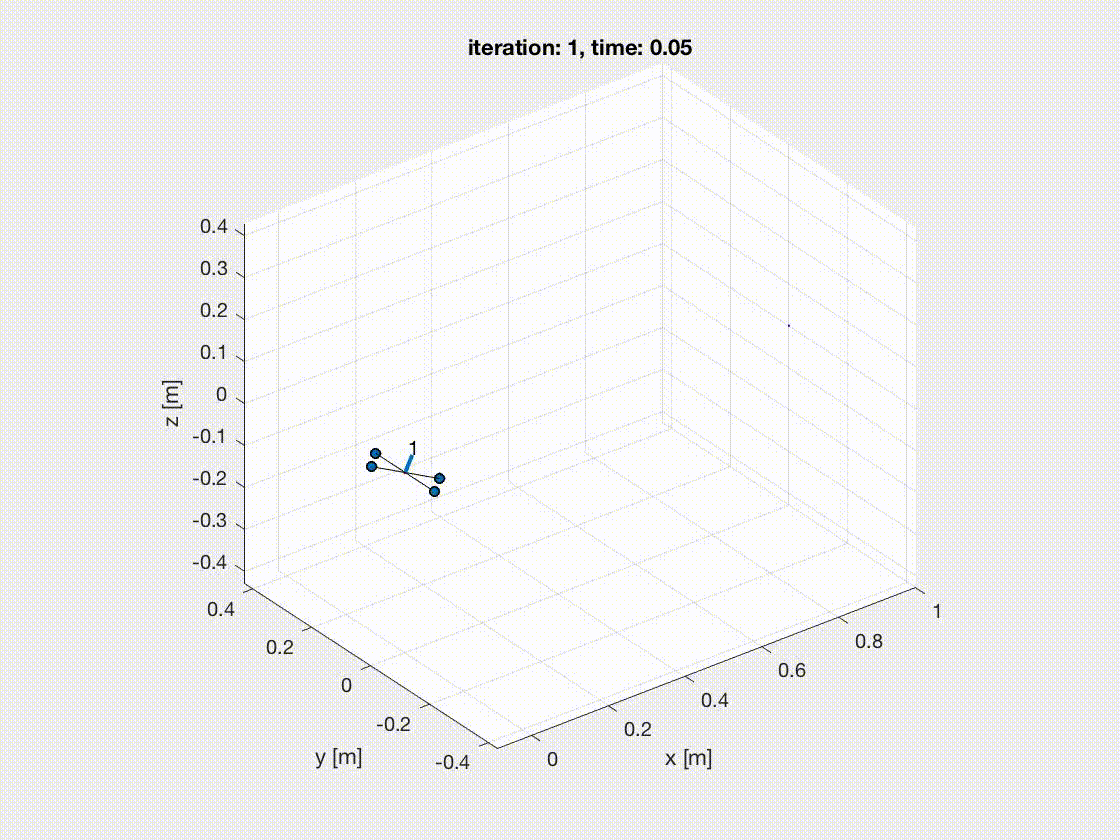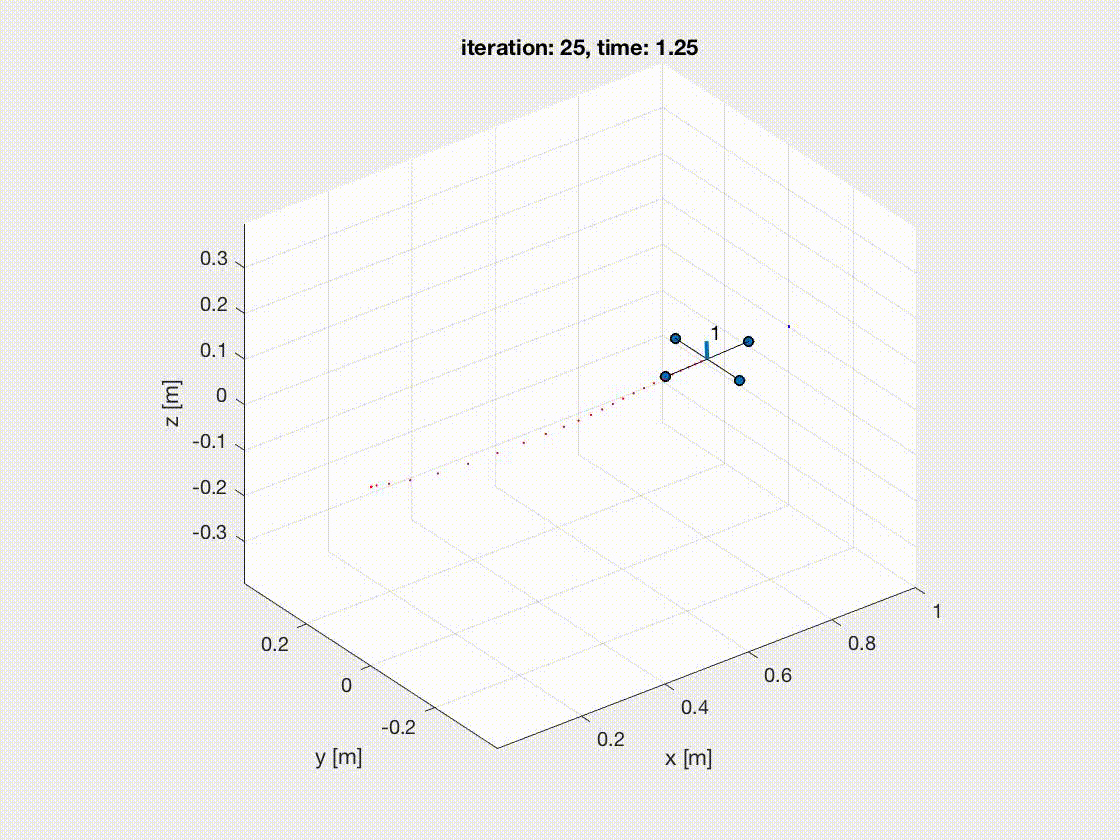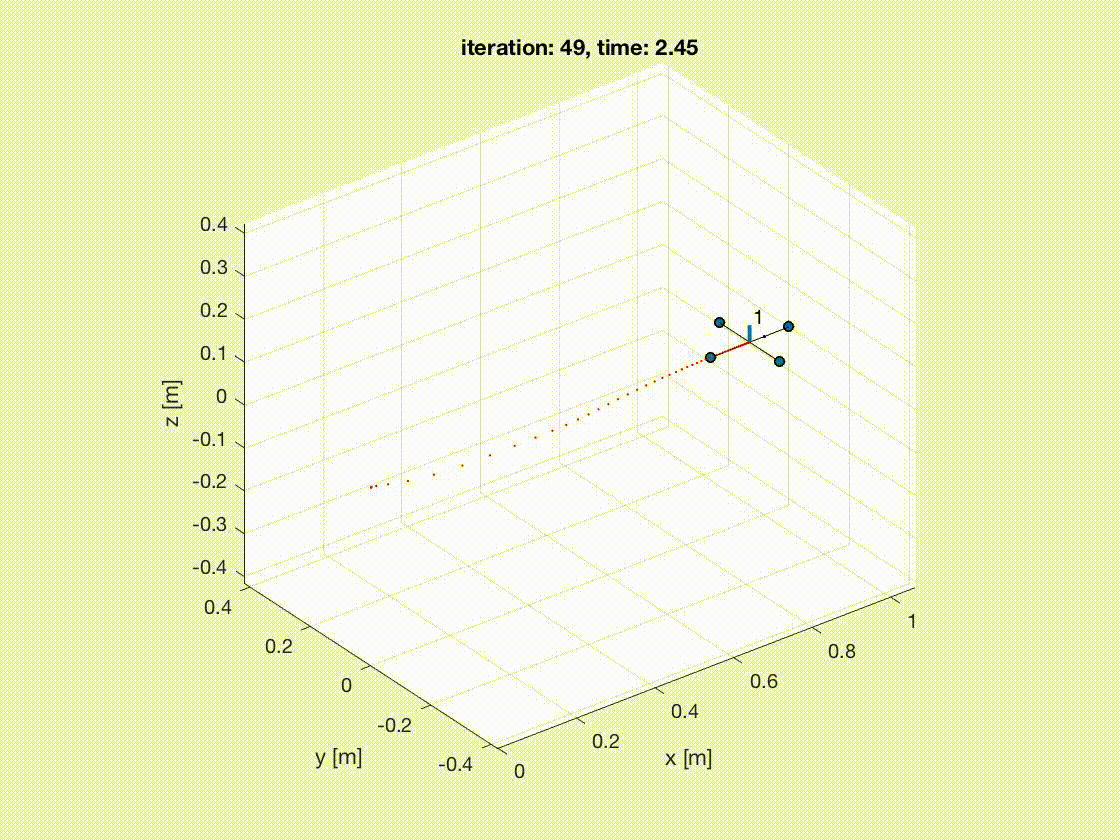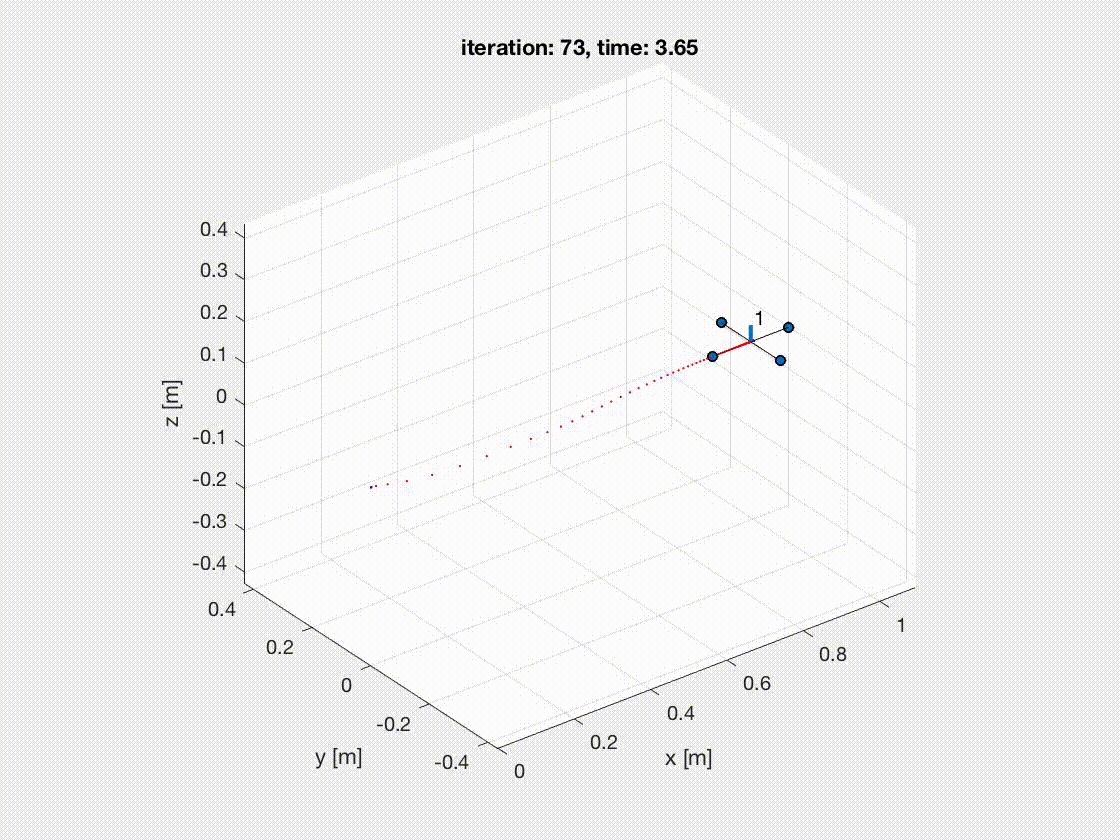
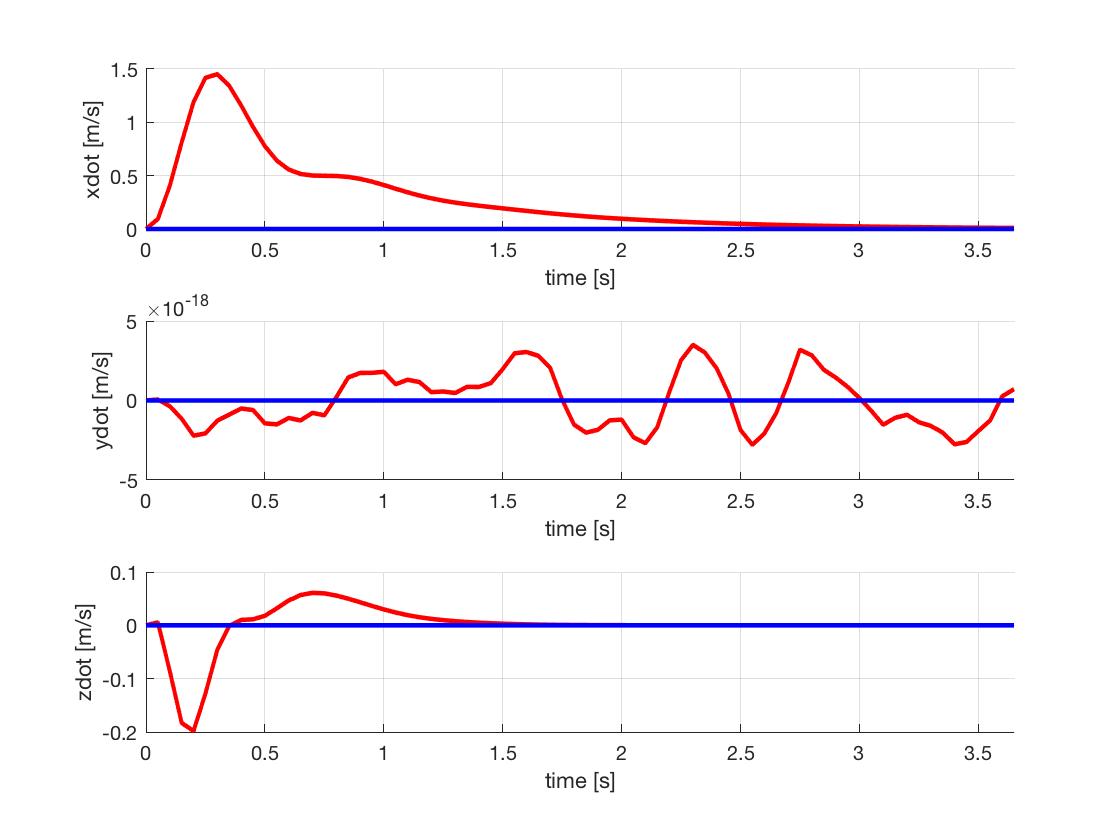
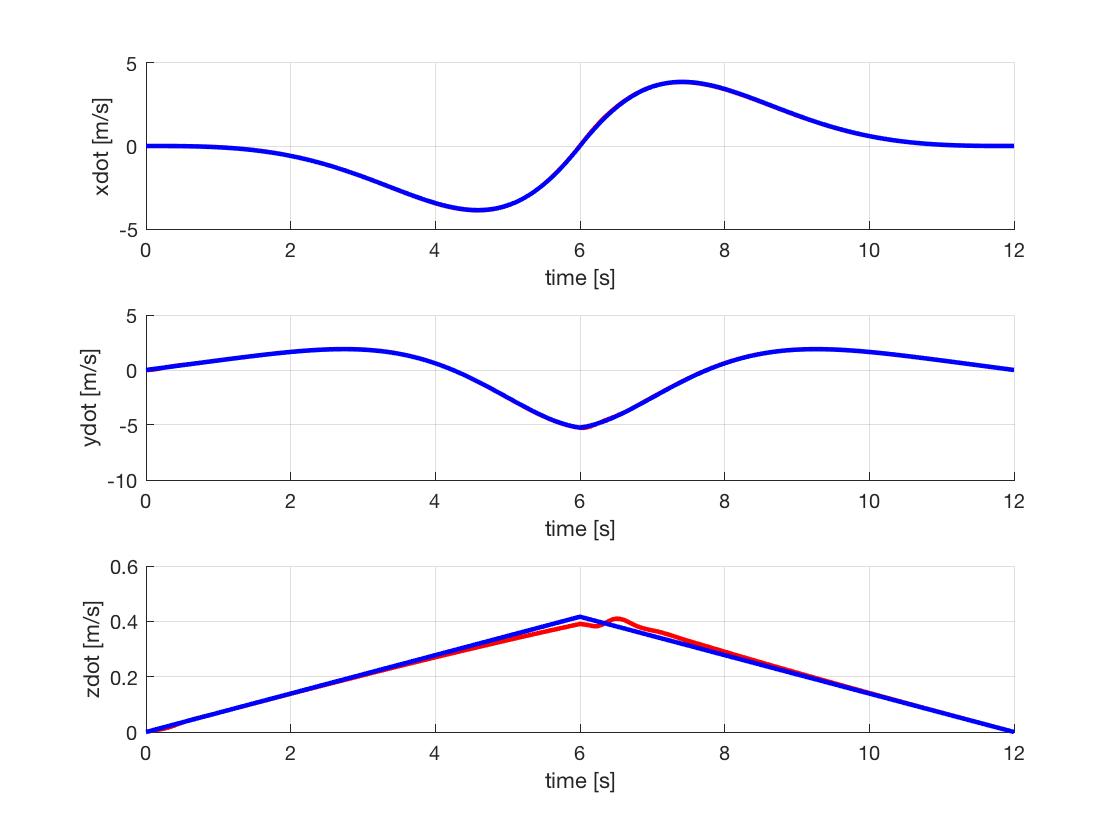
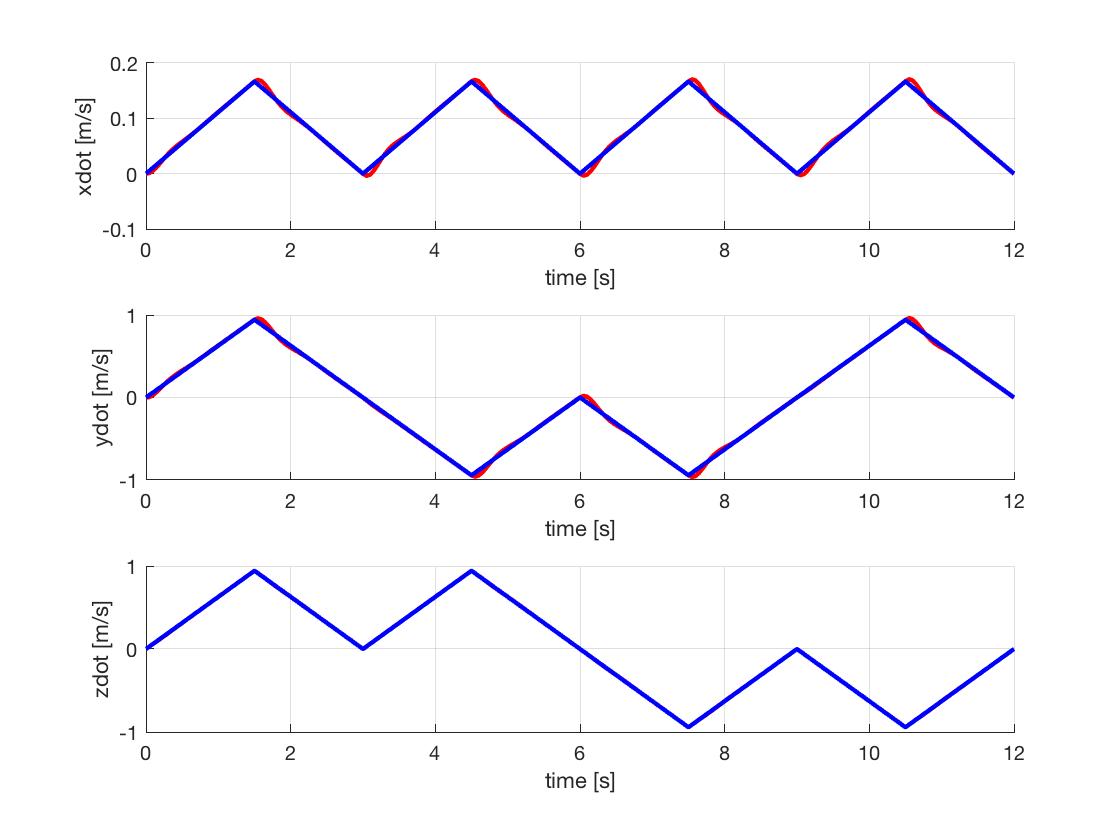
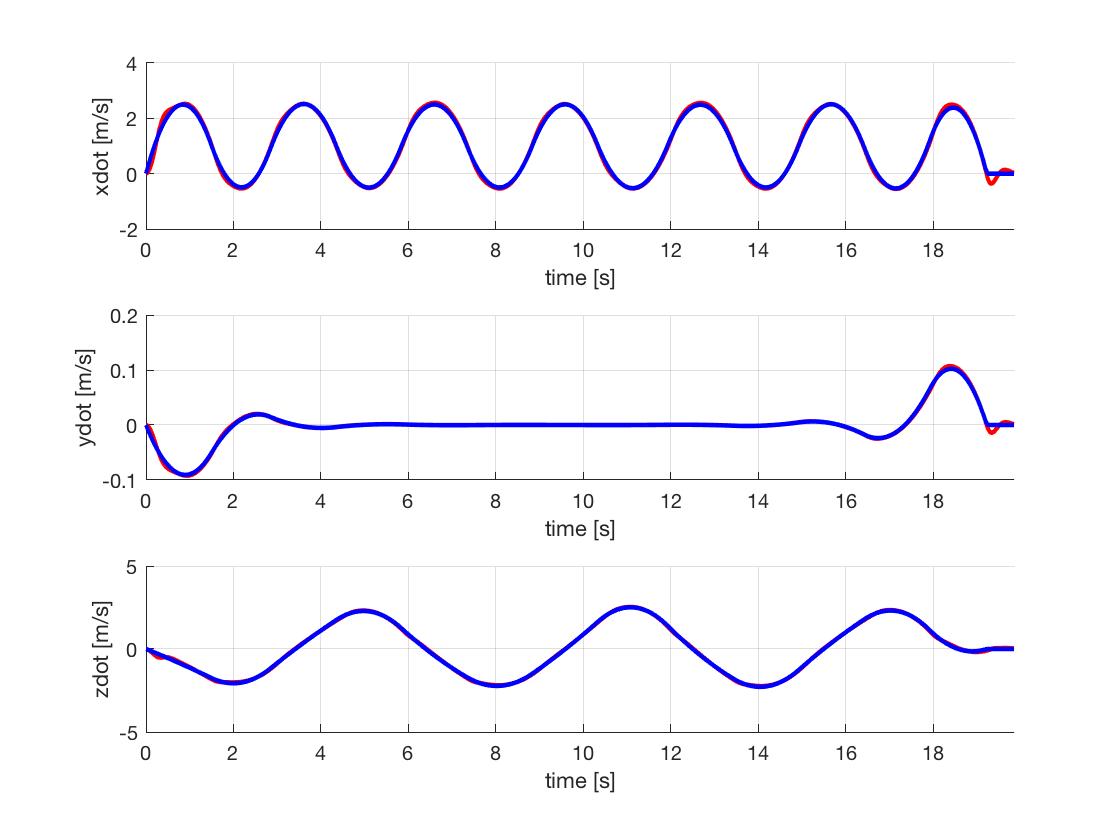
control/controller.mfor implementation of the PD controller. - Visualization below. Desired (blue) vs Actual (red)
Trajectory 1: Step

Trajectory 2: Circle


Trajectory 2: Diamond


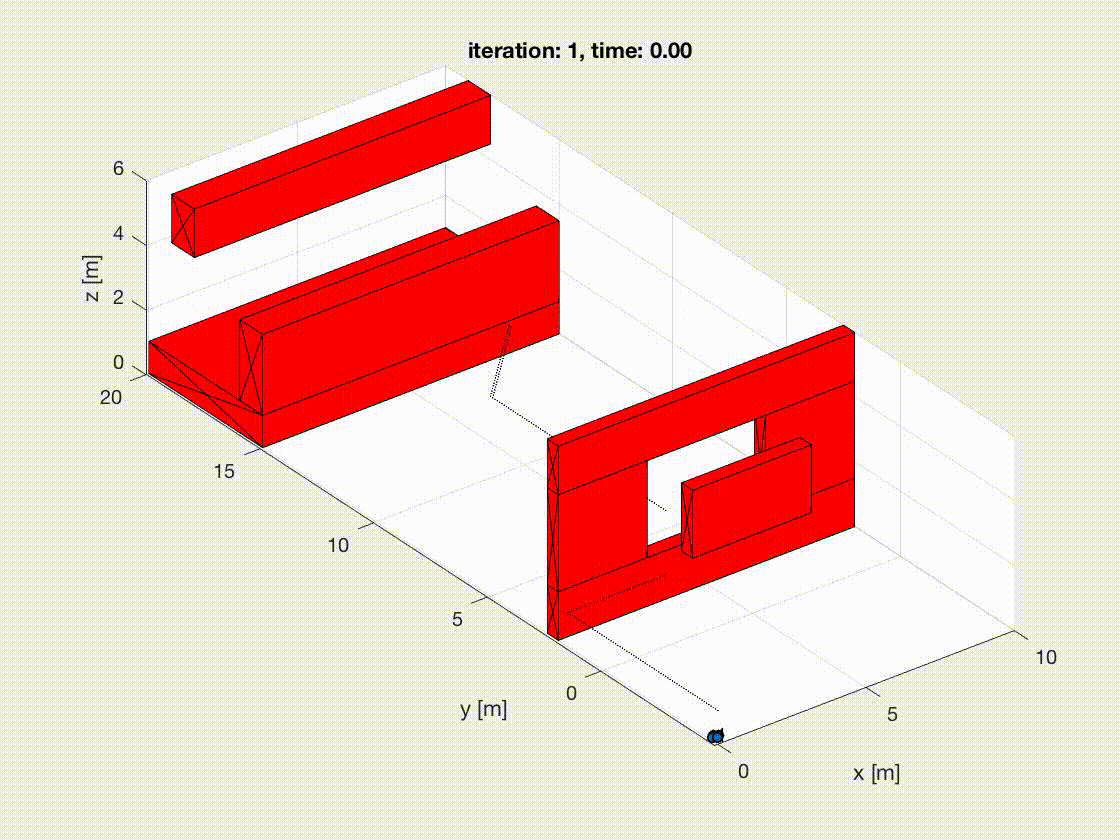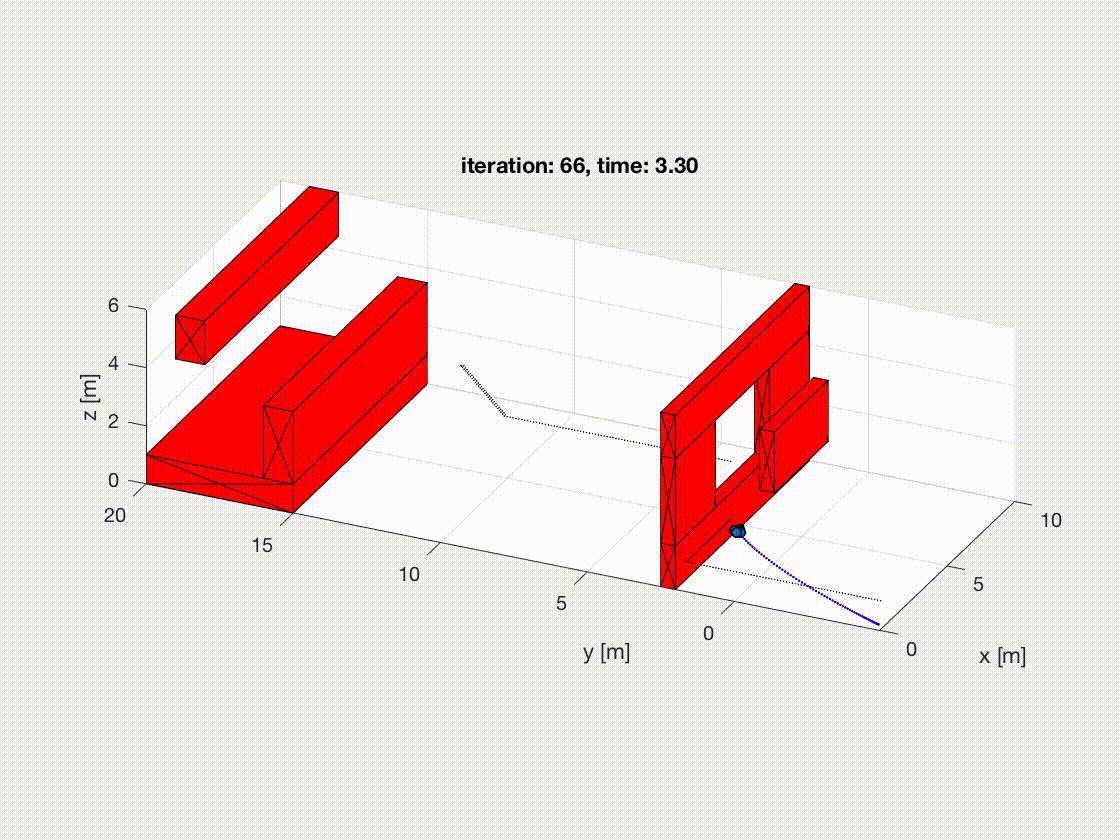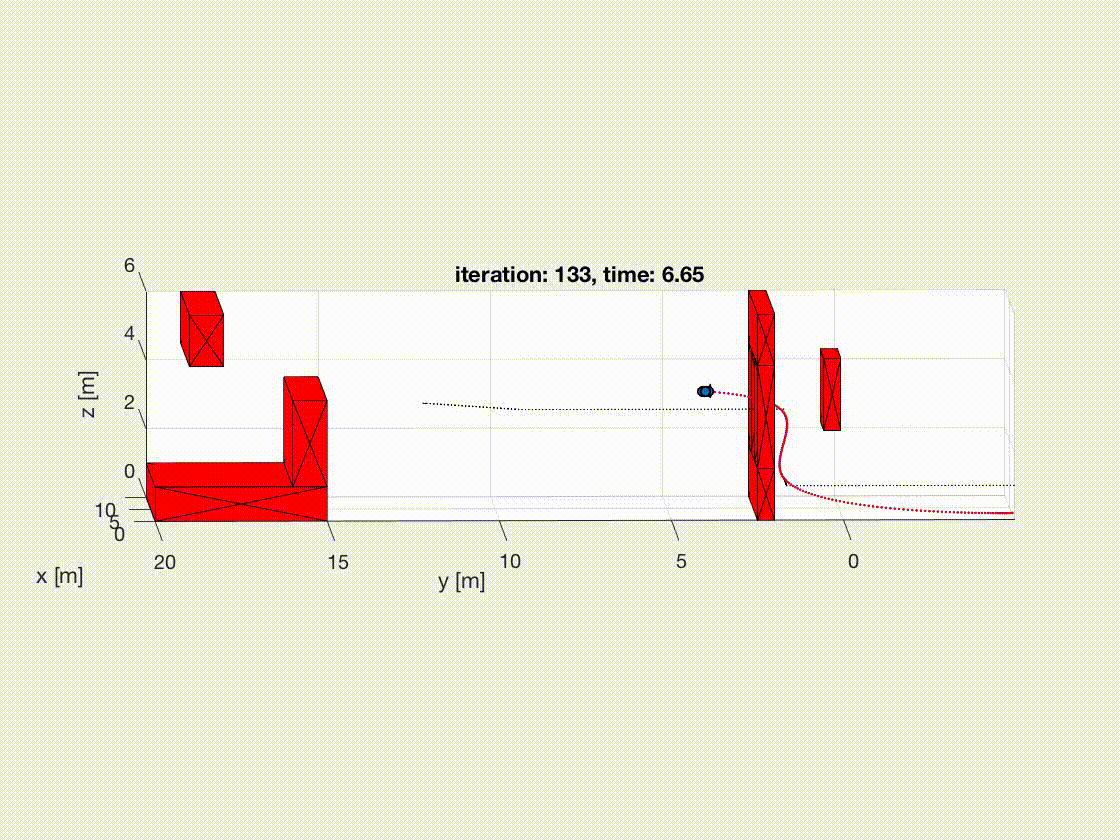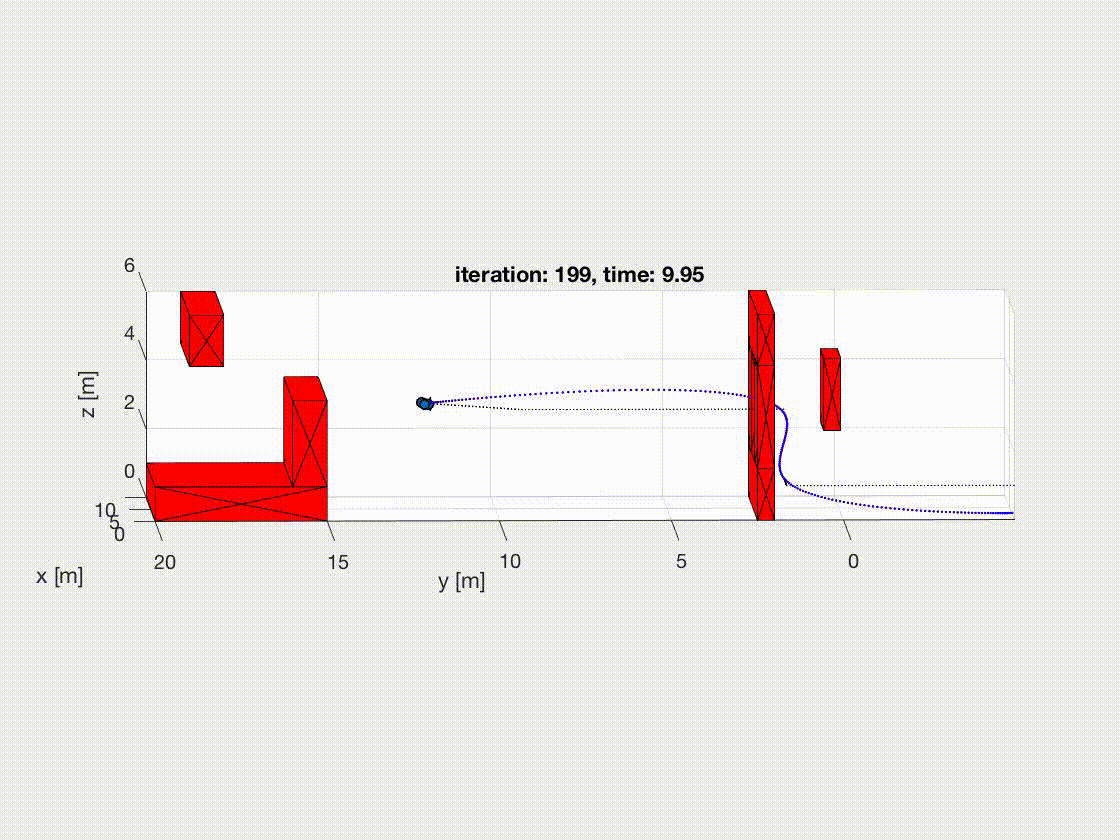
Path Planning and Trajectory Optimization
- Run code:
traj_planning/runsim.mand run path 1 or path 3. - See project_report.pdf for more details about trajectory generation
- See
traj_planning/path_planning/dijkstra.mfor implementation of path finding algorithms (dijstra, A*). - See
traj_planning/traj_opt7.mfor implementations of minimium snap trajectory. - See
traj_planning/traj_opt5.mfor implementations of minimium acceleration trajectory. - Visualization below.
Minimum Acceleration Trajectory


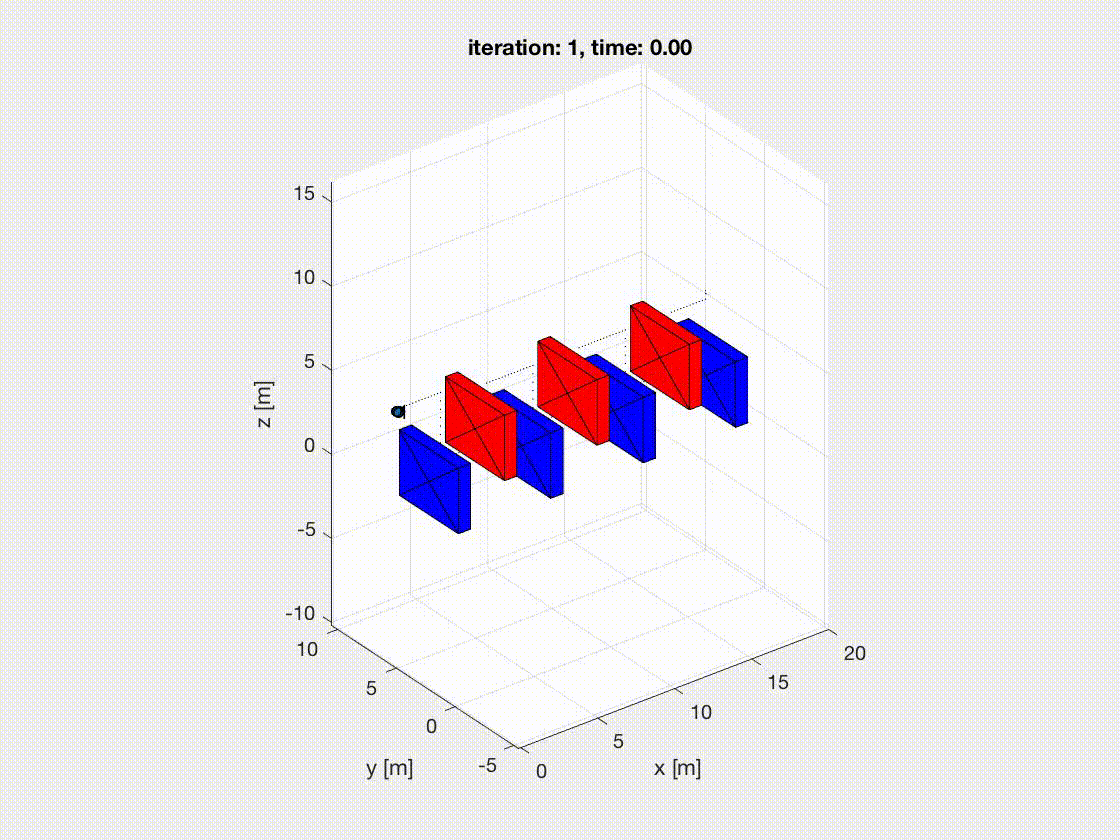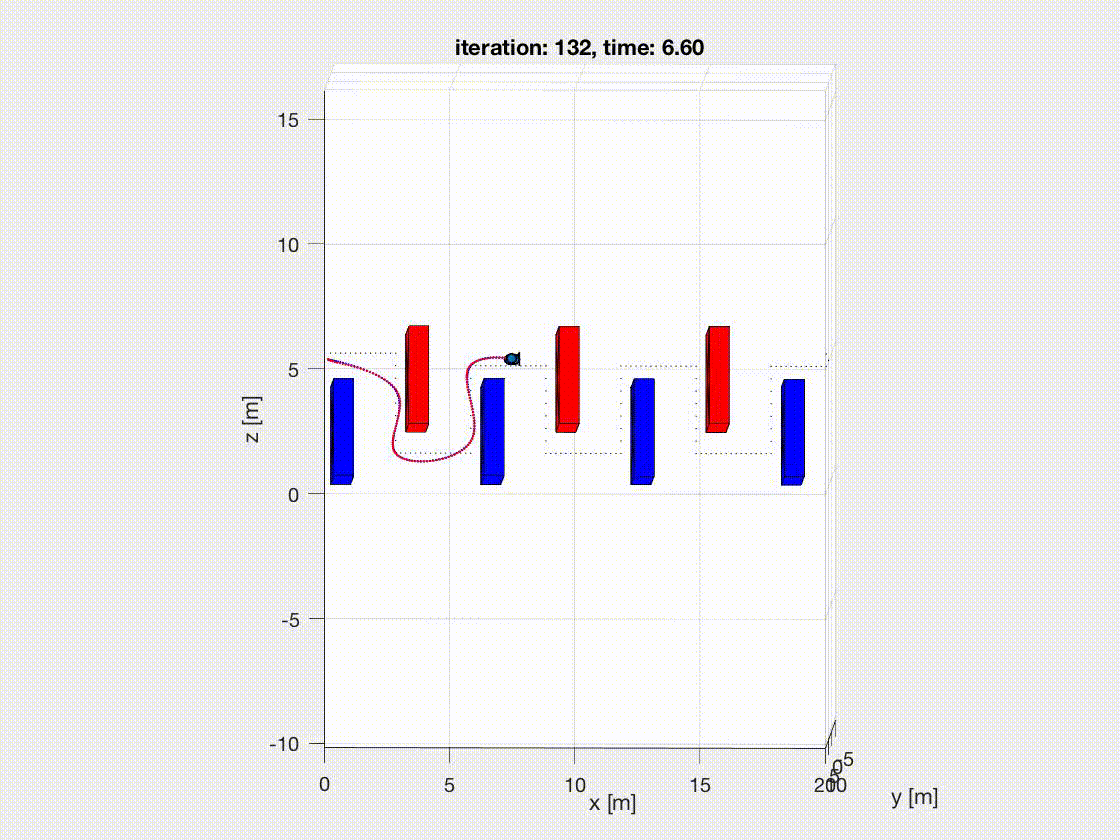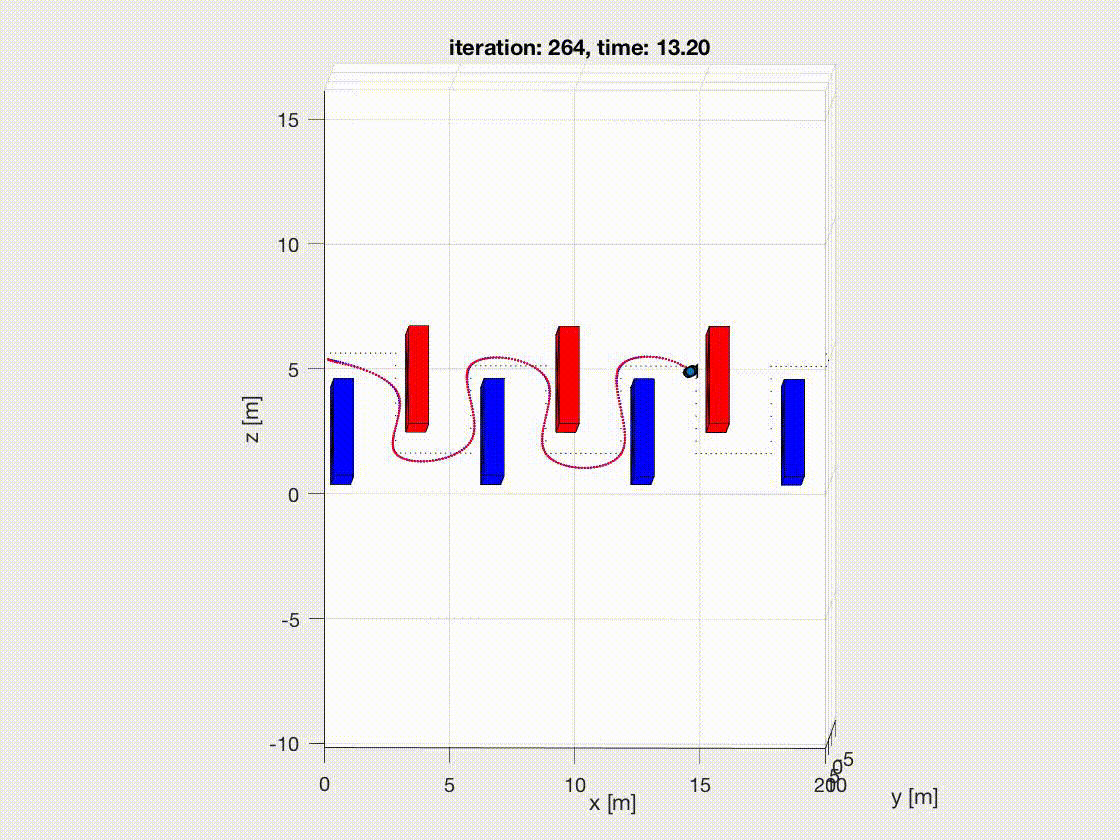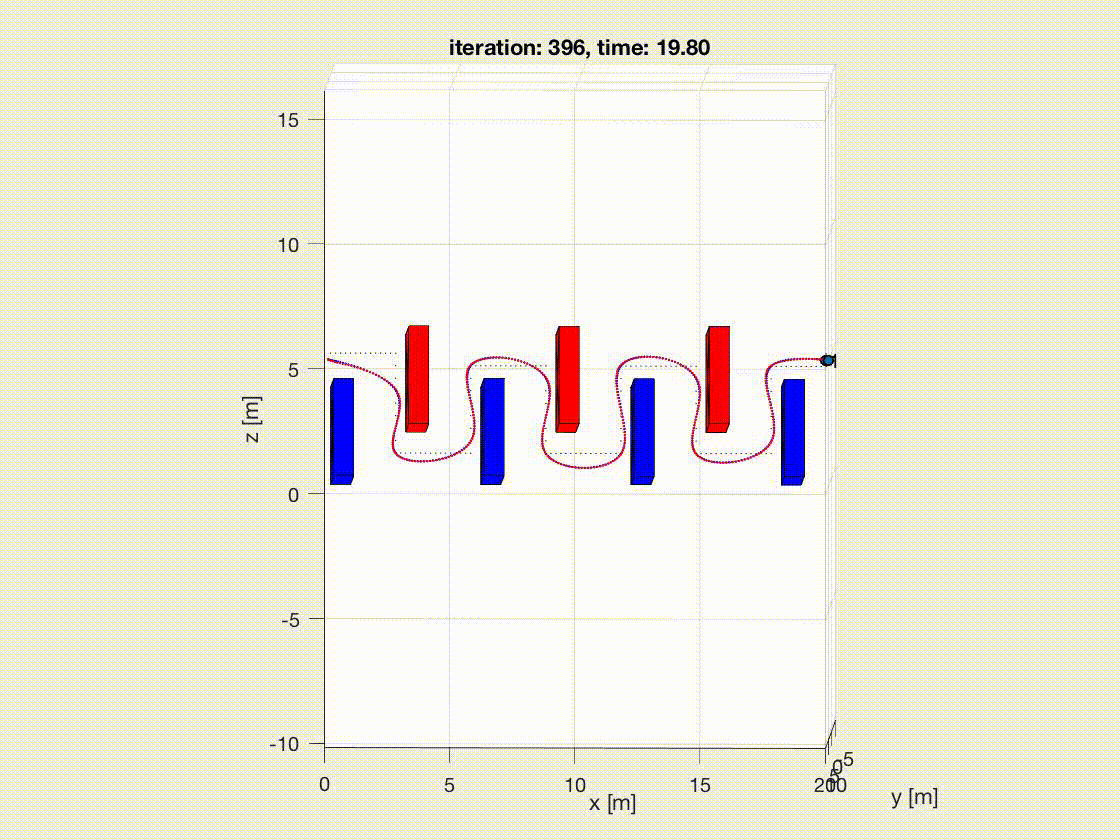

Minimum Snap Trajectory


(with way points constraints)


Ähnliche Projekte entdecken
codecrafters-io/build-your-own-x
Meistere das Programmieren, indem du deine Lieblingstechnologien von Grund auf neu erschaffst.
561,720 Sternepublic-apis/public-apis
Eine gemeinschaftliche Liste kostenloser APIs
498,137 Sternemorluto/rea
Mit Agenten alles per Reverse Engineering untersuchen, vom Verhalten der Anwendung bis hin zu nativen Binärdateien.
451,422 Sterneopenclaw/openclaw
Die KI, die wirklich Dinge erledigt. Jedes Betriebssystem, jede Plattform. Auf die Hummer-Art. 🦞
394,327 Sterne