
lachlanchen/OpenHI has 108 GitHub stars and 32 forks. GitHot measured 0 stars in 24 hours and 0 in 7 days. Last checked 2026-11-20 00:47 UTC. Last push 2026-09-11.
What you can do
- End-to-end RAW-to-spectrum event processing workflow.
- Auto/manual scan period detection and forward/backward segmentation.
- Multi-window compensation with trainable/fixed parameter modes.
- Parameter save/load in NPZ, JSON, and CSV.
Gemessener Sternzuwachs
- in 24h
- 0
- in 7 days
- 0
- in 15 days
- Verlauf wird gesammelt
- in 1 month
- Verlauf wird gesammelt
Nettoänderungen in überlappenden Zeiträumen, keine Tagessummen. Fehlende Messwerte bleiben leer. Sterne zeigen Interesse, nicht Qualität.
Über uns
Self‑calibrated neuromorphic hyperspectral imaging pipeline for event cameras with diffractive illumination. Includes end‑to‑end tools for RAW segmentation, multi‑window time‑warping compensation, spectral visualization, and hardware control for synchronized event/frame capture and scanning.
Maschinelles Lerneni18n/README.de.md
OriginalEnglish · العربية · Español · Français · 日本語 · 한국어 · Tiếng Việt · 中文 (简体) · 中文(繁體) · Deutsch · Русский
Selbstkalibrierte neuromorphe hyperspektrale Bildgebung (OpenHI)


[!NOTE] i18n-Status in diesem Checkout:
ar,es,fr,ja,kosind unteri18n/vorhanden. Zusätzliche Sprachlinks bleiben aus Kompatibilitätsgründen für die geplante Übersetzungsabdeckung erhalten.
Eine umfassende Pipeline zur Rekonstruktion von Spektren aus Event-Kameras bei dispersiver Beleuchtung (z. B. Beugungsgitter). Das System zeichnet Intensitätsänderungs-Events $e = (x, y, t, p)$ auf, wobei $p \in {-1, +1}$ die Polarität der Log-Intensitätsänderung kennzeichnet, und leitet Scan-Timing sowie Kalibriermetadaten ("Auto-Info") direkt aus dem Event-Stream ab.
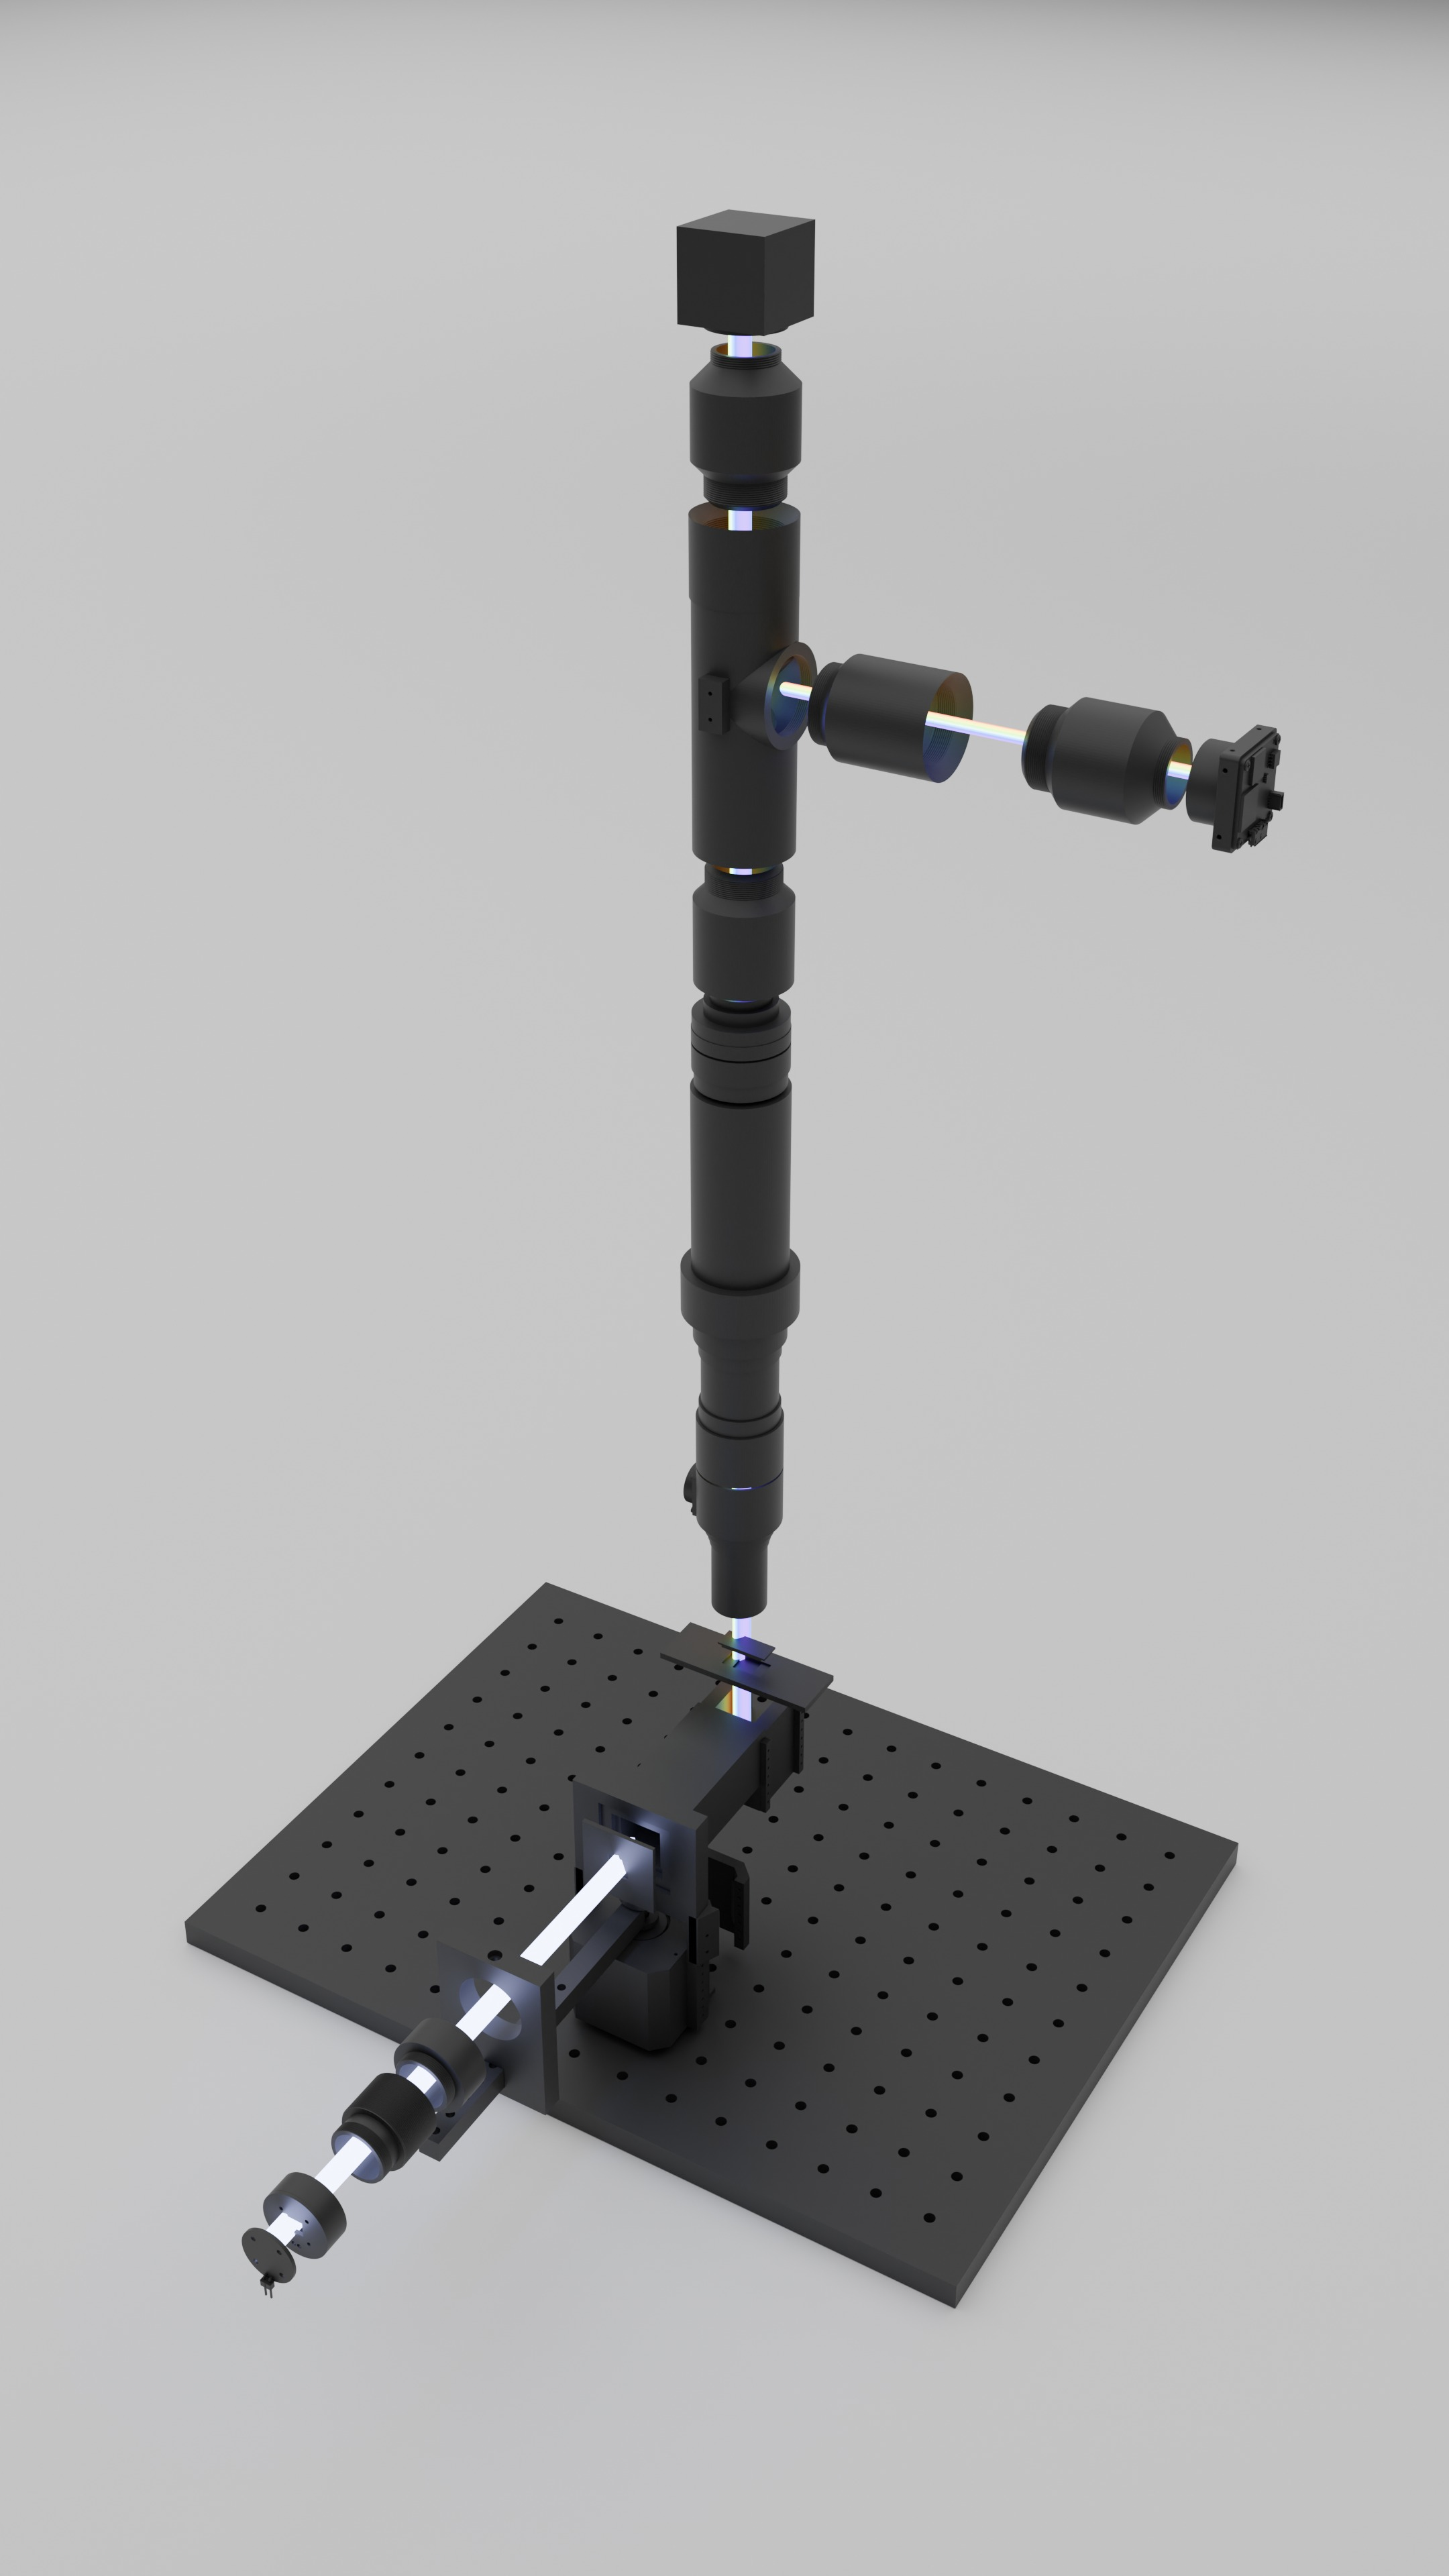
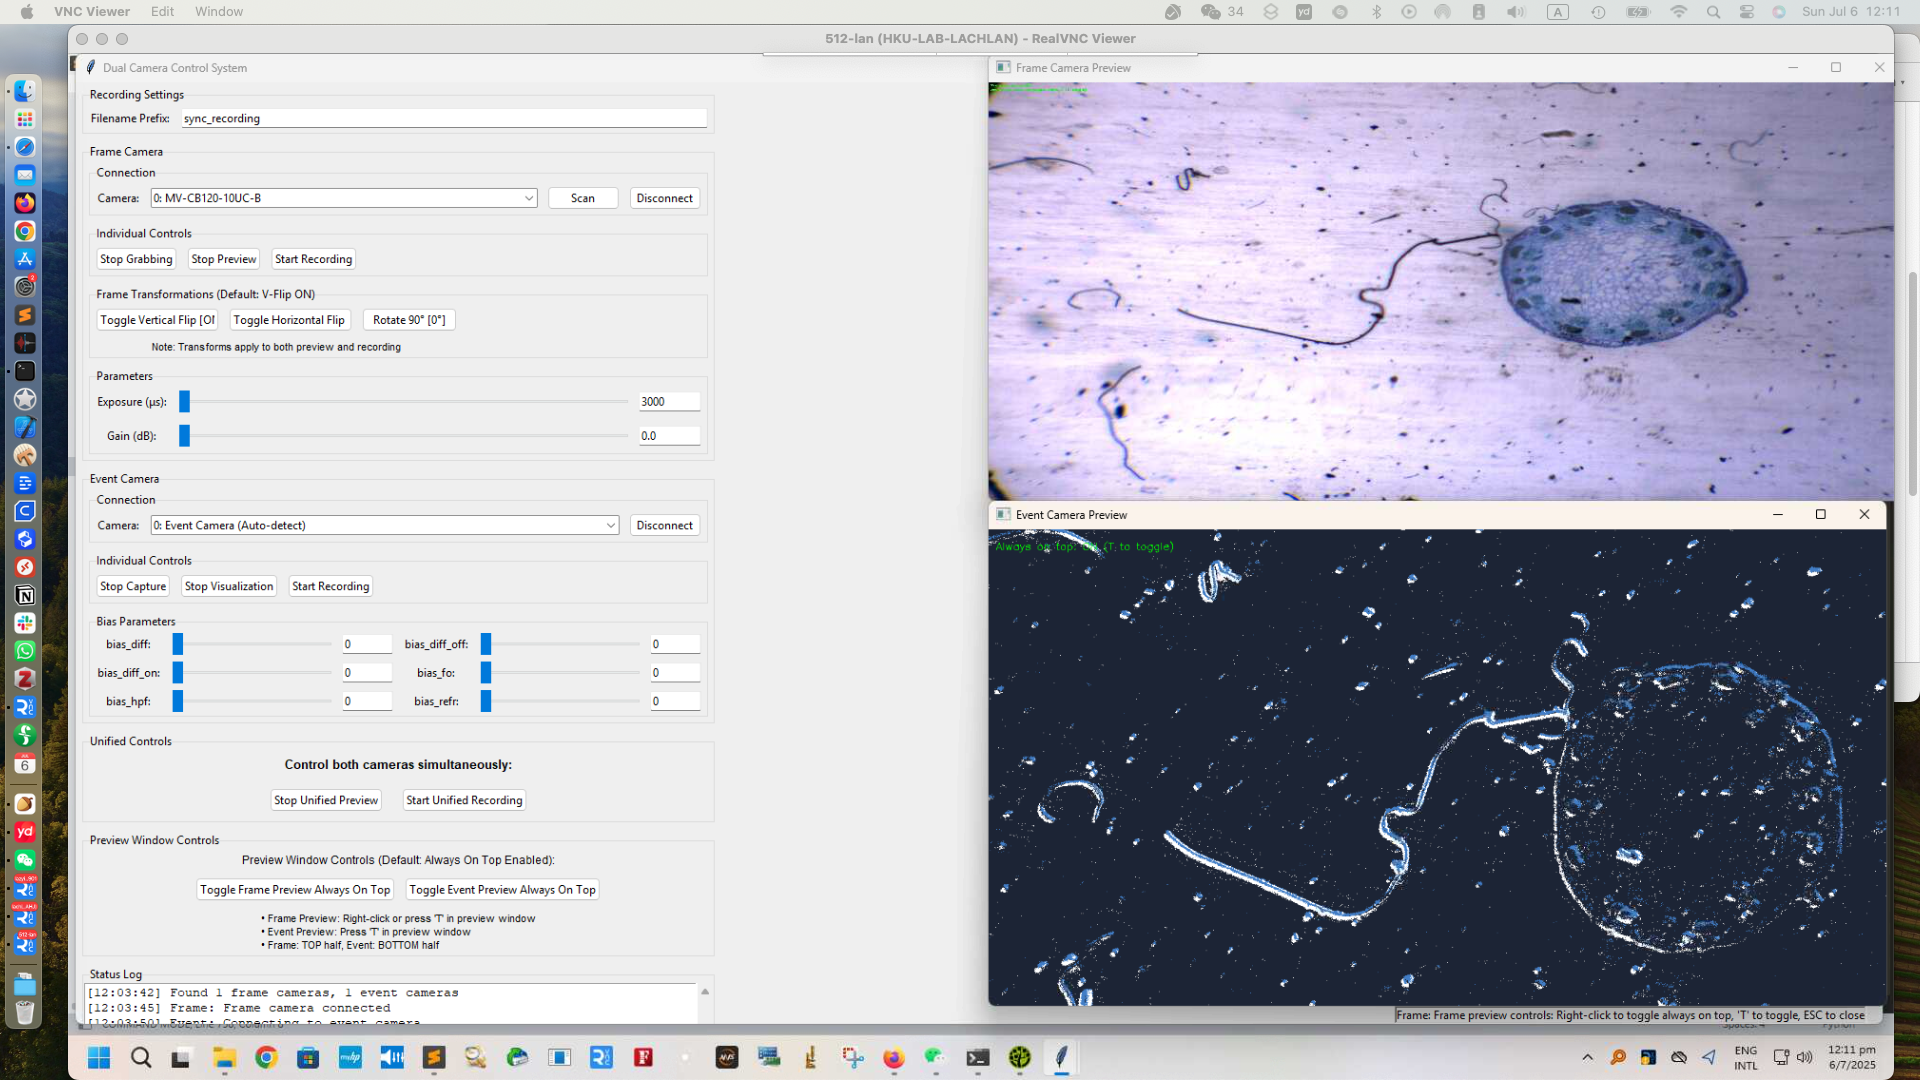
Links: modulares Transmissionsmikroskop mit motorisiertem Gitter-Beleuchtungsarm und vertikalem Detektionsstapel. Rechts: Datenaufnahme-GUI zur Echtzeitüberwachung von Segmentierung, Kompensation und Rekonstruktion.
Auf einen Blick
| Element | Details |
|---|---|
| Kernidee | Selbstkalibrierte hyperspektrale Ableitungsbildgebung aus Event-Streams |
| Hauptstufen | segment_robust_fixed.py -> compensate_multiwindow_train_saved_params.py -> Visualisierungsskripte |
| Hardware-Doku im Repo | 3D/, PCB/, firmware/, BOM/ |
| Desktop-Tools | scan_compensation_gui_cloud.py, ImagingGUI/DualCamera_separate_transform.py |
| Referenz-Paper | Optica Open Preprint (DOI: 10.1364/opticaopen.30739151) |
| i18n in diesem Checkout | README.ar.md, README.es.md, README.fr.md, README.ja.md, README.ko.md |
[!TIP] Kaufen Sie das zentrale Development-Kit (ohne Kamera, Tubuslinse und optischen Tisch) für das Paper Self-calibrated neuromorphic hyperspectral imaging, das auf Optica Open als Preprint veröffentlicht wurde:
- https://lazying.art/openhi-kit.html
- Gutscheincode mit 30% Rabatt:
OPTICA
Inhalt
- Auf einen Blick 📌
- Überblick 🔭
- Funktionen ✨
- Repository-Karte 🗺️
- Projektstruktur 📁
- Schnellstart (5-Minuten-Pfad) ⚡
- Voraussetzungen 🧰
- Installation ⚙️
- Nutzung 🚀
- Internationalisierung 🌍
- Konfiguration 🎛️
- Beispiele 🧪
- Stueckliste (Kernmodul) 🧾
- Kernskripte 🧠
- Zusaetzliche Tools 🛠️
- Turbo-Multi-Scan-Kompensation ⚡
- Parameterverwaltung 💾
- Speicheroptimierung 🧱
- Ausgabestruktur 📦
- Konfigurationsbeispiele 🧩
- Wellenlaengenabbildung 🌈
- Tipps und Best Practices ✅
- Entwicklungsnotizen 🧭
- Fehlerbehebung 🩺
- Roadmap 🛣️
- Zitat 📎
- Danksagung 🙏
- Lizenz 📄
- Beitraegen 🤝
- Support / Sponsoring 💖
Ueberblick
Wenn die Beleuchtung zeitlich durch Wellenlängen sweeped, kodiert der Event-Stream entlang der Dispersionsachse eine zeitliche Ableitung des zugrunde liegenden Spektrums.
RAW event recording
   -> scan timing segmentation (F/B passes)
   -> multi-window time-warp compensation
   -> frame/cumulative/wavelength diagnostics
Diese Pipeline bietet drei Hauptstufen:
| Stufe | Zweck | Primäre Skripte |
|---|---|---|
| 1. Segmentieren | Scan-Timing finden und Aufzeichnungen in Vorwärts-/Rückwärtsdurchläufe aufteilen | segment_robust_fixed.py |
| 2. Kompensieren | Stückweise linearen Time-Warp schätzen, um scan-induzierte zeitliche Scherung zu entfernen | compensate_multiwindow_train_saved_params.py |
| 3. Visualisieren | Gelernte Grenzen überlagern und Original- gegen kompensierte zeitgebinnte Frames vergleichen | visualize_boundaries_and_frames.py, visualize_cumulative_compare.py |
Das Repository enthält außerdem Hardware-Assets, Datenaufnahme-GUI-Code und archivierte Experimentzweige unter versions/.
Funktionen
- End-to-End-Workflow für Event-Verarbeitung von RAW bis Spektrum.
- Automatische/manuelle Erkennung der Scan-Periode und Vorwärts-/Rückwärtssegmentierung.
- Multi-Window-Kompensation mit trainierbaren/fixen Parametermodi.
- Parameter speichern/laden in
NPZ,JSONundCSV. - Multi-Scan-Merge-Workflow für schnellere Trainingsiterationen (
compensate_multiwindow_turbo.py). - Visualisierungssuite für Grenzen, gebinnte Frames, kumulative Kurven und gewichtete Diagnostik.
- Hardwaredokumentation: BOM, PCB, 3D-Teile, Firmware-Hinweise.
- Aufnahme-Utilities für synchronisierte Event-/Frame-Kamera-Setups.
| Kategorie | Enthaltene Fähigkeiten |
|---|---|
| Signalverarbeitung | Segmentierung, Periodenerkennung, Time-Warp-Kompensation |
| Optimierung | Trainierbare/fixe Parameter, Glättungssteuerung, chunk-basiertes Training |
| Ausgaben | Visuelle Overlays, kumulative Vergleiche, wellenlängen-kartierte Diagnostik |
| Plattform-Assets | Hardware-Designdateien, Firmware-Hinweise, GUI-Tooling, historische Archive |
Repository-Karte
Wichtige Hardware-Assets liegen zur schnellen Nutzung direkt neben dem Code:
| Bereich | Pfad |
|---|---|
| 3D-gedruckte Teile | 3D/ |
| PCB-Layouts | PCB/ |
| Mikrocontroller-Firmware | firmware/ |
| Aufnahme-UI (Desktop) | ImagingGUI/ |
| Experiment-/Datenreferenzen | reference_spectrum_2835/, reference_spectrum_lumileds/, references/ |
| Alignment-Analyse | align_background_vs_reference_code/, align_data_vs_filter_code/ |
Projektstruktur
OpenHI/
├── README.md
├── QUICKSTART.md
├── LICENSE
├── versions.md
├── 3D/
├── BOM/
├── PCB/
├── firmware/
├── ImagingGUI/
├── scripts/
├── segment_robust_fixed.py
├── compensate_multiwindow_train_saved_params.py
├── compensate_multiwindow_turbo.py
├── compensate_multiwindow*.py
├── visualize_boundaries_and_frames.py
├── visualize_cumulative_compare.py
├── visualize_cumulative_weighted.py
├── scan_compensation_gui_cloud.py
├── show_envi_spectrum_gui.py
├── simple_raw_reader.py
├── align_background_vs_reference_code/
├── align_data_vs_filter_code/
├── alignment_configs/
├── archive_code_variants/
├── outputs_root/
├── reference_filters/
├── reference_spectrum_2835/
├── reference_spectrum_lumileds/
├── references/
├── i18n/
└── versions/
Schnellstart (5-Minuten-Pfad)
Wenn Ihre Umgebung bereits vorbereitet ist und Ihr Datensatzordner eine Datei *event*.raw enthält:
scripts/run_scan_pipeline.sh /path/to/dataset_dir
Um eine bestimmte RAW-Datei zu erzwingen:
scripts/run_scan_pipeline.sh /path/to/dataset_dir /path/to/recording_event.raw
Dieser Wrapper führt Segmentierung, Kompensationstraining und Visualisierung mit den Standard-Skriptpfaden und CLI-Flags des Repositories aus.
[!TIP] Für eine erste Validierung den Wrapper auf einen Datensatzordner ausführen und anschließend die erzeugte Segment-NPZ sowie die Visualisierungsausgaben prüfen, bevor
PIPELINE_*-Variablen getunt werden.
Voraussetzungen
- Python 3.9+ (Python 3.10+ für einige GUI-Tools unter
ImagingGUI/). - Kern-Python-Pakete:
numpy,torch,matplotlib. - Optional, aber üblich:
opencv-python,pillow,cellpose. - Metavision SDK / Python-Bindings für RAW-Event-Workflows (
simple_raw_reader.py, Segmentierung aus RAW). - CUDA-fähiges PyTorch wird für schnellere Optimierung empfohlen.
- RAW-Aufzeichnungen und/oder segmentierte NPZ-Dateien lokal verfügbar.
Installation
Aktuell gibt es im Repository-Root keine gesperrte Environment-Datei. Empfohlenes Setup:
# create and activate a virtual environment or conda env
python -m venv .venv
source .venv/bin/activate

# install core dependencies
pip install numpy matplotlib torch

# optional tools often used in this repository
pip install opencv-python pillow
# pip install cellpose
Wenn Sie Git-Hooks für Large-File-Hygiene nutzen:
bash scripts/setup_hooks.sh
Nutzung
Basis-Workflow (aktuelle Root-Skripte)
# 1. Segment RAW into 6 scans (Forward/Backward)
python segment_robust_fixed.py \
  data/recording.raw \
  --segment_events \
  --output_dir data/segments/

# 2. Train multi-window compensation
python compensate_multiwindow_train_saved_params.py \
  data/segments/Scan_1_Forward_events.npz \
  --bin_width 50000 \
  --visualize --plot_params --a_trainable \
  --iterations 1000

# 3. Visualize results with boundaries
python visualize_boundaries_and_frames.py \
  data/segments/Scan_1_Forward_events.npz

# 4. Compare cumulative vs multi-bin means
python visualize_cumulative_compare.py \
  data/segments/Scan_1_Forward_events.npz \
  --sensor_width 1280 --sensor_height 720
One-command convenience wrapper
scripts/run_scan_pipeline.sh /path/to/dataset_dir [raw_file]
Von scripts/run_scan_pipeline.sh unterstützte Umgebungsvariablen:
| Variable | Standard | Zweck |
|---|---|---|
PIPELINE_ACTIVITY_FRACTION |
0.90 |
Anteil des aktiven Event-Fensters |
PIPELINE_BIN_WIDTH |
50000 |
Trainings-Bin-Breite in Mikrosekunden |
PIPELINE_SENSOR_WIDTH |
1280 |
Sensorbreite für Visualisierung |
PIPELINE_SENSOR_HEIGHT |
720 |
Sensorhöhe für Visualisierung |
PIPELINE_SAMPLE_RATE |
0.10 |
Event-Sampling-Anteil für Plots |
PIPELINE_TIME_BIN_US |
1000 |
Aktivitäts-Bin-Größe bei Segmentierung |
PIPELINE_SEGMENT_PATTERN |
Scan_1_Forward_events.npz |
Segmentdatei-Muster für nachgelagerte Skripte |
Internationalisierung
Das Repository verwendet oben in jeder README eine einzelne Sprachoptions-Zeile, um doppelte Sprachleisten zu vermeiden.
Aktuell verfügbare Übersetzungsdateien in i18n/:
README.ar.mdREADME.es.mdREADME.fr.mdREADME.ja.mdREADME.ko.md
| Sprachlink in Navigation | Datei in i18n/ |
Status |
|---|
Geplante Sprachlinks werden in der oberen Navigation absichtlich aus Gründen der Vorwärtskompatibilität beibehalten.
Konfiguration
Wichtige CLI-Steuerungen, die skriptübergreifend verwendet werden:
Segmentierung (segment_robust_fixed.py)
--time_bin_us: Aktivitäts-Bin-Größe in Mikrosekunden.--round_trip_period: manuelle Periode (Standard1688Bins).--auto_calculate_period: Periode per Autokorrelation.--activity_fraction: Anteil des aktiven Event-Fensters.--manual_start_shift_ms: manueller Scan-Startoffset.
Kompensation (compensate_multiwindow_train_saved_params.py)
--num_params(Standard13),--temperature(Standard5000).--a_trainable/--a_fixed,--b_trainable/--b_fixed,--boundary_trainable.--a_default,--b_default.--iterations,--learning_rate,--smoothness_weight.--chunk_sizefür Speichersteuerung.--load_paramszur Wiederverwendung gelernter Parameter.
Visualisierung
visualize_boundaries_and_frames.py:--sample_rate,--wavelength_min,--wavelength_max, Sensorgrößen-Args.visualize_cumulative_compare.py: Sensorgröße,--output_dir,--sample_label.visualize_cumulative_weighted.py: Polaritätsskalen,--step_us,--auto_scale,--exp,--no_comp.
Beispiele
Schnellstart-Datensatzbefehle (aus QUICKSTART.md)
python segment_robust_fixed.py \
  led_12v_no_acc_glass/glass/sync_recording_12v_led_no_acc_blank_event_20250804_232556.raw \
  --segment_events \
  --output_dir led_12v_no_acc_glass/glass/

python compensate_multiwindow_train_saved_params.py \
  led_12v_no_acc_glass/glass/sync_recording_12v_led_no_acc_blank_event_20250804_232556_segments/Scan_1_Forward_events.npz \
  --bin_width 50000 \
  --visualize --plot_params --a_trainable \
  --iterations 1000 \
  --b_default 0 \
  --smoothness_weight 0.001

python visualize_boundaries_and_frames.py \
  led_12v_no_acc_glass/glass/sync_recording_12v_led_no_acc_blank_event_20250804_232556_segments/Scan_1_Forward_events.npz
Historische Hilfsbefehle aus älteren Workflows (beibehalten)
python scanning_alignment_visualization_save.py \
  led_12v_no_acc_glass/glass/sync_recording_12v_led_no_acc_blank_event_20250804_232556_segments/Scan_1_Forward_events.npz \
  --output_dir led_12v_no_acc_glass/glass/sync_recording_12v_led_no_acc_blank_event_20250804_232556_segments/FIXED_visualization

python scanning_alignment_visualization_cumulative_compare.py \
  led_12v_no_acc_glass/glass/sync_recording_12v_led_no_acc_blank_event_20250804_232556_segments/Scan_1_Forward_events.npz \
  --sensor_width 1280 --sensor_height 720 \
  --output_dir led_12v_no_acc_glass/glass/sync_recording_12v_led_no_acc_blank_event_20250804_232556_segments/cumulative_vs_bin2ms \
  --sample_label "led_12v_no_acc_glass Scan_1_Forward"
Diese Legacy-Befehle bleiben absichtlich als Kompatibilitätskontext erhalten; in diesem Checkout sollten nach Möglichkeit die aktuellen Root-Skripte verwendet werden.
Turbo-Multi-Scan-Training
python compensate_multiwindow_turbo.py \
  --segments-dir path/to/your_segments \
  --include all --sort name \
  --bin-width 5000 \
  -- --a_trainable --iterations 1000 --smoothness_weight 0.001 --chunk_size 250000 --visualize --plot_params
Gelernte Parameter wiederverwenden (Retraining überspringen)
python compensate_multiwindow_train_saved_params.py segment.npz \
  --load_params learned_params.npz
Stueckliste (Kernmodul)
Siehe BOM/core_module.md für die vollständige Tabelle mit Links und Hinweisen.
Tabelle S2. Vergleich von Aufnahmezeit und Kosten zwischen dem vorgeschlagenen event-getriebenen System und einer Referenz-Hyperspektralkamera
| Parameter | Unser System | Referenzkamera |
|---|---|---|
| Aufnahmezeit | ∼585 ms pro Scan | 300 s pro Scan |
| Datenvolumen | 18.5 MB | 138 MB |
| Ungefährer Preis | ∼3000 USD | 14 000 USD |
Tabelle S3. Stückliste für das Kernmodul der Scan-Beleuchtung
(Ausgenommen Event-Kamera und optionale 4f-Validierungsoptik)
| Komponente | Hinweise | Kosten (USD) | Taobao-Link |
|---|---|---|---|
| Bewegungssteuerung | NEMA42 + TB6600 + Arduino Uno | 15.00 | https://e.tb.cn/h.7FHgkEvoo6tpKTo?tk=QYRFUPRqazE |
| Optik (Gitter) | Beugungsgitter (Education-Qualität) | 3.47 | https://e.tb.cn/h.7Fhj16MkrSDHNnE?tk=3Q8dUPRouNw |
| Beleuchtung | 2835 LED (6 CNY / 10 Stk.; 0.6 CNY verwendet) | 0.08 | https://e.tb.cn/h.7uubHIVL5diILHl?tk=tzTAUPRr14K |
| Reflektor | Klappspiegel | 6.25 | https://e.tb.cn/h.7uu1rNNSbgVdS31?tk=PqsxUPRHb32 |
| Elektronik | LED-PCB (CNY/Platine; Mindestbestellung 5 Stk.) | 1.67 | |
| Endschalter | Optional, 2 × 8.07 CNY | 2.24 | https://e.tb.cn/h.7FHEKbcgJmc2Ll1?tk=I4FRUP8diRE |
| 3D-Druck | Ein Drittel PLA-Filamentspule (deckt alle Druckteile) | 5.09 | https://e.tb.cn/h.7FhOVWX7SLHvNNf?tk=kOcQUPRJsbo |
| Linse | Plan-konvexe Linse (25.4 mm, 350–700 nm AR) | https://e.tb.cn/h.7FSePNYhqt7ITbh?tk=tH8ZUP8i3cC | |
| Gesamt | Kernmodul | 33.99 |
Kernskripte
1. Segmentierung: segment_robust_fixed.py
Ziel: Scan-Timing aus rohen Events extrahieren und in 6 Einweg-Scans schneiden (F, B, F, B, F, B).
Mathematische Beschreibung:
Aktivitätssignal (Events gebinnt mit $\Delta t = 1000~\mu\text{s}$): $$a[n] = \left|{ i \mid t_{\min} + n\Delta t \le t_i < t_{\min} + (n+1)\Delta t }\right|.$$
Aktivfenster-Erkennung: kleinstes zusammenhängendes Fenster finden, das $80%$ der Events enthält.
Periodenschätzung: Autokorrelation oder manuelle Periode (Standard: $1688$ Bins).
Reverse-Korrelation (Timing-Struktur): $$R[k] = \sum_{n} a[n], a_{\text{rev}}[n+k]$$ mit $$a_{\text{rev}}[n] = a[N-1-n].$$
Nutzung:
# Automatic period detection
python segment_robust_fixed.py recording.raw --segment_events --output_dir segments/

# Manual period (fixed 1688 bins)
python segment_robust_fixed.py recording.raw --segment_events --round_trip_period 1688
Argumente:
--segment_events: Einzelne Scan-Segmente als NPZ-Dateien speichern.--round_trip_period 1688: Manuelle Periode verwenden (Standard).--auto_calculate_period: Manuelle Periode per Autokorrelation überschreiben.--activity_fraction 0.80: Event-Anteil für aktive Region.--max_iterations 2: Verfeinerungsiterationen.
2. Kompensation: compensate_multiwindow_train_saved_params.py
Ziel: Time-Warp-Parameter lernen, um scan-induzierte zeitliche Scherung mittels Multi-Window-Stückweise-Linear-Kompensation zu entfernen.
Mathematische Beschreibung:
Grenzflächen: $$T_i(x, y) = a_i x + b_i y + c_i,\quad i=0,\ldots,M-1.$$
Weiche Fensterzugehörigkeiten: $$m_i = \sigma!\Big(\frac{t - T_i}{\tau}\Big),\sigma!\Big(\frac{T_{i+1} - t}{\tau}\Big),\qquad w_i = \frac{m_i}{\sum_j m_j + \varepsilon}.$$
Interpolierte Steigungen (optional): $$\alpha_i = \frac{t - T_i}{T_{i+1} - T_i},\quad a_i' = (1-\alpha_i)a_i + \alpha_i a_{i+1},\quad b_i' = (1-\alpha_i)b_i + \alpha_i b_{i+1}.$$
Time Warp: $$\Delta t(x,y,t) = \sum_i w_i (\tilde{a}_i x + \tilde{b}_i y),\qquad t' = t - \Delta t(x,y,t).$$
Loss: Varianzminimierung zeitgebinnter Frames mit Glättungsregularisierung auf den Parametern.
Nutzung:
# Train with a-parameters trainable, b fixed
python compensate_multiwindow_train_saved_params.py segment.npz \
  --bin_width 50000 --a_trainable --b_default -76.0 \
  --iterations 1000 --smoothness_weight 0.001

# Load pre-trained parameters
python compensate_multiwindow_train_saved_params.py segment.npz \
  --load_params learned_params.npz
Zentrale Argumente:
--a_trainable/--a_fixed: Steuerung des Trainings der a-Parameter (Standard: fix).--b_trainable/--b_fixed: Steuerung des Trainings der b-Parameter (Standard: trainierbar).--num_params 13: Anzahl der Boundary-Parameter.--temperature 5000: Sigmoid-Temperatur für weiche Fenster.--smoothness_weight 0.001: Regularisierungsgewicht.--load_params file.npz: Gespeicherte Parameter laden.--chunk_size 250000: Speichereffiziente Chunk-Größe.
3. Visualisierung: visualize_boundaries_and_frames.py
Ziel: Gelernte Parameter anzeigen und qualitative Verbesserungen sichtbar machen.
Funktionen:
- Parameter-Overlays auf $x\text{–}t$- und $y\text{–}t$-Projektionen.
- Vergleich zeitgebinnter Frames (Original vs. kompensiert).
- Sliding-Window-Analyse (50 ms und 2 ms Bins).
- Wellenlängen-Mapping für spektrale Visualisierung.
Nutzung:
python visualize_boundaries_and_frames.py segment.npz \
  --sample_rate 0.1 --wavelength_min 380 --wavelength_max 680
4. Kumulativer Vergleich: visualize_cumulative_compare.py
Ziel: Kumulative Mittelwerte mit 2-ms-Schritten gegen Sliding-Bin-Mittelwerte vergleichen.
Mathematische Beschreibung:
Kumulative Mittelwerte: $$F(T) = \frac{1}{HW}\sum_{t < T}\text{events}(t).$$
Sliding Means: Event-Zählungen in $[T-\Delta,,T)$ geteilt durch $H \times W$.
Beziehung (finite-difference-Ableitung): $$\Delta F(T) \approx \frac{F(T) - F(T-\Delta)}{\Delta}.$$
Nutzung:
python visualize_cumulative_compare.py segment.npz \
  --sensor_width 1280 --sensor_height 720 \
  --sample_label "My Dataset"
Zusaetzliche Tools
GUI-Anwendung: scan_compensation_gui_cloud.py
Vollständige GUI für Scan-Kompensation mit 3D-Spektralvisualisierung.
Funktionen:
- Interaktive Parametrierung.
- Echtzeit-Fortschritt der Optimierung.
- 3D-Wellenlängen-kartierte Visualisierung.
- Ergebnisse und Parameter exportieren.
Nutzung:
python scan_compensation_gui_cloud.py
Dual-Kamera-System (aktueller Pfad)
Synchronisiertes Aufnahmesystem für Event- und Frame-Kameras:
ImagingGUI/DualCamera_separate_transform.py
Funktionen:
- Gleichzeitige Event- und Frame-Aufnahme.
- Echtzeitvorschau mit Transformationen.
- Always-on-top-Fenstersteuerung.
- Parameteranpassung während der Aufnahme.
Arduino-Motorsteuerung (Legacy-Pfadreferenz beibehalten)
Die ursprüngliche README verwies auf diesen Firmware-Sketch-Pfad:
rotor/step42_with_key_int/step42_with_key_int.ino
Das aktuelle Repository-Layout enthält Firmware-Hinweise unter:
firmware/README.md
Diese Pfadabweichung wird hier absichtlich beibehalten; wenn Sie Rotor-Sketch-Ordner in einem anderen Branch/lokalen Checkout haben, verwenden Sie weiterhin diese Pfade.
Historisch dokumentierte Fähigkeiten dieses Sketches umfassen:
- Präzise Winkelsteuerung mit Microstepping.
- Beschleunigungs-/Verzögerungsprofile.
- Integration von Endschaltern.
- Auto-Centering-Funktionalität.
Turbo-Multi-Scan-Kompensation
Wenn Sie mehrere Einweg-Scans (Vorwärts/Rückwärts) desselben Sweeps haben, können Sie sie zusammenführen und den bewährten Trainer auf einem einzelnen kombinierten Event-Stream mit compensate_multiwindow_turbo.py ausführen.
Was es macht
- Akzeptiert ein Segment, eine explizite Liste oder ein komplettes Segmentverzeichnis.
- Für Rückwärts-Scans werden Polarität und Zeit vor dem Merge umgedreht:
- Bei Polarität
p ∈ {0,1}:p := 1 − p; danach Zeit innerhalb des Scans umkehren. - Bei Polarität
p ∈ {−1,1}:p := −p; danach Zeit innerhalb des Scans umkehren. - Verkettet Scans auf einer kontinuierlichen Zeitachse (mit
1 μsLücke zwischen Scans) und ruft interncompensate_multiwindow_train_saved_params.pyauf.
Nutzung
# Merge all scans (Forward+Backward) from a segments folder and train at 5 ms
python compensate_multiwindow_turbo.py \
  --segments-dir path/to/.../_segments \
  --include all --sort name \
  --bin-width 5000 \
  -- --a_trainable --iterations 1000 --smoothness_weight 0.001 --chunk_size 250000 --visualize --plot_params

# Reuse learned params and just render at 10 ms (fast, no training)
python compensate_multiwindow_turbo.py \
  --segments-dir path/to/.../_segments \
  --include all --sort time \
  --bin-width 10000 \
  --load-params path/to/learned_params.npz \
  -- --visualize --plot_params

# Only Forward scans
python compensate_multiwindow_turbo.py \
  --segments-dir path/to/.../_segments \
  --include forward --sort time \
  --bin-width 5000 \
  -- --a_trainable --iterations 1000 --smoothness_weight 0.001 --chunk_size 250000
Optionen
--segment,--segments,--segments-dir: Eingabeset auswählen.--include {all|forward|backward}: Nach Scan-Richtung filtern.--sort {name|time}: Natürliche Dateinamen-Reihenfolge oder NPZ-start_time-Reihenfolge.--bin-width <μs>: Wird an den Basistrainer weitergereicht.--load-params: Gespeicherte Parameter wiederverwenden (Training überspringen und Ausgaben bei neuen Bin-Breiten schnell regenerieren).--extra ...nach--: Zusätzliche Flags werden an den Basistrainer weitergereicht.
Tipp zur Geschwindigkeitsskalierung
Wenn Ihr Scan N× schneller als die Basis ist, reduzieren Sie --bin-width um denselben Faktor (z. B. Basis 50 ms -> 10× schneller -> 5 ms: --bin-width 5000). Sie können einmal trainieren (z. B. 5 ms) und anschließend mit --load-params Ergebnisse bei 10 ms ohne erneutes Training schnell regenerieren.
Parameterverwaltung
Das System unterstützt umfassende Save/Load-Funktionalität für Parameter.
Speicherformate
- NPZ: Binärformat für schnelles Laden.
- JSON: Menschenlesbar mit Metadaten.
- CSV: Excel-kompatibel zur manuellen Prüfung.
Parameter laden
# Load any supported format
python compensate_multiwindow_train_saved_params.py segment.npz \
  --load_params learned_params.npz
# or --load_params learned_params.json
# or --load_params learned_params.csv
Parameterdateien
Dateien werden automatisch mit Parameteranzahl benannt, z. B.: *_learned_params_n13.*.
Speicheroptimierung
Das System nutzt durchgehend chunk-basierte Verarbeitung:
| Element | Detail |
|---|---|
| Chunk-Größe | Standard 250000 Events (konfigurierbar) |
| Speichereffizient | Verarbeitet große Datensätze ohne GPU-Overflow |
| Unified Variance | Erhält korrekten Gradientenfluss für das Lernen |
| Fortschrittsanzeige | Echtzeit-Updates der Verarbeitung |
Ausgabestruktur
project/
├── data/
│   ├── recording.raw                    # Original RAW file
│   ├── recording_segments/              # Segmented scans
│   │   ├── Scan_1_Forward_events.npz
│   │   ├── Scan_2_Backward_events.npz
│   │   └── ...
│   ├── learned_params_n13.npz          # Trained parameters
│   ├── learned_params_n13.json
│   ├── learned_params_n13.csv
│   └── visualization_20240115_143022/  # Results
│       ├── events_with_params.png
│       ├── sliding_frames_*.npz
│       ├── frame_means_wavelength.png
│       └── time_binned_frames/         # Individual frames
Konfigurationsbeispiele
Hochpräzise Kompensation
python compensate_multiwindow_train_saved_params.py segment.npz \
  --num_params 21 --temperature 3000 --iterations 2000 \
  --a_trainable --b_trainable --boundary_trainable \
  --smoothness_weight 0.0001 --chunk_size 100000
Schnelle Verarbeitung
python compensate_multiwindow_train_saved_params.py segment.npz \
  --num_params 7 --iterations 500 --chunk_size 500000 \
  --a_fixed --b_default -76.0
Speicherbegrenzt
python compensate_multiwindow_train_saved_params.py segment.npz \
  --chunk_size 50000 --bin_width 100000
Wellenlaengenabbildung
Das System unterstützt spektrale Visualisierung durch Abbildung der zeitlichen Entwicklung auf Wellenlänge:
# Linear mapping: time -> wavelength
wavelength = wavelength_min + (t_normalized / t_max) * (wavelength_max - wavelength_min)
Standardbereich: $380\text{–}680~\text{nm}$ (konfigurierbar).
Tipps und Best Practices
Parameterauswahl
- Microstepping:
32×für ruhige Bewegung verwenden (Arduino). - Bin-Breite: Mit
50 msfür Optimierung starten,2 msfür Analyse. - Temperatur: Höhere Werte (um
5000) für glattere Grenzen. - Smoothness:
0.001liefert gute Regularisierung.
Speichermanagement
- GPU-Speicher: Chunk-basierte Verarbeitung mit passender Chunk-Größe verwenden.
- Event-Anzahl:
> 10^6Events empfohlen für stabiles Lernen. - Iterationen:
1000Iterationen sind üblicherweise ausreichend.
Dateiorganisation
- RAW-Dateien und Segmente im selben Verzeichnis halten.
- Parameterdateien werden über Namenskonvention automatisch erkannt.
- Beschreibende Dateinamen-Präfixe für geordnete Ausgaben verwenden.
Entwicklungsnotizen
versions.mdbeschreibt historische Projektepochen und Gründe der Migration..githooks/pre-commitblockiert übergroße/binäre Commits sowie nicht Code-/Dokument-Dateitypen.scripts/setup_hooks.shsetztcore.hooksPathauf.githooks.archive_code_variants/enthält ältere Skriptvarianten, damit Root-Level-Tooling fokussiert bleibt.
Bekannte Dokumentationsabweichungen (absichtlich für Rückwärtskompatibilitätskontext erhalten):
- Einige ältere Dokumente erwähnen
sync_image_system/oderdual_camera_gui.py; im aktuellen Checkout sindImagingGUI/DualCamera_separate_transform.pyund SDK-Verzeichnisse enthalten. ImagingGUI/README.mdverweist weiterhin aufpip install -r requirements.txt, aber im Root dieses Checkouts ist keinerequirements.txtvorhanden.firmware/README.mdverweist auf mehrere Arduino-Sketch-Unterordner, die in diesem Checkout nicht vorhanden sind.versions.mdnennt Legacy-Skriptnamen, die von den aktuellen Root-Skriptnamen abweichen.i18n/existiert und enthält aktuellREADME.ar.md,README.es.md,README.fr.md,README.ja.mdundREADME.ko.md; Links für zusätzliche Sprachen bleiben als geplante Ziele erhalten.
Fehlerbehebung
| Symptom | Wahrscheinliche Ursache | Aktion |
|---|---|---|
| Fehler beim Parameterladen | Anzahl der Parameter passt nicht | Sicherstellen, dass --num_params zur gespeicherten Datei passt |
| OOM / Speicherdruck | Chunk zu groß oder Bins zu fein | --chunk_size reduzieren und/oder --bin_width erhöhen |
| Schwache Kompensationsqualität | Untertrainiert oder schlechte Segmentierung | --iterations erhöhen, trainierbare Parameter aktivieren, Segmentierung prüfen |
| Keine Segmentdateien erzeugt | RAW/SDK/Flag-Problem | RAW-Pfad, Metavision-Setup und --segment_events prüfen |
| Turbo-Wrapper-Args ignoriert | Falsche Forwarding-Syntax | Trainer-Args nach -- übergeben (oder --extra verwenden) |
| GUI-Probleme | Tkinter-/Backend- oder SDK-Mismatch | GUI-Backend und Kamera-SDK-Verfügbarkeit prüfen |
- Fehler beim Parameterladen: Sicherstellen, dass
--num_paramsmit der geladenen Parameterdatei kompatibel ist. - OOM / Speicherdruck:
--chunk_sizereduzieren und/oder--bin_widtherhöhen. - Schwache Kompensationsqualität:
--iterationserhöhen, trainierbare Parameter (--a_trainable,--b_trainable, optional--boundary_trainable) aktivieren und Segmentierungsqualität prüfen. - Keine Segmentdateien erzeugt: RAW-Pfad, Verfügbarkeit des Metavision-Readers und gesetztes
--segment_eventsprüfen. - Argumentübergabe im Turbo-Wrapper: Trainer-Argumente nach
--setzen (oder--extraverwenden). - GUI-Probleme: Tkinter-Backend-Unterstützung und Kamera-SDK-Verfügbarkeit auf Ihrer Plattform prüfen.
Roadmap
- Reproduzierbarkeit von Abhängigkeiten/Bootstrap verbessern (
requirements.txtoder Environment-Lockfile). - Legacy-Skriptnamen und Pfadreferenzen in der Dokumentation konsolidieren.
- Dokumentierte Datensatz-Schemata und erwartete NPZ-Feldkonventionen erweitern.
- Regressionstests für Segmentierung/Kompensation auf kleinen Fixture-Daten hinzufügen.
- Publikationsreife Analyseausgaben aus
align_*-Pipelines weiter integrieren. - Verbleibende mehrsprachige README-Dateien unter
i18n/hinzufügen/aktualisieren, damit sie vollständig den Sprachlinks oben entsprechen.
Zitat
Wenn dieses Repository für Ihre Forschung nützlich ist, zitieren Sie bitte das Optica-Open-Preprint:
@article{chen2025selfcalibrated,
  title   = {Self-calibrated neuromorphic hyperspectral derivative imaging},
  author  = {Chen, Rongzhou and Wang, Chutian and Li, Yuxing and Cao, Yuqing and Zhu, Shuo and Lam, Edmund},
  year    = {2025},
  journal = {Optica Open},
  note    = {Preprint},
  doi     = {10.1364/opticaopen.30739151}
}
Danksagung
- Optica-Open-Preprint und zugehörige Materialien zur Projektverbreitung.
- Hardware- und Software-Beitragende über die gesamte Repository-Evolution, dokumentiert in
versions/und archivierten Tools. - Community-Support über GitHub Sponsors und zugehörige Projektkanäle.
Lizenz
Dieses Projekt wird unter der MIT-Lizenz veröffentlicht. Details siehe LICENSE.
Beitraegen
Beiträge sind willkommen.
- Mit bestehendem Skript- und Dokumentationsstil beginnen.
- Kommandozeilenbeispiele nach Möglichkeit mit reproduzierbaren Repository-Pfaden halten.
- Wenn große Datensätze/Ausgaben hinzugefügt werden, sicherstellen, dass die Richtlinien von
.githooks/pre-commiteingehalten werden.
Hinweis: In diesem Checkout ist keine dedizierte CONTRIBUTING.md vorhanden. Bei Bedarf ein Issue eröffnen oder einen PR mit dem vorgeschlagenen Beitragsworkflow einreichen.
Support / Sponsoring
| Kanal | Link | Zweck |
|---|---|---|
| GitHub Sponsors | https://github.com/sponsors/lachlanchen | Laufende Projektunterstützung |
| Projektseite | https://lazying.art | Projektupdates und Ökosystem-Links |
| Community-Chat | https://chat.lazying.art | Community-Diskussion |
| Zusätzliche Creator-Seite | https://onlyideas.art | Verwandte Creator-/Forschungsinhalte |
| Kern-Kit-Kaufseite | https://lazying.art/openhi-kit.html | Hardware-Starterkit für den OpenHI-Workflow |
| Promotion code | OPTICA |
30% Rabatt (wie oben dokumentiert) |
Hinweise
- 📌 Diese README behält Hinweise zu Legacy-Pfaden, wenn die Repository-Evolution Namens-/Layoutabweichungen eingeführt hat.
- 🔒 Bei Unsicherheit zu älteren Referenzen wird Text absichtlich beibehalten statt entfernt.